
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年10月8日・ 編集方針 · 矯正政策 · ご利用規約
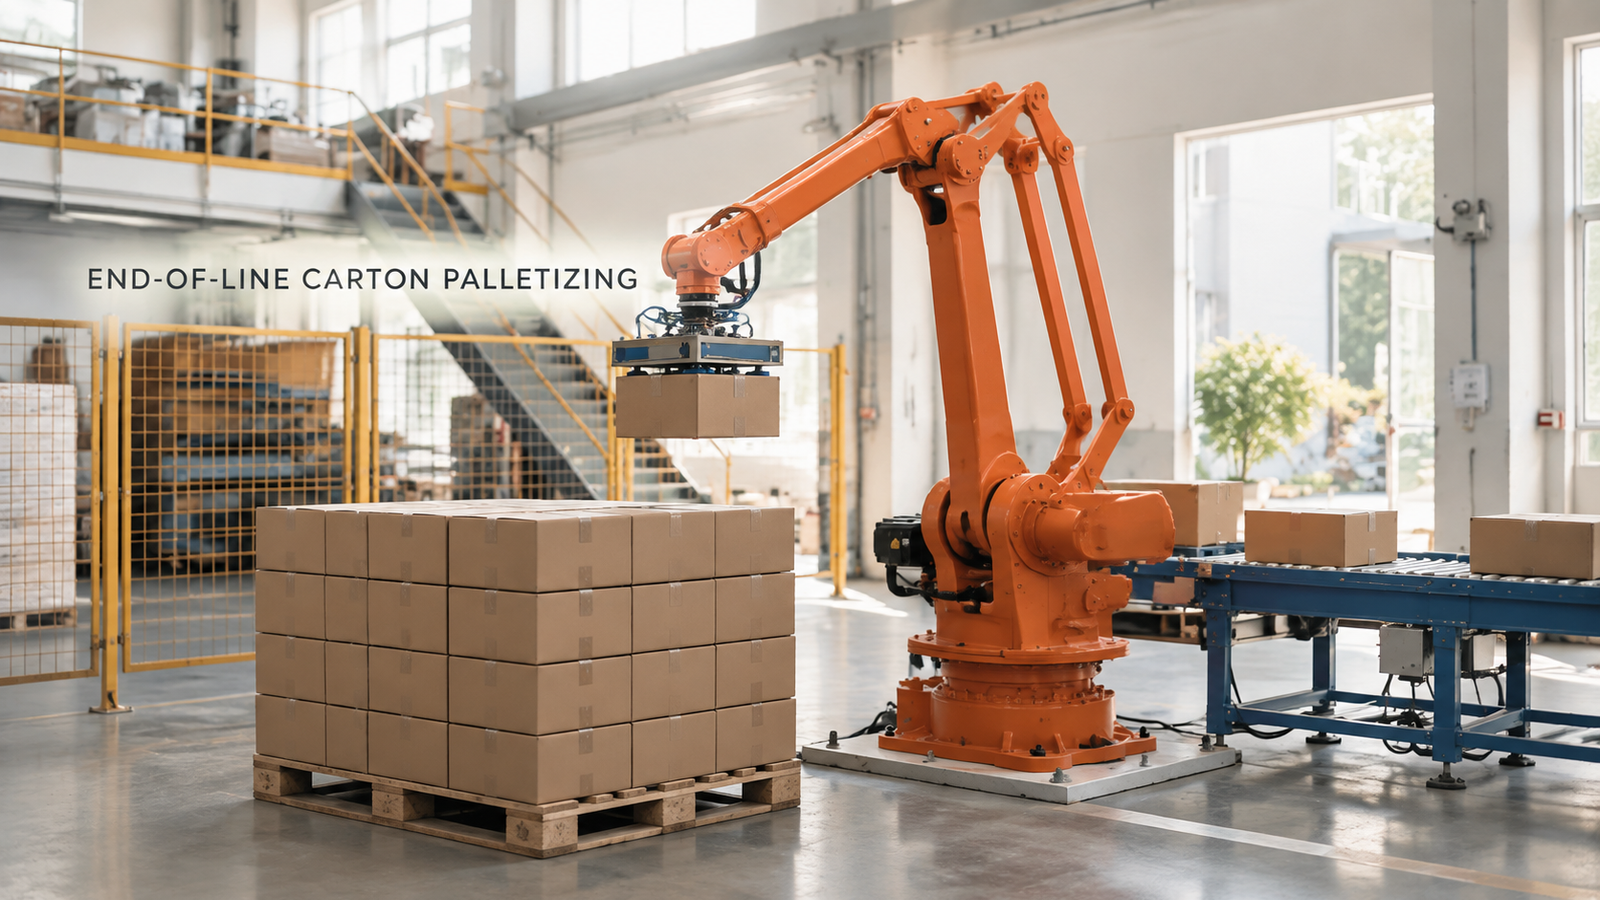
ライン終端のパレタイジングセルは、次の3つの要素が揃ったときに安定します。すなわち、カートンを傷つけたり潰したりすることなくしっかりと保持するグリップ、搬送に耐えられる積載パターン、そしてすべてのカートンに対して同じ位置にあるコンベア終端でのピックアップ位置です。これらの要素のうち1つでも弱くなると、残りの2つで補う必要があります。ここで説明するセルでは、オレンジ色の4軸パレタイジングロボットがローラーコンベアの終端から梱包済みのカートンを持ち上げ、パレット上に積み重ねていきます。
ご自身で段ボール箱をパレットに積載する予定ですか? カートンサイズ、重量、パレットサイズ、および1日の生産量をお知らせください。そうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
なぜ終点付近でプレッシャーが高まるのか
段ボール箱は一定のペースで梱包ラインから出荷され、誰かがその流れをパレットに積み上げなければなりません。手作業では繰り返し持ち上げる作業となり、積み上げの質は作業員の疲労度や繁忙期にどれだけの人が働けるかに左右されます。その結果、積み上げは不均一になり、柱が傾いたり、角がはみ出したり、梱包前に積み直しが必要になったりします。
ロボットは疲労を軽減するが、計画の必要性をなくすわけではない。人間は、曲がったカートンを直したり、持ち手をずらしたりする際に、何も考えない。ロボットは教えられたことを繰り返すだけなので、作業セルはロボットが期待する場所にカートンを運び、破損させずに保持し、あらかじめ決められたパターンで配置しなければならない。だからこそ、以下の3つの項目は、3つの独立したチェックではなく、1つの連鎖として捉えられるのだ。
細胞の仕組みを段階的に解説します。
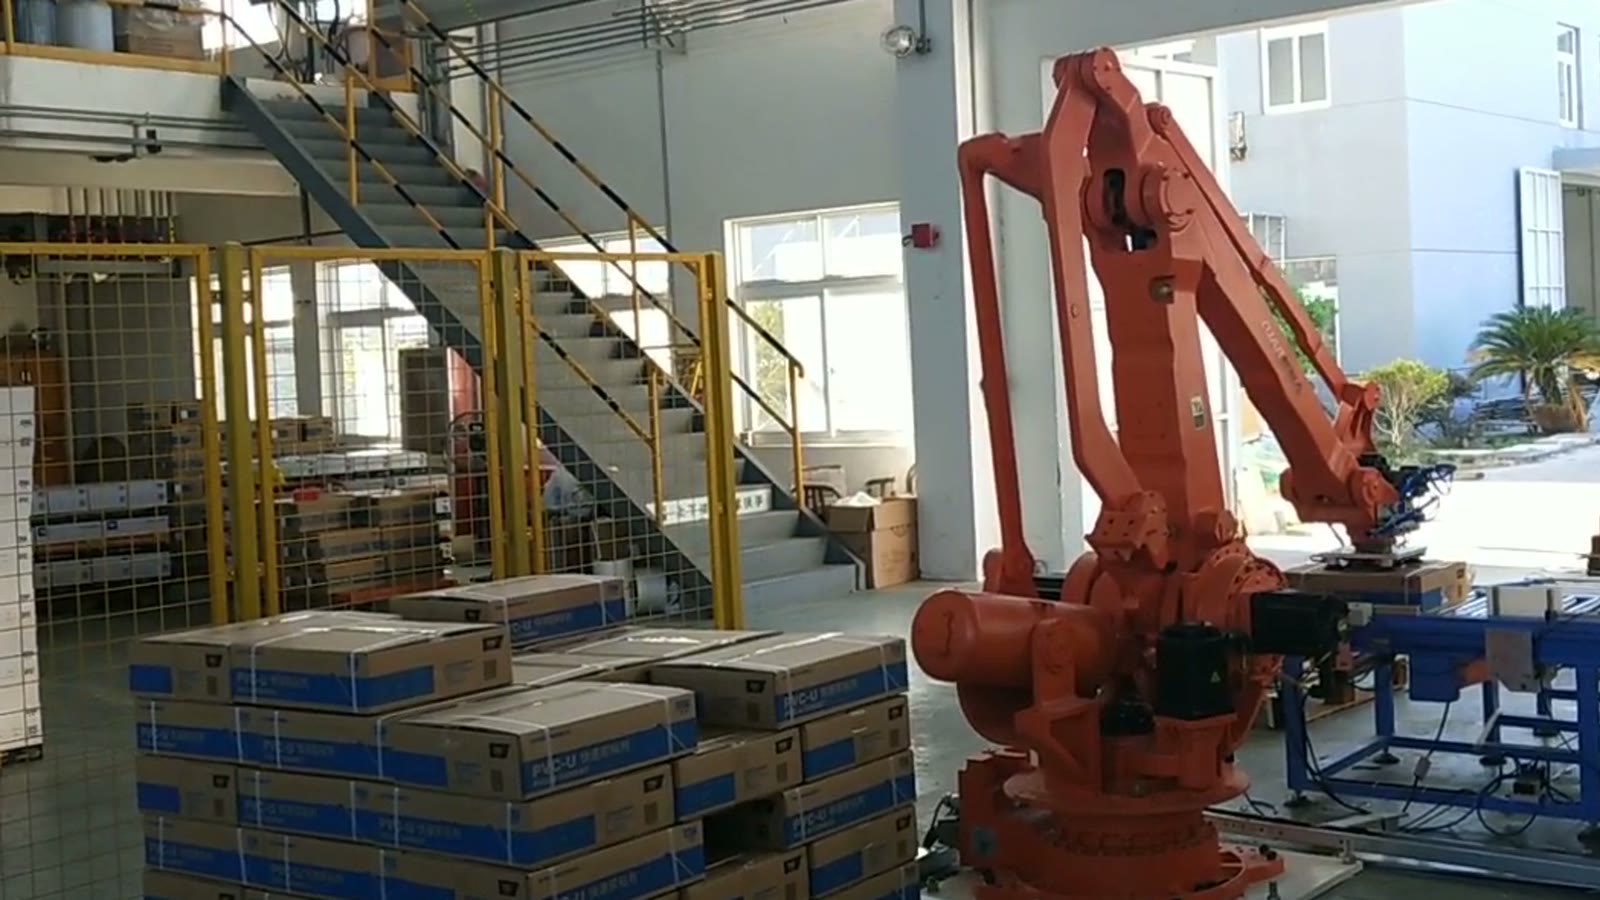
平行四辺形型の腕部を持つロボットは、2つの作業ステーションの間に立っている。右側には青いローラーコンベアで段ボール箱が運ばれ、左側には組み立て中のパレットがある。
- カートンはローラーコンベアに沿って移動し、終端にあるピックアップ位置に到着する。
- ロボットは手を伸ばし、グリッパーをカートンの上部に下ろした。
- 段ボール箱がローラーから持ち上げられる。
- アームが上昇して回転し、カートンをパレットの上に運びます。
- 段ボール箱は積み重ねられた箱の上に下ろされ、既に置かれている段ボール箱と一列に並べられる。
- グリッパーが解除され、アームが次のカートンのために引き戻される。
- これを繰り返すことで、パレットは列ごとに、そして層ごとに満たされていく。
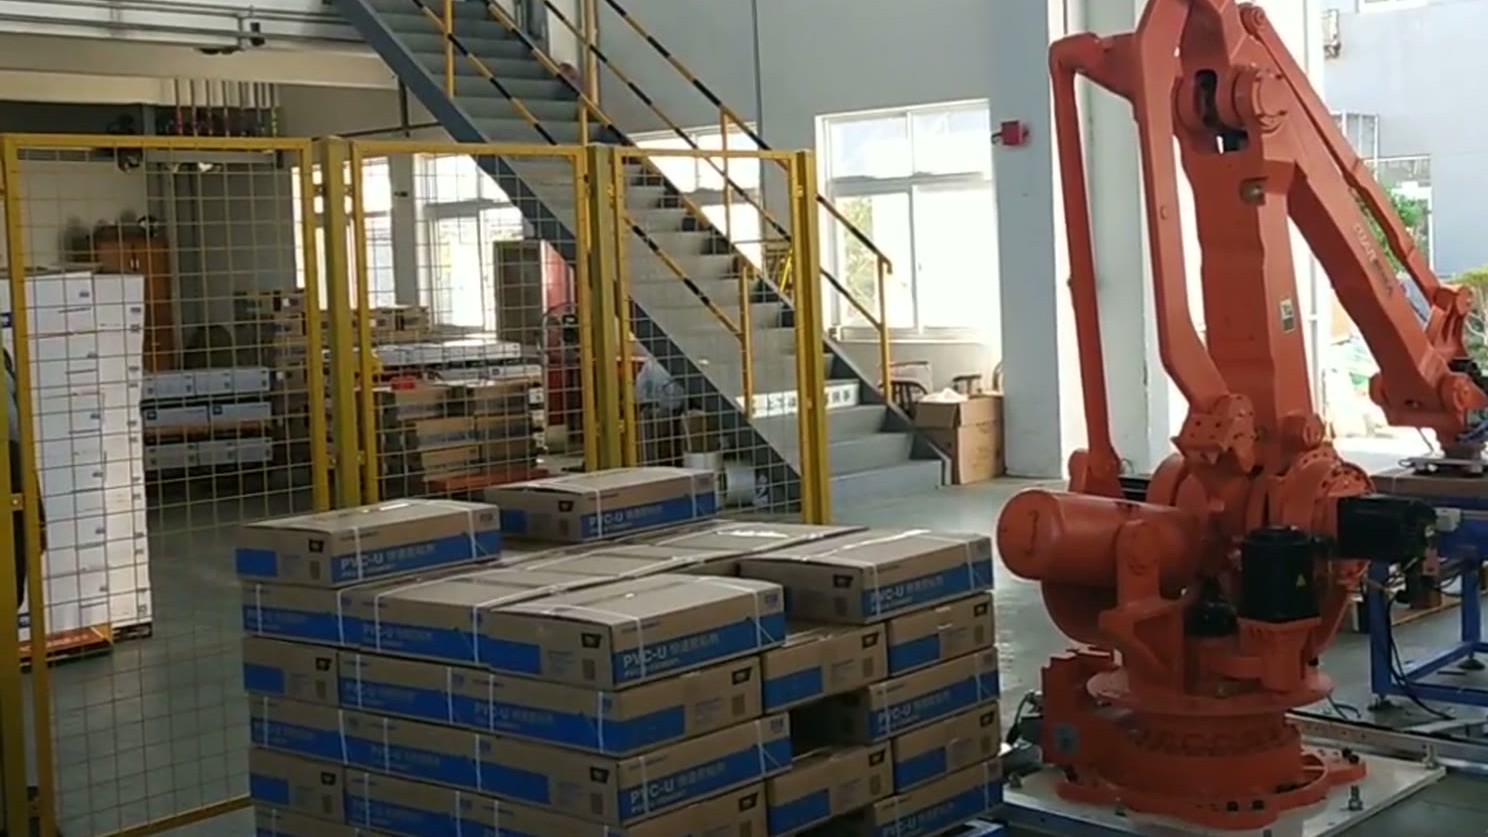
ロボットは上からピックアップするため、グリッパーが作業するのはカートンの上面であり、グリッパーがピックアップ時に行う動作はパレットへの移動に耐えなければならない。
グリップ:握りつぶさずに保持する
カートンは製品の包装であり、顧客の手元に届くときには角が平らになっている。グリッパーは加速や旋回に耐えられるだけの十分な強度を持ちながらも、箱を破損させないだけの優しさも必要だ。これらの要求は互いに相反するものであり、そのバランスはカートンの材質、内容量、壁の剛性などによって決まる。
そのため、まずはカートンのサイズと重量をお伺いします。これらによって、必要な保持力と、その力が接触面全体にどのように分散されるかが決まります。外形寸法が同じでも、軽くて硬い箱と重くて柔らかい箱では、それぞれ異なる作業が必要になります。特定のカートンに最適なグリッパーは、見積もり段階で決定する必要があり、実際のカートンでテストするのが最善です。
把持部は前方にも伸びる。解放後、グリッパーはカートンや隣接するカートンを引きずることなく後退しなければならない。パターンで許容されるよりもカートンの横に広いスペースを必要とするグリッパーは、積み重ねられたカートンに隙間を生じさせ、その隙間は安定性を損なう。
パターン:まとまったままの荷物
積み重ねられた荷物が安定しているのは、荷物が均等に積まれ、カートン同士がしっかりと固定されている場合です。一般原則:
- 段ボール箱の向きを層ごとに交互にすることで、下の段の継ぎ目が繋がれ、積み重ねた段ボールが独立した柱状に分かれるのを防ぐことができる。
- 各層をパレットの設置面積内に収めることで、取り扱い時や輸送時の段ボール箱の損傷を防ぐことができます。
- 型紙はカートンとパレットの両方に適合する必要があります。カートンの長さがパレットの長さのきりの良い割合になっていない場合、隙間が生じますが、これは事前に計画しておくべきことであり、後から発見するべきではありません。
- 積み重ね高さは、一番下の段ボール箱が運べる容量、ロボットの到達範囲、および後工程での取り扱いが受け入れ可能な容量によって制限されます。
このセルでは、各カートンは既に配置されているカートンの横に置かれ、グリッパーが手を離す前にそれらと一直線に並べられます。この位置合わせによって、紙上のパターンがまっすぐな積み重ねになりますが、これはカートンが毎回グリッパー内で同じ位置にある場合にのみ機能します。これが3つ目のポイントにつながります。
ピックアップ位置:コンベア端の1箇所
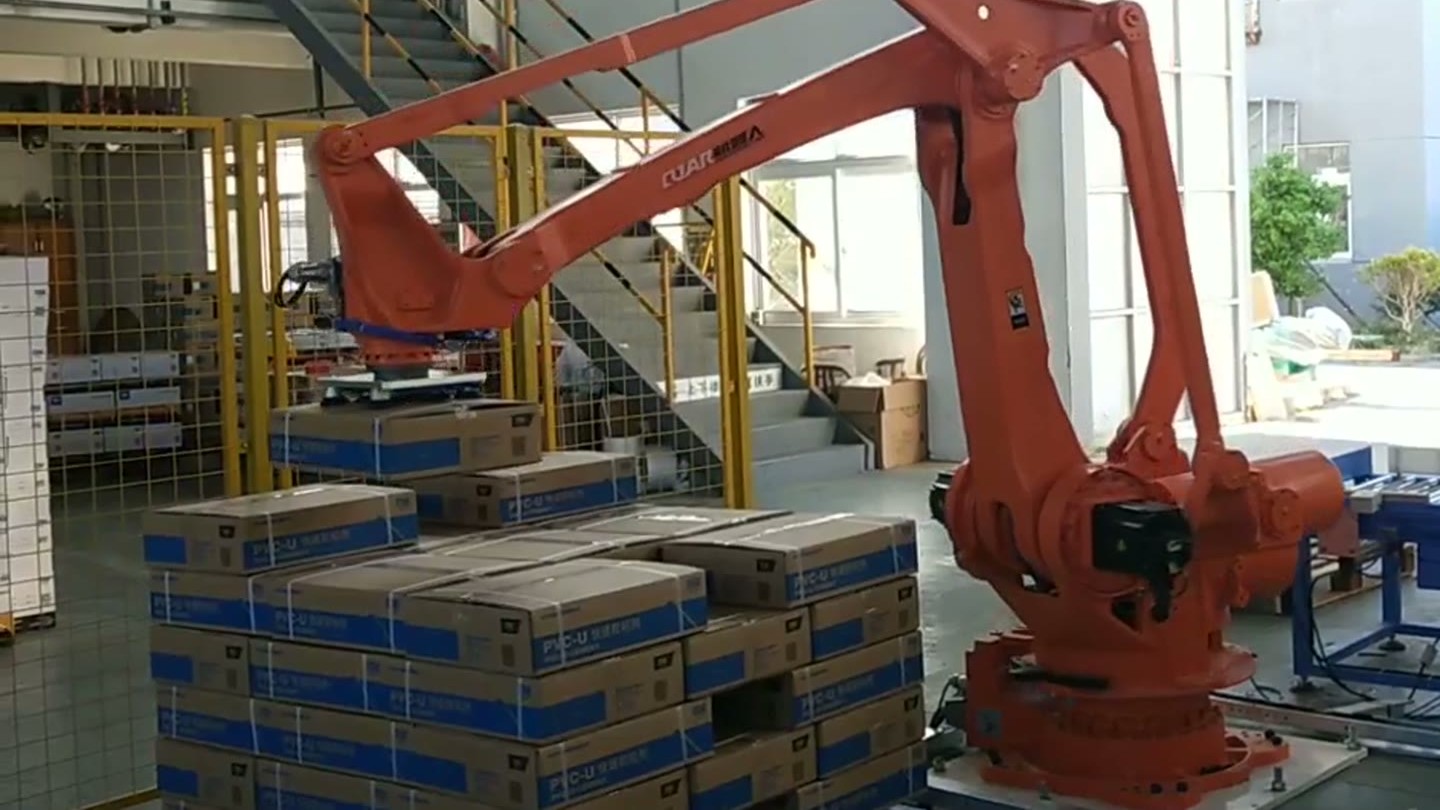
途中で止まったり、ローラー上で斜めに着地したりしたカートンがピックアップされると、ピックアップ位置がずれてしまいます。このずれは処理サイクル全体に影響を及ぼし、カートンはグリッパー内で異なる位置に吊り下げられ、スタック上でも位置がずれてしまいます。小さなピックアップミスも、数層積み上げるとスタックミスとして目に見えるようになります。
一般的に、セルはコンベア端の物理的なストッパー、カートンを中央に配置するサイドガイド、またはロボットが移動する前にカートンが所定の位置にあることを確認するセンサーによって、ピックアップ位置を固定できます。どの方法が適しているかはカートンとコンベアによって異なりますが、最もシンプルな機械的解決策が通常は最も信頼性が高くなります。ロボットはカートンの位置を推測する必要があってはなりません。上流側も重要です。カートンが密集して到着する場合や、到着速度が変動する場合は、コンベアの長さとピックアップ位置前のバッファがセルの設計に含まれます。
4軸パレタイザーか協働ロボットパレタイザーか?
どちらも段ボール箱に使用されます。用途によって使い分けられます。
| 4軸パレタイジングロボット | 協働型パレタイザー | |
|---|---|---|
| 第3章:濃度 | より高いペイロード、より速いサイクルで連続出力を実現 | 共有スペースに設置しやすく、移動も迅速です。 |
| 到達距離と速度 | 繰り返しピックアンドプレースを行うために設計された大型エンベロープ | 通常は封筒が小さく、速度も遅い |
| 安全性 | 通常は警備区域内で活動する | 人と並んで働くように設計されている。リスク評価は依然として警備を決定する。 |
| 最適 | 安定した大量生産ライン、固定サイズのカートン | 低負荷、複合業務、狭い床面積 |
決定を下す前に、ペイロード、速度、および安全性評価を自身のデータと照らし合わせて確認してください。
チェーンが持ちこたえ、さらにデザインが必要な場合
一定のサイズのカートンが予測可能な場所に到着し、同じ種類のパレットに繰り返し積載される場合、この方式は適しています。ただし、サイズが大きく異なる場合、カートンが柔らかい、または自重で変形する場合、1つのパレットに複数の製品が混在する場合、あるいは包装やフォークリフトによる取り扱いが要件となる場合は、より詳細な検討が必要です。これらの要因は自動化の可能性を排除するものではなく、セルに必要な追加設計の度合いを決定するものです。
よく寄せられる質問
1つのセルで複数のサイズのカートンを処理できますか? 多くの場合、サイズが事前に分かっていて、それぞれのパターンとピック位置が計画されている場合は問題ありません。サイズや形状が異なるほど、グリッパーとピック位置をより詳細に考慮する必要があります。
始めるには何が必要ですか? カートンのサイズと重量、パレットのサイズ、希望する積み重ね高さ、および1日の生産量をお知らせください。現在の生産ラインの写真があると助かります。
セルコンセプトとサイクルタイムの推定については、 (連絡先) またはsales@evsrobot.comまでメールでご連絡ください。
この記事では、動画で紹介されているプロセスと一般的な設計手法について説明するものであり、このセルの速度、耐荷重、積層パターン、層数については一切言及していません。