
レール部品の繰り返し溶接における作業ゾーンの順序付け

作業ゾーンの順序付け、治具の一貫性、境界状態が、レール部品に対するロボット溶接の繰り返し作業をどのように導くかを検証します。
ノートパソコンのキーボードハウジング向けロボット研削加工範囲
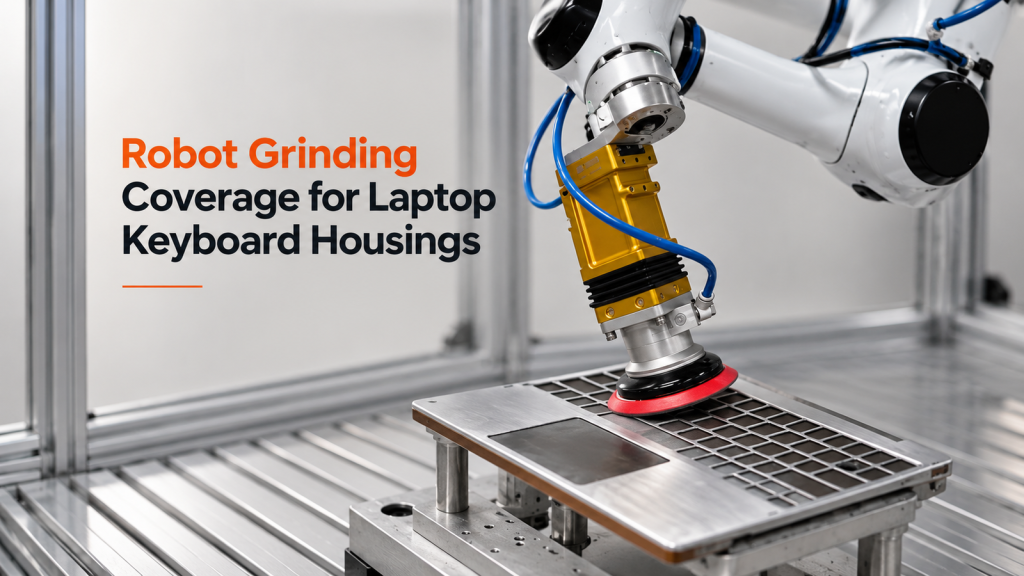
表面のゾーニング、工具の姿勢、および遷移チェックが、ノートパソコンのキーボード筐体のロボット研削経路をどのように導くかを学びましょう。
ロボット式テールゲートスプレー経路が、エッジ、マスク、ブースの制約を回避して機能する仕組みとは?
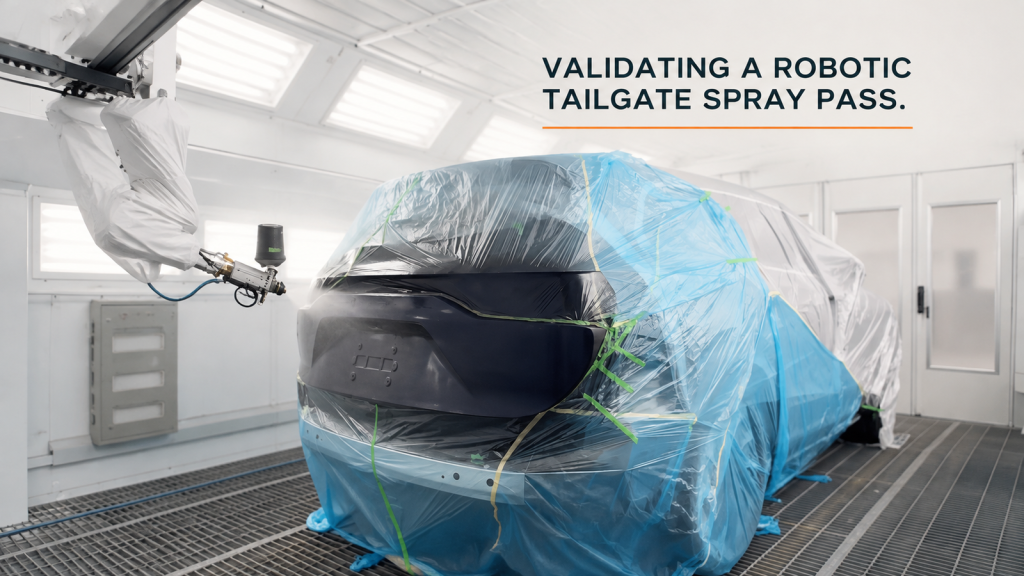
表面のゾーン、塗布装置の姿勢、上部に取り付けられた塗料カップ、マスキングの境界線、およびブースのクリアランスが、ロボットのテールゲートスプレー経路をどのように形成するかをご覧ください。
ロボットによる印刷機操作:トレイと印刷機間の受け渡しを再現可能にするには何が必要か?
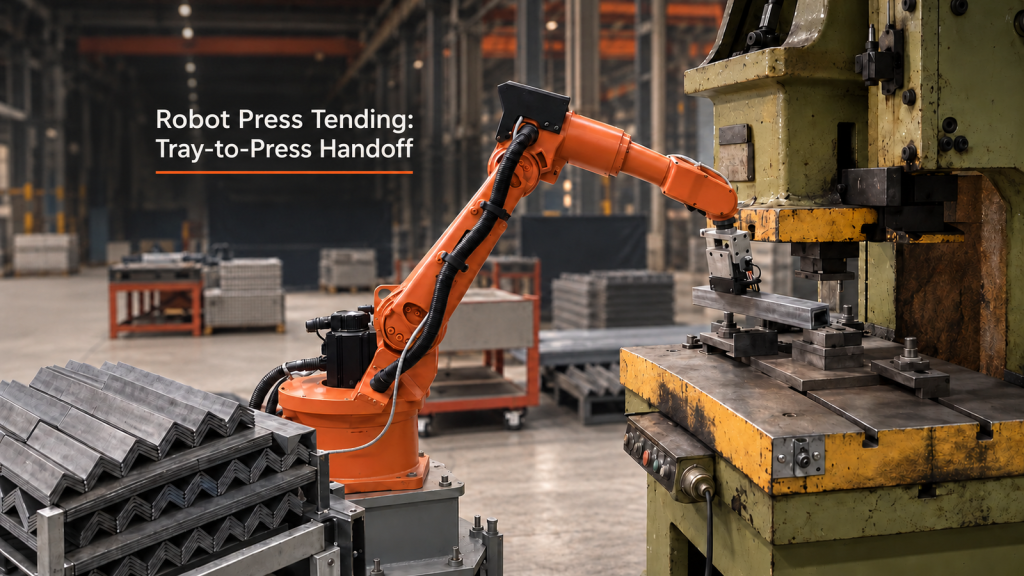
ロボットによるプレス操作における、トレイのピックアップ、プレス操作の許可、作業台の位置、および復旧に関する実践的な分析。
コンフォーマルコーティング用ロボットワークステーションの計画:3つの作業エリア、1つの明確な経路
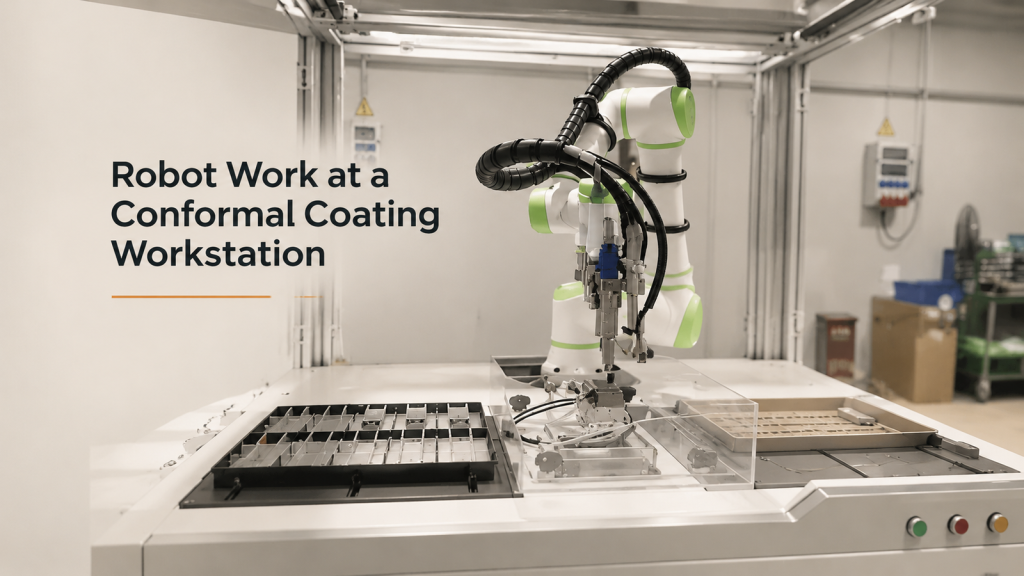
コンフォーマルコーティングワークステーション内の3つの作業エリアにおけるロボットの経路、治具インターフェース、占有状態、および復旧計画の立て方。
移動ロボットによるCNCマシン操作
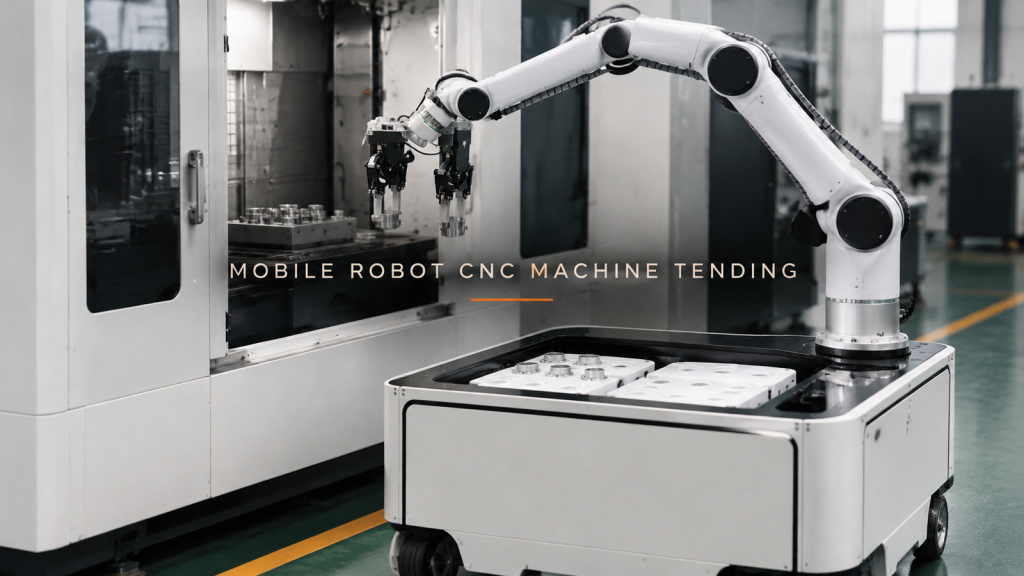
移動ロボットによるCNC工作機械の作業コンセプトでは、トレイ、機械の開口部、および両方の反応を可能にするドッキング位置という3つのインターフェースを調整する必要があります。
計器盤へのロボットによる接着剤噴霧
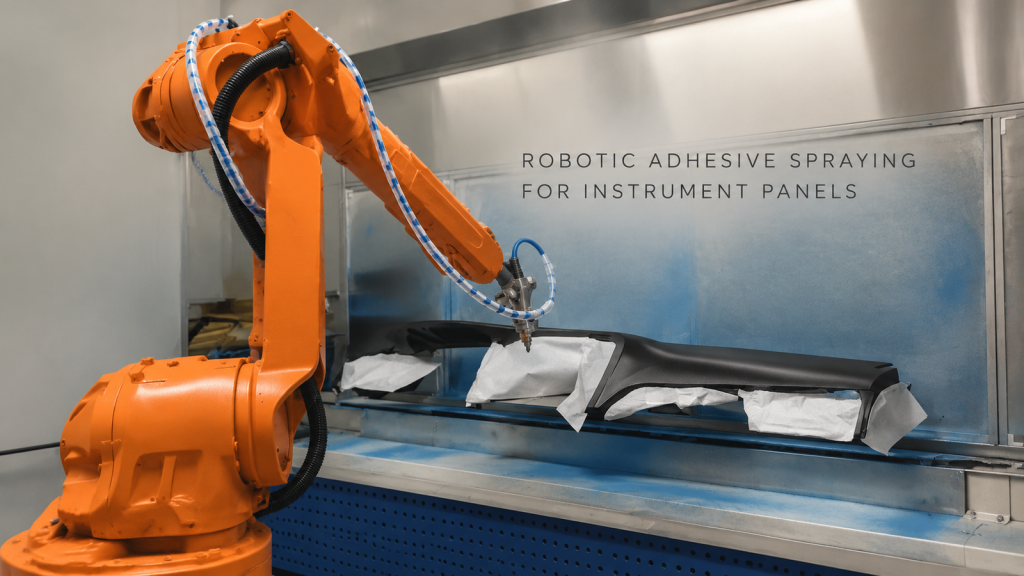
ロボットが計器盤上を接近、追従、再配置する様子を観察し、その後、実習プロジェクトにおける経路、クリアランス、検証の入力内容を確認します。
リブ付き箱型ワークピースのロボットシーム溶接:接合経路に求められるもの
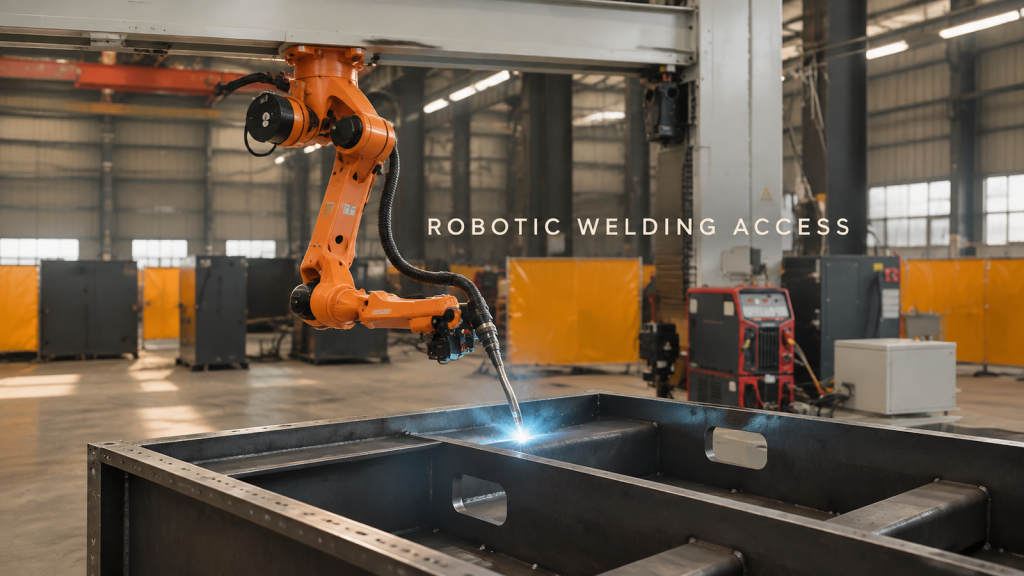
現場の映像では、ロボットがリブ付きの箱型ワークピースの継ぎ目に沿って溶接を行っている様子が映し出されています。形状、アクセス、検証といった重要な入力項目をご確認ください。
ロボットによる苗トレイのパレタイジング:交互に積み重ねた層の構築とパレットの排出
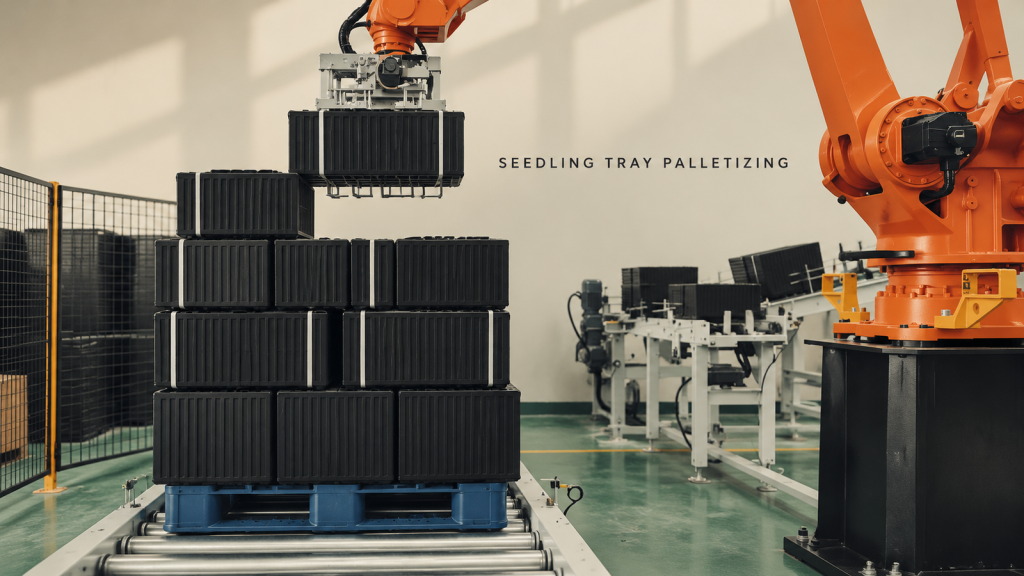
積み重ねられた苗トレイのグループがピックアップされ、交互に層状に配置され、パレットに積まれた状態で出荷される様子をご覧ください。
ジャッキ部品のロボット研削:回転治具と工具アクセスの調整
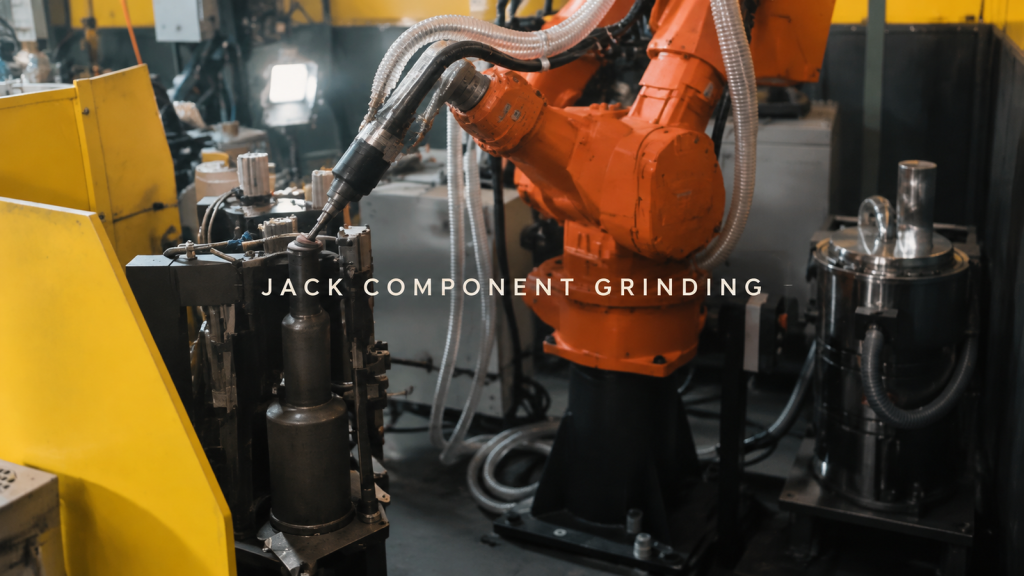
回転治具がロボット研削用のジャッキ部品をどのように配置するか、背面および前面下部の接触経路、インデックスインターロック、およびクリアランスチェックをご覧ください。
長尺板金アルゴンアーク溶接継ぎ目を最初から最後まで安定させる要因とは?
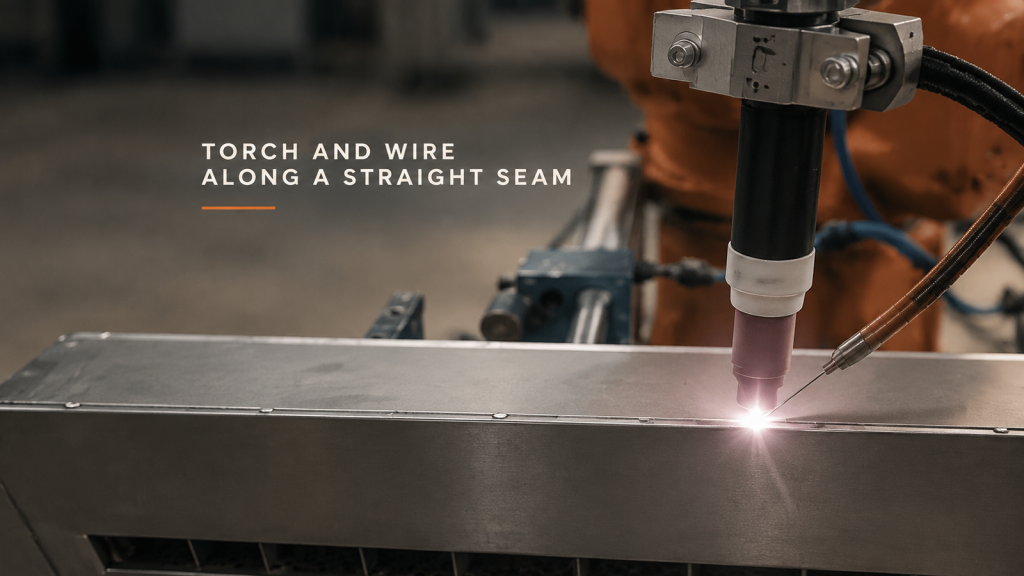
接合部の安定性、セラミックノズルとサイドワイヤの形状、および明確なアーク終端領域を考慮して、長い板金アルゴンアーク溶接シームを計画する。
ロボットによる部品バリ取り:把持面と加工エッジはどのように分割すべきか?
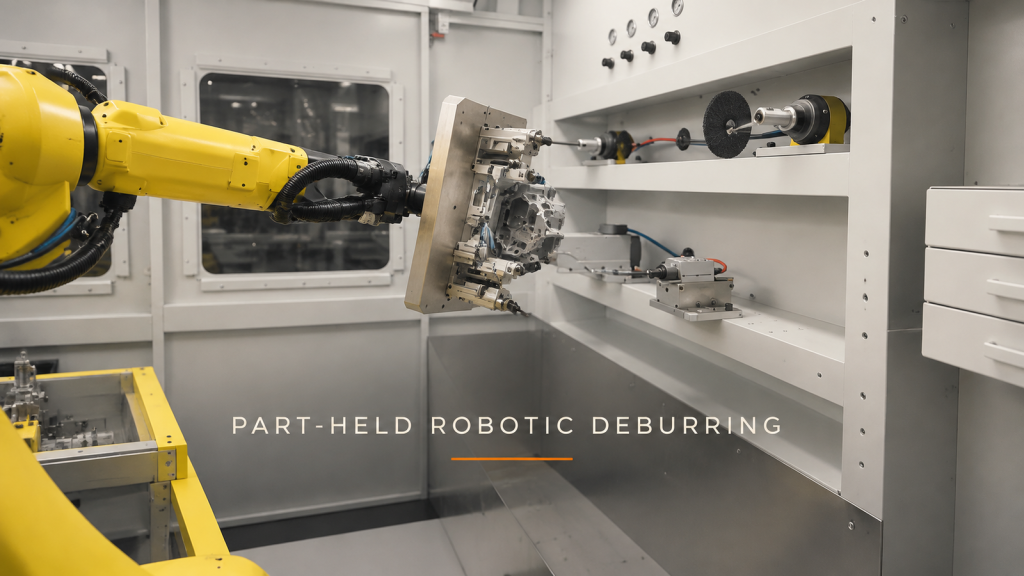
ロボットによる部品のバリ取りを計画するには、把持面と加工エッジを分離し、治具のクリアランスを確認し、各固定工具のアプローチを定義します。