
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年10月9日・ 編集方針 · 矯正政策 · ご利用規約
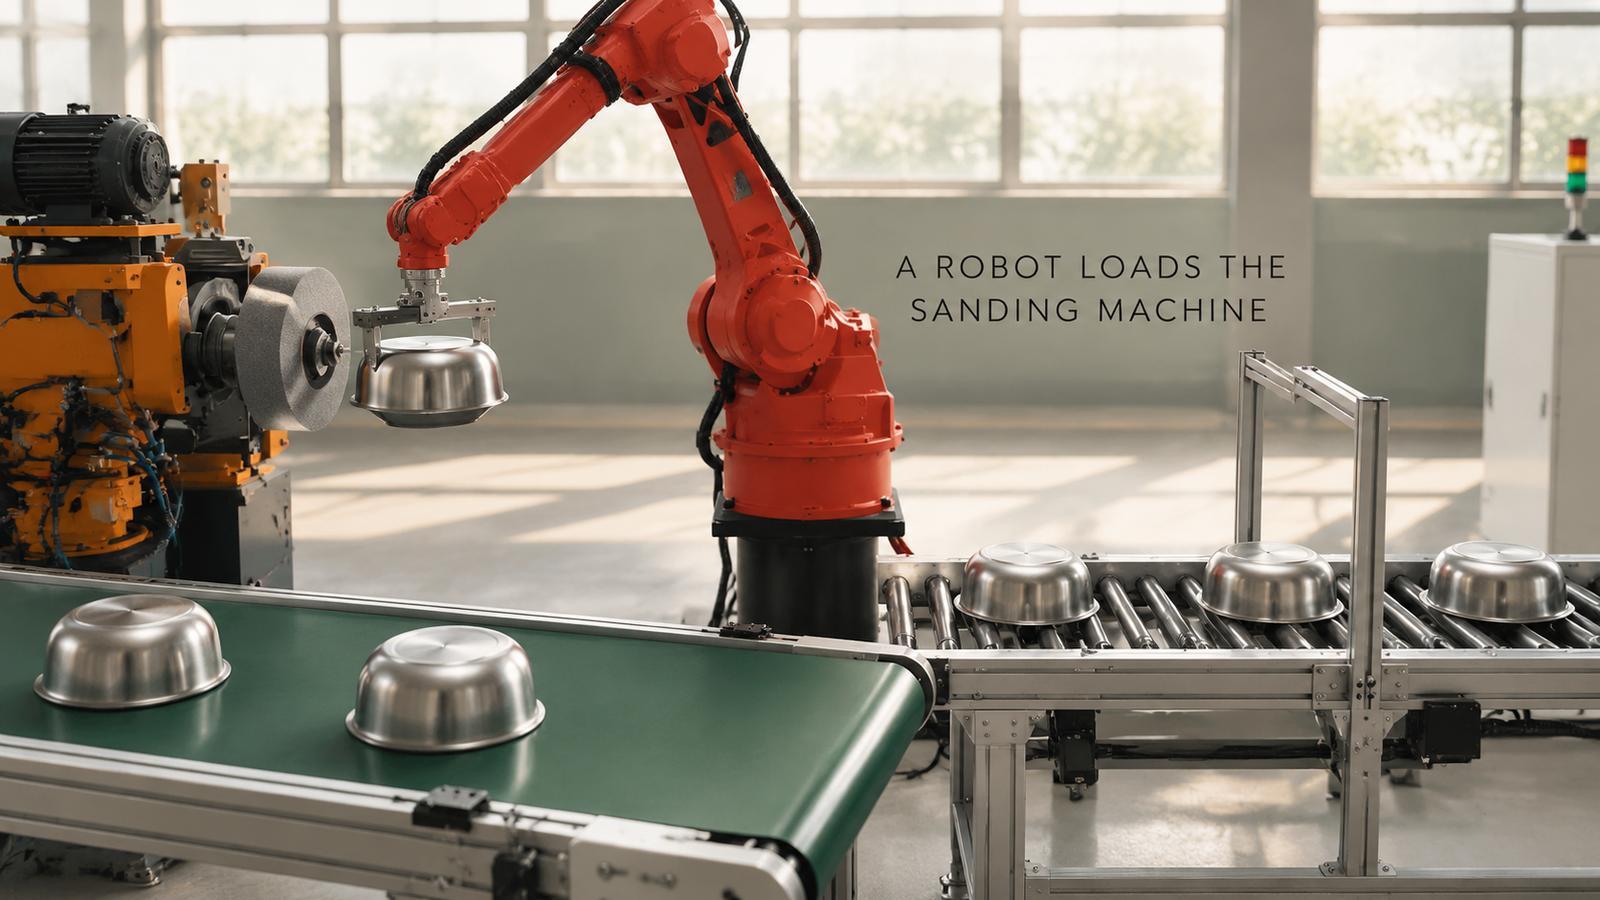
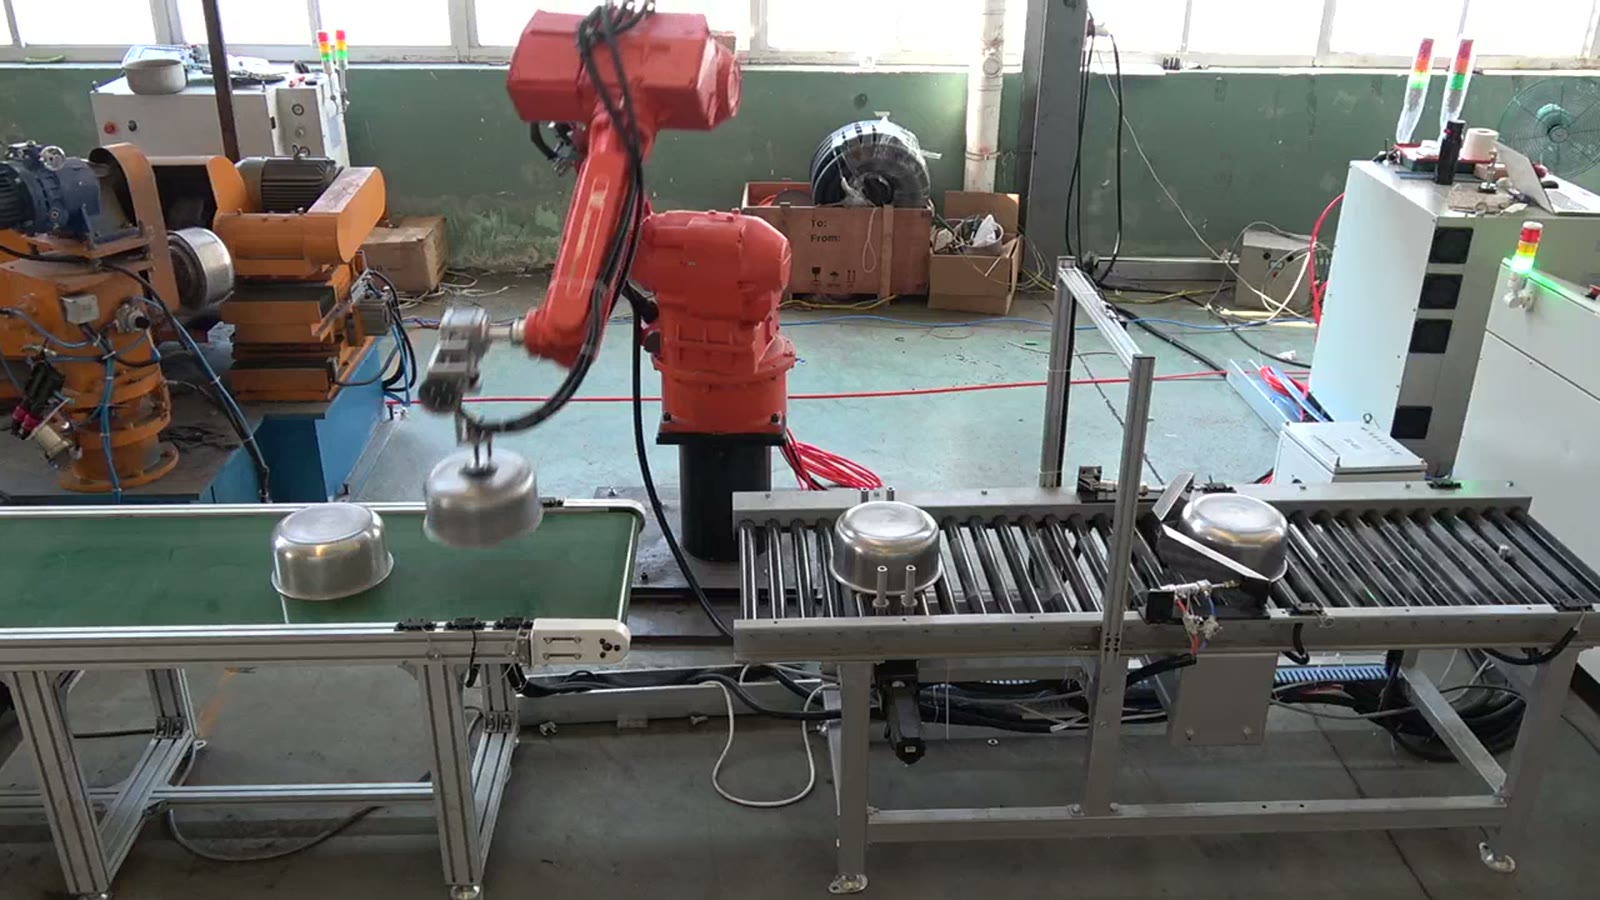
人がボウル研磨機から離れると、ロボットが人の手と目が静かに行っていたすべての作業、つまり逆さまに運ばれてきたボウルを選び、スピンドルチャックの中央にセットし、粉塵の中で作業し、研磨ホイールが待たされることなくすべての作業を高速で行うという作業を担うようになる。ここで紹介するセルは、1台の6軸ロボットでそれを実現する。ロボットはローラーコンベアからステンレス製のボウルを持ち上げ、それぞれを研磨機のチャックに載せ、研磨済みのボウルをベルトコンベアに載せる。
研磨機の自動化を検討中ですか? 部品図面と日々の生産量をお送りください。そうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
この機械で作業員の手が何をしているか
車輪が実際に役立つ仕事をする。作業員は車輪への供給ラインであり、その仕事は反復的で埃っぽく、人員を確保するのが難しい。そのような作業場を観察すると、作業員の作業はいくつかの小さな作業に分けられ、それぞれの作業がセルへの質問となる。
| オペレーターが行うこと | 細胞が答えなければならないこと |
|---|---|
| 次のボウルを取り、機械に合うように向きを変える。 | グリッパーが口を下にして運ばれてきたボウルをつかみ、手渡す |
| ボウルをチャックにセットし、それが正しいかどうかを確認します。 | 人が確認しなくても、どうやってボウルが中央に配置されるのだろうか |
| 埃の中に立っている | ロボットとそのグリッパーがどうやって生き残るか |
| 研磨したボウルを取り外して置きます | 完成したボウルはどこへ行くのか、そしてロボットはどのようにしてそこへ行くのか。 |
| ホイールが作動している間、次のボウルを準備しておく。 | レイアウトによって機械が待たずに済む仕組み |
このセルを一周する
ローラーコンベアがボウルを右側から運び込んでくる。左側にはオレンジ色の研磨機があり、スピンドルチャックと灰色の研磨ホイールが取り付けられている。手前には緑色のベルトコンベアが走り、中央には赤い6軸ロボットが配置され、3台すべてから手が届く距離にある。
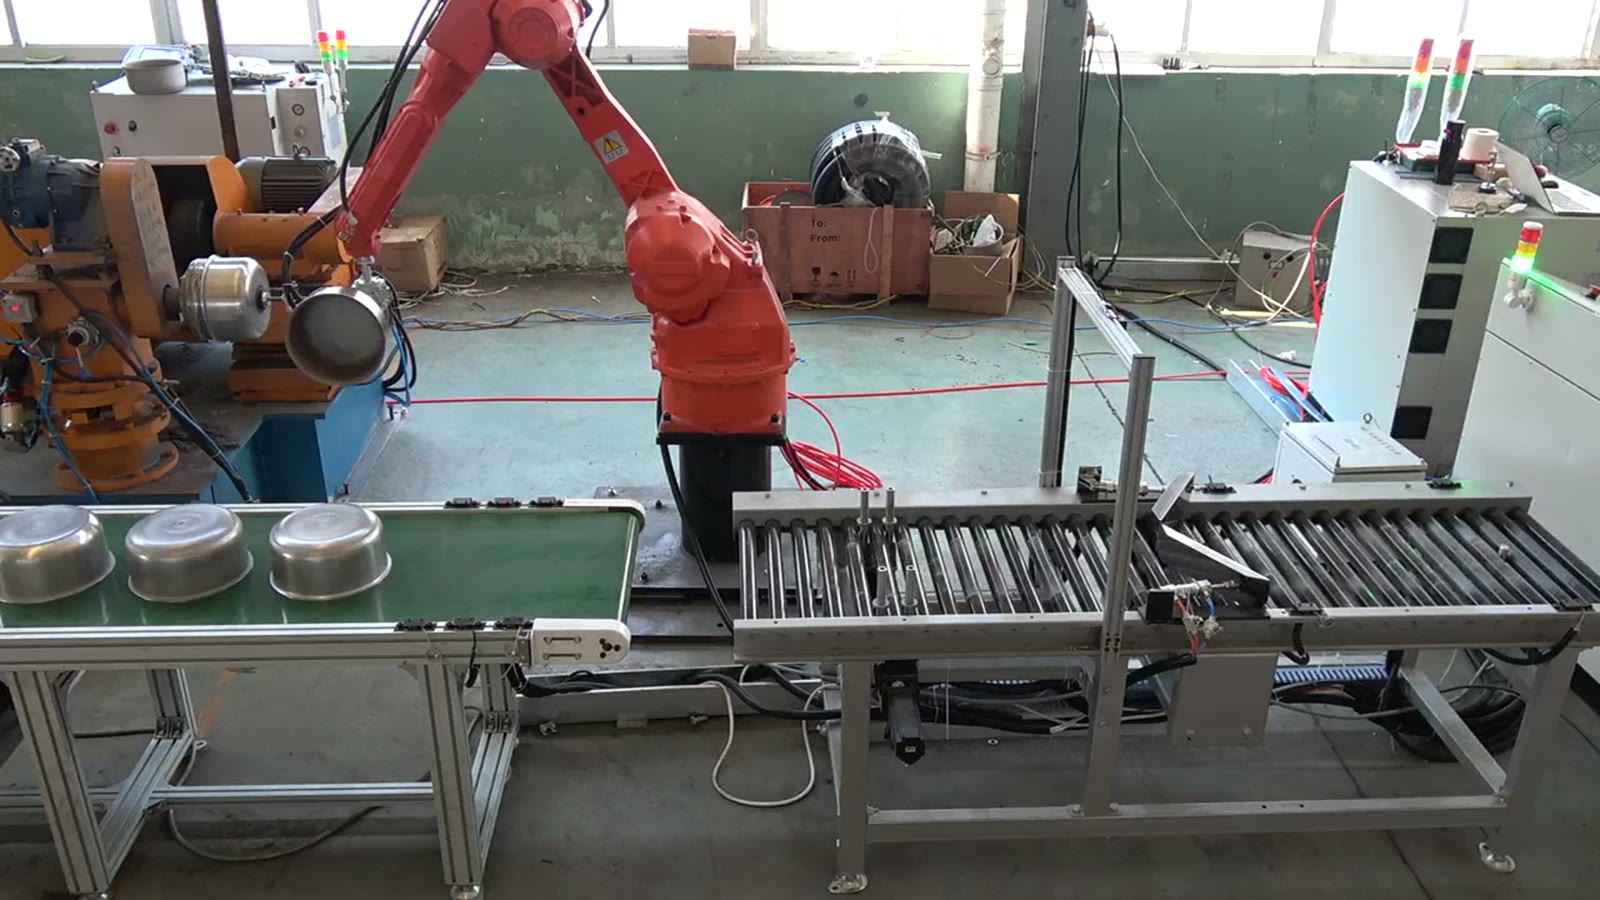
- ステンレス製のボウルは、口を下にしてローラーコンベアの上に一つずつ並べられていく。
- ロボットはコンベアの終端に到達し、棒状のグリッパーをボウルに押し付ける。
- ボウルを持ち上げ、研磨機の方を向く。
- ボウルはスピンドルチャックにセットされ、ボウルが回転してホイールがボウルに当たるまで、アームは数秒間機械に留まります。
- 研磨作業が完了すると、ロボットはボウルを取り外し、正面を向く。
- ボウルは緑色のベルトコンベアに載せられ、コンベアがボウルを前方に運びます。
- ロボットは次のボウルを運ぶためにローラーコンベアに戻り、同じ動作を繰り返す。
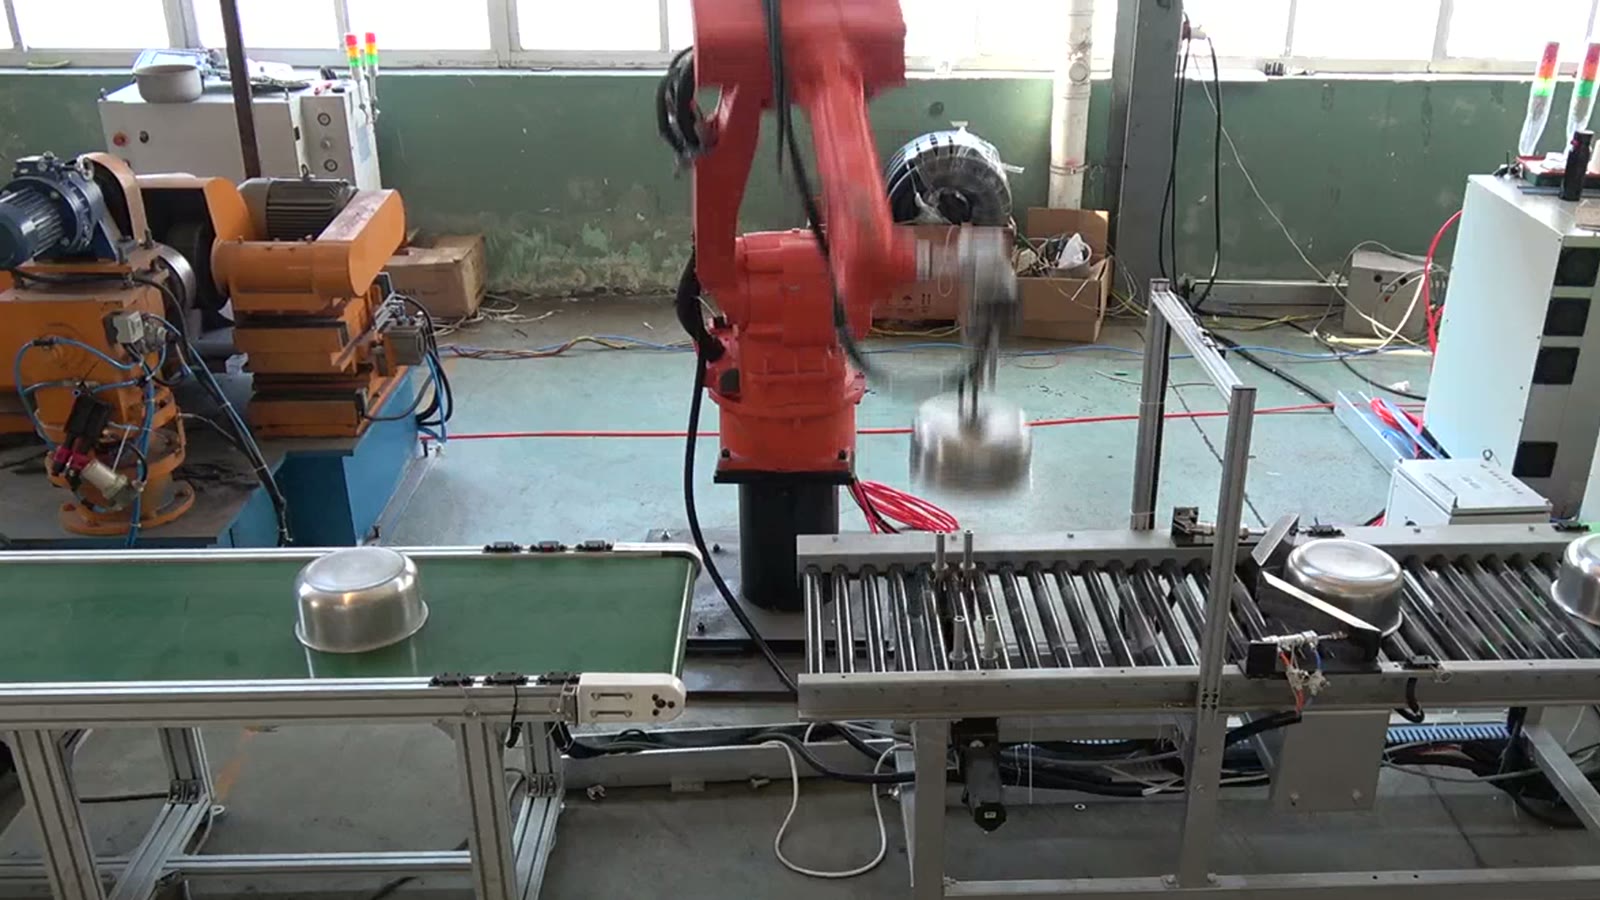
ボウルの取り付け:グリッパーからチャックまで
口を下にして運ばれてきたボウルは、コンベア上に安定して載っている。問題は、ロボットがボウルをピックアップする向きと、チャックがボウルを受け入れる向きが必ずしも一致しない点だ。
適切な手順としては、まずチャックがどの面に接触し、ホイールがどの面に到達する必要があるかを決定し、それからグリッパーの形状を定義することです。グリッパーはチャックの接触面を塞がず、まだ研磨されていない面に跡を残さず、チャックが引き継ぐ際にスムーズに解放される必要があります。ボウルの形状が押し込みと持ち上げの箇所を提供している場合は、棒状のグリッパーが簡単な解決策となります。複数の形状を持つボウルの場合は、適応性の高いグリッパーや工具の変更が必要になる場合があり、それは図面で検討すべき事項です。
スピンドルに忠実であり続ける
回転チャック上のボウルが中心からずれているとぐらつき、ホイールが材料を不均一に削り取ってしまう。そのため、センタリングはロボットとチャックで分担することになる。リードイン、位置決めシート、またはセンタリング機構を備えたチャックは、わずかな位置決め誤差を許容する。これらのいずれも備えていないチャックは正確な位置決めが求められ、コンベア上のボウルの位置のずれがそのまま機械に伝わってしまう。コンベアの終端にストッパーまたはガイドを設けて、各ボウルがほぼ同じ位置に到着するようにすれば、グリッパーの動作開始がスムーズになる。
埃とロボットの手首
研磨作業では微細な粉塵が発生し、機械の横にあるロボットはその粉塵の雲の中に立つことになります。粉塵は関節部やケーブルの引き込み口に入り込み、グリッパーを覆い、ロボットが使用するセンサーの動作を妨げる可能性があります。一般的な対策としては、ロボットに保護カバーを装着する、グリッパーを密閉またはパージする、ホイールの近くに集塵装置を設置する、手首が最も強い粉塵の流れにさらされないようにレイアウトを工夫するなどがあります。これらの対策のうちどれが必要かは、工場の工程と機械によって異なります。ロボットの選定とメンテナンスに影響するため、早めに確認しておくことが重要です。
車輪が待たないようにする
一般的な原則として、ロボットがステーション間を移動する時間は、ボウルが回転盤上で過ごす時間に比べて短くなければなりません。そうであれば、機械がペースを設定し、ロボットには余裕が生まれます。そうでない場合は、ロボットがボトルネックとなり、その時点で初めて2台目のロボットや2台目の機械の設置が検討されることになります。
バッファーは有効です。ローラーコンベア上に待機用のボウルを置き、完成品をベルトコンベアで運び出すことで、床面積を犠牲にするものの、両端で短時間の中断が発生しても研磨機を停止させることなく処理できます。ロボット1台が研磨機1台に追いつけるかどうかは、ボウル1個あたりの研磨時間とロボットの往復時間によって決まります。そして、図面からサイクルタイムを推定することで、その答えが得られます。
研磨機1台につきロボット1台が理にかなう場合
研磨機にロボットを導入するのは、ボウルの形状が一定していて、常に口を下にして所定の場所に搬入され、機械がシフトの大半を稼働している場合に有効です。しかし、1台の機械で直径や深さが大きく異なるボウルを扱う場合、ボウルが傾いて搬入されたり積み重ねられたりする場合、研磨工程でボウルをひっくり返して途中で再び掴む必要がある場合、あるいは安全装置や集塵装置のためにロボットを機械の横に設置するスペースがない場合は、より詳細な検討が必要です。
購入者がサンディングセルについて尋ねること
研磨機は交換する必要があるのでしょうか? 多くの場合そうではありませんが、自動ローディングに対応できる状態にしておく必要があります。つまり、ロボットに機械の準備が完了したことを伝える方法と、ロボットがチャックにアクセスできる十分なスペースが必要です。弊社では、お客様が既に稼働されている機械と照らし合わせて確認いたします。
鍋やその他の調理器具も同じように機能しますか? 同じ質問が当てはまりますが、グリッパーとチャックの噛み合いは形状ごとに異なるため、それぞれの図面を送付してください。
細胞のサイズを決定できる情報
ボウルまたはポットのサイズ範囲を記載した部品図面をお送りください。現在使用している研磨機の種類と、ボウルがどのように固定されているか、そして1日の生産量をお知らせください。これらの情報に基づいて、お客様の部品にとってどの点が最も重要かを判断し、サイクルタイムの見積もりを含むセル構成図を作成します。
今日はサンディングマシンを手作業で動かしているのですか? それについて教えてください または、図面と日々の出力データをsales@evsrobot.comまでメールでお送りください。
研磨機へのロボットによる材料供給の一般的な原理を、1つのボウルセルを例に説明します。ボウルのサイズ、材料、研磨パラメータ、サイクル時間、表面仕上げについては記載されていません。