
大型フレームのロボット溶接は、最も制約の多い接合部から計画する必要があります。なぜなら、その接合部によってロボットの位置、治具の高さ、クランプの配置、そして後続のすべての接合部への経路が決まるからです。この映像では、オレンジ色のロボットが固定された管状または梁状フレームの分離した接合部を溶接している様子が映っています。これはアクセス主導型のコンセプトレビューを裏付けるものですが、必要な溶接範囲と生産結果については、まだプロジェクトの証拠が必要です。 EVSTに申請書の審査を依頼する →
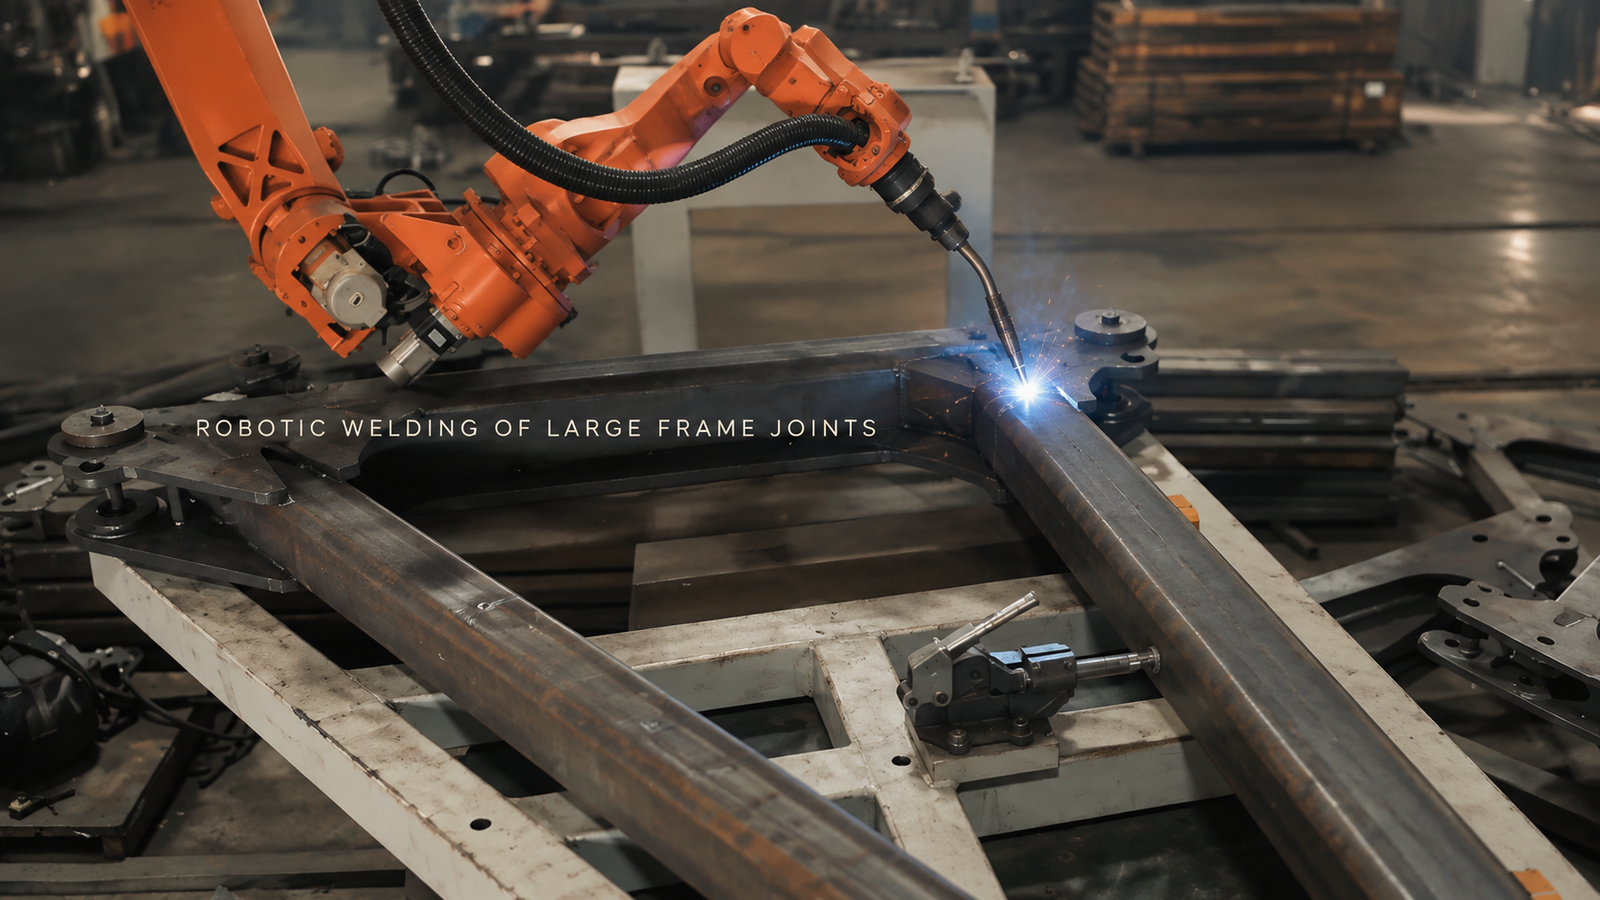
最も難しい接合部を最初のレイアウトの基準とする
フレームの開口部が広いと、ある弧はスムーズに見えるかもしれませんが、次の接合部はチューブ、クランプ、または固定具の支柱によって塞がれてしまう可能性があります。ロボットの可動範囲だけでは問題は解決しません。トーチの首部、ノズル、ケーブル束、および後退方向のすべてに、必要な作業角度でのクリアランスが必要です。
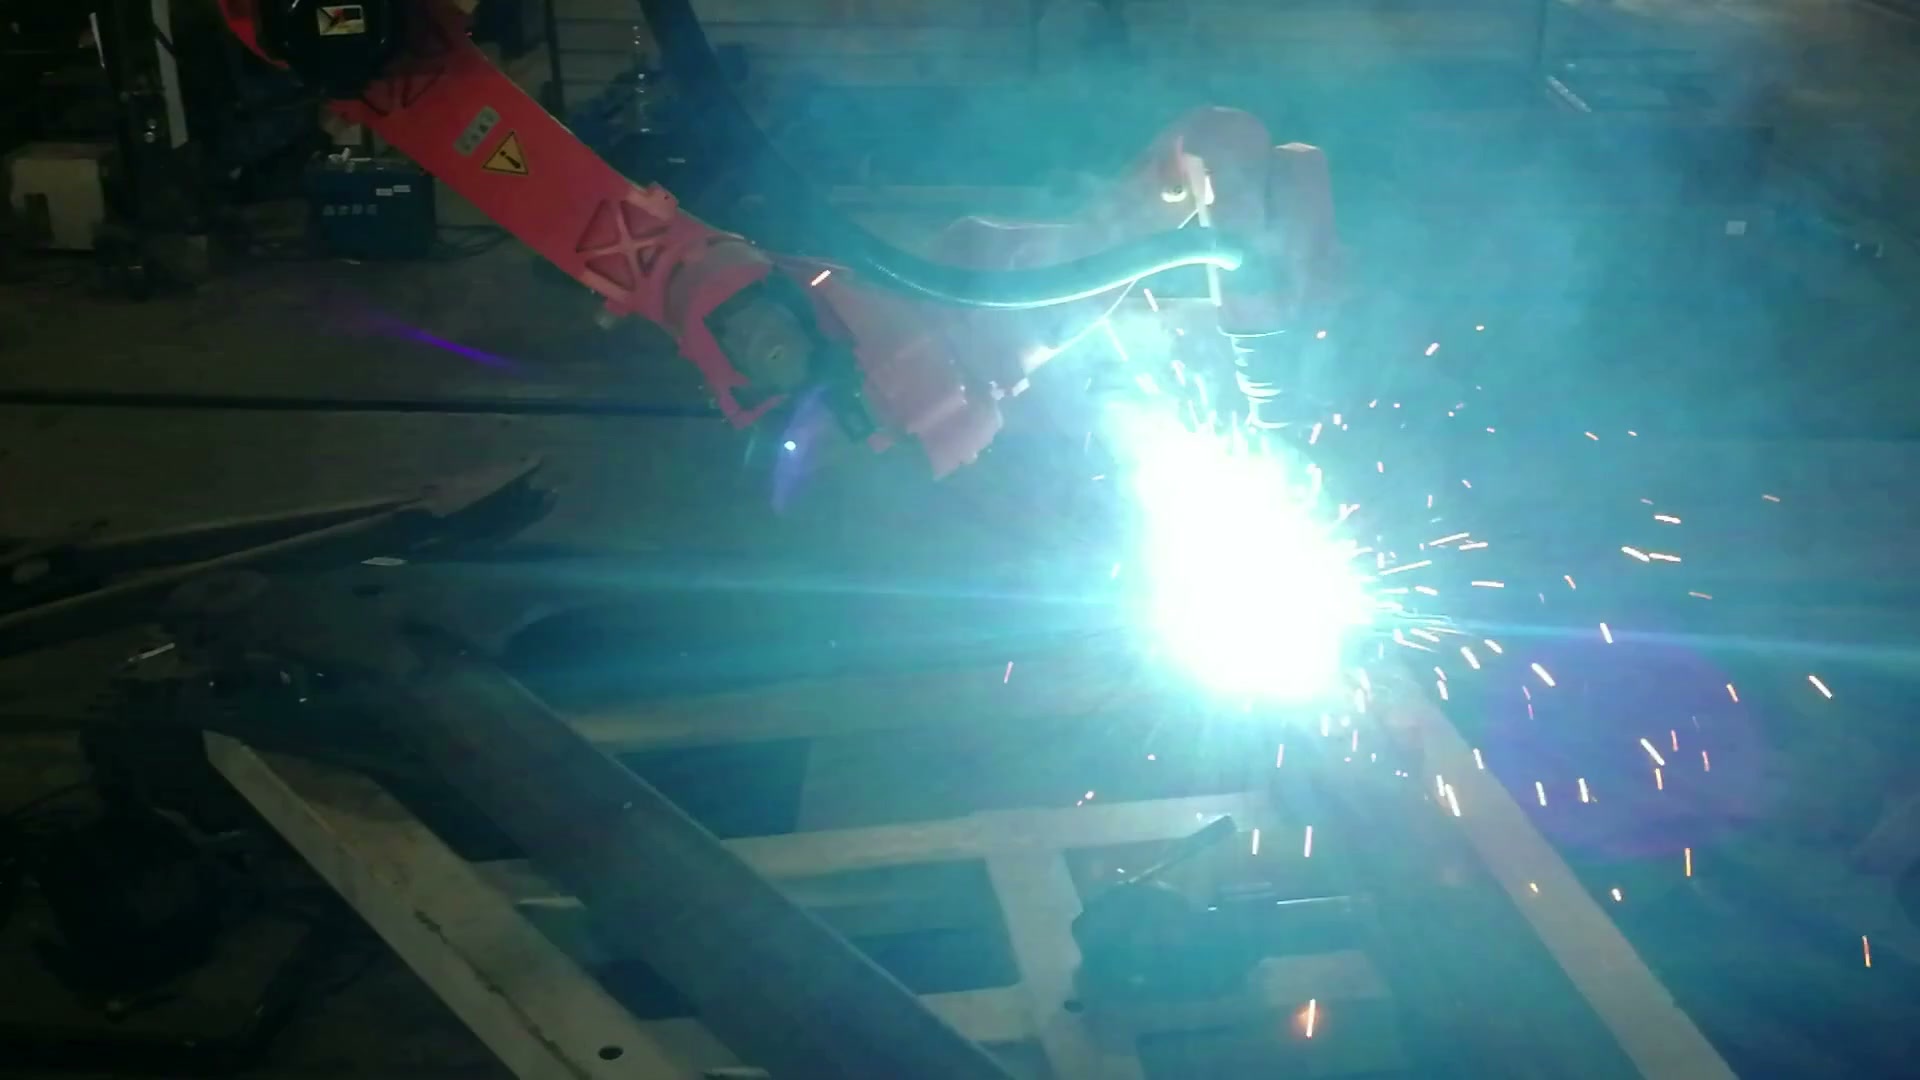
00:40.33の時点で、クローズアップ映像により、固定フレームの1つのジョイントでアクティブな弧が発生していることが確認できます。
図面上で最も障害物の多い接合部から始めます。トーチ一式を始点位置まで移動させ、必要な経路を通った後、再び元の位置に戻します。次に、その周囲に治具を配置します。位置精度を向上させる基準点やクランプが、使用可能な唯一の経路を占有してしまうと、自動化の概念が変わってきます。
長尺部材には、たわみや動きを抑えるための十分な支持が必要です。その支持は、先ほど確立したアクセスを妨げることなく、フレームを制御するものでなければなりません。したがって、有用な初期モデルは、実際のフレーム、提案された支持部材とクランプ、トーチの形状、ケーブルの輪郭、および測定された入力変動を組み合わせたものです。
アクセス、位置、経路の観点から、すべての関節を点検する。
全体像を見ると、なぜアセンブリ全体が重要なのかがわかる。ロボット、フレーム、そして鋼鉄製の治具は、同じ限られた空間を共有しているのだ。
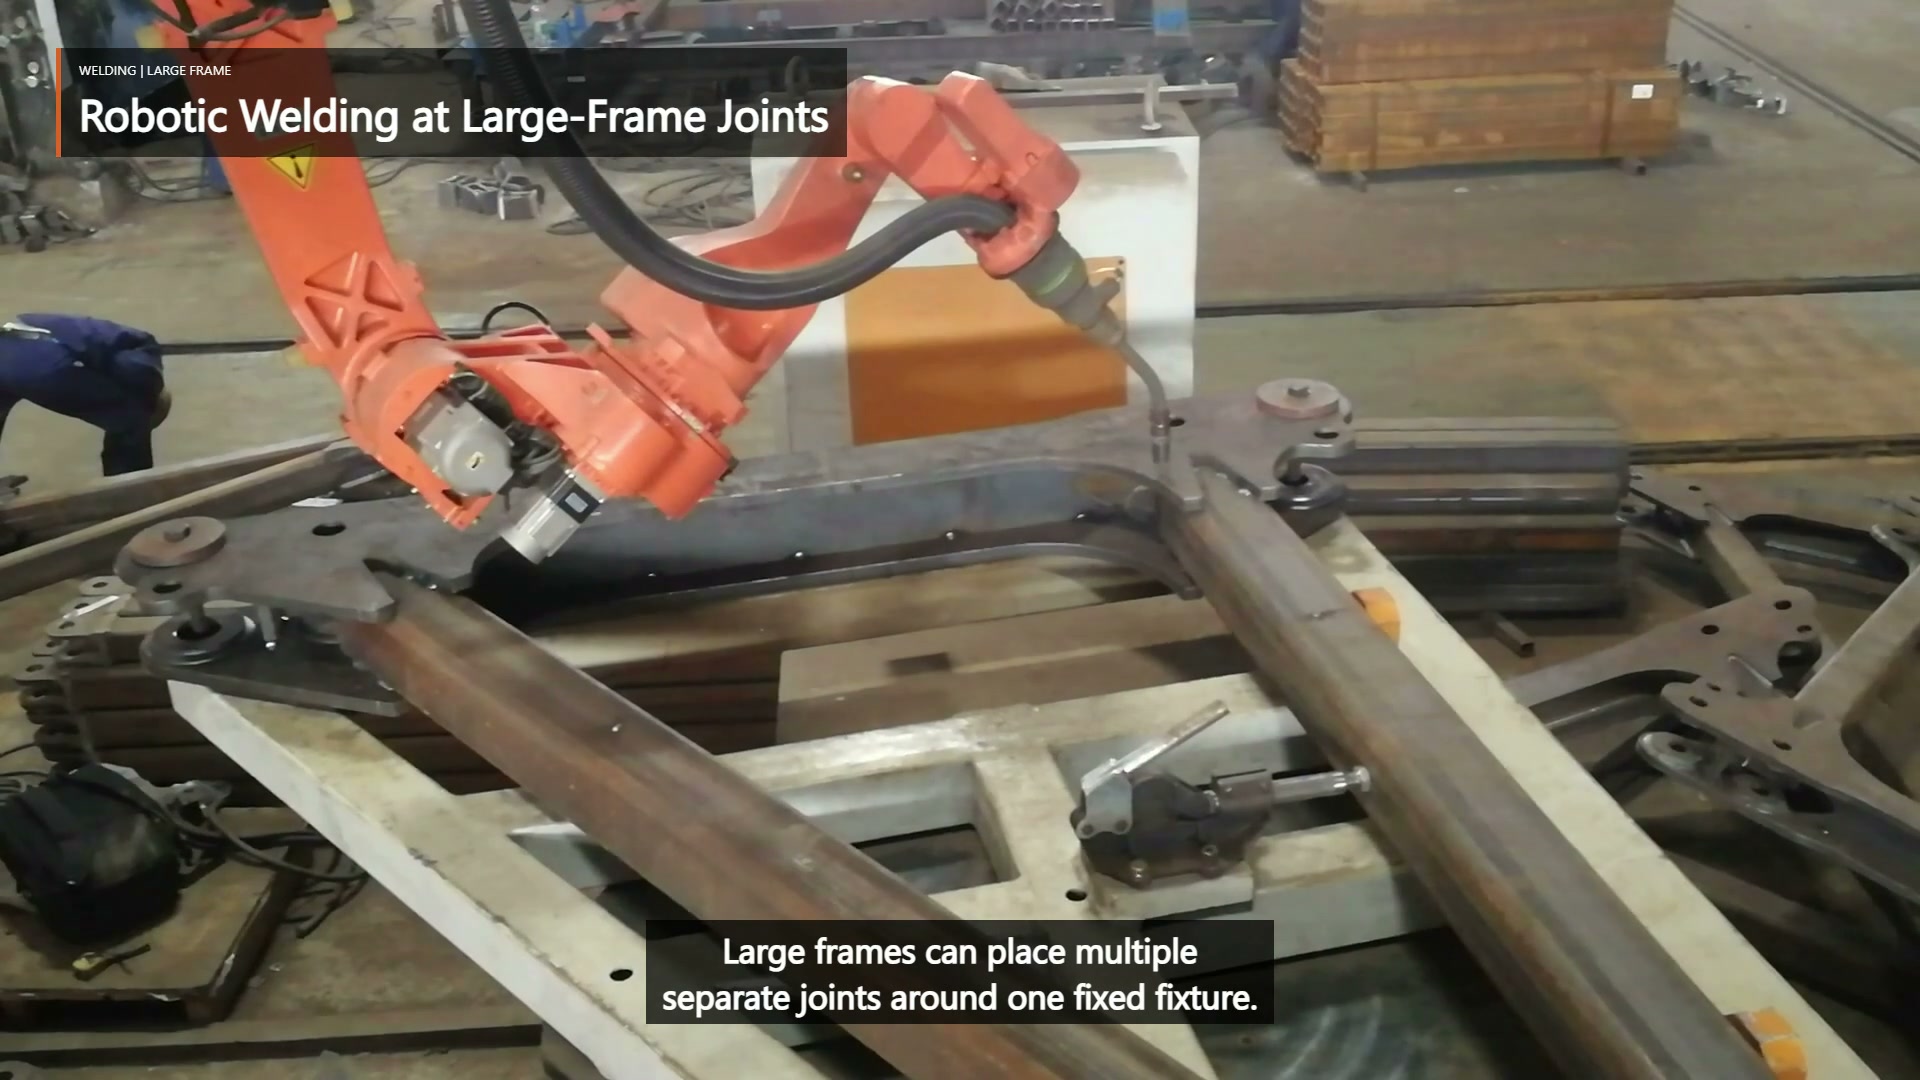
00:03.50の時点で、広角撮影によりロボット、懐中電灯、固定フレーム、および鋼鉄製の治具がすべて同じ画面内に収まっている。
| 共同審査に関する質問 | 証拠を提示する | 概念的帰結 |
|---|---|---|
| トーチ一式を装備した状態で接近・撤退は可能か? | 接合角度、必要なトーチ角度、開始/終了領域、および近傍部材 | ロボットの取り付け、フレームの表示、または自動スコープが変更になる場合があります |
| 治具はジョイントを予測通りに復元しますか? | 安定した基準点、クランプ位置、仮止め状態、測定されたギャップ範囲 | パスの再現性は、プログラミングだけでなく、部品の提示方法にも依存します。 |
| ロボットは障害物を越えることなく、前の関節から移動できますか? | 器具のエンベロープ、ケーブルスイープ、および非アークルート | 関節の順序と中間ポーズがレイアウトの一部となる |
| 必要な区域の検査はまだ可能ですか? | 図面、溶接仕様書、検査アクセス | レイアウトは使用可能な受入ビューを確保する必要があります |
これは、各縫い目の要件と、それが細胞内の他の場所に引き起こす可能性のある物理的変化を結びつけるものです。
シーケンスはレイアウトを修正のために送り返すことができます
映像中の分離されたアークは、アークオフによる位置調整によって連結されています。提案される順序は、以前の溶接後のアクセスを維持し、ケーブルがフレームの裏側に挟まれないようにし、溶接の進行に伴うアセンブリの動きを考慮する必要があります。熱と歪みはプロジェクト固有のものであるため、シーケンスは部分的なビデオから推測するのではなく、図面と溶接要件に基づいてテストする必要があります。
後続のジョイントのクリアランスが不足したり、開始位置や停止位置を許容領域内に配置できなかったり、測定されたフレームの動きによってジョイントが計画された経路から外れたりした場合、解決策はより詳細なプログラミングではなく、治具の変更やフレームの配置変更となる可能性があります。このようなフィードバックがあるため、経路計画はレイアウト検討に含めるべきなのです。
難しい関節をコンセプトレビューに持ち込む
有益なレビューは、フレーム図面と接合部一覧、溶接記号と合否判定基準、受入部材の公差と仮付け状態、提案された基準点と治具の範囲、および代表的な部品から始まります。最も作業が困難な接合部と、予想される最大のばらつきをマークします。最初の試作では、出力を推定する前に、これらの条件下でのアクセス、再現性のある取り付け、および検査が可能であることを確認する必要があります。
EVSTコンセプトレビューのために、これらの情報をお送りください → または電子メール sales@evsrobot.com.
映像には、複数の接合部を溶接する様子が記録されている。最終的な治工具、制御、安全対策、および生産承認は、プロジェクトの検証結果に基づいて決定される。