
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年9月30日・ 編集方針 · 矯正政策 · ご利用規約
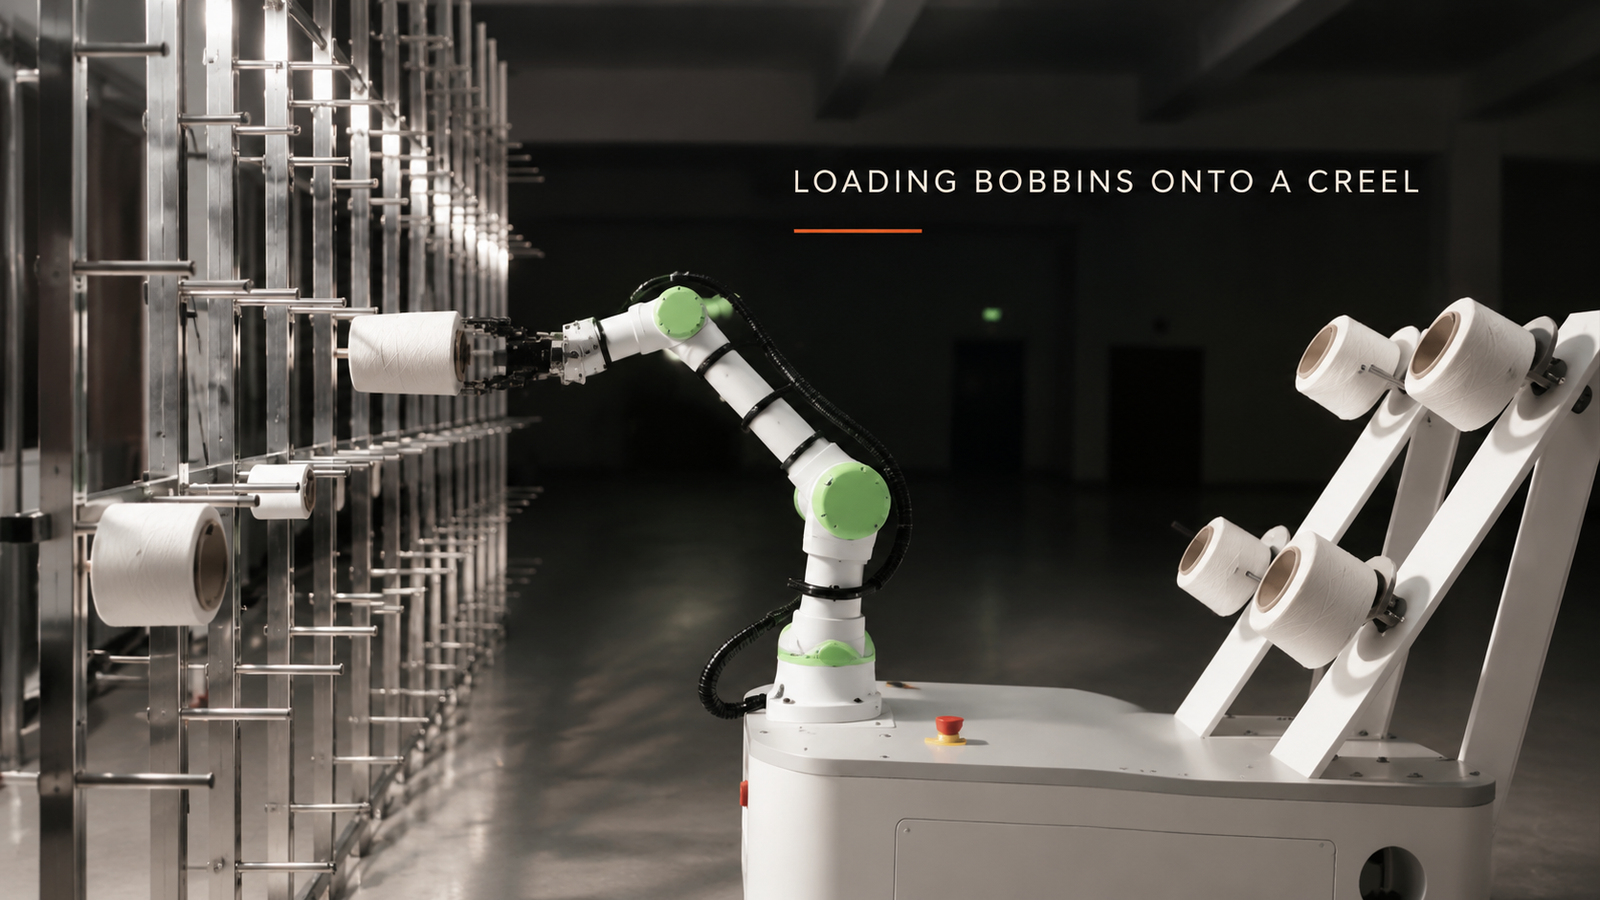
クリールローディング協働ロボットは、各ボビンで次の3つのことを正しく行う必要があります。ボビンを糸に触れない場所に保持すること、ボビンのボアをペグと一直線になるようにペグに合わせること、そしてクリールの最も高い位置と最も低い位置の両方でこの両方を実行できることです。協働ロボットが固定位置で動作するか、移動式ベースに乗って移動するかという4つ目の問題は、クリールの長さによって決まります。ここで説明するセルでは、移動式ベースに搭載された協働ロボットが、傾斜したラックから白い糸のボビンを取り出し、多段式クリールのペグに1つずつ押し込みます。
クリールへのボビン装填を自動化する予定ですか? 部品図面と日々の生産量をお送りください。そうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
クリールへの積み込みが吊り上げの問題ではなく、配置の問題である理由
繊維工場では、糸巻きボビンは1つずつクリールにセットされます。クリールは長く、何段にも積み重ねられているため、手作業でセットするには、何度も歩き、かがみ、手を伸ばして作業する必要があります。このような不自然な姿勢での反復作業こそが、ロボットによる自動化の候補となる理由です。
ボビンは軽いので、積載量は決定的な要因になることはほとんどありません。重要なのは、糸が傷つくことなく届くこと、ボビンが引っかかることなくスムーズに装着できること、そしてすべてのペグが手の届く範囲にあることです。これらはそれぞれ相互に影響し合うため、まとめて分析するのが最適です。
この細胞内でのサイクルの進行方法
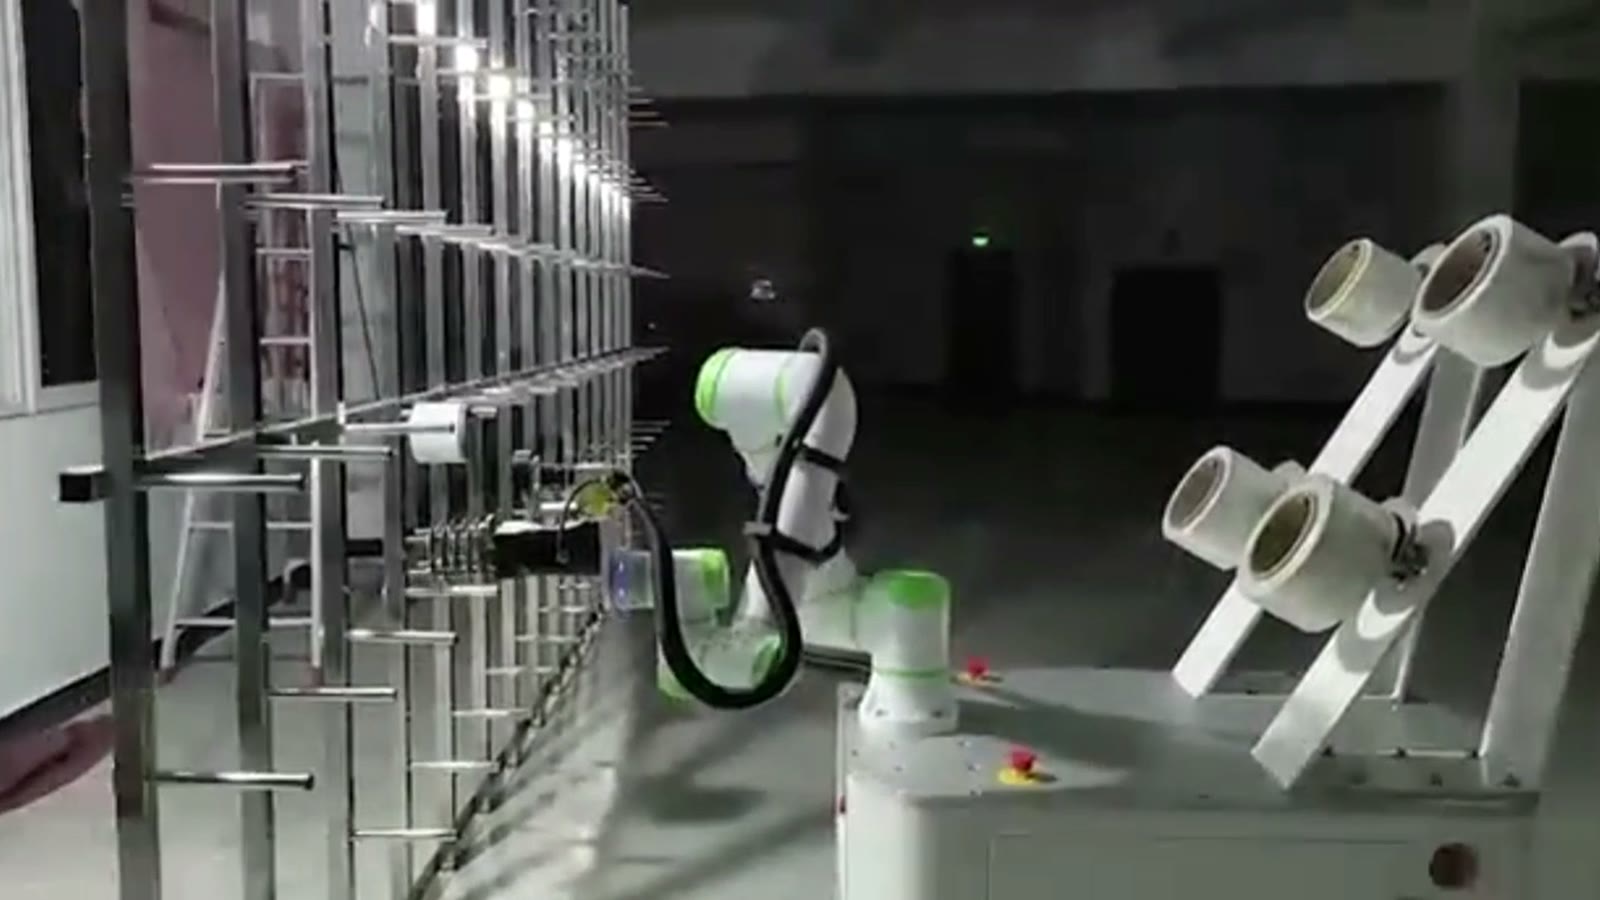
コボットの右側にある斜めのラックのペグには白いボビンが掛けられており、その左側には数段にペグが並んだクリールが置かれている。サイクルは短く、以下の手順を繰り返す。
- 協働ロボットは傾斜したラックの中に手を伸ばし、グリッパーをボビンに合わせます。
- ボビンをラックのペグから持ち上げます。
- アームが糸巻き機の方へ回転し、ボビンを水平にする。
- ボビンをクリーリングペグに合わせて押し込む。
- グリッパーが手を離して引き戻します。
- コーボットは次のボビンをセットするためにラックに戻り、クリールの様々な高さにあるペグが次々と糸で埋まっていく。
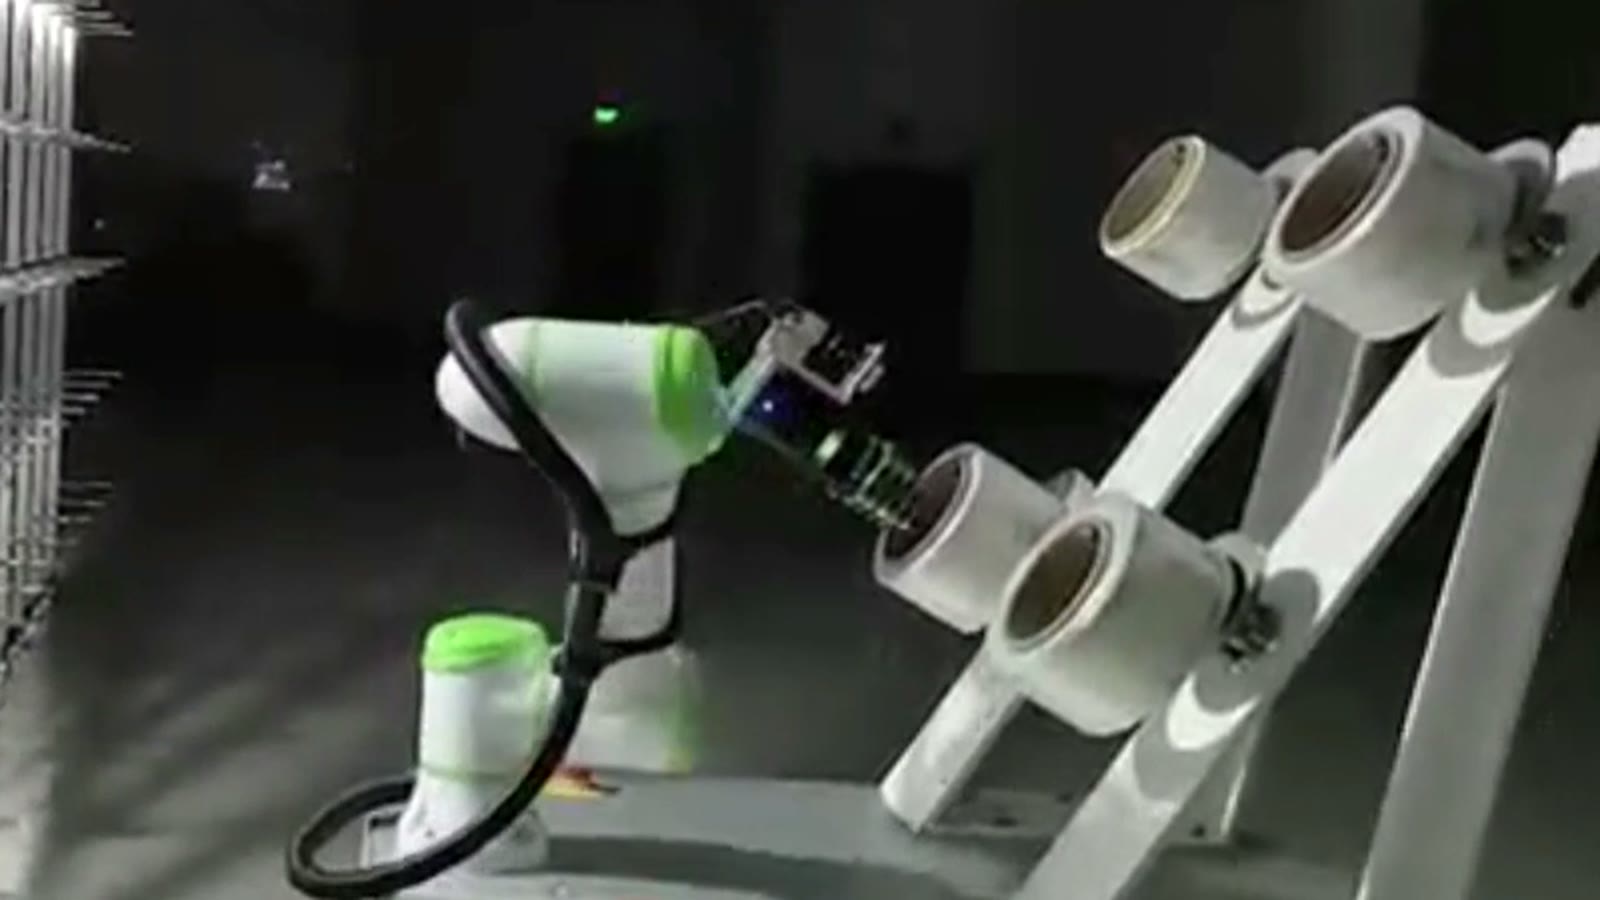
このサイクルでは、2つの向きが交わります。ボビンは角度のついたラックから出てきて、クリーエルに到達する前にアームによって水平にされます。ラックとクリーエルの間の回転部分で向きが変わるため、セルを設計する際には、ラックのペグとクリーエルのペグの両方の角度を把握しておく必要があります。
細胞が正しく行わなければならない3つのこと
1. 持ち方:糸に触れずにボビンを持つ
ボビンに巻かれた糸が製品です。パッケージを挟み込むグリッパーは、外側の層を押し付けたり、傷をつけたり、乱したりする可能性があり、ボビンが装填時に損傷すると、後々糸がボビンから外れて問題が生じます。設計原則として、グリッパーはボビンをチューブ部分のみで保持するべきです。つまり、露出した端面、またはボビンの内側から挟み込むようにします。
その選択は、次の制約に直接結びつきます。グリップは、穴がペグにスムーズに滑り込むように設計する必要があり、指はペグとその周囲のペグに干渉しないようにしなければなりません。糸には安全でも穴を塞いでしまうグリップではうまく機能しないため、グリップとペグの取り付け方法は同時に設計する必要があります。
チューブの寸法は、糸の種類によって異なる場合があります。工場で複数のチューブサイズを使用している場合は、グリッパーの対応範囲、またはフィンガーのクイックチェンジが仕様に含まれます。
2. ペグの位置合わせ:穴をペグに合わせる
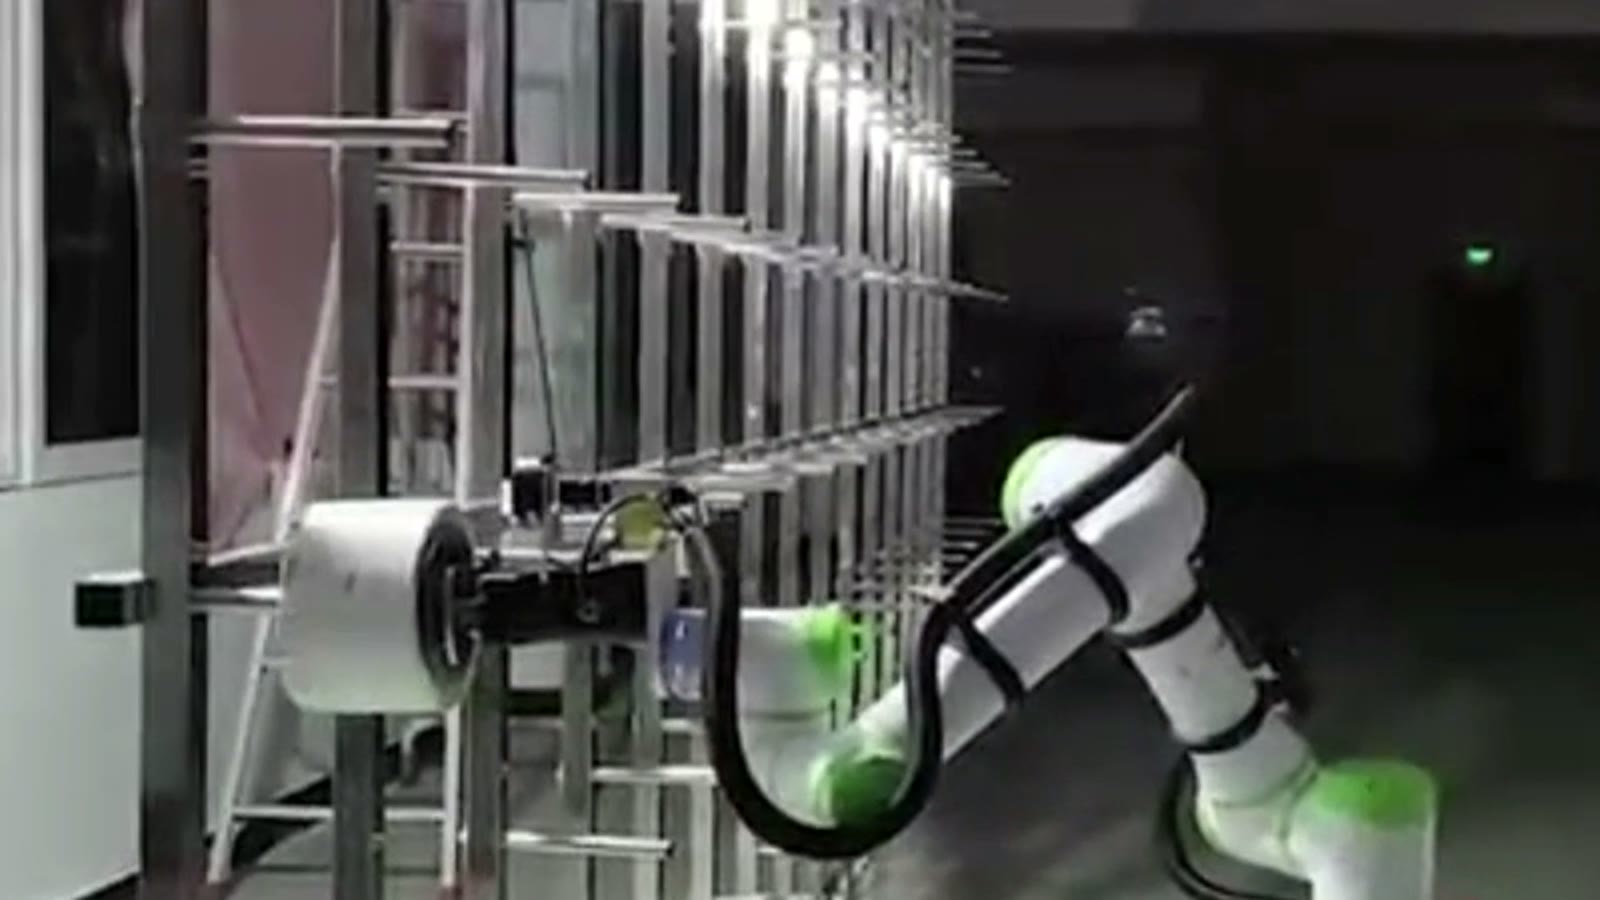
穴がペグに対して傾いていたり、ずれていたりすると、ボビンは滑り込むのではなく、先端に引っかかってしまいます。設計上の原則は2つあります。まず、移動の最後の部分では、アプローチはペグ自身の軸に沿って進むべきであり、曲線を描いて到達してはいけません。次に、セルは各ペグの実際の位置を把握していなければなりません。
クリールは長いフレームであり、そのペグは図面通りの位置に正確に配置されるとは限りません。固定位置から作業するロボットにとって、ペグごとのばらつきは位置決め誤差となります。一般的な対策としては、各ペグの位置をティーチングまたは測定する、試運転前にペグとフレームの直線性を確認する、または押し込み前にペグを検出するセンサーを追加するなどが挙げられます。これらのうちどれが必要かは、ボアがペグに対してどれだけの遊びがあるかによって異なります。
3. 到達範囲:最も高い杭と最も低い杭をカバーする
このセルでは、協働ロボットがクリール上の異なる高さにあるペグに糸を充填します。最も難しい位置は上段と下段です。上段ではアームがほぼ完全に伸びきった状態になり、下段ではグリッパー、ボビン、またはアームがフレームや既に下に積載されているボビンに接触しないように、低い位置まで手を伸ばす必要があります。また、どちらの位置でも、前述の直線的な押し込み動作が可能である必要があります。
確認は簡単にできます。クリーリングの高さ、ペグの深さ、ボビンの長さを確認し、ボビンが水平で、アームがすべてのペグに届き、まっすぐ押し込むためのスペースが確保されていることを確認してください。そうでない場合は、より大きなアームを使用するか、取り付け高さを変更するなどの対策が考えられます。
| 制約 | 何を決定するか | 最初に確認すること |
|---|---|---|
| グリップ | グリッパーの種類とボビンを保持する位置 | 両端部および内径部のチューブ寸法 |
| ペグの位置合わせ | 進入経路とセンサーが必要かどうか | ペグ位置のばらつきとボアとペグの遊び |
| リーチ | アームのサイズと取り付け高さ | 上下のペグの高さ、ボビンの長さ |
移動基地が適合する場所
固定式協働ロボットは、作業範囲内のクリーリング部分のみをカバーします。より長いクリーリングに対応する方法の一つとして、協働ロボットを移動式ベースに取り付ける方法があります。ベースが目的のセクションに移動し、アームがそこでペグをロードし、ベースが次のセクションに移動します。その他の方法としては、複数の固定式協働ロボットを使用するか、直線レール上に協働ロボットを設置する方法があります。
移動式ベースには、固定式協働ロボットにはない要件が1つ追加されます。それは、ロボットが移動するたびに、クリーアの位置を再度把握する必要があるということです。なぜなら、ピンチされたペグの位置は床ではなくクリーアを基準としているからです。ドッキングポイント、基準マーカー、または各停止位置でのカメラチェックが一般的な解決策です。ボアがペグにぴったりと合うほど、この重要性は高まります。
このアプローチがどこに当てはまるのか、そしてどこを詳しく調べるべきなのか
ボビンが既知の配置でラックに積まれており、チューブのサイズが少なく安定していて、クリールが良好な状態であれば、この方法はうまく機能します。しかし、クリールが古かったり曲がっていたり、チューブのサイズが頻繁に変わる場合、ボビンがバラバラの状態で容器に入って届く場合、あるいは移動式ベースが人や機械の近くを通らなければならない場合は、より詳細な検討が必要です。
FAQ
協働ロボットはペグを見つけるためにカメラが必要ですか?
必ずしもそうとは限りません。ペグが一定のまっすぐなクリーリングであれば、ピンと張った状態からでも作動します。センサーが真価を発揮するのは、ペグのばらつきがボアの許容範囲を超える場合、あるいは移動式ベースが停止するたびにクリーリングの位置を再度特定する必要がある場合です。
1つのグリッパーで複数のボビンサイズに対応できますか?
チューブのサイズが近い場合は、多くの場合、この方法で対応できます。サイズ差が大きい場合は、より広い範囲をカバーできるグリッパー、またはクイックチェンジ式のフィンガーを使用するのが一般的です。
クリーラー積載協働ロボットは、空のチューブをクリーラーから取り外すこともできますか?
原則的にはそうです。同じサイクルを逆にしたようなものですが、グリッパーとアプローチについても、チューブが空になっていないか確認する必要があります。
評価のために送付するもの
- クリーエルの図面:長さ、段数、ペグの間隔、ペグの角度
- 使用する各サイズにおけるボビンとチューブの寸法(内径を含む)
- 満杯のボビンがクリール(ラック、カート、ビン)に届く方法と、
- 1日あたりの生産量と、1シフトあたりに積み込まれるクリーラーの位置数
部品図面と日々の生産量を送ってください。 または電子メール sales@evsrobot.comそうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
この記事では、公開されているこのセルの動画に映っている積載サイクルについて説明します。ベース移動量、サイクル時間、糸の種類については説明していませんので、ご自身の工場に合わせてご確認ください。