
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年10月9日・ 編集方針 · 矯正政策 · ご利用規約
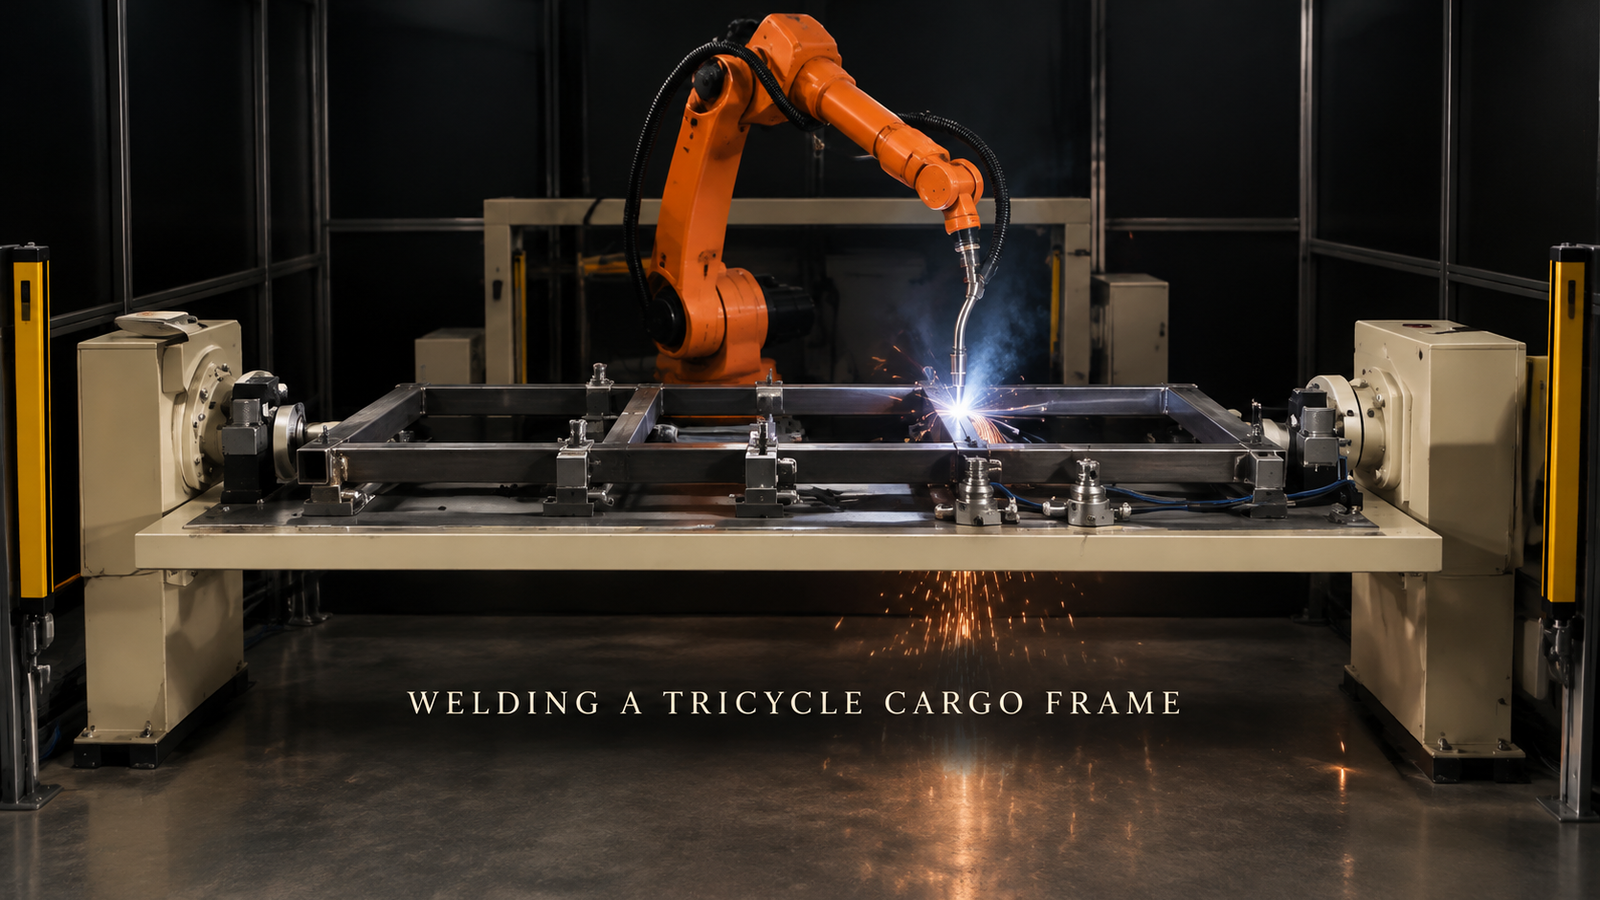
三輪車の荷台フレームのような長方形の鋼管フレームは、パスをプログラムする前に、各チューブの位置決めと固定方法、接合部の溶接順序、フレームの反対側にある溶接部の処理方法という3つの質問に答えることができれば、1台のロボットで1つのセル内で溶接できます。ロボットのリーチとトーチの選択も重要ですが、これらは上記の質問への回答に基づいて決定されます。ここで説明するセルでは、1台の溶接ロボットが、長い治具の上に置かれた平らなフレームに沿って、接合部ごとに作業を行います。
チューブフレーム溶接セルを計画中ですか? フレームの図面、接合部一覧、チューブのサイズ、および日々の生産量をお送りください。そうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
図面を溶接性テストとして読み取る
鋼管で作られたフレームには多くの接合部がある。手作業では、それぞれの接合部を順番に見つけて、溶接して仕上げる必要があり、時間がかかる。また、一つの溶接の熱で、次の溶接が終わる前にフレーム全体が歪んでしまう傾向がある。ロボットセルはこれらの問題を両方とも解決する必要があるが、図面を見れば、それがどれほど難しいかがすでにわかるだろう。
| フレーム機能 | 細胞にとっての意味とは |
|---|---|
| 片側から全ての関節に手が届く | 平らな器具とシンプルなレイアウトで十分かもしれません |
| 反対側の関節 | 再設計、2回目のクランプ、またはポジショナーのいずれかを選択してください。 |
| チューブの切断長さは様々です | よりタイトな停止、または継ぎ目感知 |
| フレームにはいくつかのバリエーションがあります。 | 調整可能または交換可能なクランプブロック |
| 関節が非常に少ない | 手動治具の方が安価である可能性もある |
以下のセクションでは、ほとんどのプロジェクトを決定する重要な要素である、場所の選定、アクセス方法、および手順について説明します。
すべてのチューブには固定場所が必要です
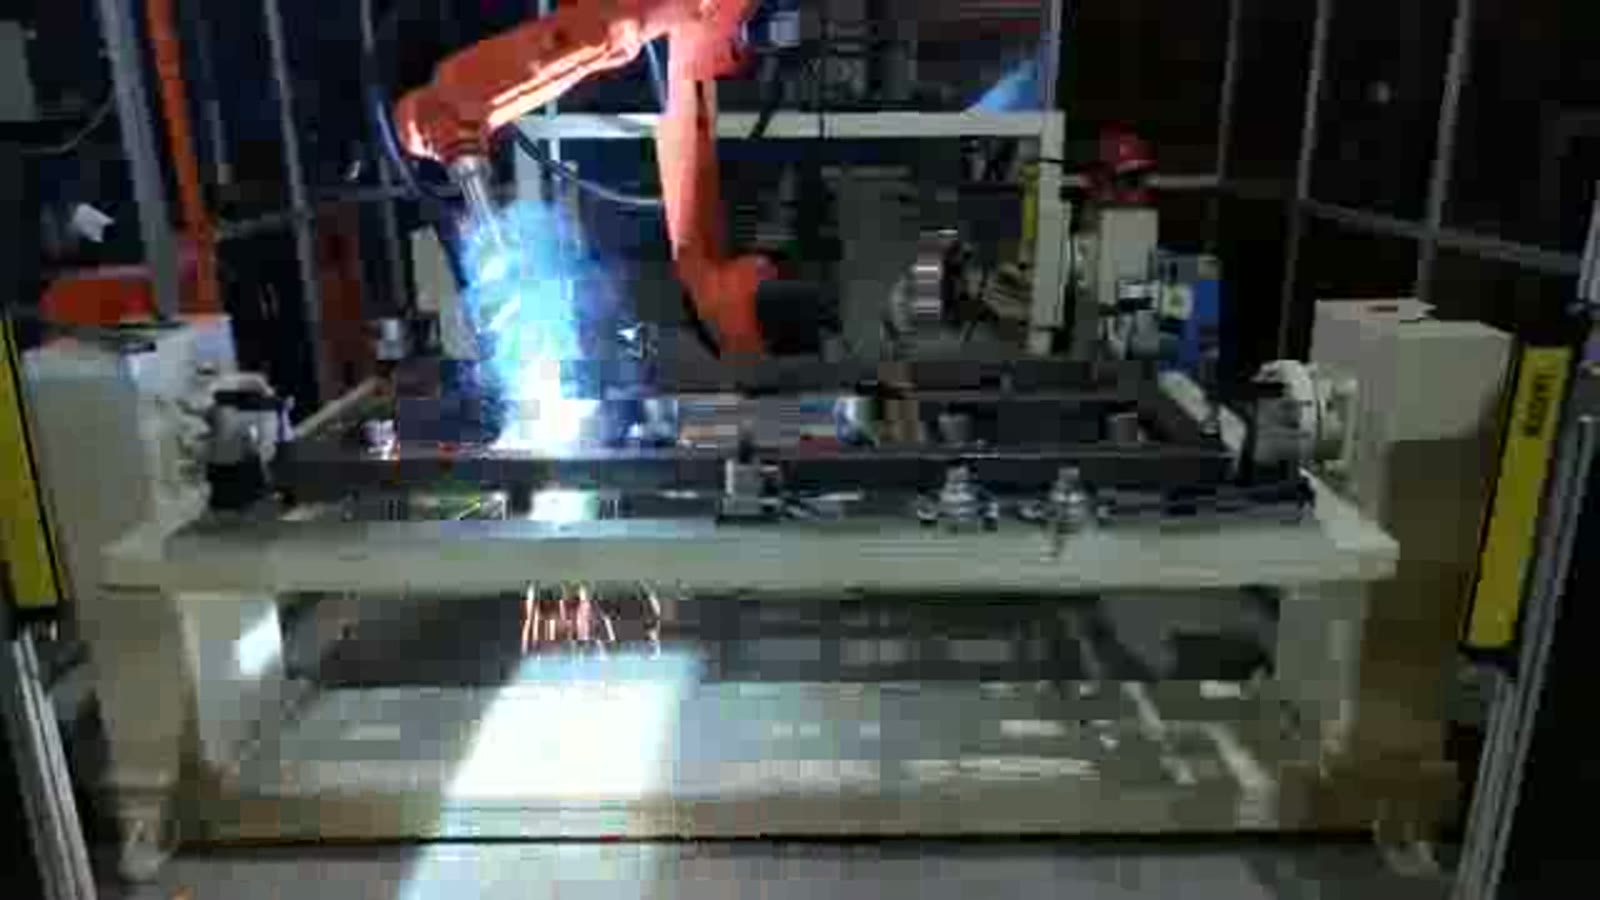
ここで説明するセルでは、複数の横方向のチューブを備えた長方形のフレームが、長い治具の上に平らに置かれています。治具は両端にある2つのエンドスタンドの間に保持され、一列に並んだクランプブロックがチューブを押し下げ、フレームの後ろにはワイヤ送給トーチを備えたオレンジ色の6軸溶接ロボットが設置されています。
ロボットトーチは、あらかじめ決められた経路を繰り返します。チューブの位置がフレームごとにわずかに異なると、トーチはプログラムが想定している位置とは異なるジョイントに到達してしまいます。チューブはある程度の許容誤差で切断および曲げ加工されるため、治具には2つの役割があります。すべてのチューブを同じ位置に配置すること、そして加熱処理中にその位置を維持することです。一般的に、この作業が成功するかどうかは、次の3つの要素によって決まります。
- すべての真空管は参照されています。 押し下げるだけで、長さに沿って自由にスライドできるような構造になっていない側管は、やはりずれてしまいます。各側管には、ストッパーとクランプの両方が必要です。
- たいまつは道筋を示す。 接合部を完璧に固定するクランプであっても、トーチを当てるべき場所に位置してしまうと設計上の欠陥となる。クランプは接合部の横に設置すべきであり、接合部のアプローチライン上に設置すべきではない。
- 適合性は確認されるべきであり、当然のこととして判断されるべきではない。 接合部の隙間がフレームごとに異なる場合、固定経路では隙間を均一に埋めることができません。そのような場合は、継ぎ目検知やタッチ検出が一般的な解決策となります。
アクセス:片側のみ、またはもう片側への計画
このセルのフレームは最初の接合部から最後の接合部まで平坦なままなので、すべての接合部には片側からアクセスできます。これによりレイアウトがシンプルになります。実際のフレームの多くはこのような構造ではありません。溶接箇所が下面にある場合、一般的に次の3つの選択肢があります。
- 接合部またはフレームを再設計し、すべての溶接箇所に上からアクセスできるようにする。
- フレームをもう一度クランプすると、取り扱いが容易になり、固定場所も2つ増えます。
- 治具を2つのエンドスタンドの間にあるポジショナーに載せ、制御された回転によって反対側がトーチに近づくようにします。
それぞれにコストがかかる。ポジショナーを使う場合、フレームを反転させた状態でクランプで固定する必要があり、回転時にトーチとケーブルがフレームに干渉しないようにしなければならず、回転する部分自体が床面積を占有する。それが費用に見合うかどうかは、反対側にいくつの接合部があるかによって決まる。その接合部の数を図面で最初に確認する必要がある。
シーケンス:表示される順序、およびあらゆる順序の背後にある一般的な規則
ロボットの動作順序は以下のとおりです。各関節の作業後、トーチが持ち上がり、次の関節へと移動します。その際、火花が下へと落ちます。
- 最初は、フレームの左右のジョイントを交互に動かします。片側が動かされたら、もう片側が動かされる、という具合です。
- その後、中央に向かって継ぎ目ごとに溶接を進め、途中で右端の継ぎ目を溶接する。
- 最後に、フレームの中央にある接合部を取り付けます。
また、一般的な原則として、溶接部は冷却されるにつれて収縮し、隣接する溶接部を引き寄せます。フレームの片側に複数の接合部を先に溶接すると、たとえしっかりと固定されていても、フレームはその方向に曲がる可能性があり、固定を解除すると反り返ることがあります。したがって、溶接順序は歪みに影響し、特定のフレームに適した順序は、その形状によって異なり、図面から推測するのではなく、試作フレームで検証する必要があります。ロボットには、この点で利点があります。一度順序が決まれば、すべてのフレームで同じ順序が繰り返されるため、歪みが一定になり、治具での修正が容易になります。
ライトカーテンと出入り口
溶接室の両側の支柱には黄色のライトカーテンが設置されています。一般的に、ライトカーテンは人が横切るとセルが停止するように配線されており、フレームの搬入・搬出が必要となるため、レイアウトに制約が生じます。作業者が治具をロードする場所と、完成したフレームが搬出される場所を決定し、その経路がアークや火花が発生するエリアを通らないことを確認してください。どのライトカーテンが停止トリガーとなり、セルがどのように再起動するかは、設計の初期段階から考慮する必要があります。
フレーム購入者への簡単な回答
1つの溶接セルで複数のフレームを溶接できますか? はい、治具の変更や調整が可能で、各バリエーションのジョイントリストが分かっている場合です。メインのものだけでなく、すべてのバリエーションを送ってください。
ポジショナーは必要ですか? フレームを平らにした状態でトーチが届かない場所に溶接箇所がある場合に限ります。まずは反対側の接合部を数えてください。
ロボットは自力で関節を見つけることができるだろうか? 固定経路は治具に依存しますが、取り付け具合が異なる場合は、センシング機能を追加できます。これはロボットではなく、使用するチューブの種類に依存します。
あなたの描画は入力です
接合部一覧を記載したフレーム図面、チューブのサイズと肉厚、1日に必要なフレーム数、そして既に作業が困難な接合部をお知らせください。これらの情報をもとに、セル構成案とサイクルタイムの見積もりを作成いたします。
フレームについて詳しくお話ししてみませんか? お問い合わせ またはsales@evsrobot.comまでメールでご連絡ください。
この記事では、ロボットが平らなチューブフレームに沿ってどのように動作するか、およびそのようなセルの一般的な設計原則について説明します。溶接パラメータ、チューブのサイズ、サイクルタイムについては記載していません。