
長尺シャフトアセンブリ上の円形インターフェースは、連動する形状によって決まります。支持位置によって軸の位置が変わり、軸の変動によってトーチの角度が変わり、必要な溶接領域によってどのアクセス部を開放しておく必要があるかが決まります。この映像は、目に見えるプレートとシャフトまたはチューブの接合部でアークが発生していることを示していますが、回転や完全な円周溶接が行われたことを証明するものではありません。 EVSTに申請書の審査を依頼する →
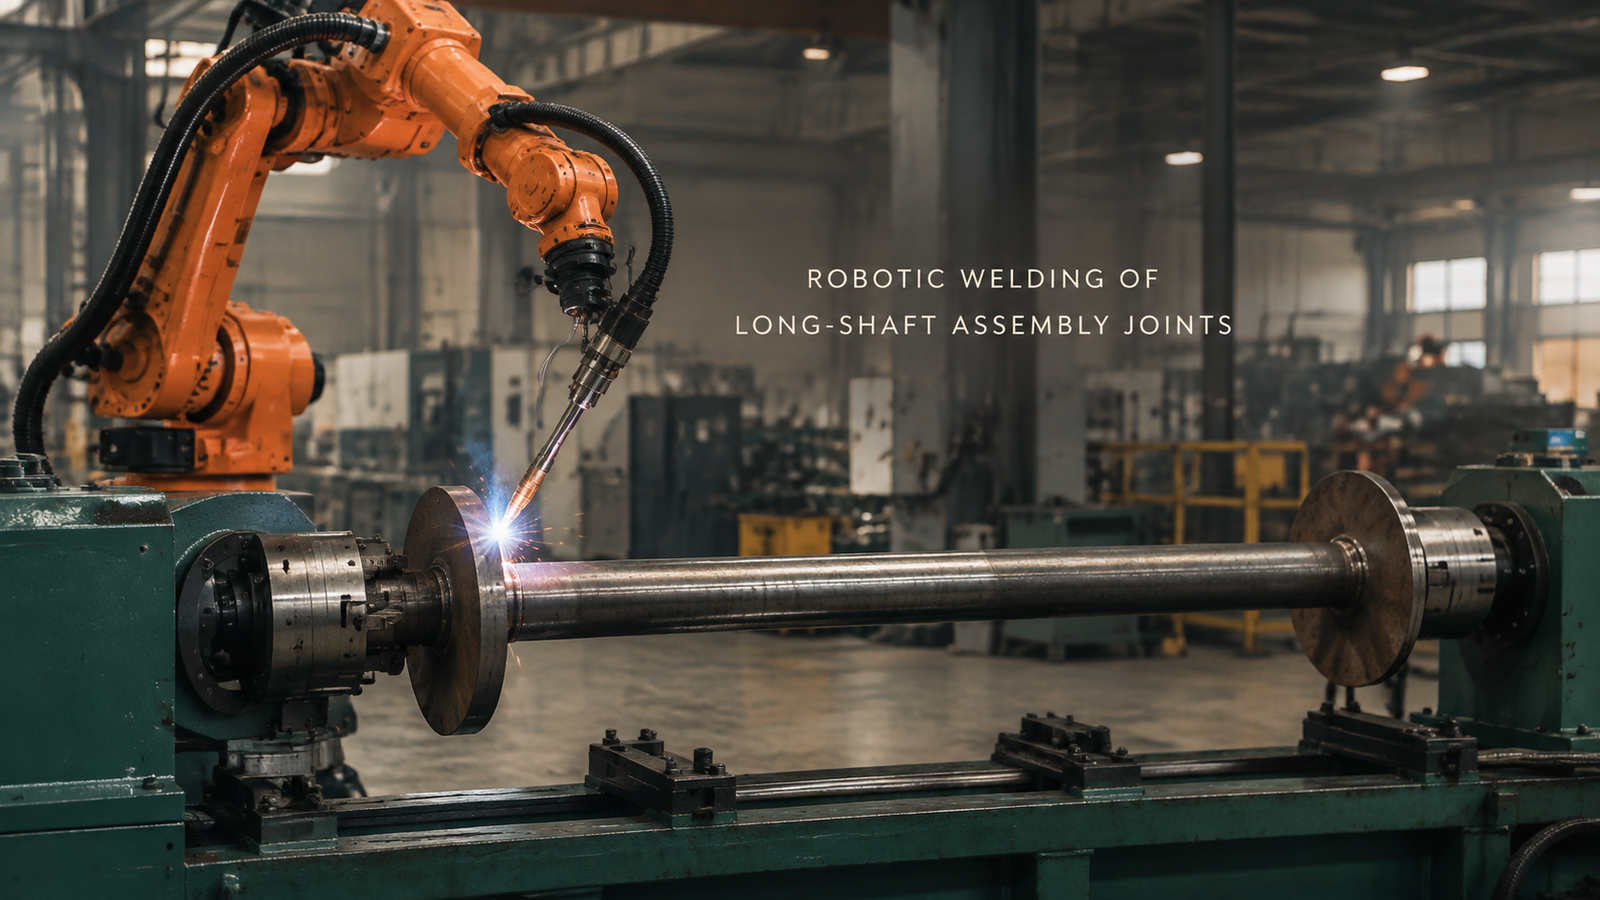
近距離から見ると、サポートは溶接の問題になる
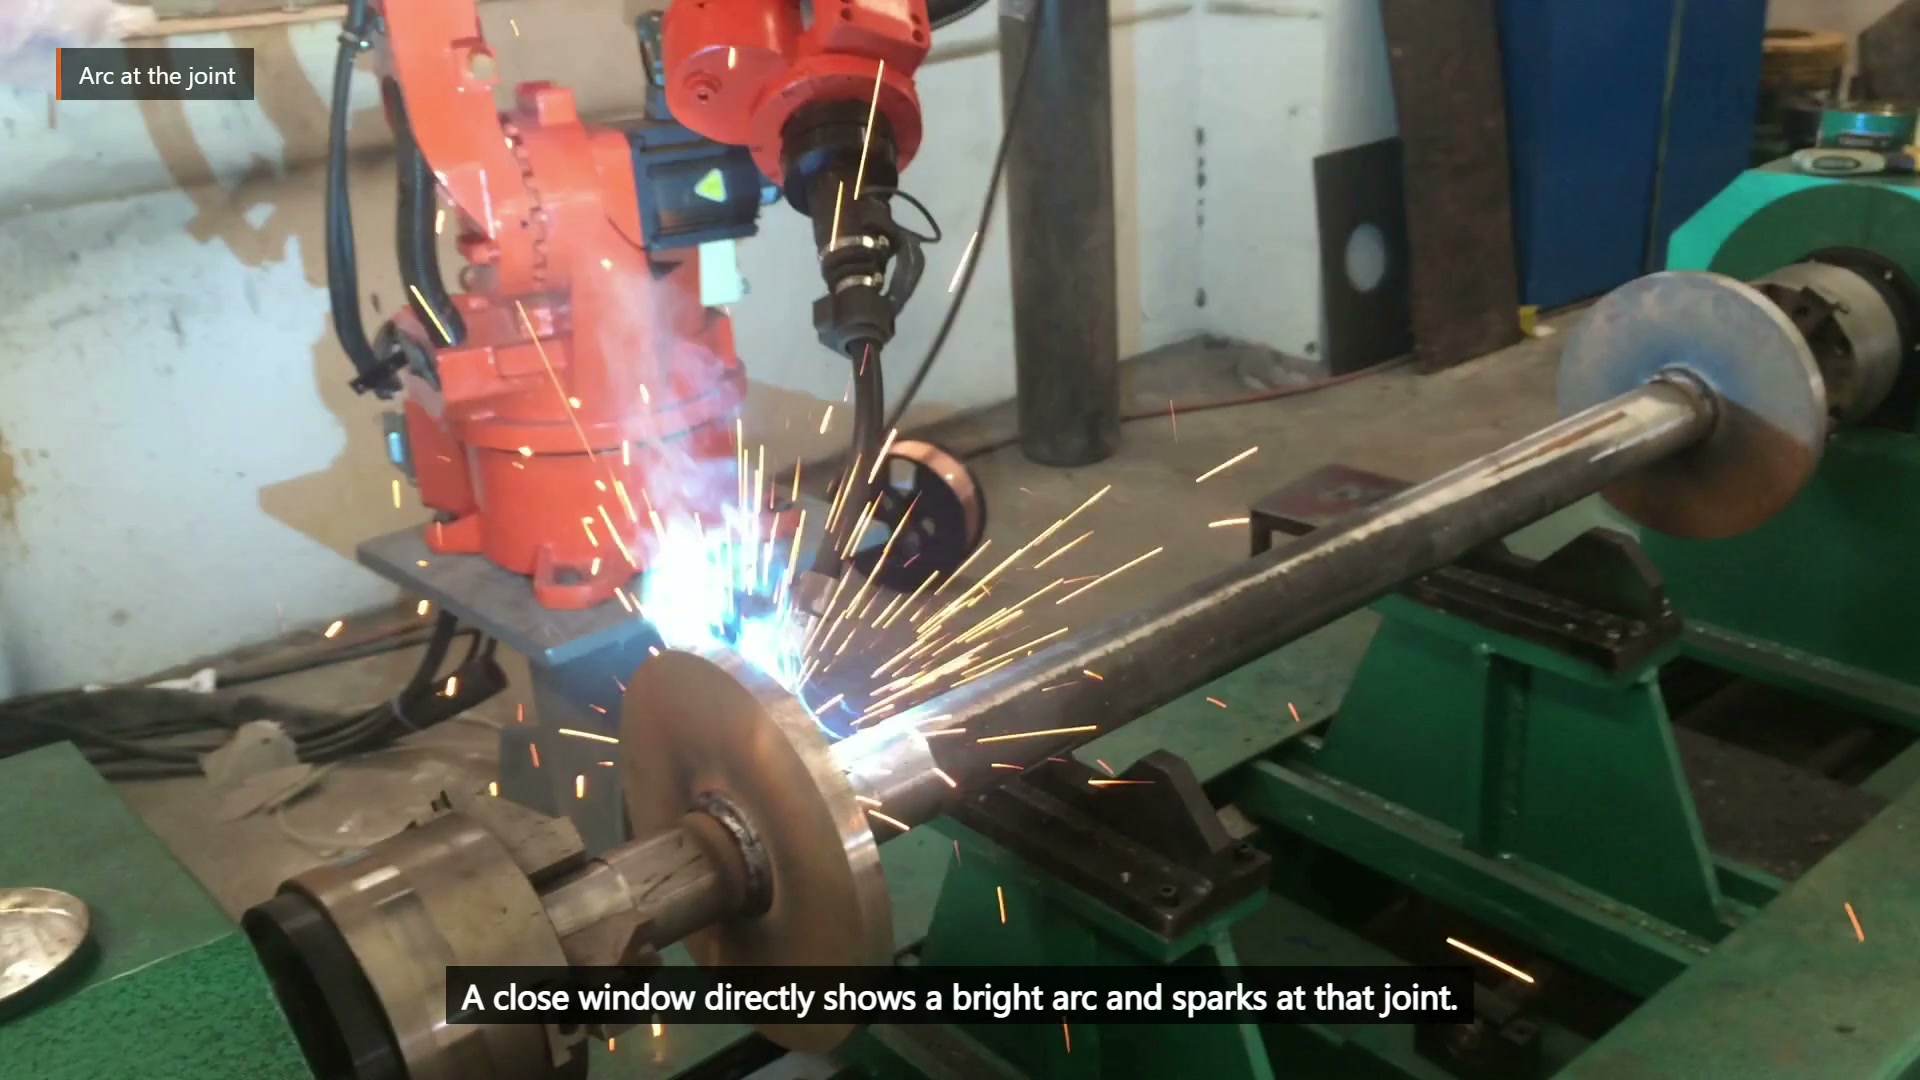
00:29.35、円形の接合部の一つに明るい弧と火花が見られる。
手前側は開いている一方、奥側は部材、プレート、または支持部材によって隠れている場合があります。また、長いアセンブリでは、たわみ、真直度、軸方向位置のわずかな変化も拡大されます。部材をよりしっかりと支持することで、接合部の位置を改善しつつ、最も溶接が制限される領域で必要なトーチ角度を確保できます。これらは、治具やロボットに関する個別の問題ではありません。
広角図は、ロボット、長尺部材、円形プレート、および緑色の支持部材間の関係を示している。
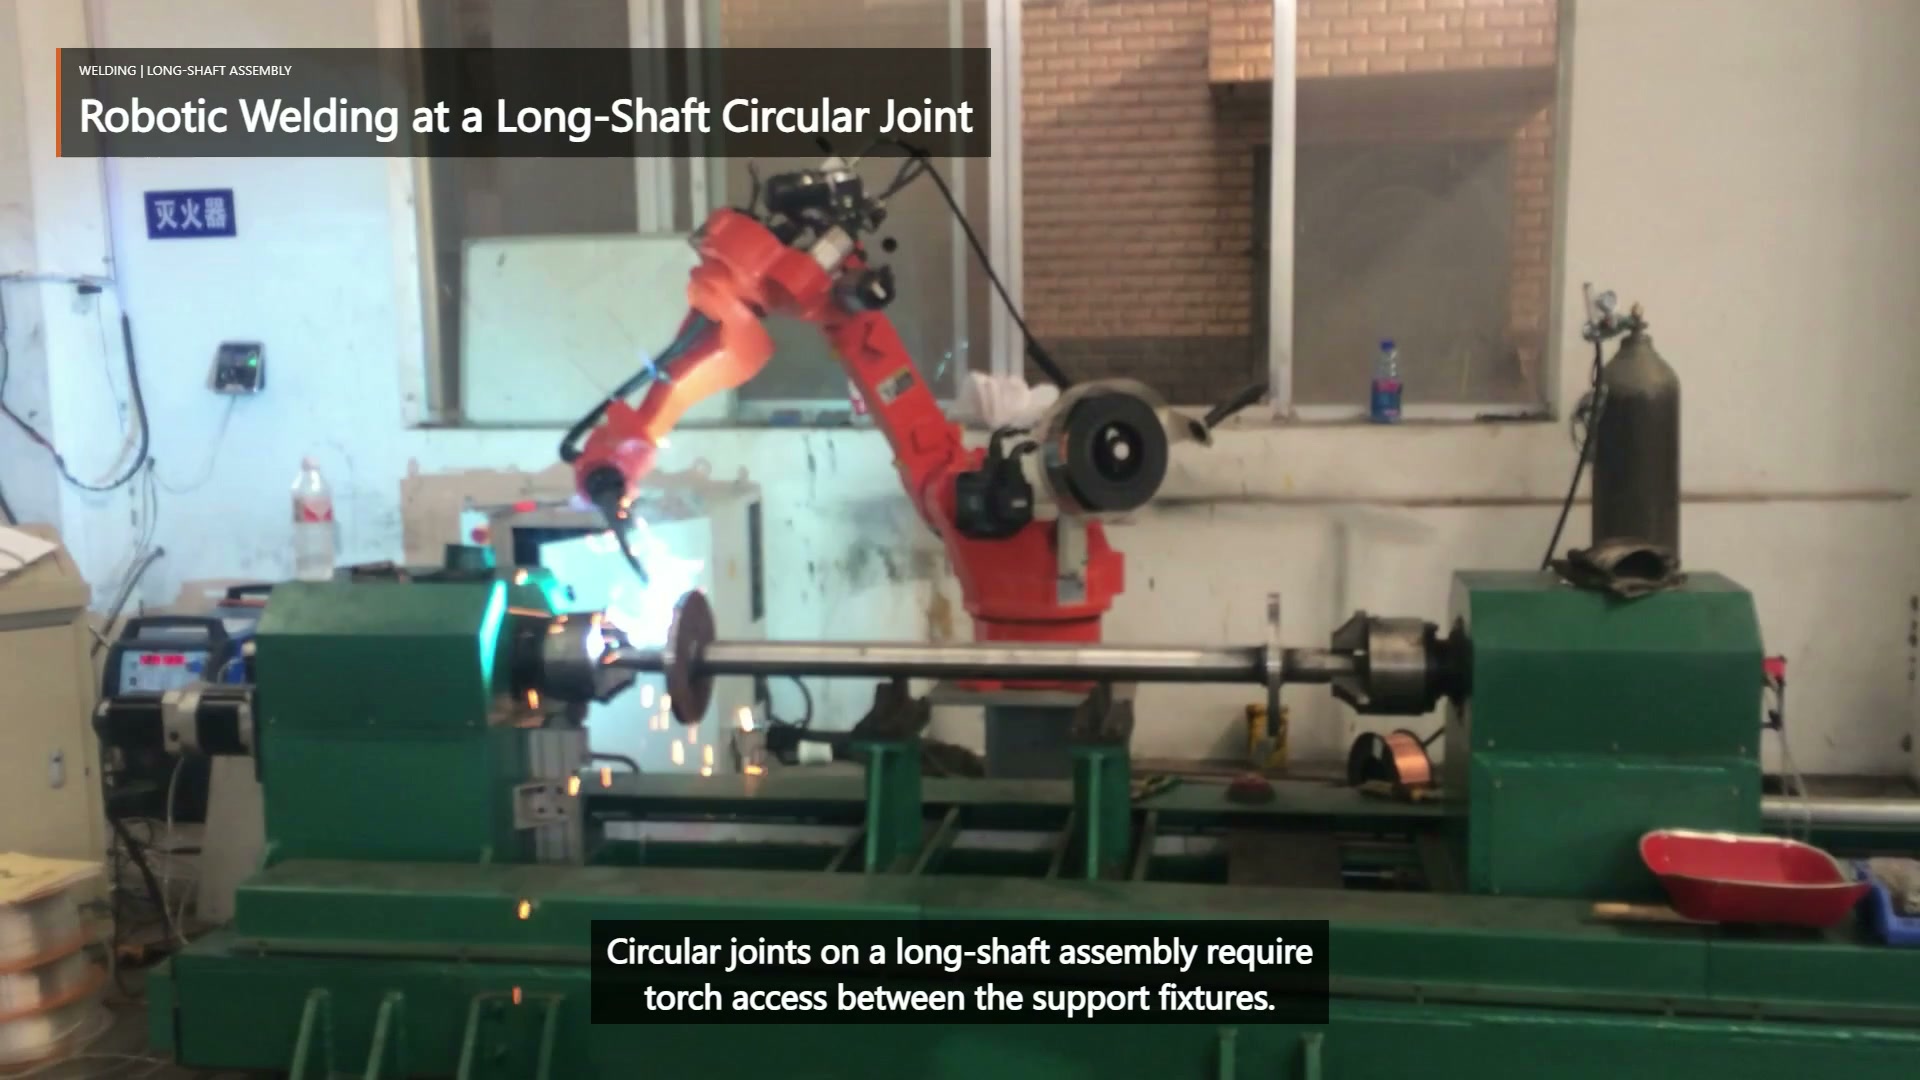
00:04.00、ロボットは支持された長い水平アセンブリの横で作業している。
プレゼンテーションを選択する前に、インタラクション表を使用してください。
| 提案された変更 | 幾何学を再確認する | 受諾の証拠 |
|---|---|---|
| サポートを移動または追加する | たわみ、接合部の位置、トーチスペースの閉塞 | クランプ後の軸とインターフェース位置を測定 |
| 軸方向の位置を締める | プレート位置と開始/停止アクセス | 治具における入力許容範囲全体 |
| トーチのアプローチを変更する | ケーブルクリアランス、サポート干渉、および検査ビュー | 最も難易度の高い領域における包括的審査 |
| 必要な溶接箇所を分割する | 許可される開始、停止、重複、および位置変更動作 | 図面、溶接仕様書、検査計画書 |
この検討は、まず必要な接合部の範囲から始めるべきです。目に見える弧が1つだけでは、プロジェクトに必要なのが短い区間なのか、複数の領域なのか、あるいは別の要件なのかを判断することはできません。そうして初めて、適切な目標に対してサポートとアクセスを評価できるのです。
2つの一般的なプレゼンテーション戦略を試験で比較する
固定式プレゼンテーションは、必要なすべての領域にアクセス可能であり、かつ支持部材が軸を許容範囲内に保持している場合に魅力的です。その試作では、最長の組み立て、最大の想定されるたわみ、プレート位置の変動、および最も障害のあるトーチ角度を検証する必要があります。
1回の撮影で必要な領域すべてを撮影できない場合は、調整された撮影方法を一般的なエンジニアリングオプションとして検討することができます。このオプションでは、再現性、制御性、および位置変更に関する問題が生じるため、検証が必要です。これは、撮影されたアセンブリが回転することを示す証拠ではありません。いずれの方法においても、アークオンセグメントと位置変更セグメントを分離し、検査アクセスを確保してください。
溶接部の最も悪い部分と、最も状態の悪い部品を合わせて評価する
支持金具が溶接トーチの作業を妨げる場合、長尺部材がたわむ場合、プレートの位置が変動する場合、または図面で不自然な角度が要求される場合は、早期の評価が有益です。組立図、必要な接合部の範囲、溶接記号と合否判定基準、長さと真直度の公差、プレートの位置と嵌合のばらつき、提案された支持と基準の概念、トーチとケーブルの配置範囲、および代表的な部品をご持参ください。
最初の試行では、クランプ後に軸の位置を特定し、最も制限された必要領域を確認し、許可された開始および停止アクセスをチェックし、出力を推定する前に解放後のアセンブリを検査する必要があります。 EVSTコンセプトレビューのために、これらの情報をお送りください → または電子メール sales@evsrobot.com.
映像からは、目に見える接合部の一つで溶接が行われていることが確認できます。最終的な接合範囲、工具、制御、および生産承認は、プロジェクトの検証結果によって決定されます。