
積み重ねられたカートンから出荷コンベアへカートンを1つずつ移動させる作業は単調に見えるが、層が減るにつれて受け渡し方法は変化する。この例では、ロボットが右側の積み重ねられたカートンから個々のカートンを持ち上げ、セル内を移動させて左側の緑色のコンベアに降ろす。エンジニアリング上の課題は、最初のカートンから最後のカートンまで、ピックアップの形状、カートンの保持、コンベアからの降ろしを予測可能な状態に保つことである。
Send EVST the carton specification, pallet pattern, conveyor layout and daily output target for an initial solution and cycle assessment: https://www.evsint.com/contact/#quote
スタックパターンを到達可能なピック状態に変換する
各層について、カートン数、向き、公称中心点、仕切り、および想定される積み重ね許容誤差を記述してください。コントローラは、これらの位置を順に進み、層が完了したことを確認するための明確なルールを必要とします。パレットの配置と累積傾斜は、許容誤差の検討に含める必要があります。パターン改訂時に無関係な状態を書き換えることなく確認できるよう、各ピッキング位置の座標ソースを記録してください。
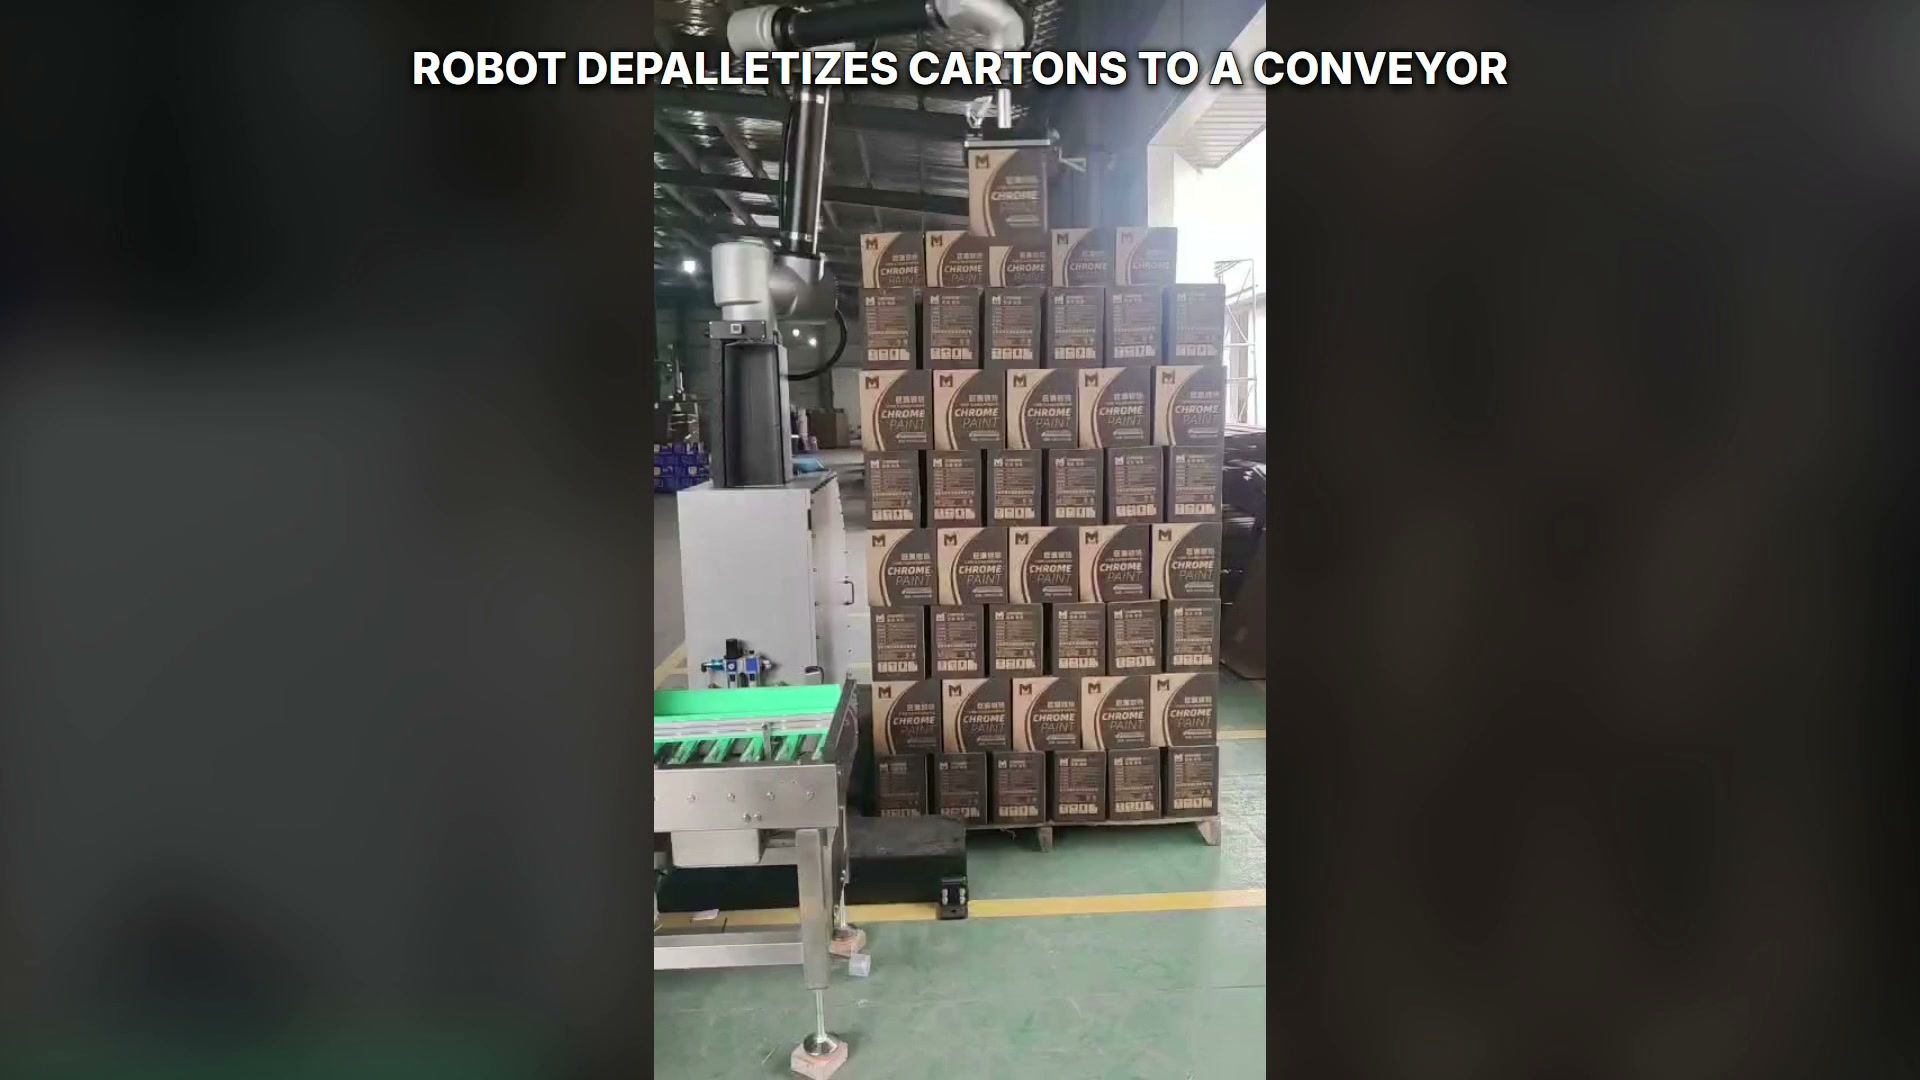
ロボットは右側の積み重ねられた段ボール箱の上に1つの段ボール箱を持ち上げている。
最初のレイアウトレビューでは、最高位置、最低位置、最近位置、最遠位置のピッキング状態をテストする必要があります。中央のカートンだけを検証するのではなく、パターンの各コーナーでロボットの姿勢、ツールのクリアランス、パレットの端、および周囲の機器を確認してください。
エンドエフェクタをカートンのバリエーションに合わせる
カートンの剛性、表面状態、継ぎ目、テープ、蓋、および局所的な変形は、使用可能な把持面積に影響を与えます。最終的なツールを選択する前に、許容接触領域と確認方法を定義してください。真空ゾーンの監視、圧力挙動、またはその他のプロジェクト固有の信号は、代表的なカートンを使用して評価できます。
この装置は、加速時および減速時においてもカートンを保持し、隣接するカートンとの接触を回避する必要がある。試験では、許容されるカートンの範囲と現実的な梱包条件を考慮し、記録された結果から警報限界値を設定する。
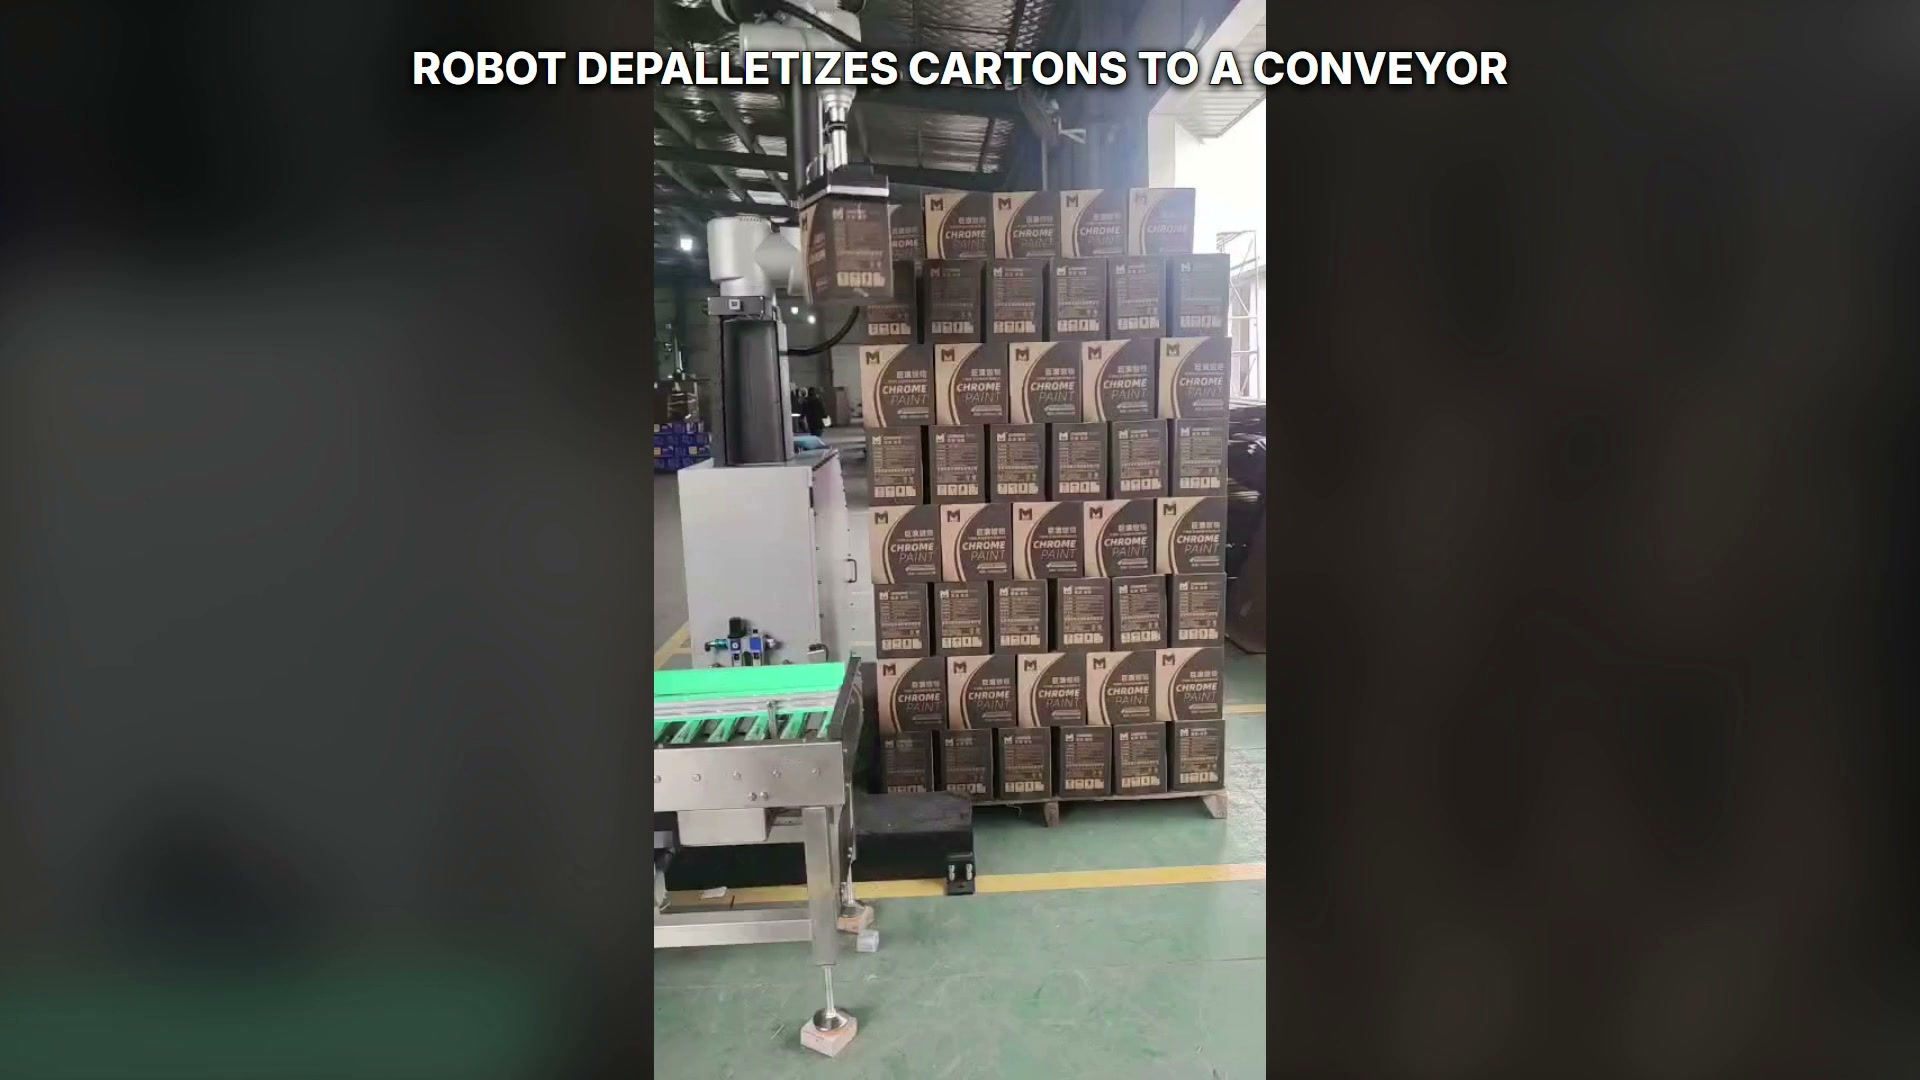
ロボットは、積み重ねられた段ボール箱とコンベアの間に段ボール箱を1つ保持している。この画像では、コンベアは空の状態である。
コンベアの解放を制御されたハンドオフとして扱う
コンベアは、既知の排出ゾーンと十分な下流側搬送能力を備えている必要があります。コンベア準備完了信号、目標位置、ロボットの排出条件、およびカートンが排出されたことの確認方法を定義してください。ロボットツールが搬送範囲内にある間は、コンベアが競合状態に進まないようにしてください。
| 渡す | プロジェクト入力 | 受け入れチェック |
|---|---|---|
| ツールに積み重ねる | パレットパターン、積み重ね許容範囲、カートン接触ゾーン | 選択されたカートンは近隣住民に迷惑をかけることなく保管されます。 |
| 工具移送 | 負荷範囲、加速試験、衝突範囲 | カートンは全ルートで管理下に置かれる |
| 工具をコンベアへ | リリースゾーン、コンベアの状態、クリアランス信号 | カートンはリリース前に支えられ、ロボットをクリアします |
| 中断されたサイクル | カートンと工具の状態は既知であり、安全な避難場所である。 | 再起動ではスタック位置をスキップしたり繰り返したりしない |
OSHAの 産業用ロボットシステムに関する章 一般的なリスク評価のコンテキストを提供します。EVSTの パレタイジングロボットの概要 関連製品とレイアウトのコンテキストを提供します。この場合、搬送方向はスタックからコンベアへのままです。
復旧中はスタックの状態を追跡可能にしておく
停止は、ピックアップ前、保持後、搬送中、またはコンベア解放後に発生する可能性があります。復旧画面には、指示されたスタック位置、ツールがカートンを保持しているかどうか、コンベアの占有状況、および次に許可される動作が表示される必要があります。オペレーターによる確認により、自動操作で使用される状態モデルが更新されます。
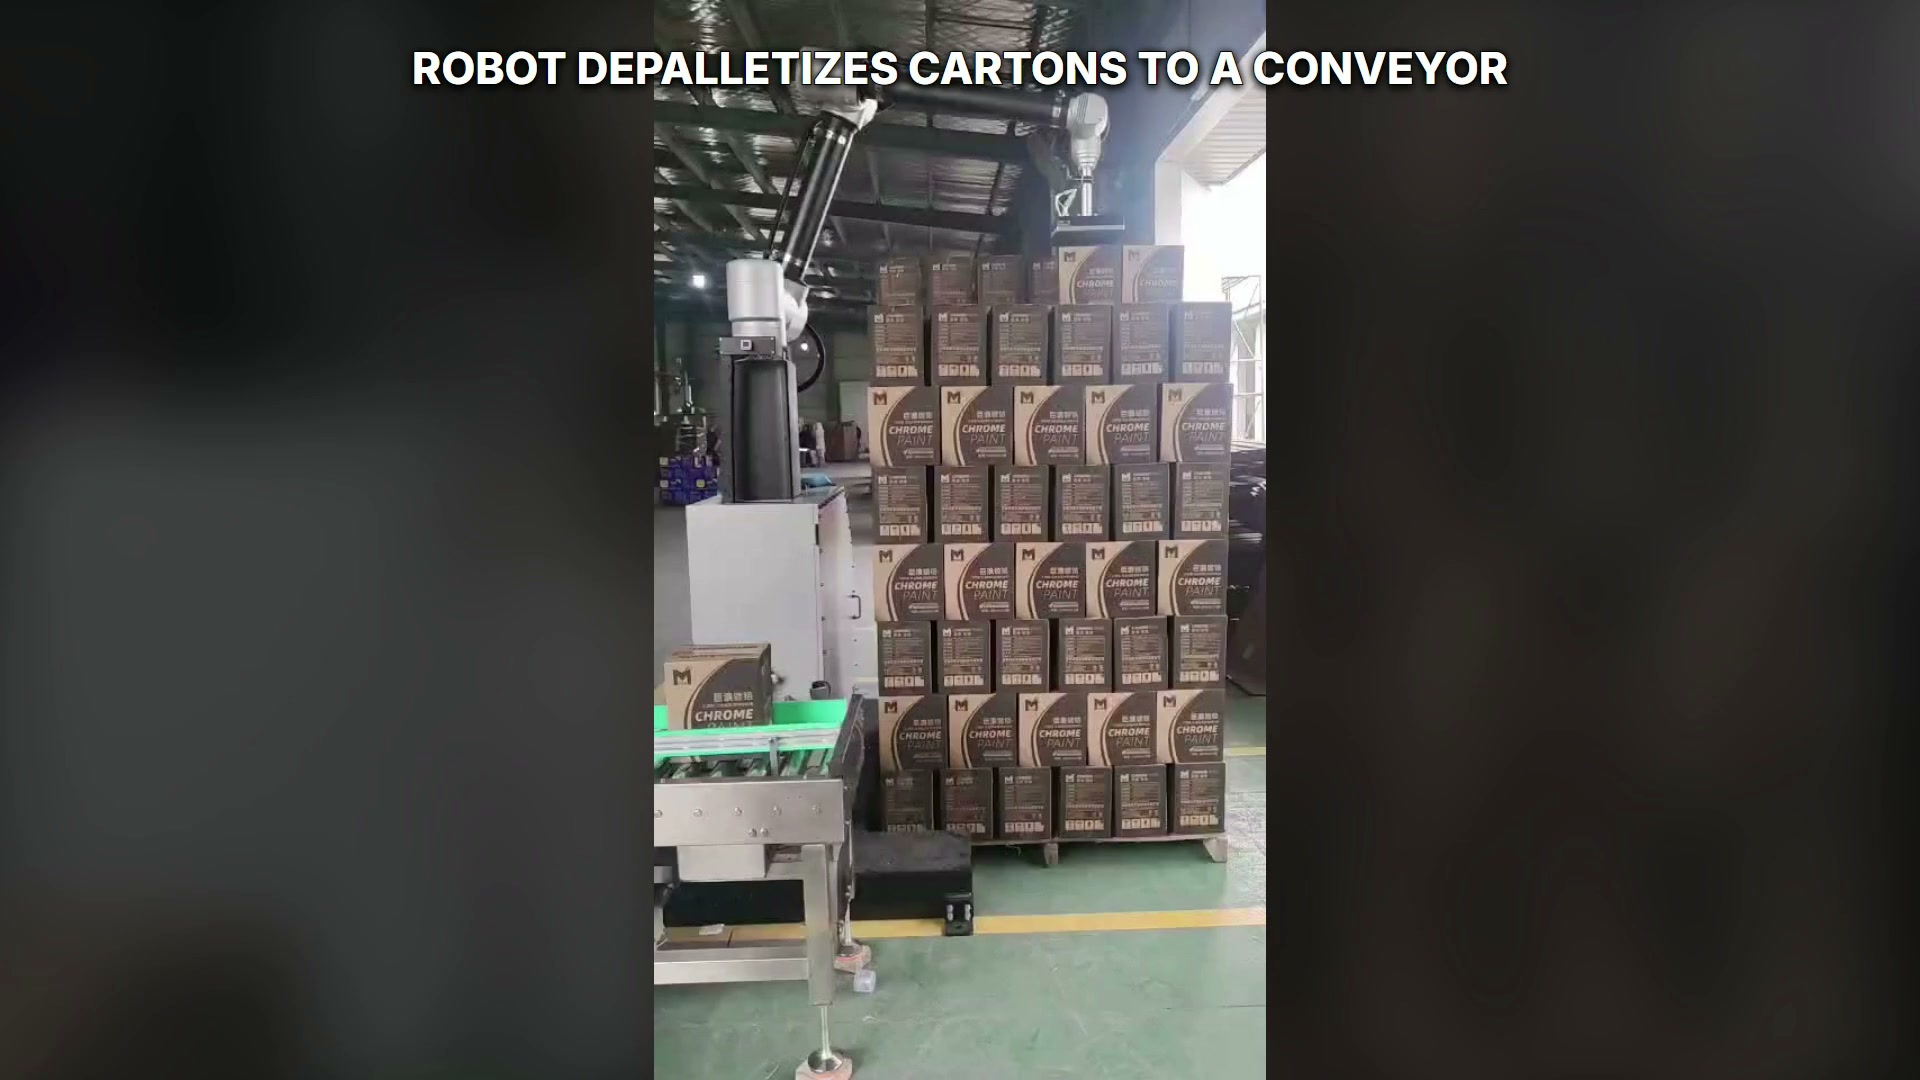
段ボール箱の一つが緑色のコンベアの上に載っており、積み重ねられた段ボール箱の上にあるロボットツールは空の状態である。
物質の流れ全体を測定する
サイクル評価には、パレットの提示、ピッキングの確認、ロボットの動作、コンベアの解放、下流側のクリアランス、パレットの交換、および計画されたオペレーターの作業を含める必要があります。これらの要素は、合意されたカートンとパレットの条件ごとに個別に記録し、制限要因となるインターフェースを特定できるようにします。
購入者が解決すべき問題
最初にどのような情報を提供すべきでしょうか?
カートンの寸法と許容誤差、代表サンプル、パレットと積層パターン、仕切り板の詳細、コンベアのレイアウト、利用可能な信号、および日々の生産目標を提供してください。
ツールのコンセプトはどのようにテストすべきか?
承認された状態範囲を網羅するカートンを使用し、許可されたピックアップゾーンをテストし、代表的な動作を通して保持信号を記録します。
リリース競合を防ぐにはどうすればよいですか?
コンベアが動き出す前に、定義されたコンベア準備完了状態、固定または参照された解放ゾーン、カートンが支えられていることの確認、およびロボットクリア信号を使用します。
中断後には何が起こるべきでしょうか?
物理的なスタック、ツール、コンベアの状態をコントローラと照合し、文書化された後退、完了、または手動処理の手順を選択します。
For a project review, send carton data, pallet patterns, conveyor interfaces and daily output target to EVST: https://www.evsint.com/contact/#quote or sales@evsrobot.com.
事例の背景:個々の段ボール箱が、右側に積み重ねられた荷物から左側の緑色のコンベアへと移動する。