コンベアへのカートンデパレタイジング:レイヤー、グリップ、リリースロジックを定義する
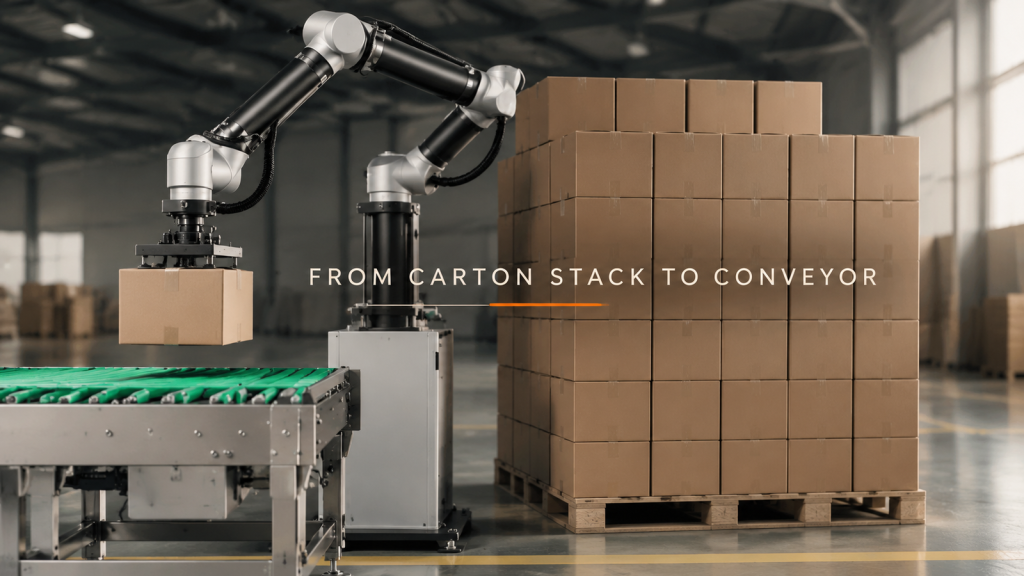
積み重ねられた荷物から出荷コンベアへカートンを1つ移動させる作業は反復的に見えるが、層が空になるにつれて受け渡し方法が変わる。この場合、ロボットリフトが
トレーニングセルにおけるロボットの移送:プログラミング前に引き継ぎ方法を定義する
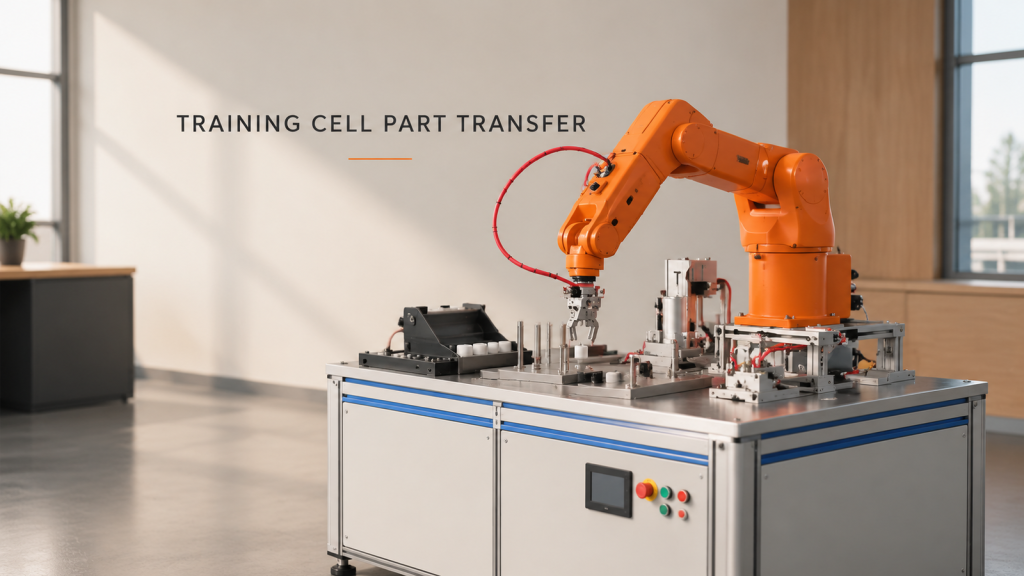
マルチステーショントレーニングセルは、ロボットの搬送が安定するかどうかを決定するインターフェース(部品の位置、搬送タイミングなど)を明らかにするため有用です。

積み重ねられた荷物から出荷コンベアへカートンを1つ移動させる作業は反復的に見えるが、層が空になるにつれて受け渡し方法が変わる。この場合、ロボットリフトが
マルチステーショントレーニングセルは、ロボットの搬送が安定するかどうかを決定するインターフェース(部品の位置、搬送タイミングなど)を明らかにするため有用です。