
EVSTエンジニアリングチームによる記事 · 最終更新日:2026年7月15日
パレタイジングロボットセルは、通常、ロボットアーム単体よりも高額になります。総設備投資額には、ロボット本体、アーム先端ツール、安全柵とスキャナー、システム統合と試運転、プログラミングなどが含まれます。業界の見解によると、ほとんどのセルは複数シフト制の運用で12~24ヶ月以内に投資回収が可能で、ロボット本体の費用は総予算の3分の1から半分程度にとどまります。
ロボットの価格だけでは全てが分からない理由
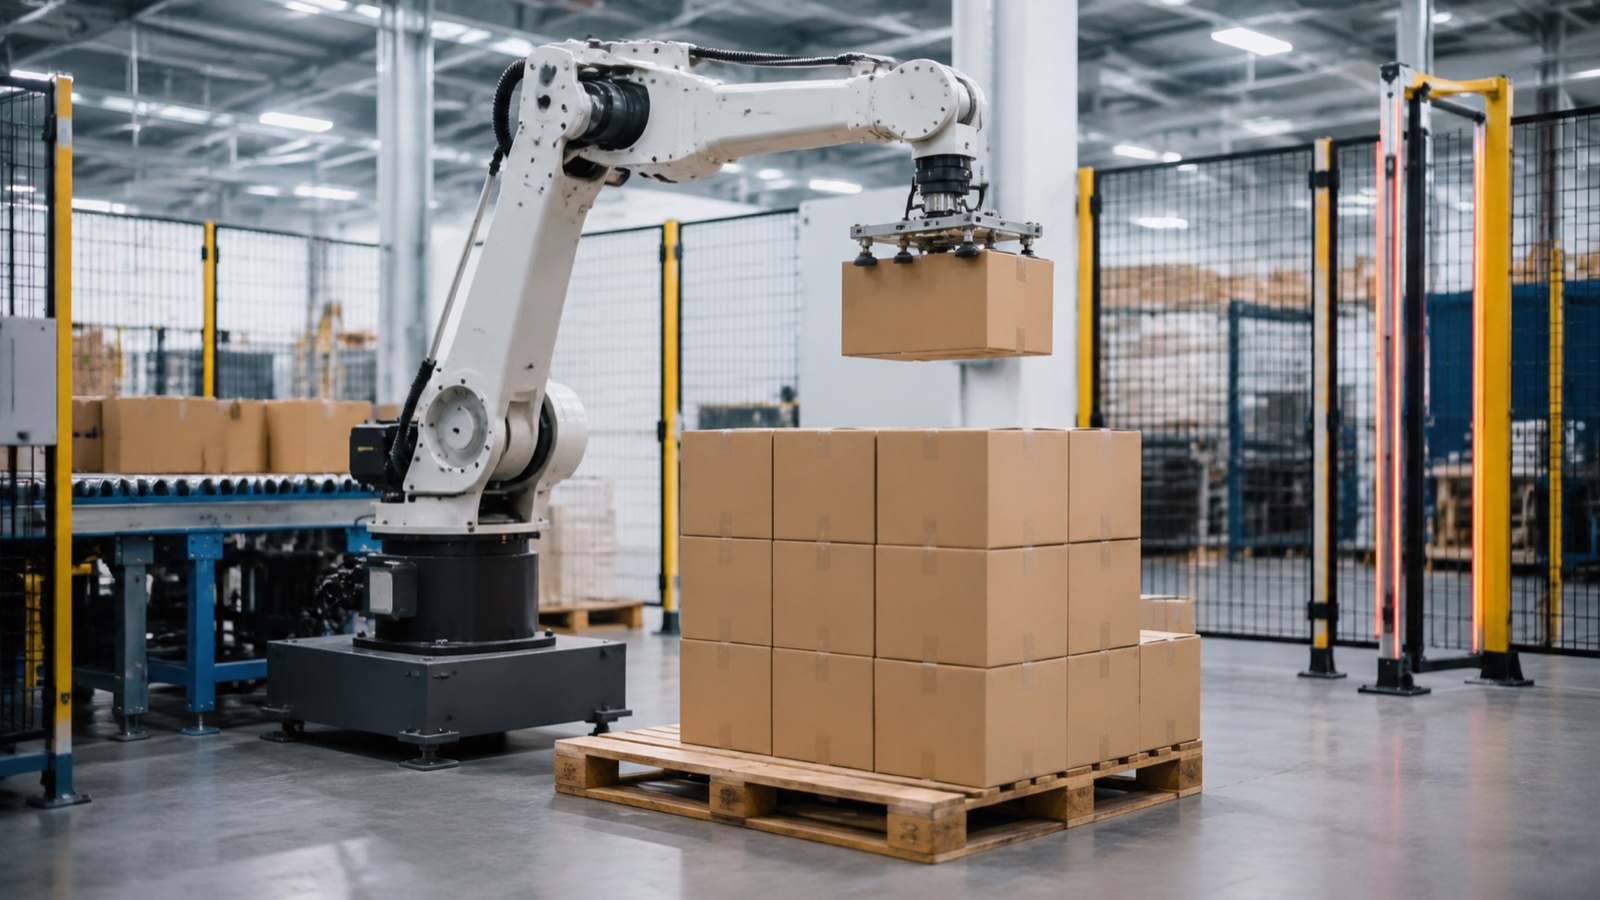
パレタイジングロボットの価格を調査する購入者は、多くの場合、ロボットアームの価格という単一の数字を念頭に置いて調査を開始しますが、提示されたシステムの価格がその2~3倍も高いことに驚きます。この差は単なるマージンではありません。パレタイジングセルはシステムです。ロボットはパレットやケースを操作しますが、グリッパー、安全境界、制御統合、そしてそれらを連携させるプログラミングこそが、実際にラインを無人運転させるのです。 ロボットパレタイザー完全ガイド ロボットの種類と選定基準については詳細に解説していますが、この記事ではパレタイジングセルのコスト、設備投資の内訳、そして投資回収期間の算出方法に焦点を絞って説明します。
パレタイジングロボットのコストを左右する要因:5つの設備投資項目
FANUC、ABB、KUKA、Yaskawa、EVSTなどのメーカーはいずれもパレタイジング機能を備えたロボットを販売していますが、ロボット本体は、一般的なシステム見積もりで表示される5つのコストセンターのうちの1つにすぎません。それぞれのコストセンターを理解することで、購入者はロボットの定価にとらわれることなく、公平な比較検討が可能になります。
1. ロボット本体
基本ハードウェアのコストは、主にペイロードクラスに応じて変動し、ブランドの知名度には左右されません。軽量カートンに対応したコンパクトな4軸パレタイジングロボットは、フルパレット積載や袋詰めバルク品に対応した高負荷ユニットよりも大幅に安価です。業界の動向を見ると、ロボット本体がシステム全体のコストの約3分の1から半分を占め、残りは以下の4つの項目に分散されます。
2. アーム先端工具(EOAT/グリッパー)
パレタイジング用グリッパーは用途に応じて使い分けられます。カートンや袋には真空カップ、木箱やドラム缶には機械式クランプグリッパー、複数のSKUを混在させたパレットにはマルチゾーンツールなどがあります。エンドオブツール(EOAT)のコストは、ピッキングゾーンの数、製品の多様性、そして同一ラインで複数のSKUに対応するクイックチェンジ機能が必要かどうかによって異なります。この項目は、工場で扱うすべての製品を単一のグリッパー設計でカバーすることは稀であるため、初期予算策定段階で過小評価されがちです。
3.安全柵とスキャナー
ISO 10218-2:2025では、セルレベルのリスク評価と安全対策は、ロボットメーカーではなく、システムインテグレーターの責任となっています。つまり、外周フェンス、ライトカーテンまたはエリアスキャナー、インターロックゲート、安全規格に準拠したPLCなどは、ロボットとは別に価格設定され、特にパレットや製品の切り替えのためにオペレーターが頻繁に出入りするセルでは、総コストのかなりの部分を占めることになります。
4. 統合と試運転
これには、機械的な設置、電気接続、上流のコンベアや包装装置とのPLCおよびHMIの統合、現場での試運転およびテストが含まれます。統合コストは、人件費とインテグレーターの拠点からの移動距離が最も重要となる項目であり、周辺ライン(コンベア、ストレッチラッパー、ラベル貼付機など)のうち、既に存在する部分と新たに構築する必要がある部分の割合に最も左右される項目です。
5. プログラミングとソフトウェア
パターンプログラミング(レイヤーやパレットの構築方法)、パレタイジングソフトウェアのライセンス、および混合積載物に対するビジョン誘導型ピッキングロジックは、この範疇に含まれます。標準化された単一SKUパターンは、衝突チェックやレイヤー最適化ソフトウェアを必要とする混合ケースのインターロッキングパレットパターンよりも、プログラミングが高速かつ安価です。
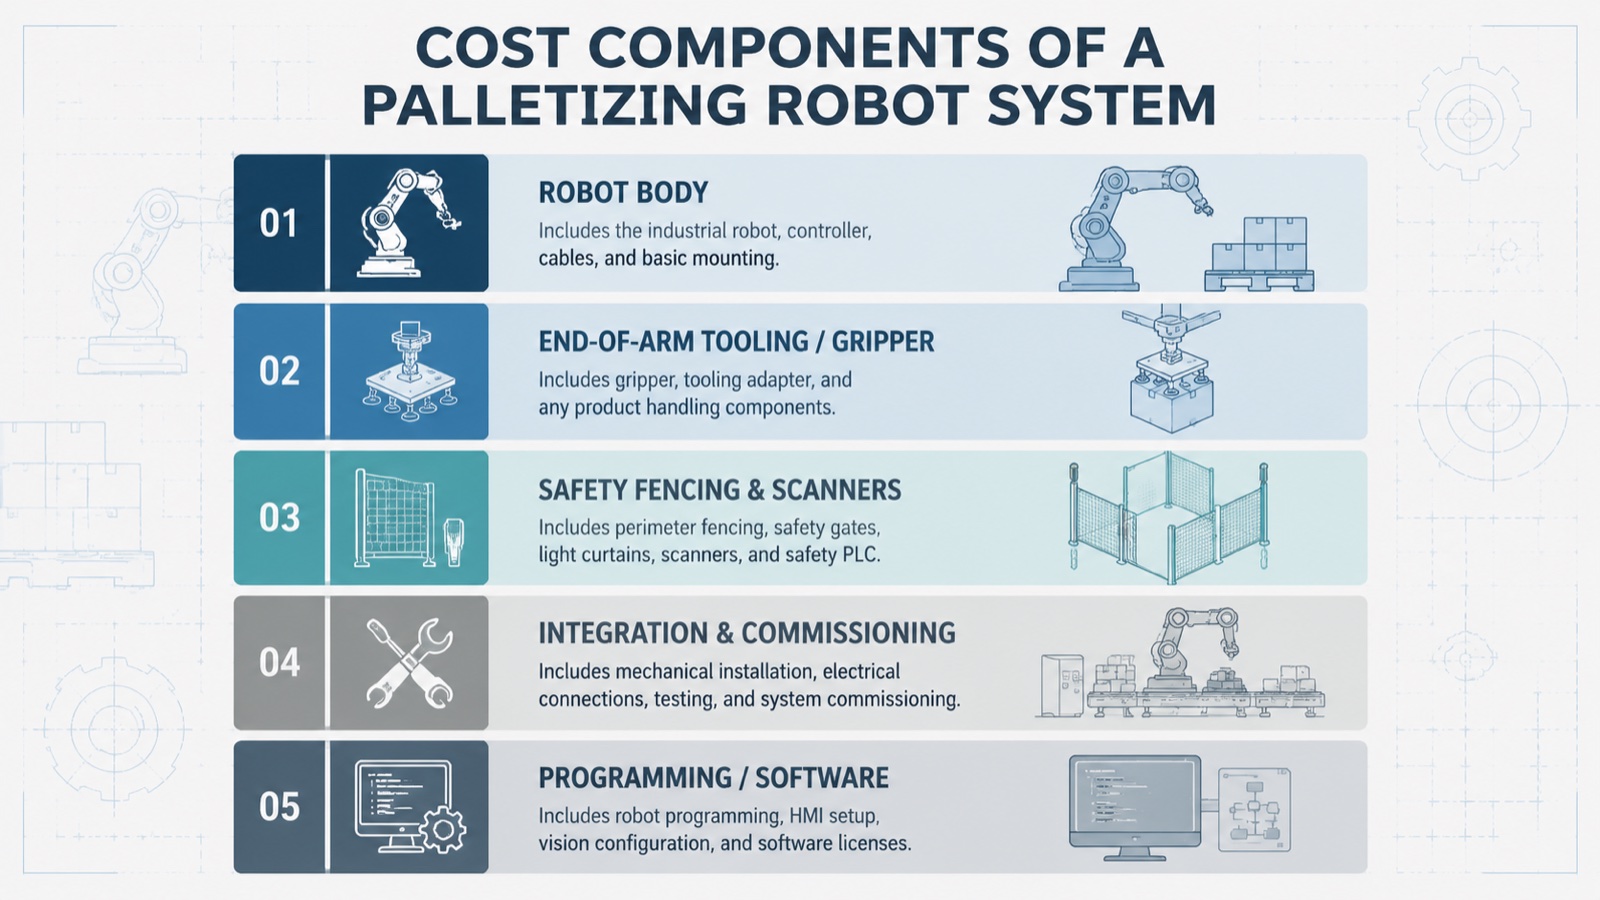
業界の動向を見ると、統合と試運転、そして安全ガードの費用は、パレタイジングセル全体のコストの中で、ロボットとグリッパーの費用と同程度になる場合が多い。そのため、サプライヤー間で「ロボット価格」だけを比較しても、全体像を把握することはできない。EVSTは、ロボット単体で価格を設定し、残りを顧客が別途調達するのではなく、パレタイジングセルを完全なパッケージ(ロボット、エンドオブアーム、ガード、試運転)として提示している。
ペイロードセグメント別の価格帯
ペイロードクラスは、ロボットのフレームサイズ、グリッパーの容量、そして多くの場合、安全境界の設置面積を決定するため、システム全体のコストを左右する最大の要因です。以下の価格帯は、ロボット単体の価格ではなく、ロボット、エンドオブアーム、安全ガード、システム統合、プログラミングを含む完全なセル全体の業界標準予算を示しています。
| ペイロードセグメント | EVST 4軸モデルの例 | ペイロード | 典型的な全セル予算* | 典型的な使用例 |
|---|---|---|---|---|
| 光 | QJRB15-1 | 15キロ | 5桁台前半から5桁台半ばの米ドル範囲 | ケースおよびカートンのパレット積載、頻繁なSKU変更 |
| ミッド | QJRB30-1 | 30キロ | 5桁台半ばから後半の米ドル | 標準的な単一ラインのケースまたはバッグのパレット積載 |
| ヘビー | QJRB180-1 | 180キロ | 5桁後半から6桁前半の米ドル範囲 | 袋詰め商品、複数SKUの最終在庫品、バルクコンテナ |
| 超重量級 | QJRB800-1 | 800キロ | 6桁米ドルの範囲 | パレット満載の荷物、ドラム缶、建築資材の取り扱い |
*上記のペイロードクラス全体にわたる業界の観察に基づく。実際の価格は、グリッパーの複雑さ、安全ゾーンの設置面積、制御範囲、および現場の状況によって異なります。EVSTは固定価格を公表していません。構成固有の見積もりをリクエストするには、 4軸パレタイジングロボット選定ガイド.
投資回収期間の計算:ROIの公式
パレタイジングロボットの投資回収期間の計算は、設備投資額が分かれば簡単です。システム全体のコストを、セルがもたらす月間価値で割ればよいのです。月間価値とは、人件費の削減、処理能力の向上、製品の損傷や廃棄物の削減など、様々な要因による価値を指します。
投資回収期間(月)=システム総設備投資額 ÷(削減された月間人件費+削減された損害/廃棄物の月間価値+増加したスループットの月間価値)
例として、中規模セルを考えてみましょう。業界の観察によると、2交代制で手動パレタイジングを行っている施設では、人員配置を見直すことで、総人件費を月額約3,500~5,000ドル削減できる可能性があります。さらに、より均一な積み付けによる製品損傷の減少で、月額500~1,500ドルのコスト削減も見込めます。中規模セル全体の予算に対して、この組み合わせは一般的に、前述の12~24ヶ月の範囲で投資回収期間を達成しますが、労働コストが低い、または処理量が少ない1交代制の操業では、計算結果は24~36ヶ月に近づくでしょう。
EVSTの現場エンジニアは、実際に、最も早く投資回収できる導入事例には2つの共通点があることを発見しました。1つは複数シフトまたは連続運転(同じ設備投資額をより多くの処理時間で償却できる)であり、もう1つは手作業による積み重ねによる怪我のリスクや製品の損傷に関する既存の問題点です。これにより、人件費以上の節約効果が得られます。国際ロボット連盟によると、マテリアルハンドリングとパレタイジングの用途は、世界中の産業用ロボット設置において依然として最大のカテゴリーの1つです。この規模により、統合と安全コストが比較的固定されているにもかかわらず、ロボットハードウェアの価格は時間の経過とともに低下しています。
購入かリースか:どちらがあなたの事業に適しているか
パレタイジングセルを直接購入することは、継続的な処理量が予測可能な施設にとって最も一般的な方法です。これは、継続的な資金調達コストを回避でき、設備が減価償却可能な固定資産として計上されるためです。リースまたは設備ファイナンスは、通常、ロボットサプライヤーから直接ではなく、地域のリース会社や銀行の設備ファイナンスプログラムを通じて手配され、初期費用を抑えることができます。これは、より広範な展開に資本を投入する前に、単一ラインで自動化を試験的に導入する施設や、セルが年間を通して稼働しない季節的な操業を行う施設でより一般的です。
トレードオフは単純明快です。資金調達によってコストを分散できますが、利息費用が発生するため、現金購入に比べて実質的な回収期間が長くなります。初めてパレタイジングロボットの導入を検討しているほとんどのメーカーにとって、最終的な決定は、施設のキャッシュフロー状況と貸借対照表上の減価償却戦略のどちらを優先するかという点に帰着します。この問題は、上記の設備投資額とペイロードセグメントを参考に、購入者自身の財務チームと協議して検討されます。
中国調達のコスト優位性
パレタイジングロボットの総コストのかなりの部分を占めるのは、ロボット本体とエンドオブアーム(EOAT)ハードウェアそのものであり、中国以外のバイヤーにとって、中国メーカーからの調達は、日本、ドイツ、米国などの既存のサプライヤーと並んで、標準的なコスト最適化手段となっている。業界の観察によると、中国製の産業用ロボットは、同等の仕様の欧米製や日本製モデルよりもハードウェア価格が低いのが一般的であり、これは製造品質の低下ではなく、サーボモーター、減速機、コントローラーなどの国内サプライチェーンの規模を反映している。
EVSTは、QJRBパレタイジングロボットシリーズを中国で製造し、100カ国以上に出荷しています。同社の生産ラインはIATF16949自動車グレード認証を取得しており、製品はCE、SGS、TUVなどの第三者認証を取得しています。EVSTのエンジニアリングチームは、現場での導入実績に基づき、中国での製造によるハードウェアコストの優位性は、サーボやギアボックスの搭載量が最も急速に増加する重量級の製品で最も顕著であり、ブランド間のグローバルな価格競争力が既に高い軽量級の製品では最も顕著ではないと指摘しています。
業界の見解によると、中国製パレタイジングセルの総コスト優位性は、ハードウェア価格だけでなく、輸入関税、運賃、現地での試運転サポートに大きく左右される。試運転の面では、EVSTのグローバルなフィールドエンジニアリングネットワークにより、設置のたびに中国から技術者を派遣する必要がないため、これが総コスト比較における大きな変動要因の一つとなっている。
よくある質問
2026年におけるパレタイジングロボットの価格はいくらですか?
業界の見解によると、ロボット、グリッパー、安全ガード、システム統合、プログラミングを含む完全なパレタイジングセルは、軽量ペイロードの4軸システムで5桁台前半から、フルパレット積載に対応した重量ペイロードセルで6桁台までが一般的です。ロボットアーム自体が占める割合は通常全体の3分の1から2分の1程度で、残りはエンドオブアーム、安全フェンス、システム統合によって構成されます。EVSTは固定価格を公表していません。正確な価格については、構成に応じた見積もりをご依頼ください。
パレタイジングロボットの投資対効果(ROI)または回収期間はどれくらいですか?
業界の動向によると、パレタイジングロボットセルは、複数シフト制の操業では、主に人件費の削減、次いで製品の損傷減少とより均一な積み付けによって、12~24ヶ月以内に投資回収が実現する。単一シフト制や処理量の少ない操業では、投資回収期間は通常24~36ヶ月に及ぶ。投資回収の計算式は、システム全体の設備投資額を、月間の人件費、廃棄物削減額、および処理量の合計で割ったものである。
パレタイジングロボットは、購入するのとリースするのとではどちらが安いですか?
一括購入は、継続的な資金調達コストを回避できるため、セルを連続稼働させる施設や複数シフトで稼働させる施設にとって、通常は総コストが低くなる選択肢となります。リースは初期費用を抑えることができ、試験導入や季節的な操業に適していますが、利息費用が発生するため、現金購入に比べて実質的な回収期間が長くなります。
ロボットパレタイザーの総コストには、ロボット本体以外に何が含まれていますか?
完全なセル予算には、ロボット本体、アーム先端ツール(グリッパーまたは真空カップ)、ISO 10218-2:2025 セルレベルリスク評価で要求される安全柵およびスキャナ、統合および試運転作業、パターンプログラミングまたはパレタイジングソフトウェアが含まれます。サプライヤー間で「ロボット価格」だけを比較する購入者は、通常、不完全な見積もりを比較していることになります。
4軸パレタイジングロボットは、6軸ロボットと比べてどれくらいの価格差がありますか?
パレタイジング動作専用に設計された4軸ロボットは、一般的に同等のペイロードを持つ6軸ロボットよりもコストが低くなります。これは、よりシンプルな運動構造により、必要なサーボ軸の数が少なく、制御も複雑ではないためです。 4軸パレタイジングロボット選定ガイド 4軸ユニットで十分な場合と、6軸ロボットの手首の柔軟性の向上による追加コストに見合う価値がある場合について解説します。
次はどこへ
ロボットの種類、選定基準、およびより広範なパレタイジングの決定については、こちらをご覧ください。 ロボットパレタイザー完全ガイドパレタイジング用途以外の産業用ロボットの価格については、こちらをご覧ください。 産業用ロボットのコストと価格ガイドペイロードとスループットに合わせてサイズ調整された4軸パレタイジングセルの構成固有の見積もりについては、EVSTのウェブサイトをご覧ください。 4軸パレタイジングロボット選定ガイド または、以下の方法でチームに連絡してください。 コンタクトページ.
著者について:EVSTエンジニアリングチームは、自動化設備投資を評価する運用・財務責任者向けに、産業用ロボットと自動化の経済性に関する記事を執筆しています。2018年に成都で設立されたEVST(EVS TECH CO., LTD)は、600件以上の自動化プロジェクトを遂行し、100カ国以上に製品を出荷しています。QJAR/QJRB産業用ロボットおよびパレタイジングロボット製品ラインは、IATF16949自動車グレード認証、CE/SGS/TUV第三者認証を取得しています。
最終更新:7月15、2026