
バッテリーモジュールの取り扱い:コンベアとステーション間のロボット1台
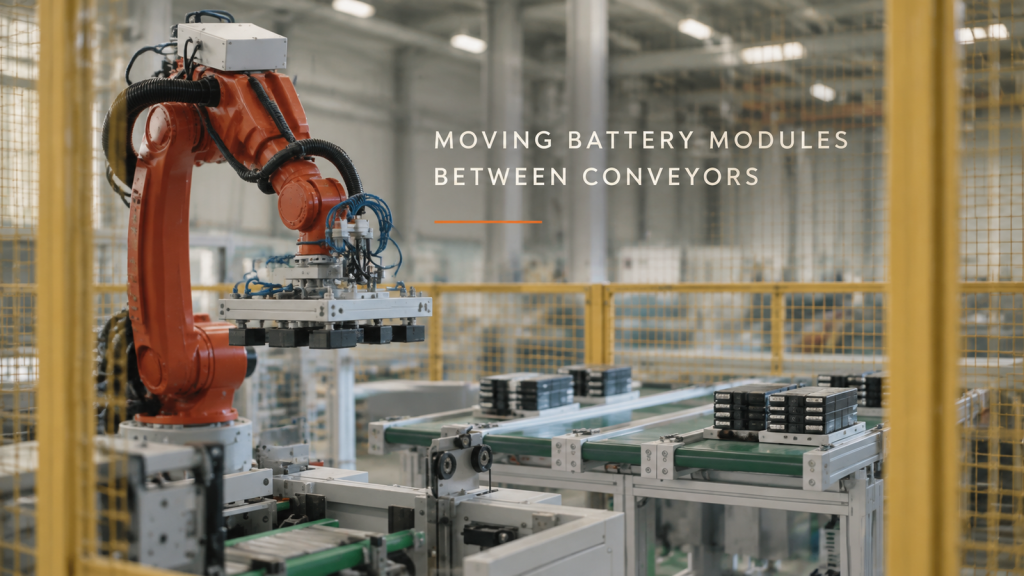
安全柵の内側にある6軸ロボットが、コンベアラインとステーションの間でバッテリーモジュールをグループ化して移動させる方法 ― ループ、アーム先端ツール、そしてラインがどのようにサイクルを共有するか。
オートバイのブレーキ部品の塗装:ハンガーライン上のロボット1台
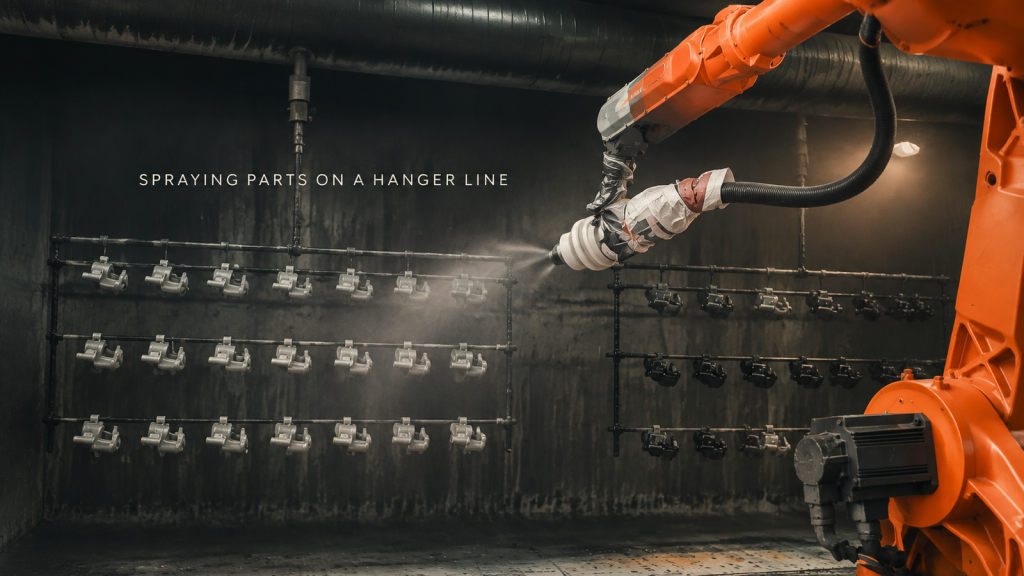
塗装ブースが6軸ロボット1台を使って、ハンガーラインに並んだオートバイのブレーキ部品を塗装する様子――ループ動作、部品の吊り下げ方、ガンの走査方法、そしてオーバースプレーがどこに付着するか。
大型鉄骨構造物の溶接:複数ロボット、複数ステーション
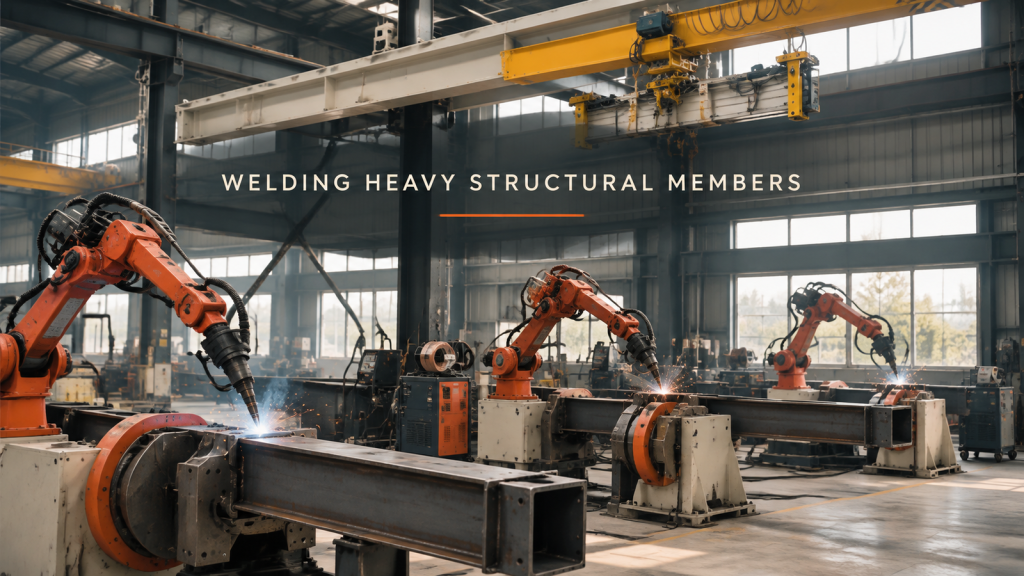
工場が、位置決め装置に取り付けられた複数の6軸ロボットを使用して、大型の箱型およびアングル型鋼材を溶接する方法 ― ループ、部品のクランプと回転、トーチの到達範囲、および各ステーションがどのように作業を分担するか。
家電組立ライン:パレット1枚ずつ、ステーション1つずつ
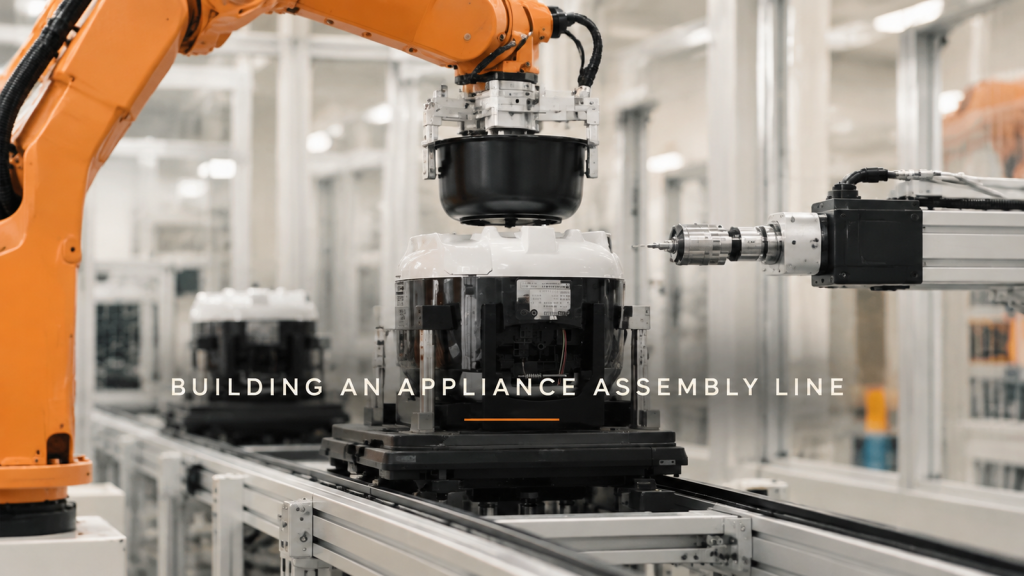
ロボット組立ラインが小型家電製品を製造する方法(パレット、ピックアンドプレース、プレス、ねじ締め、反転、最終梱包)に加え、パレットの配置、ビジョンシステムの設置場所、サイクルバランスに関する3つの設計上の決定事項について解説します。
デルタロボットによる移動ベルトからの部品ピックアップ:ルーズイン、インラインアウト
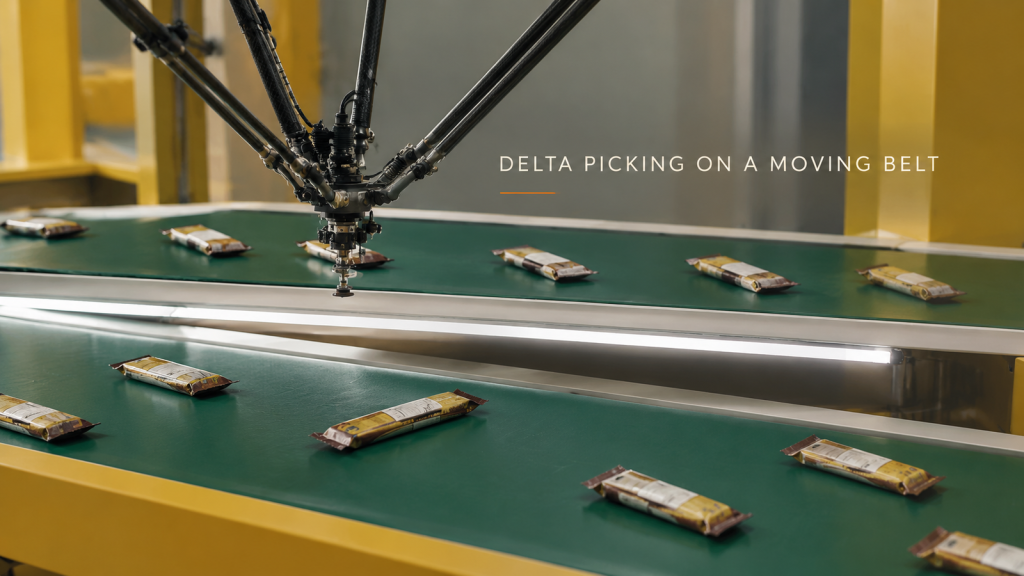
デルタロボットが移動するコンベアから包装されたスナックパックをピックアップし、次の機械のために均等に配置する方法 ― ループ、ツールに関する3つの設計上の決定、到着間隔と配置、およびサイクルタイムの見積もりのために何を送るべきか。
画像撮影前:検査室における周囲光の制御
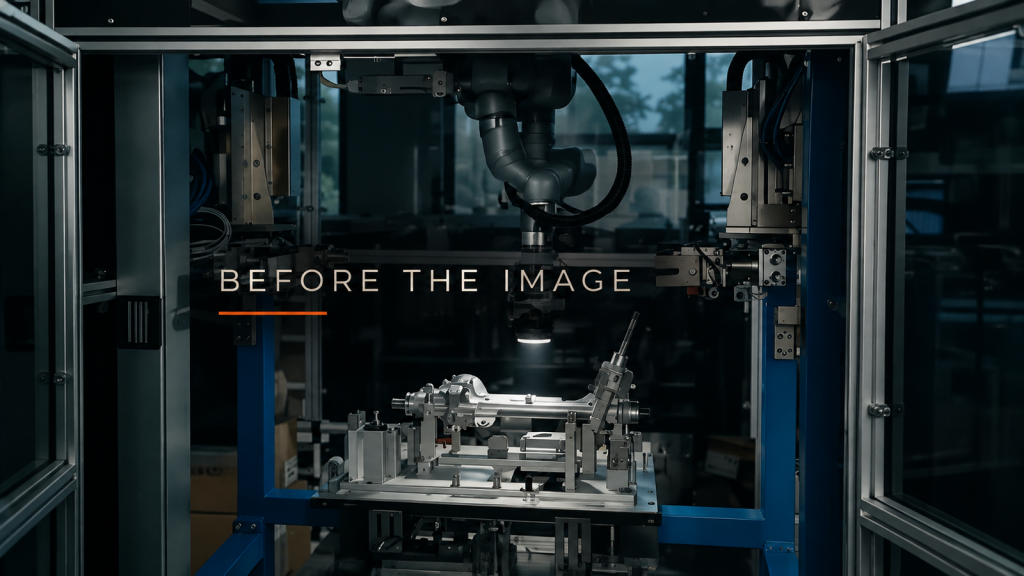
窓、天井照明、および周囲の照明を調査し、囲いと遮蔽物を決定してから、ロボット搭載の検査用ライトで画像を調整します。
1つのセル、複数の金型:ダイカスト工程の切り替え計画
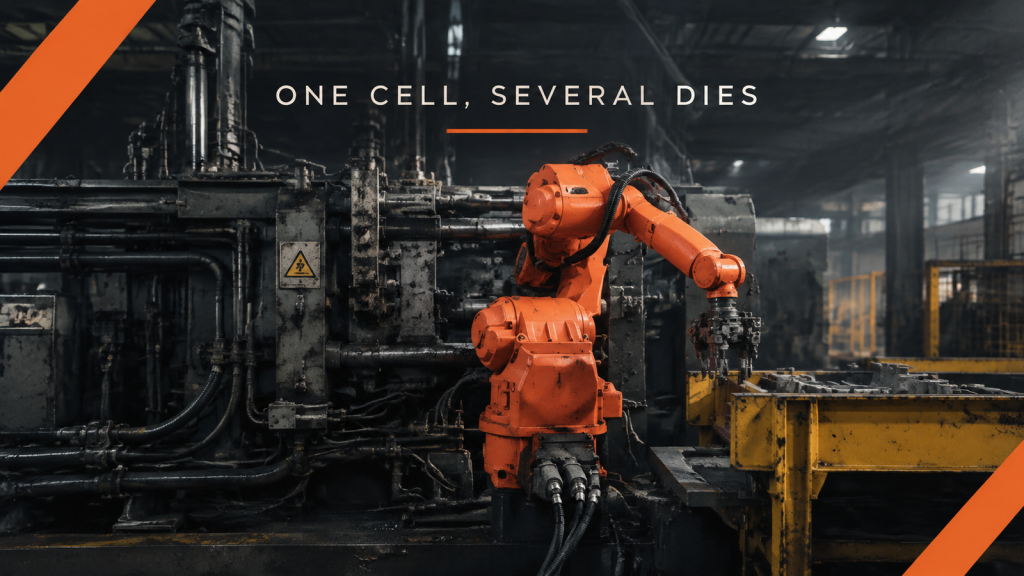
多金型ダイカストセルを計画する前に、各鋳造品について、把持領域、受入スタンド支持部、下流方向、および工具インターフェースをリストアップしてください。
ステーション間のサポート:長尺シートの給紙を計画する
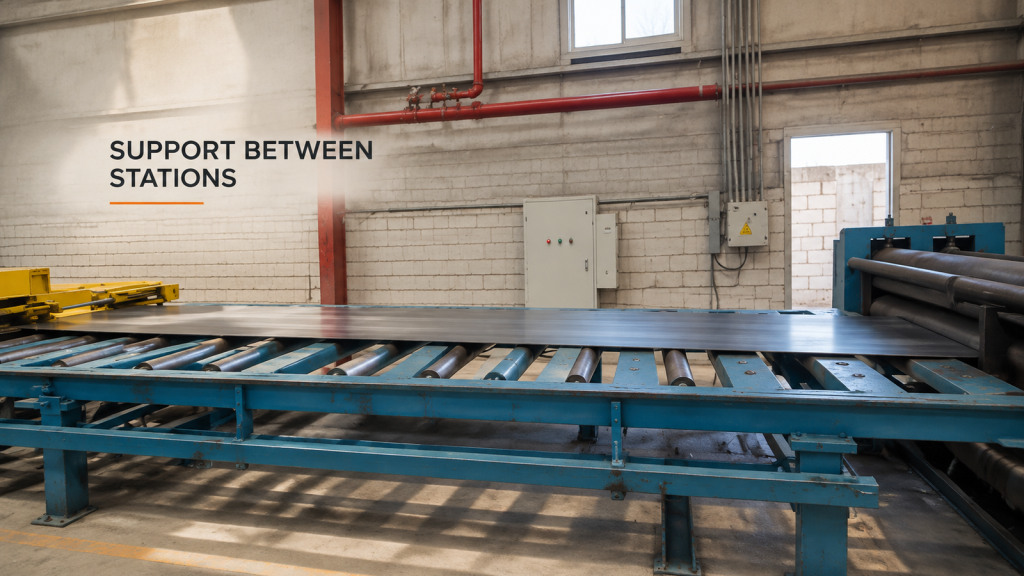
ローラーと機械入口の間を一枚の長いシートが通過する間、先端部、胴体部、尾部を支える構造をマッピングする。
コーナー周辺:ロボット塗装の要件を指定する
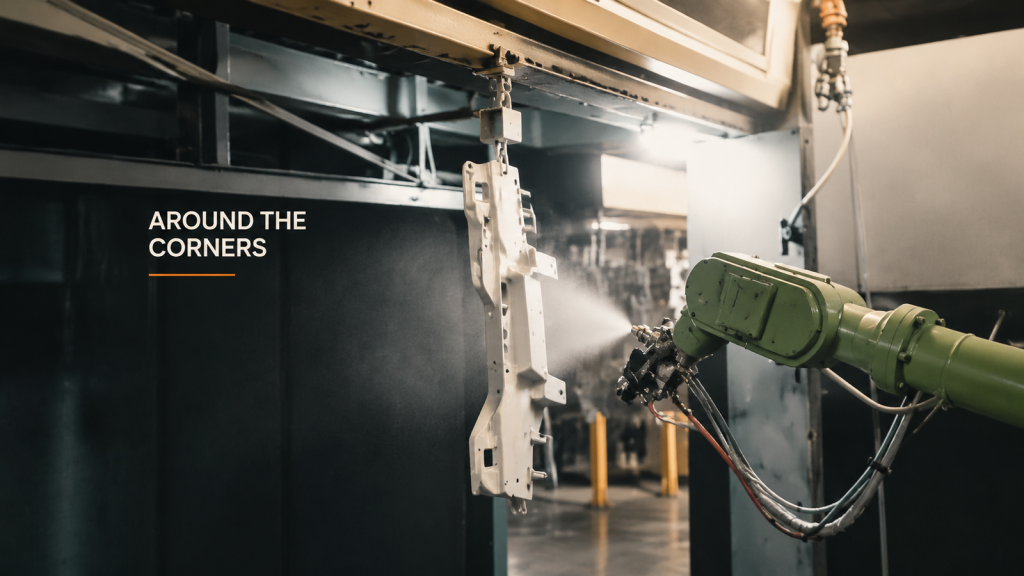
ロボットによるスプレー設定を選択する前に、角部、接触部、検査範囲など、ワークピースの領域ごとにコーティング要件を定義してください。
固定ホースの変更:構成引き継ぎ記録
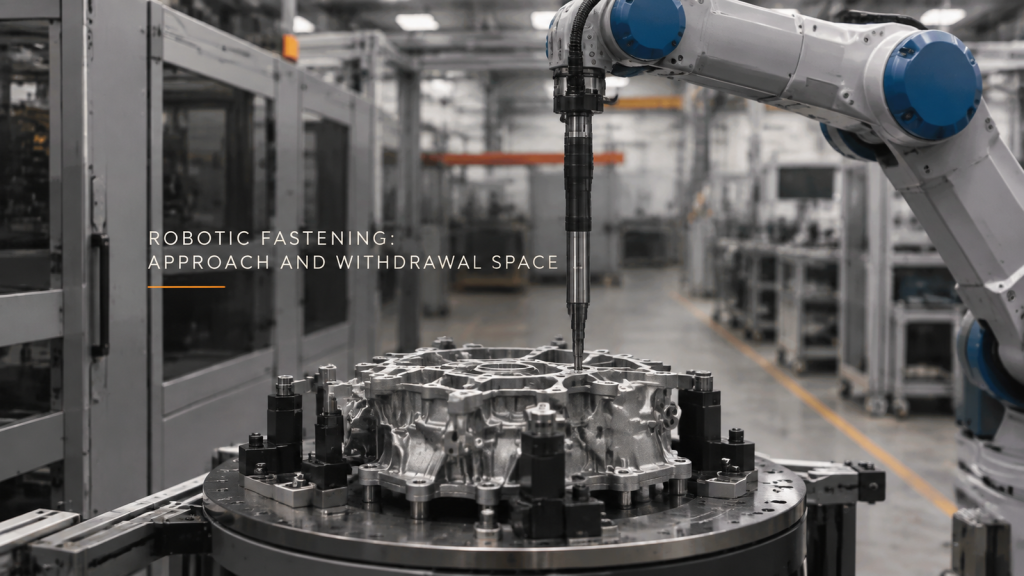
文書には、変更されたホース固定箇所、同等の工具位置、未解決の所見、およびサービス経路変更後の保守引き継ぎ処理状況が記載されている。
小型部品の取り扱い:ピックアップと配置に関する参考資料
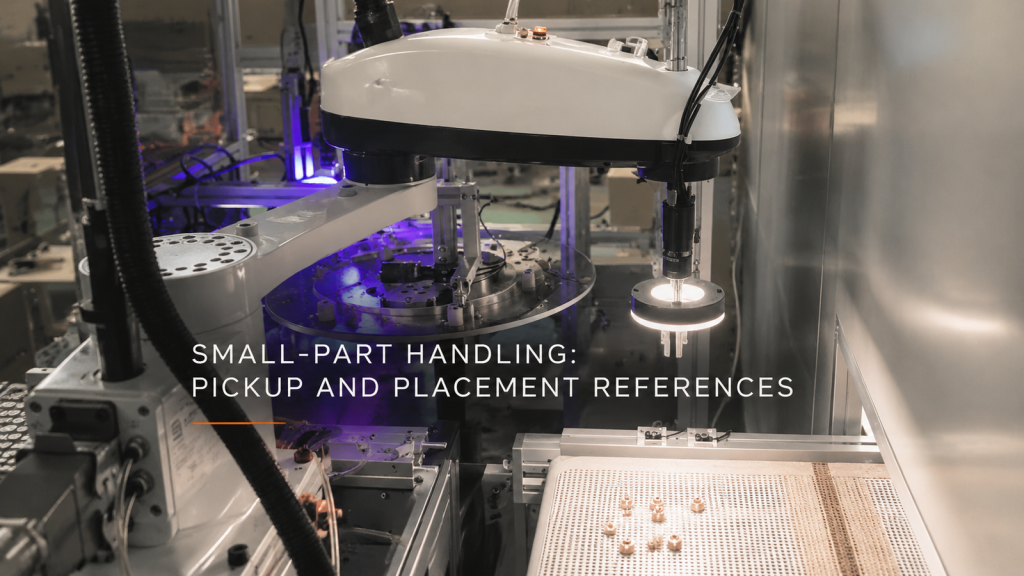
小型部品の取り扱い、照明、および物理的な座標関係を確認する際には、入力される視覚的特徴と受信側の治具の参照情報を対応付けてください。
金属成形:動作によるワークピースの支持
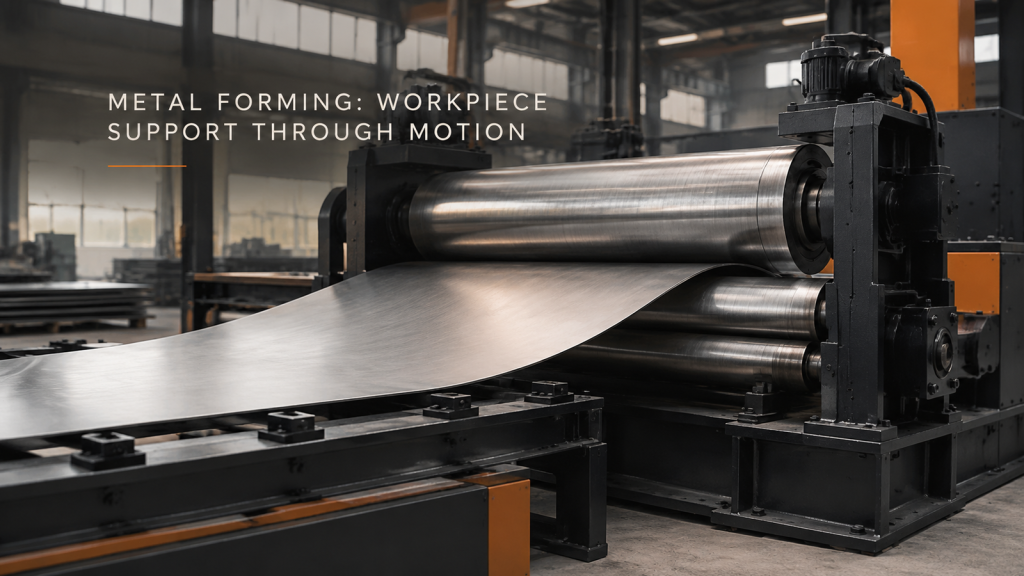
板材および円筒形ワークピースの支持方法を、荷重負荷、成形、および取り外しを通して説明し、検査対象となる輪郭または嵌合状態を定義する。