
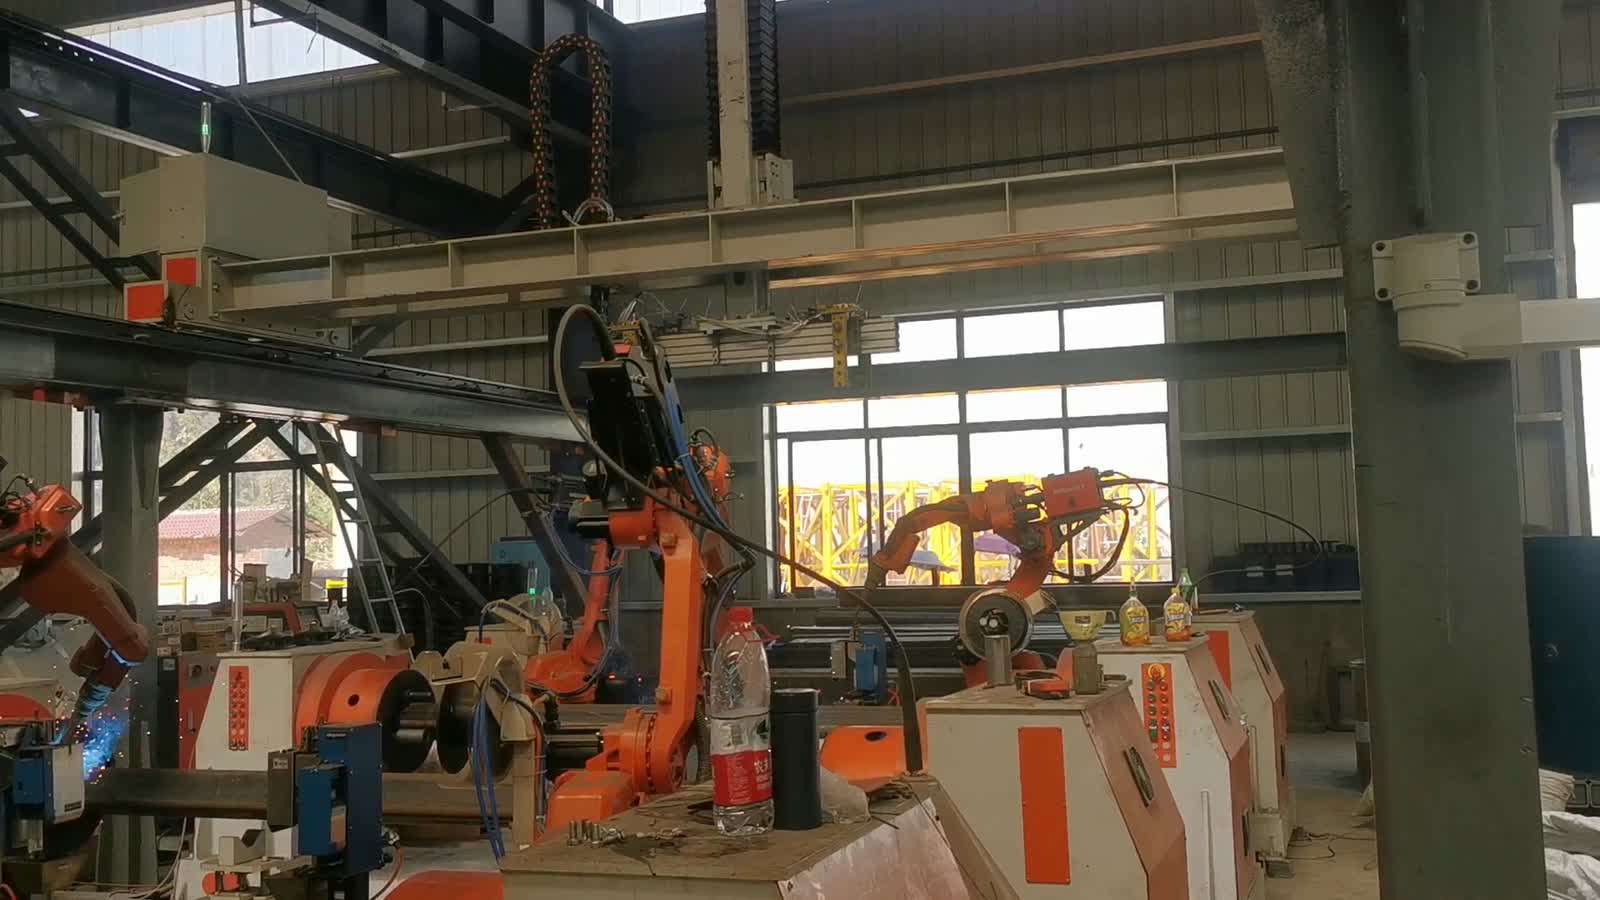
要するに: この工場では、フランジプレートとボルト穴が並んだ箱型やアングル型の大型鋼構造部材を、複数のステーションに分割して溶接しています。各ステーションには、治具と位置決め装置の前に6軸ロボットが設置され、隣接する複数のステーションが同時に稼働する中、ロボットが継ぎ目に沿って溶接を進めます。重量のある部材は天井クレーンで搬入・搬出されます。このようなラインを構築するには、部材のクランプ方法と回転方法、大型部品のすべての継ぎ目に溶接トーチが届くかどうか、そしてどのステーションも他のステーションを待つことなくロボットがどのように作業を分割するか、という3つの決定事項が重要になります。同様のラインを計画中ですか? 部品図面をお送りください。.
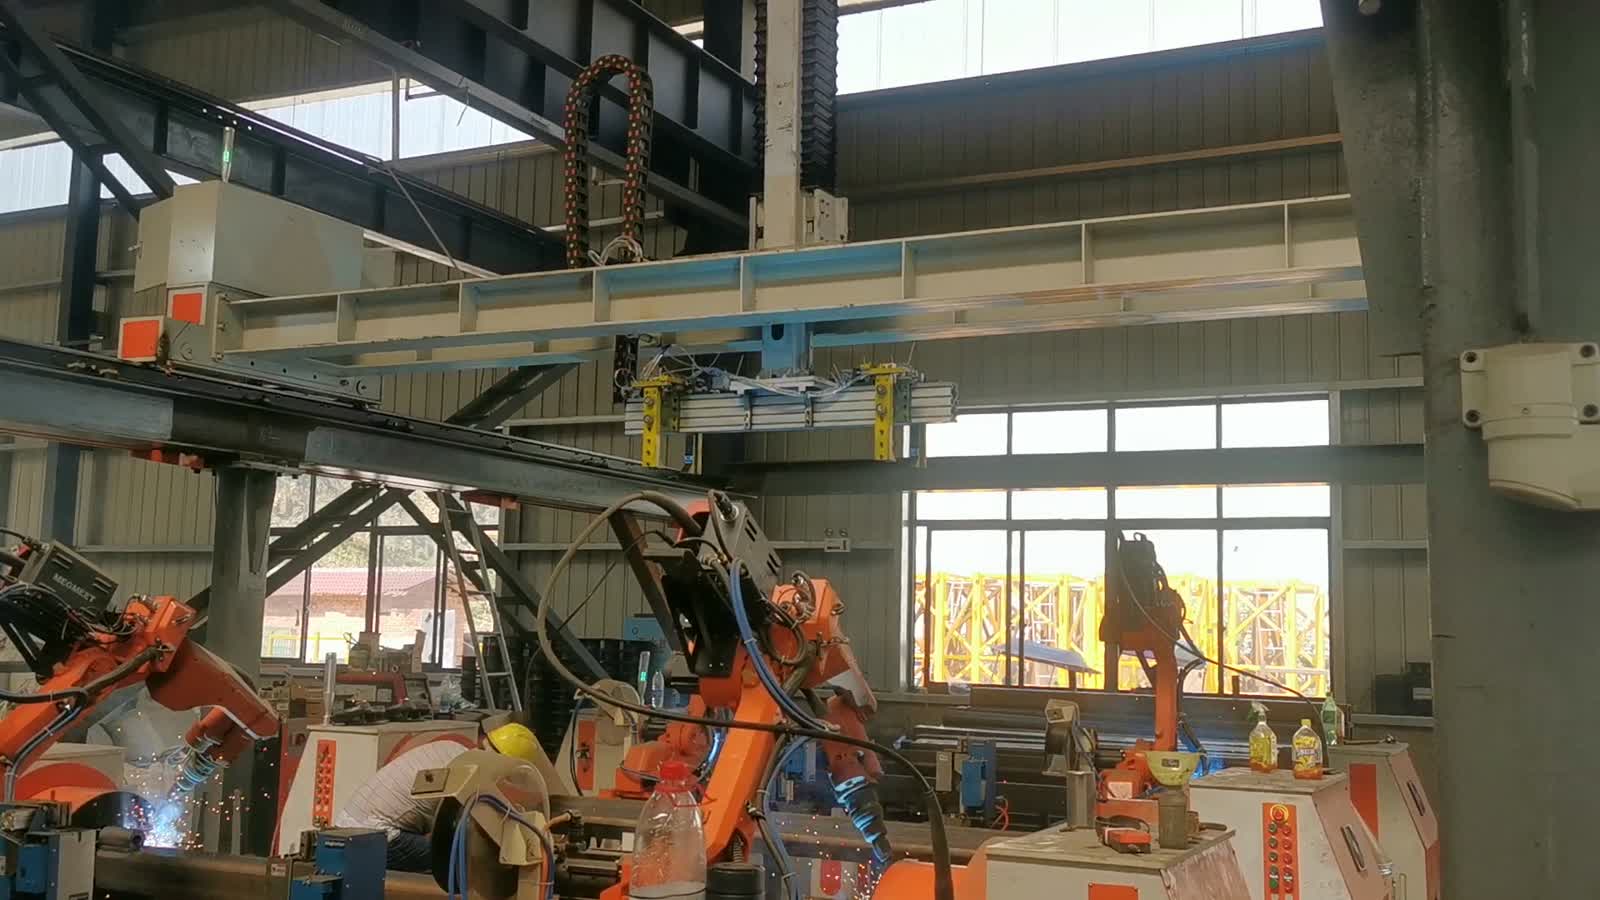
一目で
| パーツ | 大型鋼構造部材 ― フランジプレートとボルト穴を備えた箱形鋼およびアングル形鋼 |
| プロセス | アーク溶接 |
| オートメーション | 各ステーションに1台ずつ、複数の6軸ロボット |
| 部品供給 | 会員は天井クレーンで搬入・搬出される。 |
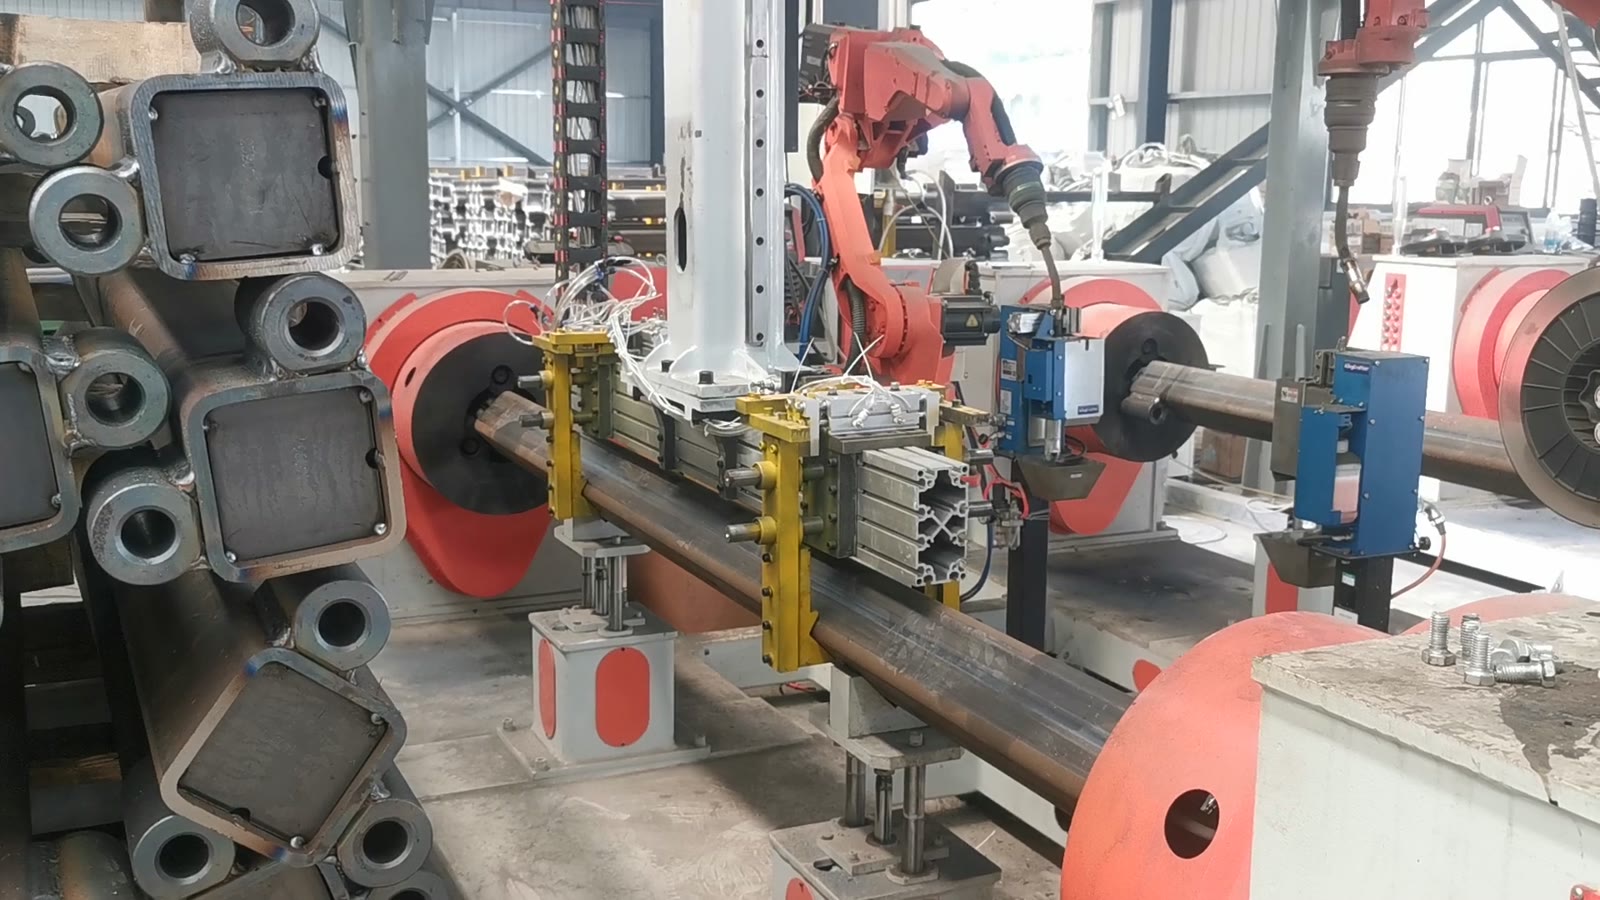
| 位置 | 部材は円形の固定具と位置決め装置に置き、固定した。 |
| ワークホールディング | 治具と位置決め装置が部材を保持し、トーチの方向に回転させる。 |
| オペレーターの役割 | 部材の積み込み、位置合わせ、移動を行い、ロボットが継ぎ目を加工する。 |
| セルレイアウト | 作業フロア全体に平行に配置されたステーション |
このセルが解決する問題は
構造部材は、手で回せるような小さな部品ではありません。長くて重く、全長に沿ってフランジの周囲にも継ぎ目が走っています。手作業で溶接する場合、溶接工はトーチを長時間にわたって安定させ、部材の周囲を登って反対側まで到達する必要があり、その間クレーンは待機します。
自動化とは、治具に重量を支えさせ、ロボットにアークを発生させることを意味します。その利点は、一人の溶接工が順番に作業するのではなく、複数の部材をそれぞれ専用のステーションで同時に溶接できることです。難しいのは溶接そのものではなく、大きな部品をしっかりと固定し、衝突することなくすべての継ぎ目に到達させ、ロボットがすべて稼働するようにステーションのバランスを取ることです。
細胞がどのように機能するか
- そのメンバーを連れてきてください。 天井クレーンが鋼材を持ち上げ、駅の固定具の上に設置する。
- しっかり締め付けろ。 部材は治具に固定され、治具と位置決め装置が形状を保持するようになり、作業者はその役割を担わなくなりました。
- 懐中電灯の方に向けてください。 位置決め装置は部材を回転させ、ロボットが必要とする継ぎ目がロボットが届く角度になるようにする。
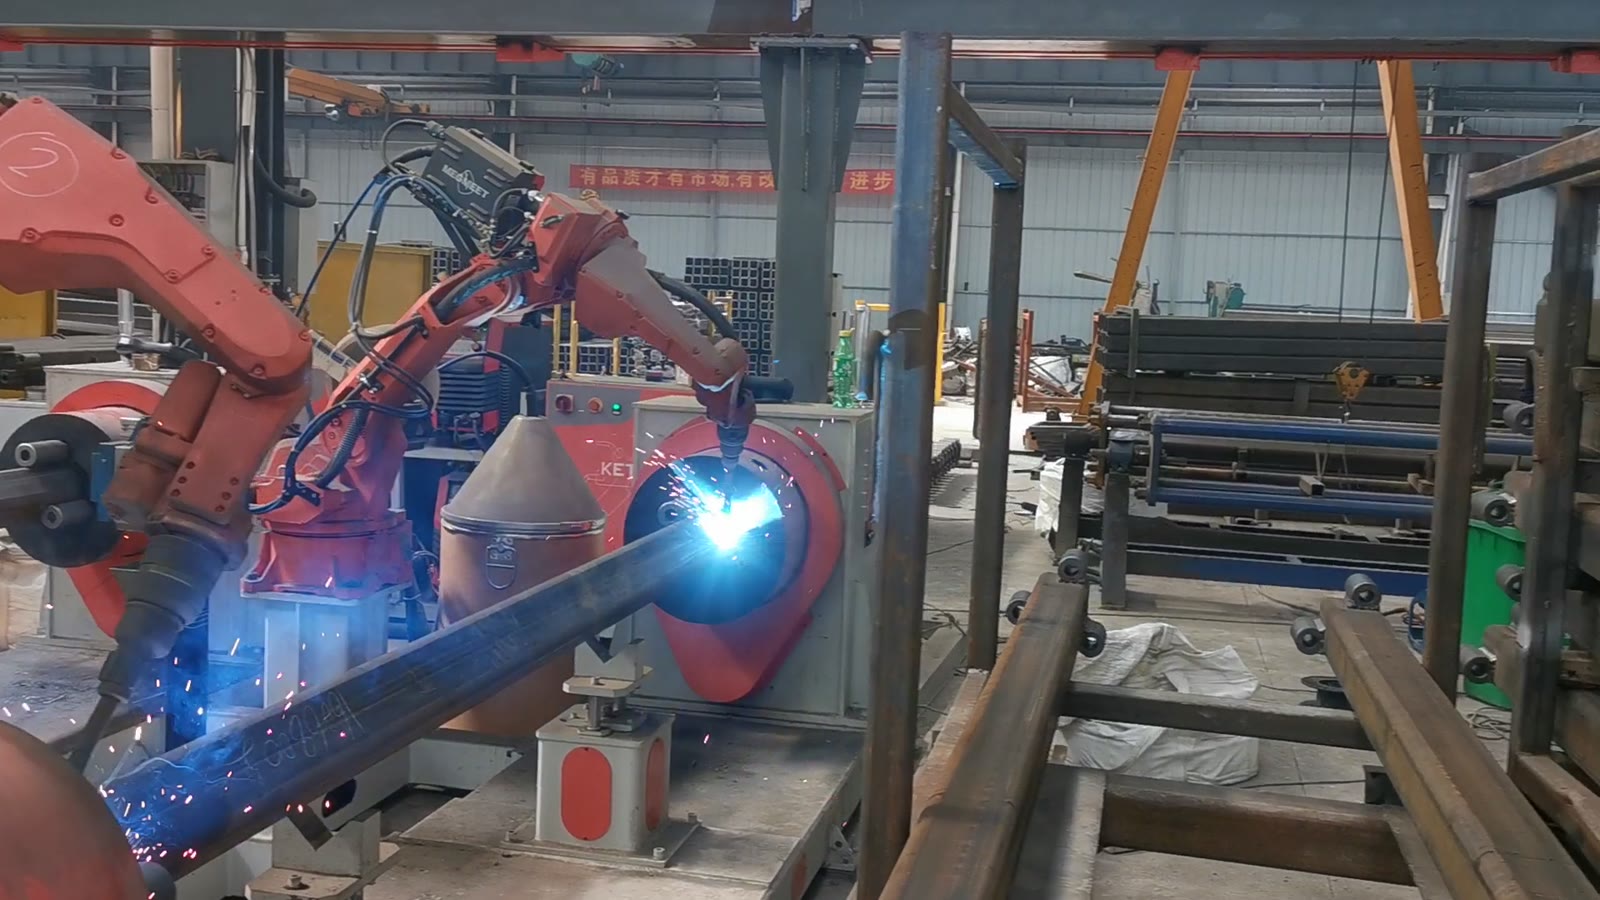
- アークオン。 ロボットが溶接箇所にトーチを当てると、アーク放電が青白い閃光を放つ。
- 縫い目を走らせてください。 懐中電灯が縫い目に沿って移動すると、ロボットはそれに合わせて姿勢を変える。
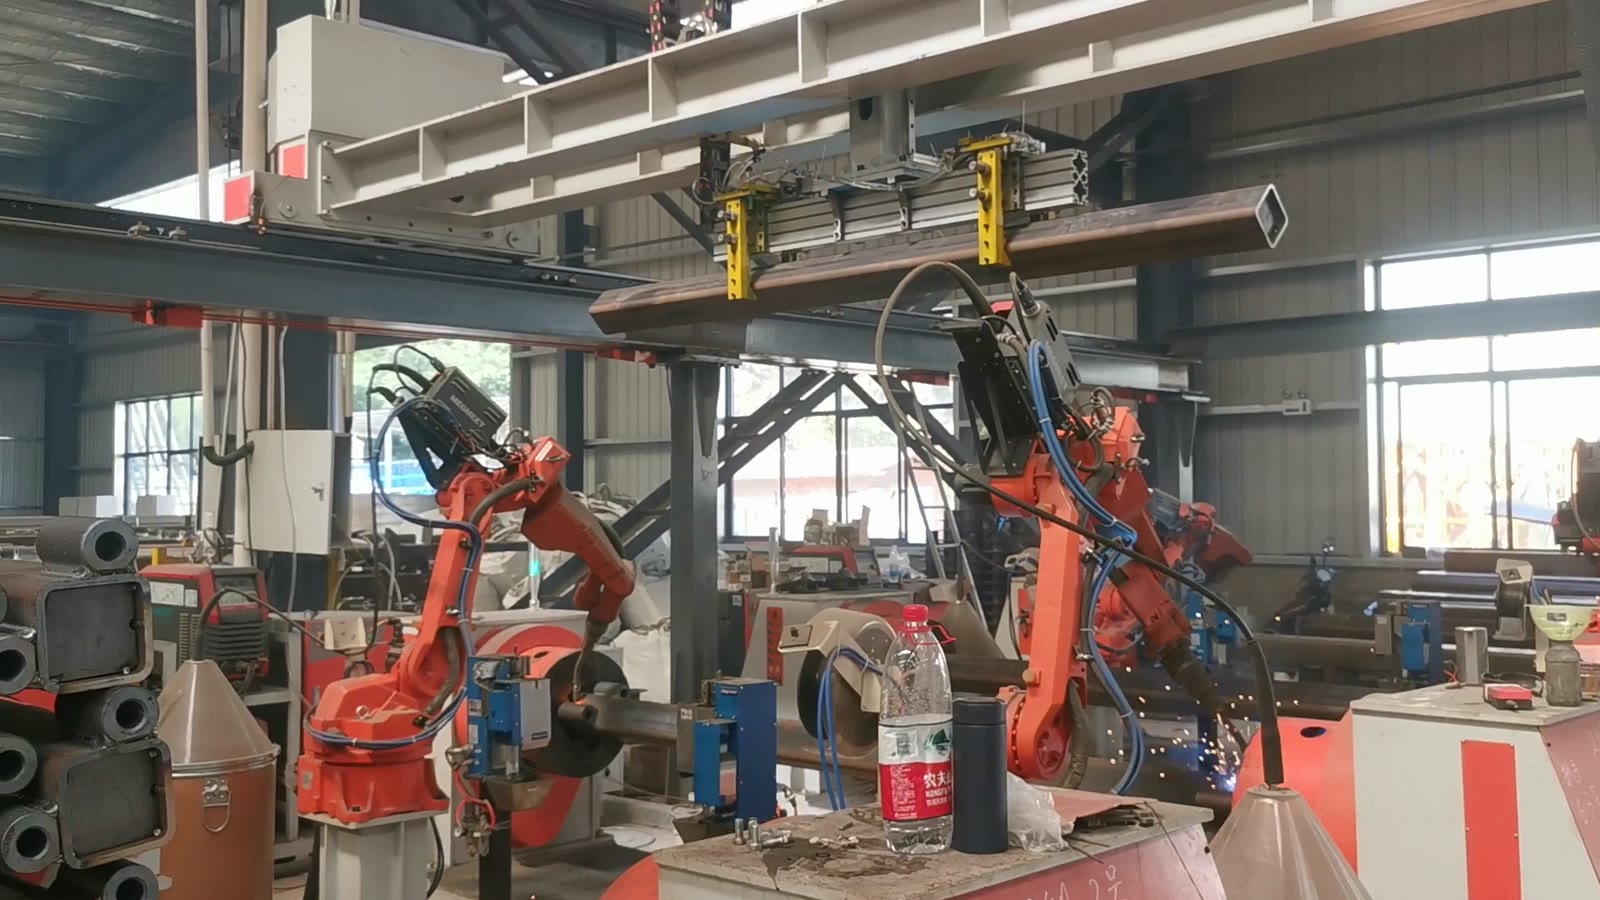
- 位置を変更します。 縫い目が終わると、ロボットが持ち上がり、位置決め装置が回転して、次の縫い目が届く位置まで移動します。
- 並行して作業する。 このステーションが溶接作業を行っている間、隣接するステーションでは同時にそれぞれのロボットがそれぞれの部品の溶接作業を行っている。
3つの設計上の決定
1. 固定具と位置決め装置に重量を支えさせる
大型部材の場合、治具は2つの役割を同時に果たします。1つは、部品をトーチに対して適切な位置に保持すること、もう1つは、ロボットが部品の周囲を回り込む必要がないように部品を回転させることです。トーチに火をつける前に、これらの2つの役割を両方とも完了させる必要があります。
まず最初に解決すべき問題は、部材の位置決め方法、つまりどの面や穴を基準に位置合わせを行うか、そして位置決め装置が、作業者が途中でクランプを締め直すことなく、すべての継ぎ目をロボットの作業範囲内に収めることができるかどうかである。
2. トーチがすべての継ぎ目に届くことを証明する
長い部材の場合、溶接範囲は1つの問題ではなく、溶接箇所ごとに問題となります。よくある失敗例は、部品の大部分をきれいに溶接できたにもかかわらず、最後の溶接箇所がフランジやクランプの裏側にあり、トーチが適切な角度で溶接できないことです。
役立つポイント:治具設計時に、トーチの先端だけでなく本体とケーブルを含め、すべての継ぎ目でトーチの角度を確認する。治具フレーム付近の継ぎ目用に、予備の手首の向きを用意しておく。トーチが届かない継ぎ目については、手作業で溶接するか、治具を付け直すかを早めに決める。
3. 作業を分割して、どのステーションも待機しないようにする
並列配置のステーションは、ロボットがすべて稼働している場合にのみ効果を発揮します。つまり、ステーションをメンバーの流れに合わせる必要があるということです。クレーンは、あるステーションの荷物の積み下ろしを他のステーションの作業を中断することなく行える必要があり、また、一人のオペレーターが複数のロボットのボトルネックになってはなりません。
実務上の問題点としては、各縫い目セットにかかる時間と積み込みにかかる時間の比較、一人の作業員が複数のステーションに積み込みできるかどうか、そして作業員の到着ペースがステーションの収容能力に見合っているかどうかなどが挙げられる。
このレイアウトが適している場合、そして詳細に検討すべき場合
- フィット感が良い: 繰り返し構造部材、部品の長さに沿った長い継ぎ目、専用治具が必要となるほどのロットサイズ、そしてクレーンで移動させる必要があるほど重い部品。
- さらに評価する: さまざまなサイズの部材(1つの治具で複数の部品番号に対応できるか、それともクイックチェンジ治具が必要か)、単一の位置決め装置では対応できない下面の継ぎ目、切断された部材間で公差が異なるため、隙間が部品ごとにずれるなど、さまざまな問題があります。
FAQ
これらの部材は位置決め装置が必要ですか、それともロボットが回り込んで作業できますか?
位置決め装置は、重量部品の加工においてその真価を発揮します。部材を回転させる方が、ロボットに大きな構造物を乗り越えさせたり、下をくぐらせたりするよりも、通常は簡単で安全です。また、フランジの周りを回り込むことなく、溶接トーチを継ぎ目に常に適切な角度で当てることができます。
オペレーター1人で何台のロボットを操作できますか?
溶接作業と並行して、ローディングにどれくらい時間がかかるかによります。治具のクランプが素早く行われ、クレーンが重量物の吊り上げを担う場合は、ロボットが溶接している間に、1人で複数のステーションのローディングと位置合わせを行うことができます。しかし、各部材の手動セットアップに多くの時間を要する場合は、オペレーターがボトルネックとなり、追加のロボットは待機状態になります。
ここでのサイクルを決定する要因は何ですか?
継ぎ目の長さ、位置決め装置が継ぎ目の間で何回回転する必要があるか、そしてすべてのステーションが同時に稼働できるかどうか。継ぎ目がマークされた部材図面をお送りいただければ、見積もりいたします。
レイアウトとサイクルタイムの見積もりを取得する
送信:
- 継ぎ目と検査済み寸法が記された部材図面
- 断面サイズ、壁厚、材質
- バリエーションの数と、それを変更する頻度
- 日次または年間の作業量とシフトパターン
- 床面積とクレーン配置の写真または寸法
駅構内レイアウト案と所要時間の見積もりをご提示いたします。
部品図面を送信してください → または電子メール sales@evsrobot.com
この映像は提携先の生産現場で撮影されたものです。当該現場のサイクルタイム、電流値、消耗品に関する数値は非公開であり、ここでは記載していません。