
小型部品の搬送レイアウトには、2つの参照点を記述する必要があります。1つは入荷部品を識別する特徴、もう1つは部品が到着する物理的な位置です。ピックアップエリアの鮮明な画像だけでは、受け入れ治具を定義したり、適切な配置を確立したりすることはできません。
動きの両端を説明する
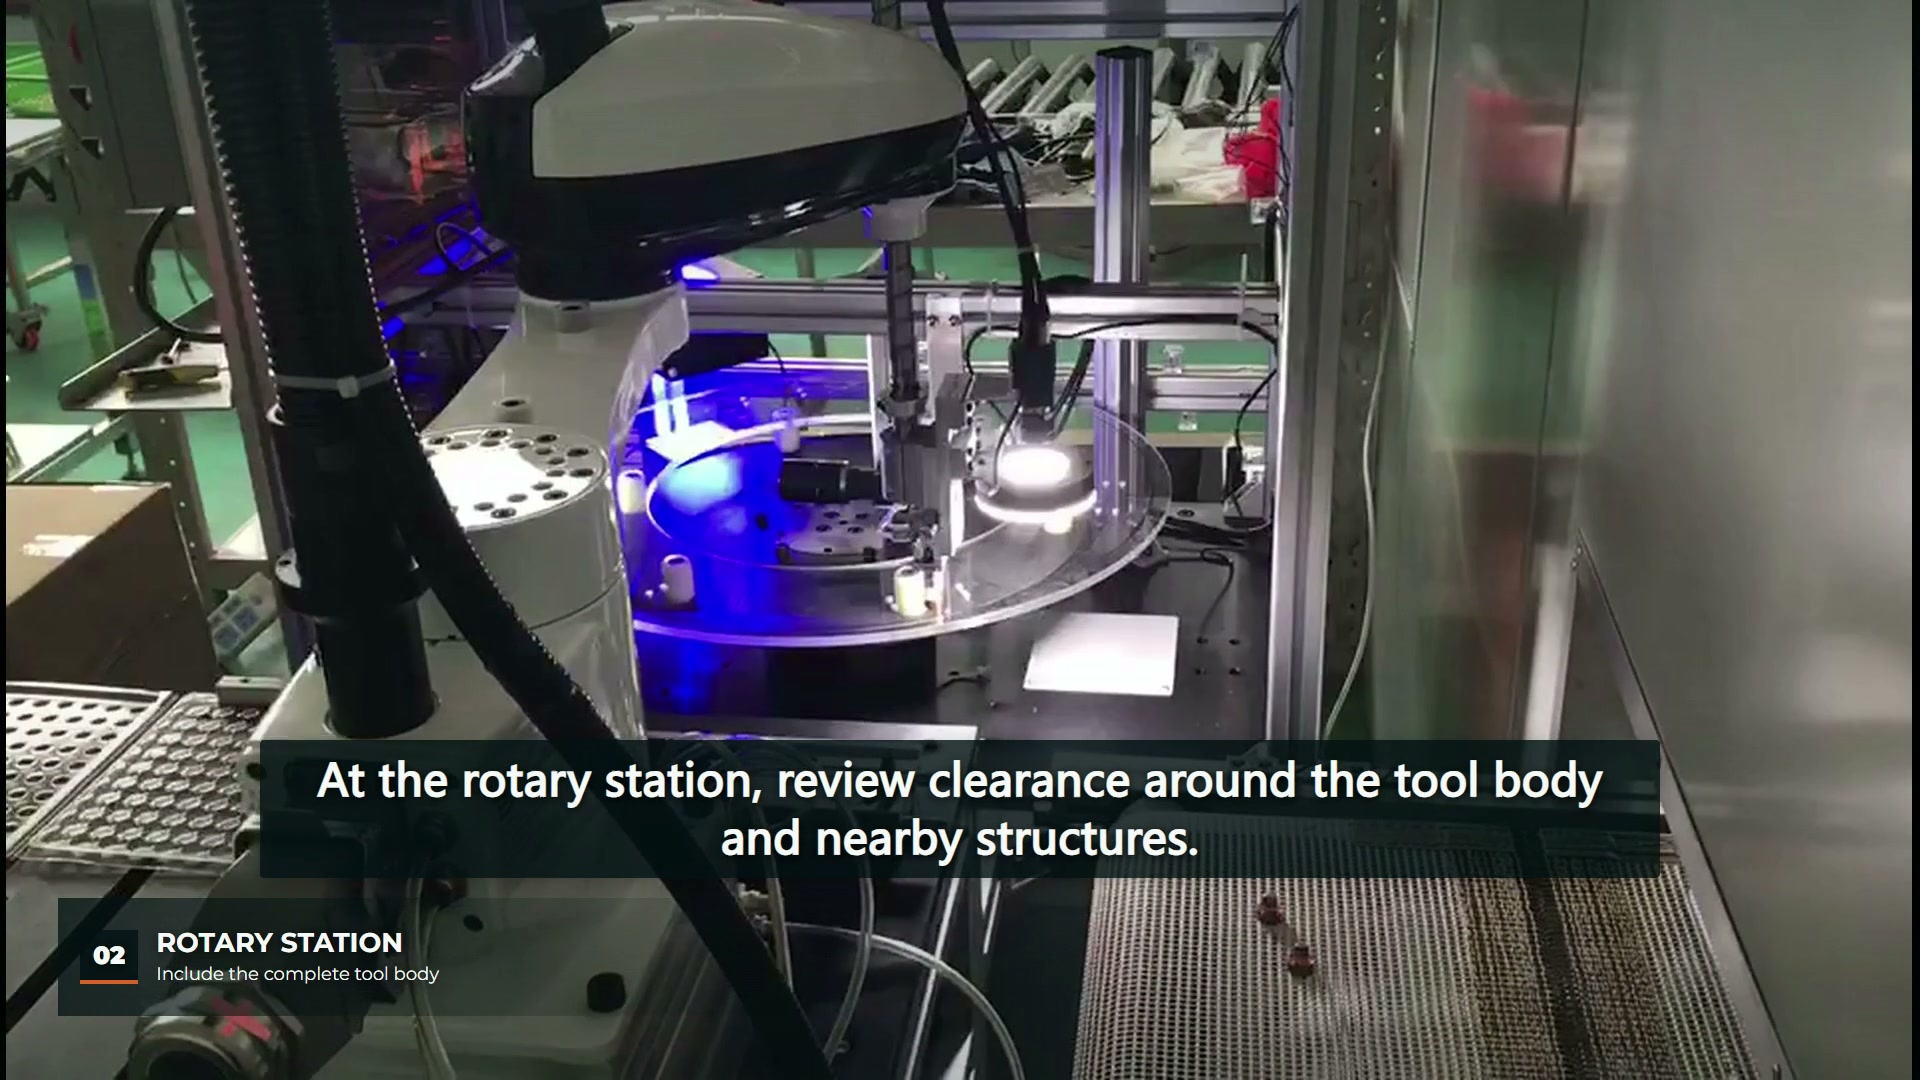
00:03の時点で、白いSCARAロボットが作業台の上にあり、右側に搬送エリア、左側に照明付きの回転ステーションが見えます。00:12では、ツールが回転ステーションの上にあり、周囲の作業台構造がまだ見えます。これらの観察結果から、作業エリア間の関係が明らかになります。認識精度、検査結果、不良品処理については報告されていません。
アプリケーションの説明は、まず位置決めに使用する部品の特徴と、配置に使用する目的の特徴を明記することから始めます。例えば、目に見える外形と受けポケットは異なる参照点です。ロボットの動きが単純に見える場合でも、これらの関係性を説明する必要があります。
観察対象物に適した照明を選択してください。
バスラーの照明ガイド バックライトは、対象物の輪郭を強調する一方で、表面情報を失う可能性があると説明されています。重要な教訓は、検査対象物の周囲に適切な照明配置を選択することです。この映像に映っている照明からは、どのアルゴリズム、照明方法、または許容閾値が使用されているかは判断できません。
新規部品については、想定される観察条件下で実際の形状の画像を収集してください。想定される向きの変化や表面のばらつきも考慮に入れてください。決定が面マーキングや表面欠陥に依存する場合、輪郭線だけでは必要な情報が得られない可能性があります。輪郭線に依存する場合は、どのエッジを表示させる必要があるかを明確に定義してください。
画像の位置を物理的な位置にリンクする
BaslerのCalibration vToolドキュメント 画像座標から物理座標への変換について説明している。それが引用文献の範囲であり、このセルの校正記録ではない。
プロジェクトレビューのために、カメラ基準、ロボット基準、および受入治具基準を1つのレイアウト上に示してください。カメラ、テーブル、または部品の高さが変更された場合に再確認する必要がある事項を記述してください。配置のずれを動作の両端で調査できるように、画像結果と最終的な配置済み部品の観察結果を同じサンプルレコードに保存してください。
| 保存するための入力 | レビューで区別できること |
|---|---|
| 代表的な入荷部品の画像 | 意図した機能が見えるかどうか |
| カメラおよび照明器具のリファレンス説明 | 画像の位置とレイアウトの関係 |
| 受けポケットまたは位置決めジオメトリ | 最終的な配置条件を定義するものは何ですか |
| 珍しいサンプルの画像と観察結果 | 反転または隠蔽された部分にも同じ決定が適用されるかどうか |
受領状態を別途検査する
00:12のロータリーステーションの図は、ツール本体全体と周辺構造に関する疑問点を明確にするのに役立ちます。ただし、すべての配置における寸法許容範囲を示すことはできません。次の工程が向き、着座位置、または分離位置に依存する場合は、部品到着後にその条件をどのように確認するかを明記してください。
関連記事 視覚誘導型SCARAソーティングと座標マッピング 本稿では、より広範なマッピングとピッキング検証の問題について論じる。ここでは、候補となるレイアウトを評価する前に、入力される視覚的特徴と受信する物理的参照を文書化するという、より限定的なタスクに焦点を当てる。
したがって、有用なレビュー資料には、代表的な部品、特徴画像、受入形状、およびピックアップ/配置のペアとなる観測データが含まれる。目に見えるロボットの動作は状況を把握するのに役立ち、サンプル記録は必要な結果の根拠となる。