
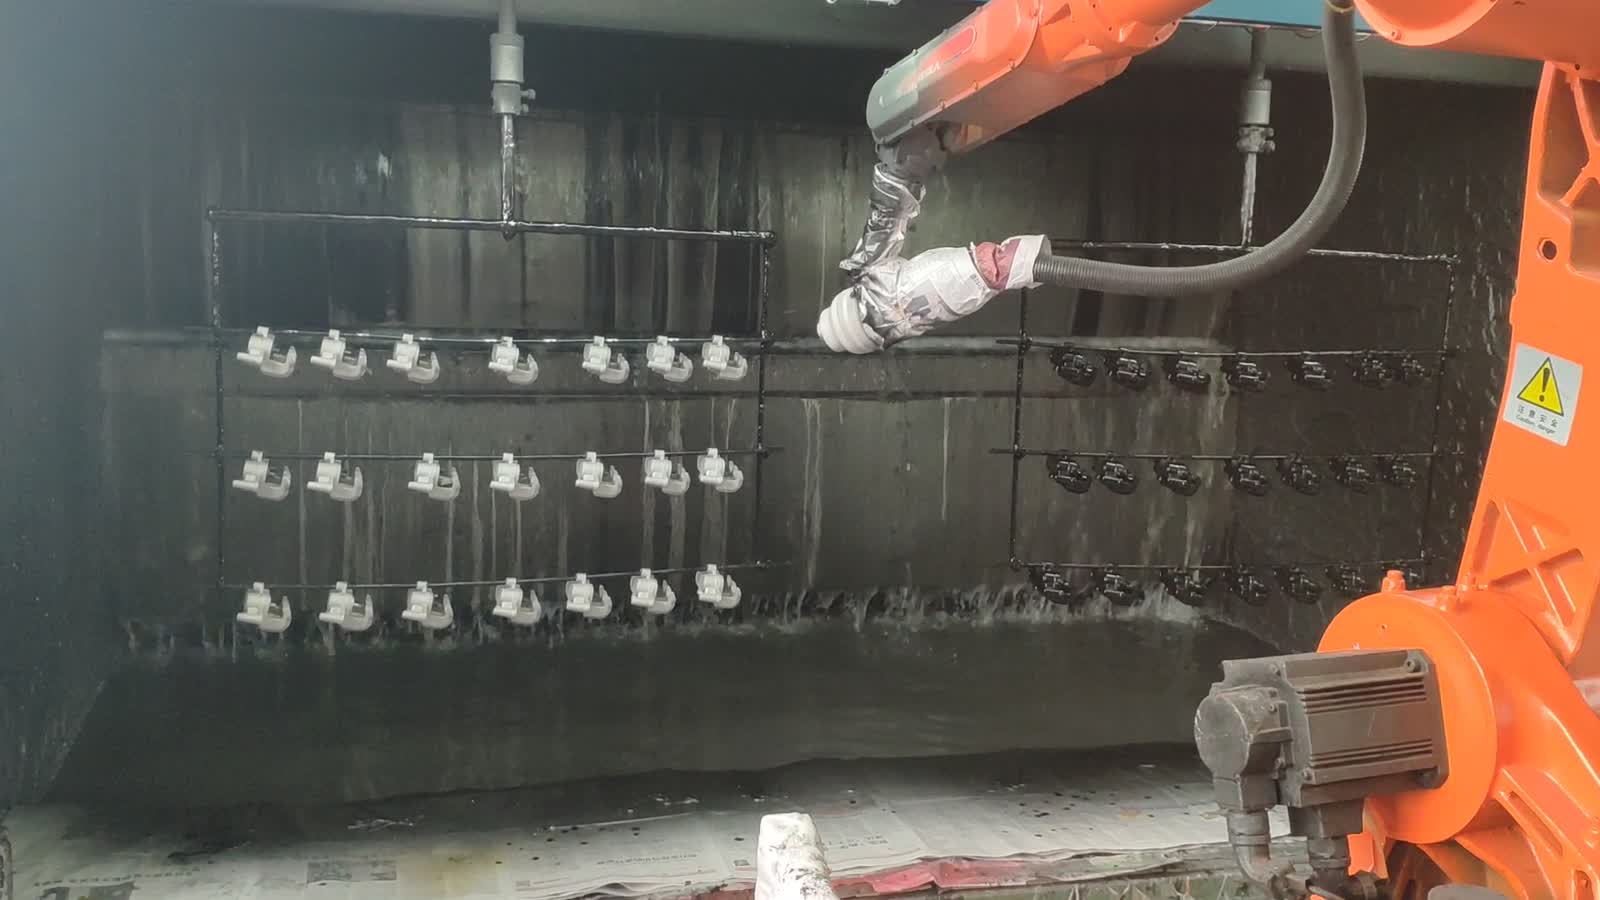
要するに: この塗装ブースでは、ハンガーラインに一列に吊るされた小型のオートバイ用ブレーキ部品を塗装します。6軸ロボットがスプレーガンを運び、ブース内を移動する部品に合わせて各列を前後に動かします。スプレーガンは布とテープで覆われ、背面の壁にあるウォーターカーテンがオーバースプレーを床の溝に流します。このような設備を設計する上で重要な3つの要素があります。部品の吊り下げ方、スプレーガンが移動する列をどのように移動するか、そしてオーバースプレーがどこに流れ着いてブース内を清潔に保つかです。同様のラインを計画中ですか? 部品図面をお送りください。.
一目で
| パーツ | 小型オートバイ用ブレーキタイプの金属部品 |
| プロセス | 塗装スプレー |
| オートメーション | スプレーガンを携えた6軸ロボット1台 |
| 部品供給 | ブース内を移動する水平バーに部品が列状に吊り下げられている。 |
| 位置 | ハンガーとラインが間隔を設定し、ロボットが列に沿って進む。 |
| ワークホールディング | 部品はバーから吊り下げられ、クランプは不要です。 |
| オペレーターの役割 | ハンガーの積み下ろしとブースの管理を行う |
| セルレイアウト | 水洗ブース内のロボット1台 |
このセルが解決する問題は
塗装工程は、人から一貫性を得るのが最も難しい工程の一つです。塗膜の厚さ、エッジのカバー率、塗装のリズムなど、すべて作業者の手によって変化し、小さな部品が並ぶラインでは、最初の部品と最後の部品の差こそが、顧客が気づく部分なのです。
ロボットを使えば、人の手による作業は不要になります。ロボットは毎回、同じ距離、同じ速度で同じ経路をたどります。課題はスプレー塗装そのものではなく、スプレーガンがすべての面に届くように部品を吊り下げること、常に動き続ける列を横切るスプレーガンの経路を計画すること、そしてオーバースプレーが次の部品ではなく水の中に落ちるように管理することです。
細胞がどのように機能するか
- 部品はハンガーにかけられた状態で届きます。 小さな金属部品が水平の棒から列をなして吊り下げられ、一列ずつブースの中に運び込まれていく。
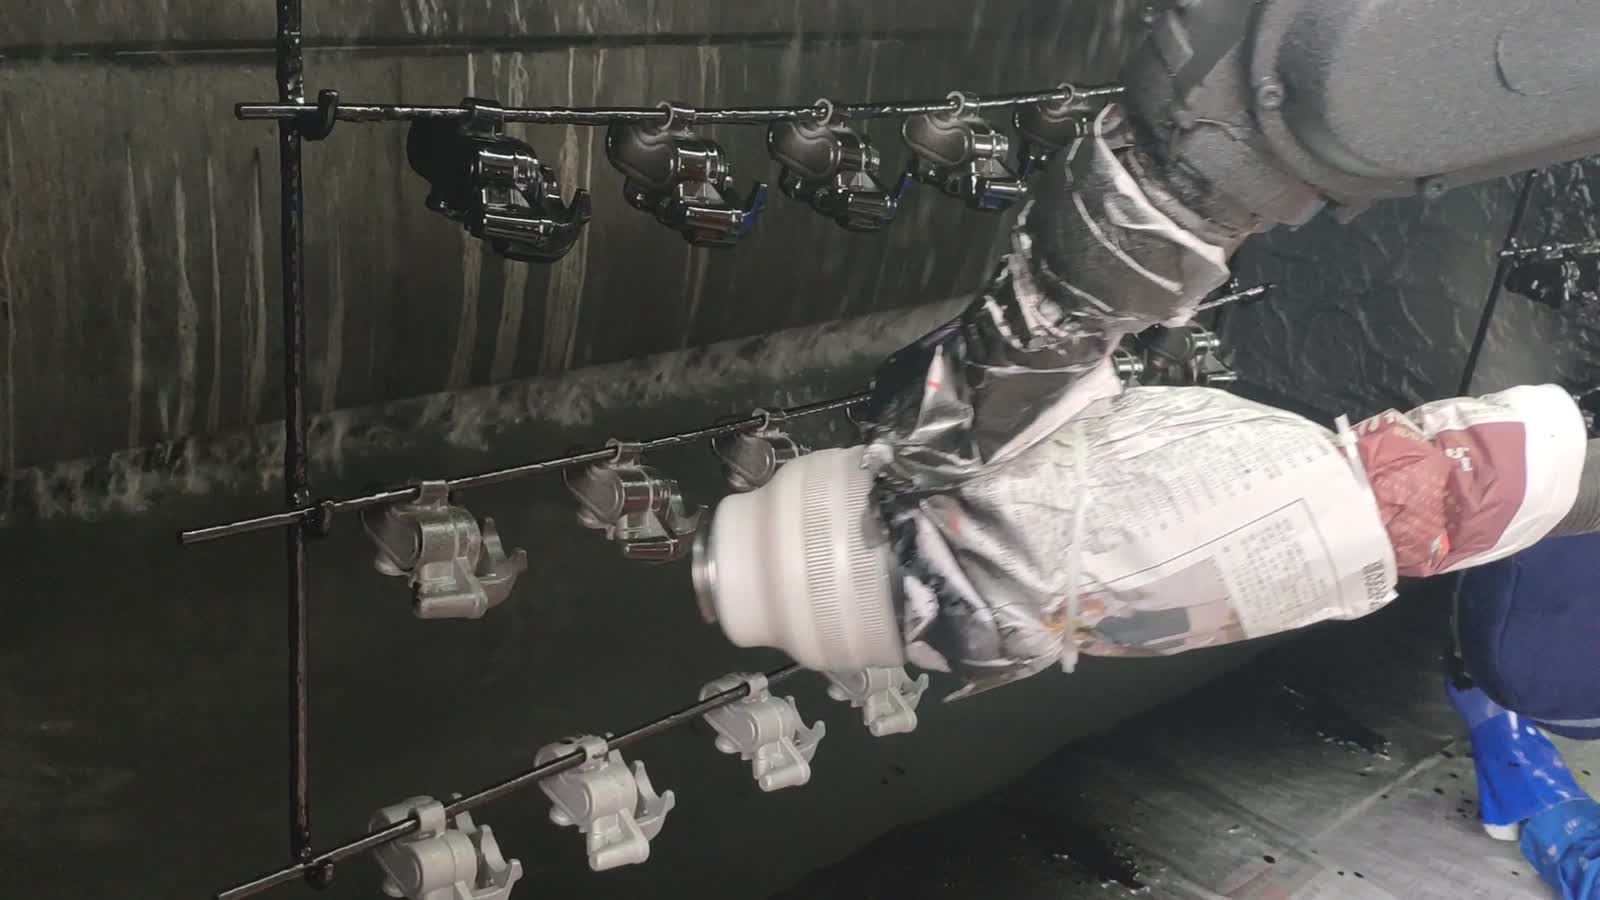
- ロボットが所定の位置につく。 ブース内には6軸ロボットが立っており、その腕の先端にはスプレーガンが取り付けられている。スプレーガンは本体に塗料が付かないように布とテープで覆われている。
- 列を掃き清める。 ロボットは銃を列の最初の部分に運び、そこから一方向に掃きながら、各部分を順番にコーティングしていく。
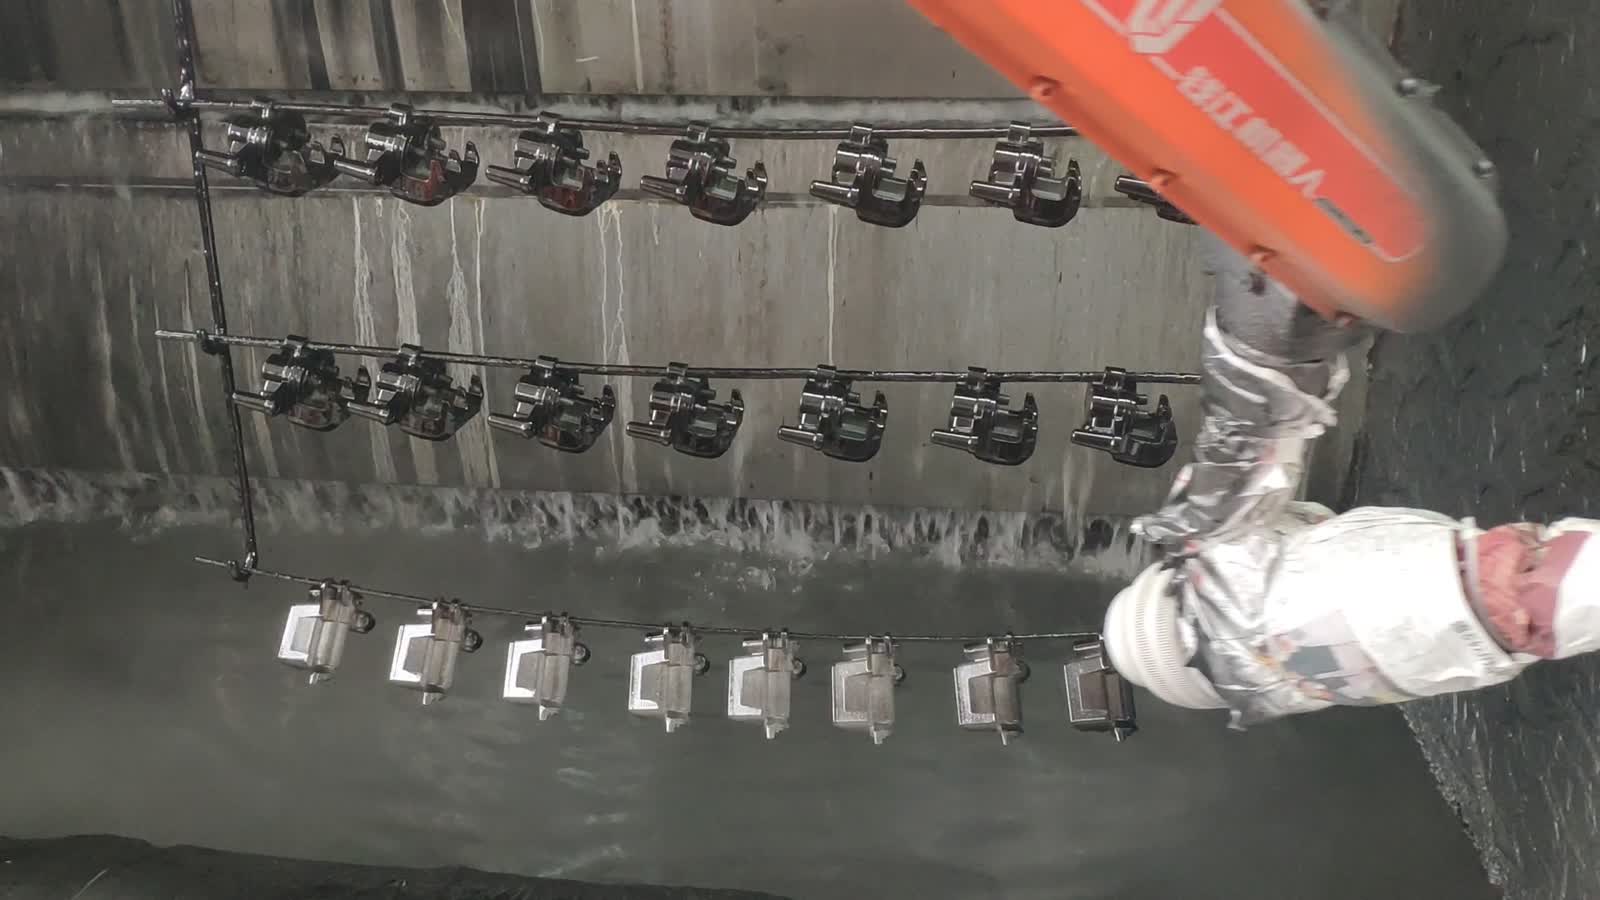
- 線に沿って進んでください。 ハンガーが列を前方に運ぶにつれて、ロボットは可動部分と歩調を合わせて移動する。
- 飛び散った塗料をキャッチしてください。 背面の壁から床の樋へと水幕が流れ落ちているため、部品をすくい損ねたものは壁に付着するのではなく水中に流れ込み、次の工程に備えることができる。
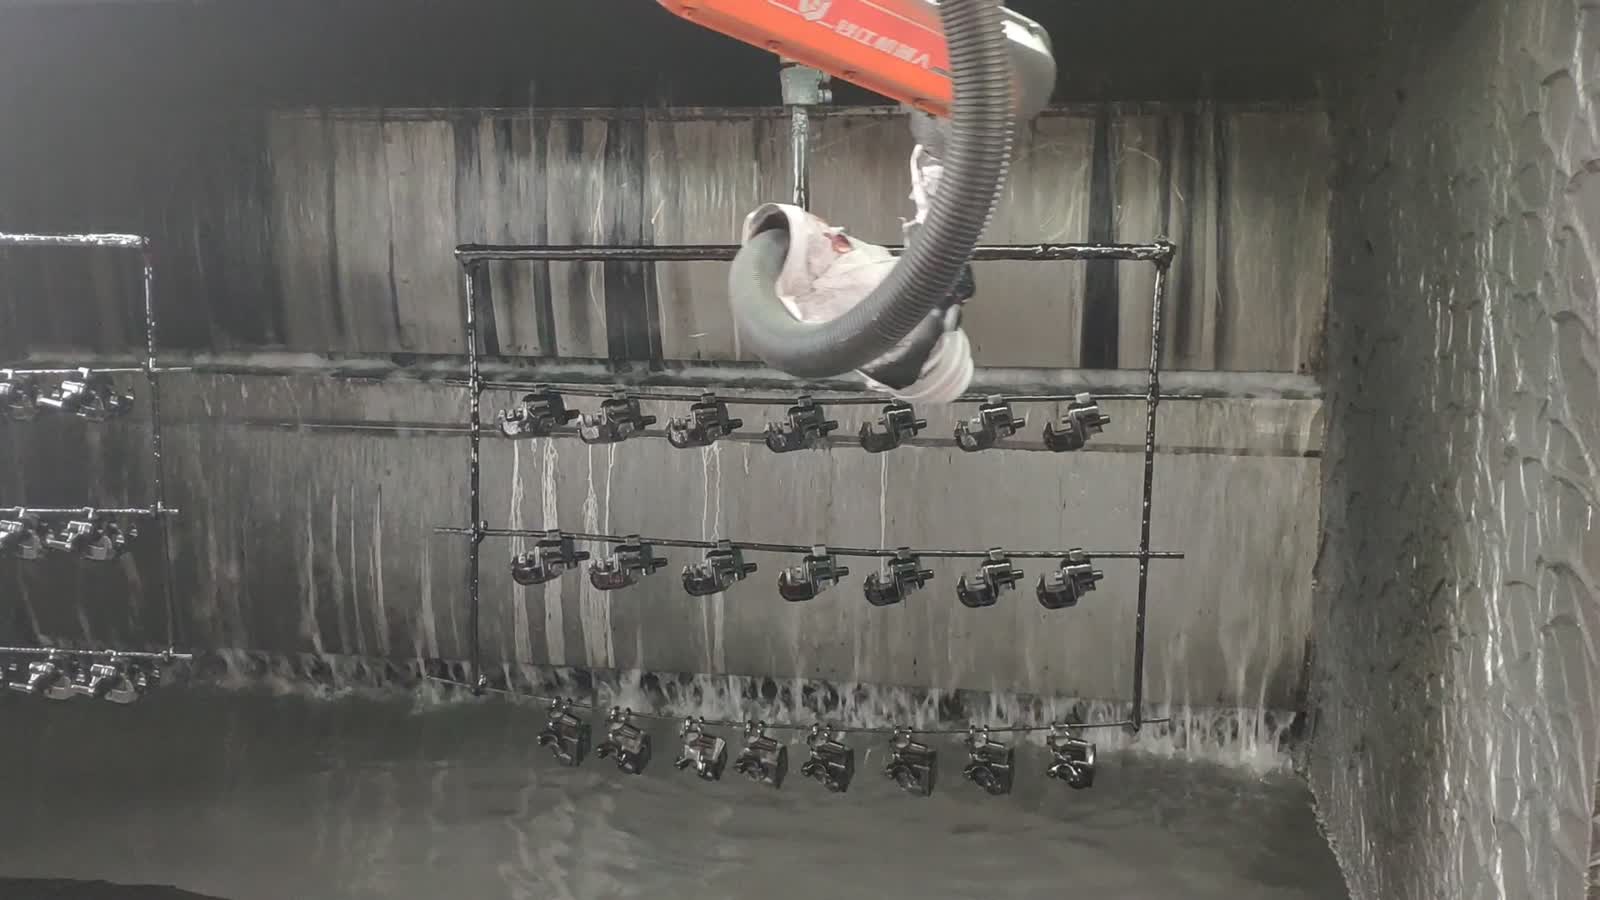
- 次の行。 処理を終えた列は次の列に移動し、ロボットは再び処理を開始する。
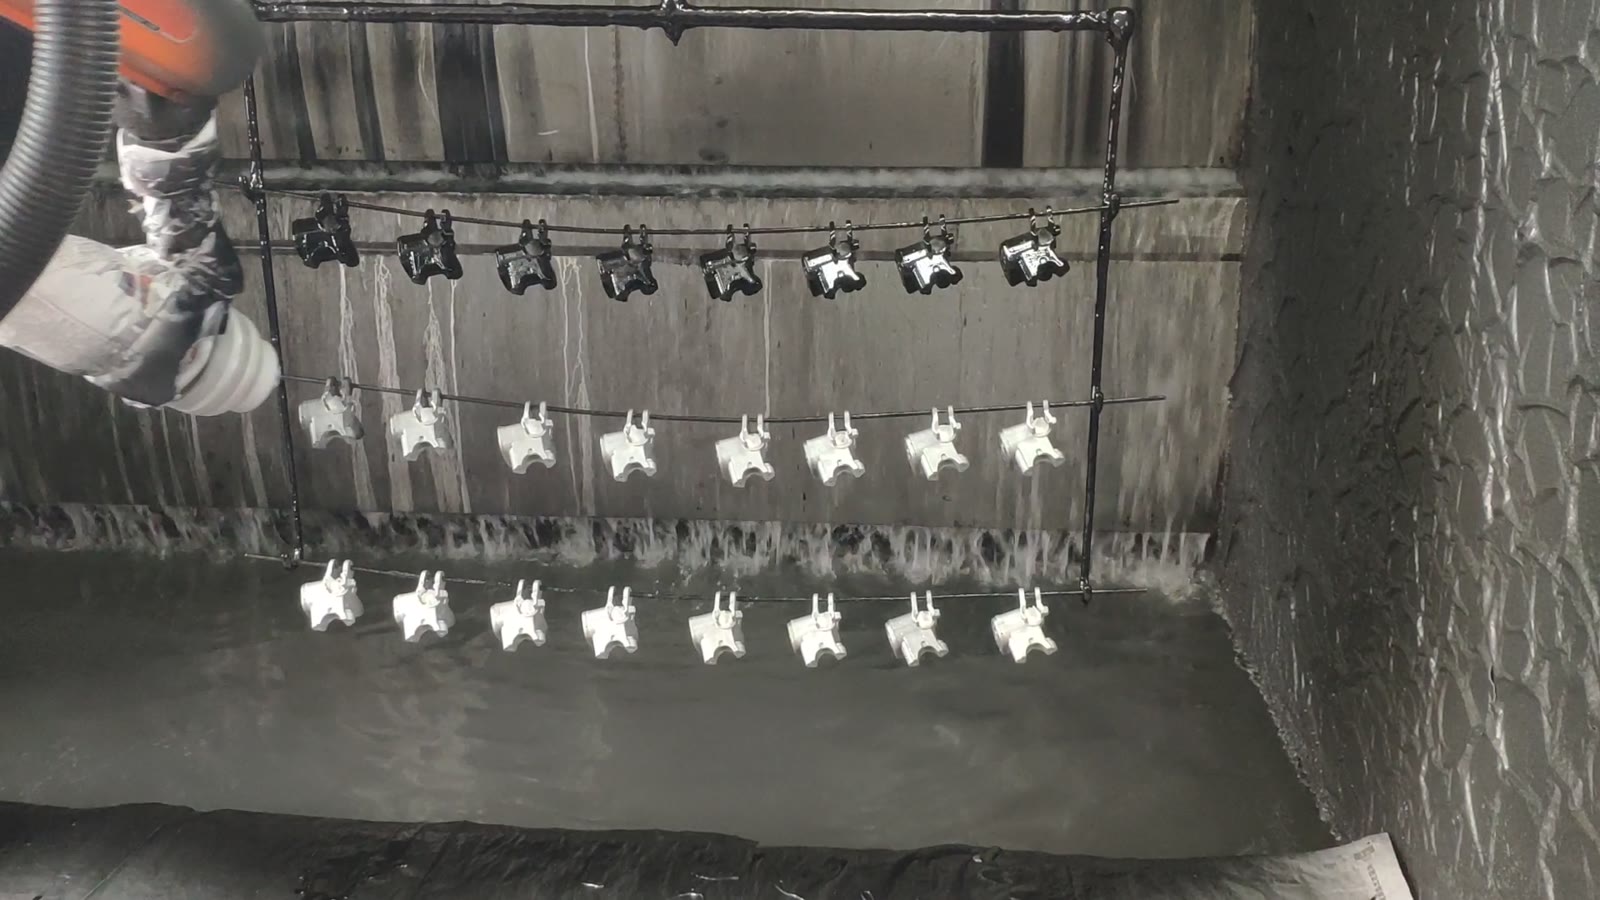
3つの設計上の決定
1. すべての面が手の届くように部品を吊るす
ハンガーラインは、ロボットが顧客の目に見える範囲に塗装できる場合にのみ機能します。部品同士が近すぎると、部品間の面が影になってしまい、角度が悪いと、エッジや凹部に塗装が行き届きません。
解決すべき問題は、間隔と向きです。部品の間隔、ガンに向かって斜めに傾いているのか、それとも正面を向いているのか、そして仕様で要求されるすべての面がスプレーにさらされているのか、といった点です。吊り下げ状態は、塗装範囲を修正するのに最も安価な方法です。ラインが稼働し始めると、影になった面は手作業で修正しなければなりません。
2. 移動する列に対して砲の軌道を計画する
移動する列に塗装を施すのは、調整が重要な課題です。塗装ガンは、掃引しながら列の移動速度に合わせなければならず、そうでないと、ある部分では塗装が伸び、次の部分では薄くなってしまいます。ロボットの軌跡は単一の掃引ではなく、ハンガーの動きに合わせて移動する掃引です。
効果的な対策としては、ラインに対するパス率を一定に保つこと、各部分を同じ量だけ重ね合わせること、そしてファンが列全体で均等に広がるように一定の距離を保つことなどが挙げられます。
3. オーバースプレーがどこに付着するかを決める
ガンから発射された破片で、部品に当たらなかったものは、どこかへ行かなければなりません。開放型のブースでは、壁やハンガー、ロボット本体に付着し、最終的には次の部品に粉塵となって付着します。背面の壁にあるウォーターカーテンが、この工程を清潔に保つ役割を果たしています。
実用的なポイントとしては、オーバースプレーを捕捉する装置(ここではウォーターカーテン、別の場所では排気システム)は、スプレーファンを乱すことなくオーバースプレーを除去する必要があり、ガンのマスキングは環境に耐えなければならない。ガン本体やアームのジョイントに塗料が入り込むのは、品質の問題ではなく、メンテナンスの問題である。
このレイアウトが適している場合、そして詳細に検討すべき場合
- フィット感が良い: 吊り下げ可能な小型部品のバッチ、すべて同じ工程を経る限られた数の形状、そしてハンガーに取り付けられた部品を搬送するブース。
- さらに評価する: 部品の形状が多岐にわたる場合(新しい形状の場合は通常、新しい吊り下げパターンと新しいガンパスが必要になります)、片側から届かない面、吊り下げるには繊細すぎる部品、塗装工程の間にガンを交換したり洗浄したりする必要がある色やコーティングなど。
FAQ
ロボットではなく、往復運動装置を使ってこれらの部品を塗装してみてはどうでしょうか?
往復運動装置は直線的なパスを1回行う分には優れています。ロボットが真価を発揮するのは、パスが部品の形状に沿う必要がある場合(端でガンを回転させたり、凹部で一時停止したり、移動する列に合わせたりする場合)、そしてライン上でそれぞれ異なるパスを必要とする複数の形状の部品が処理される場合です。
銃が通過する間、部品はどのようにして所定の位置に留まるのですか?
それらはバーから吊り下げられており、自重によって安定している。その秘訣は吊り下げ方にある。部品の間隔と角度を調整することで、銃の噴射口が露出したすべての面に届き、ラインが動いても部品が揺れたり互いに接触したりしないようにしているのだ。
ここでのサイクルを決定する要因は何ですか?
ラインがブース内を列ごとに移動する速度と、ロボットが所定の厚さで列全体をコーティングするのに必要な時間。コーティングが必要な面が示された部品図面をお送りいただければ、お見積もりいたします。
レイアウトとサイクルタイムの見積もりを取得する
送信:
- コーティングが必要な面がマークされた部品図
- 材質および必要な仕上げまたは膜厚
- 部品の形状の数と、それを変更する頻度
- 日次または年間の取扱量と回線速度
- ブースと格納庫のレイアウトの写真または寸法
ブースレイアウト案と納期見積もりをお送りいたします。
部品図面を送信してください → または電子メール sales@evsrobot.com
この映像は提携先の生産現場で撮影されたものです。当該現場のサイクルタイム、電流値、消耗品に関する数値は非公開であり、ここでは記載していません。