
厚鋼板のロボットによる火炎切断:手持ちトーチをロボットに移行できるのはどのような場合か?
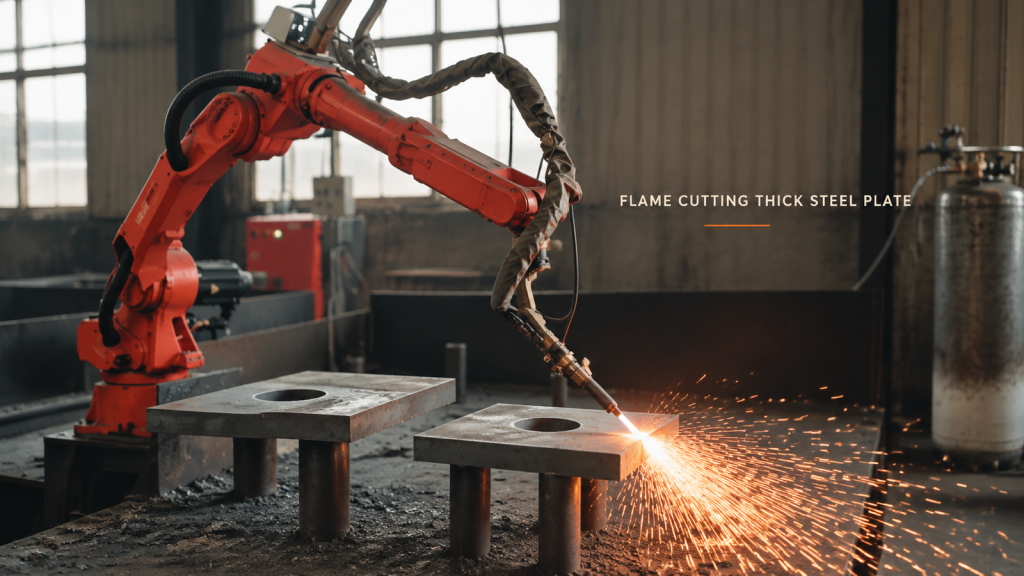
厚板の火炎切断をハンドヘルドトーチからロボットへ移行させる場合、板の支持、端部に沿ったトーチの高さ、および火花から人を遠ざけることが重要となる。
長尺フレームロボット溶接:どの接合部を基準にセルレイアウトを決定すべきか?
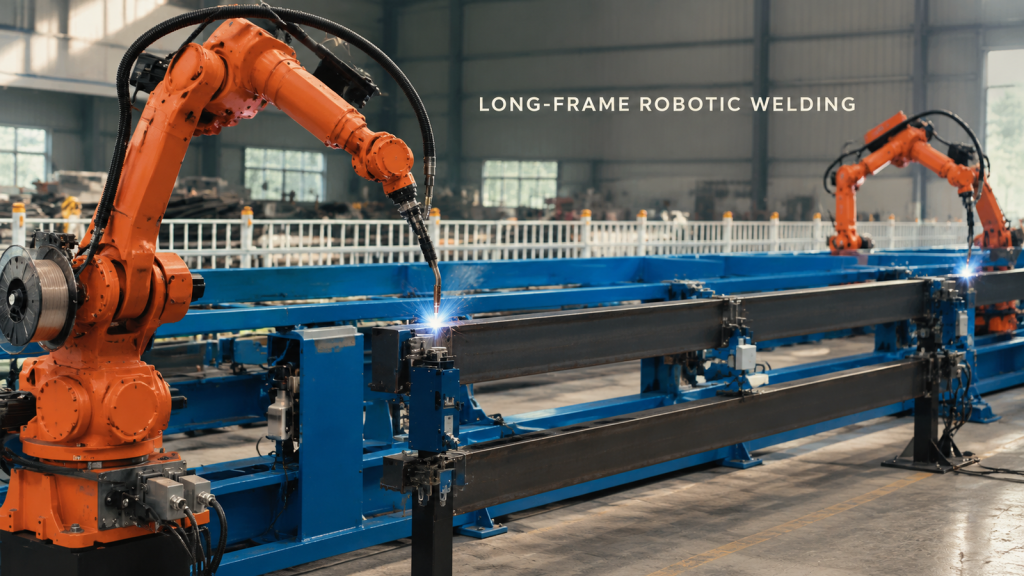
長尺フレームのロボット溶接レイアウトは、最も難易度の高い接合部から開始し、次に治具へのアクセス、トーチの姿勢、ケーブルのクリアランス、およびリカバリースペースを検証します。
ロボットによるボウル型部品の排出:排出時にエッジをどのように保護しますか?
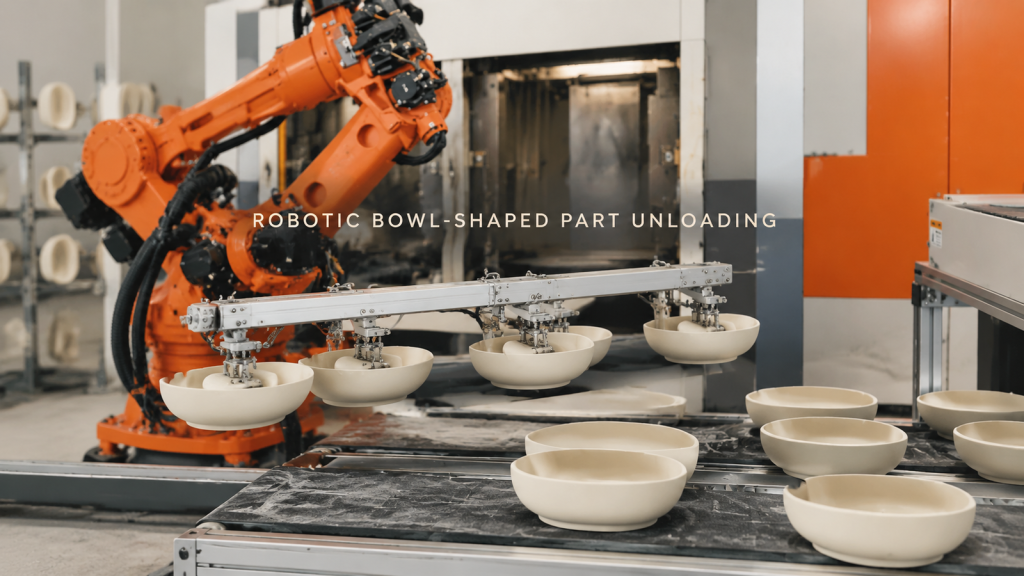
ボウル型部品のロボットによる荷降ろしを計画する際は、支持接触、引き抜きクリアランス、エッジ保護、および安定した受入面配置を考慮してください。
長尺シャフト組立継手のロボット溶接:円形インターフェースにおける制御アクセス
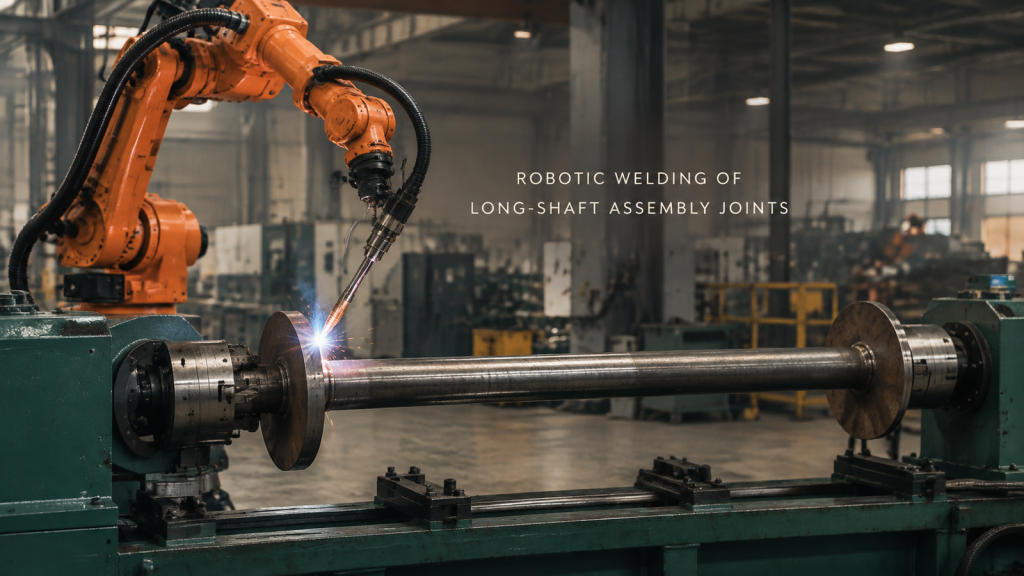
ロボットが支持された長軸アセンブリ上で円形プレートの接合部を溶接する様子を観察し、接合部へのアクセス、治具、および経路分割を計画します。
円筒形部品の搬送と装置の操作:両方のインターフェースで部品を制御する
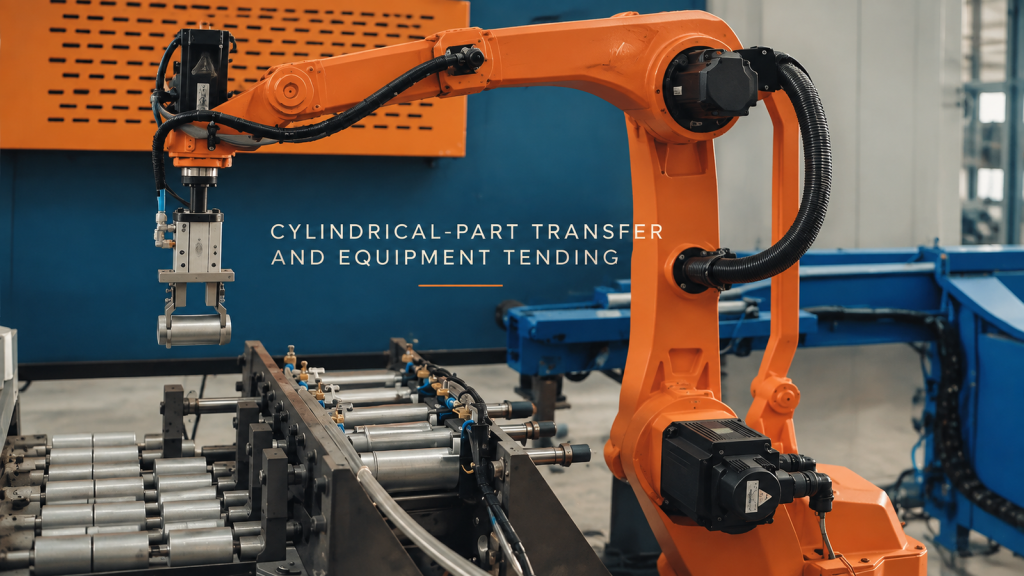
ロボットが密閉された装置の横にある短い円筒形の部品をつかみ、ピックアップ、装置とのハンドシェイク、および移送インターフェースを計画する様子をご覧ください。
大型フレーム接合部のロボット溶接:最初のアークが発生する前にトーチのアクセスを計画する
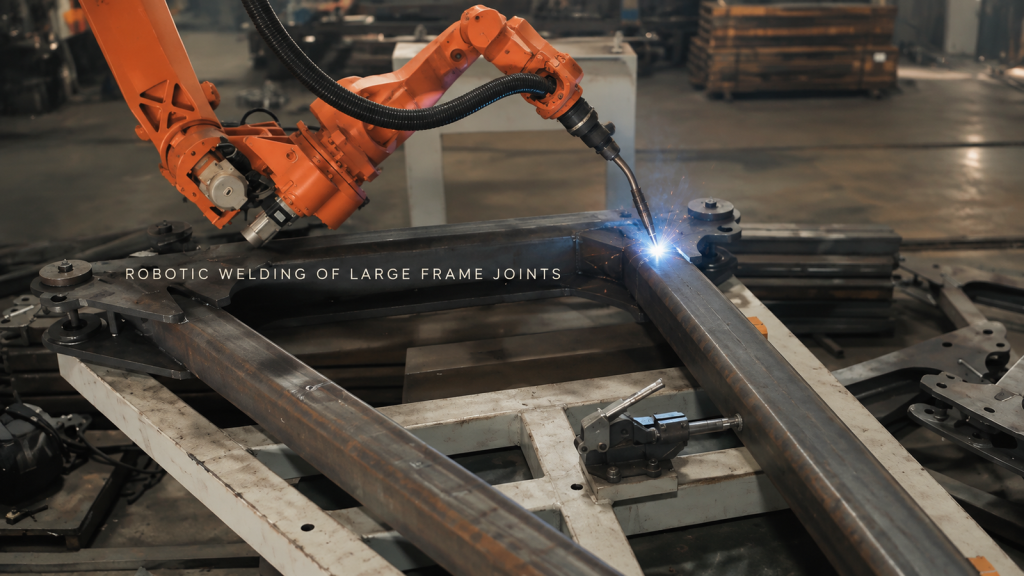
オレンジ色のロボットが大型の固定フレーム上の複数の接合部を溶接する様子をご覧ください。また、トーチのアクセス、治具、経路順序がセルコンセプトをどのように形作るかを学びましょう。
プレス加工された自動車ドアパネルのレーザートリミング:ロボット1台、切断ヘッド1個、スタンド1台
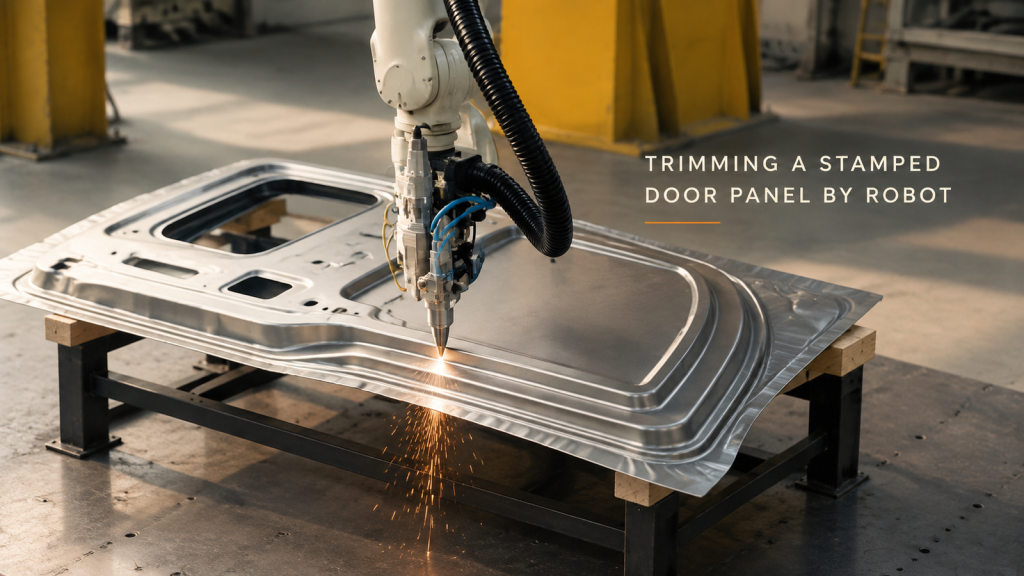
ロボットがレーザー切断ヘッドを使って、プレス加工された自動車ドアパネルの輪郭をどのようにトレースするのか――切断工程、端部での火花、そしてセルを再現可能にするための3つの決定事項。
バッテリーモジュールの取り扱い:コンベアとステーション間のロボット1台
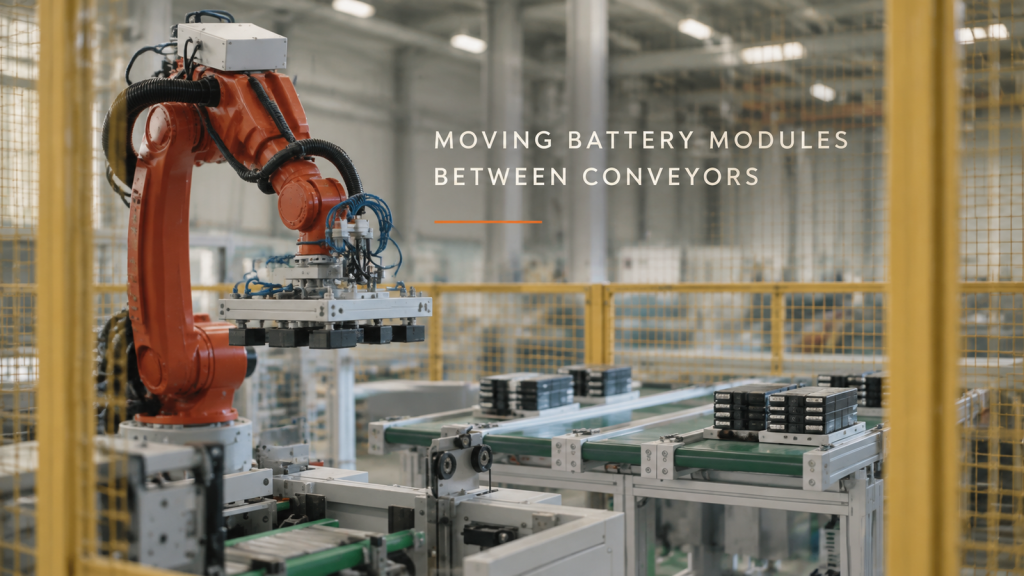
安全柵の内側にある6軸ロボットが、コンベアラインとステーションの間でバッテリーモジュールをグループ化して移動させる方法 ― ループ、アーム先端ツール、そしてラインがどのようにサイクルを共有するか。
オートバイのブレーキ部品の塗装:ハンガーライン上のロボット1台
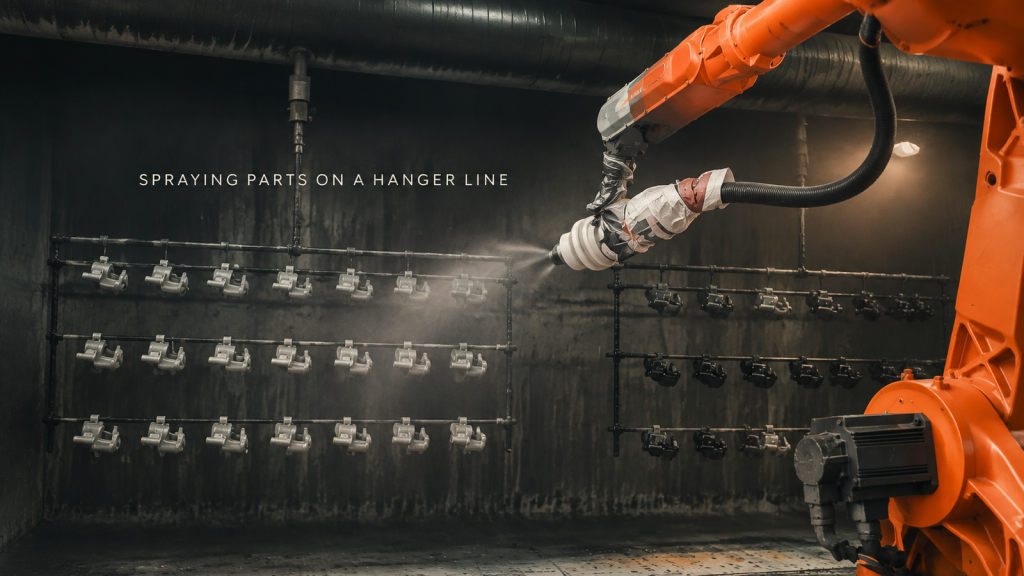
塗装ブースが6軸ロボット1台を使って、ハンガーラインに並んだオートバイのブレーキ部品を塗装する様子――ループ動作、部品の吊り下げ方、ガンの走査方法、そしてオーバースプレーがどこに付着するか。
大型鉄骨構造物の溶接:複数ロボット、複数ステーション
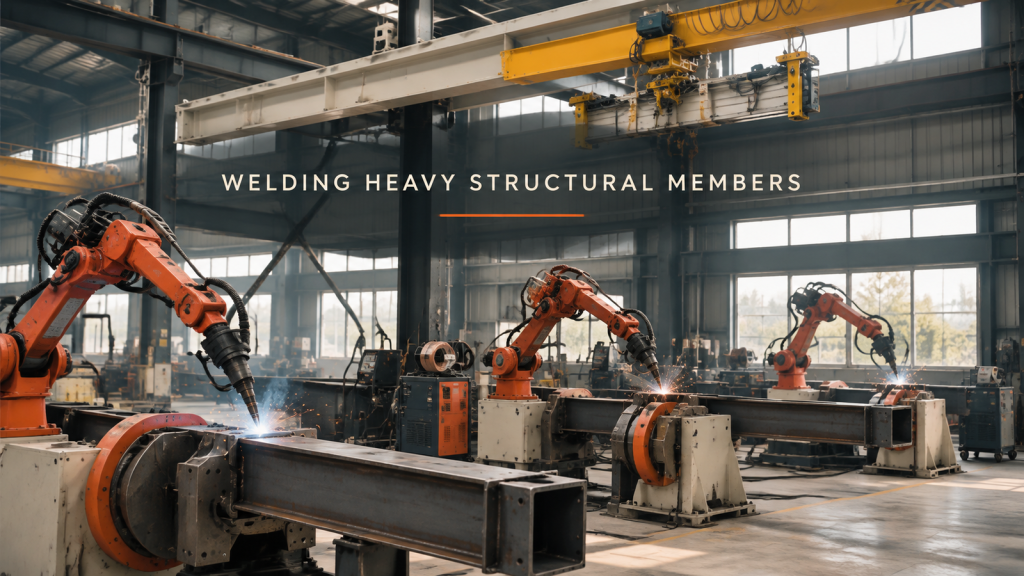
工場が、位置決め装置に取り付けられた複数の6軸ロボットを使用して、大型の箱型およびアングル型鋼材を溶接する方法 ― ループ、部品のクランプと回転、トーチの到達範囲、および各ステーションがどのように作業を分担するか。
家電組立ライン:パレット1枚ずつ、ステーション1つずつ
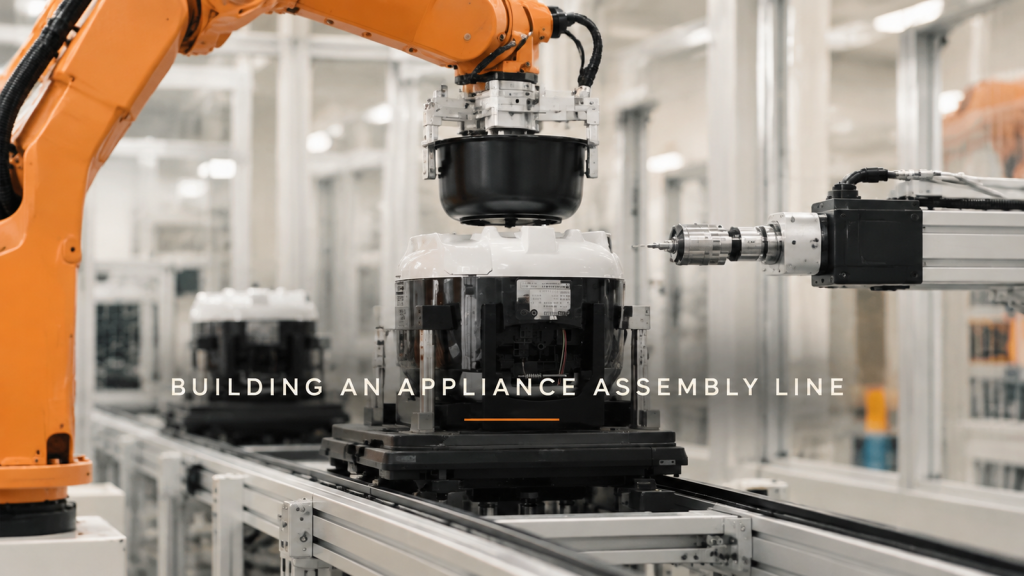
ロボット組立ラインが小型家電製品を製造する方法(パレット、ピックアンドプレース、プレス、ねじ締め、反転、最終梱包)に加え、パレットの配置、ビジョンシステムの設置場所、サイクルバランスに関する3つの設計上の決定事項について解説します。
デルタロボットによる移動ベルトからの部品ピックアップ:ルーズイン、インラインアウト
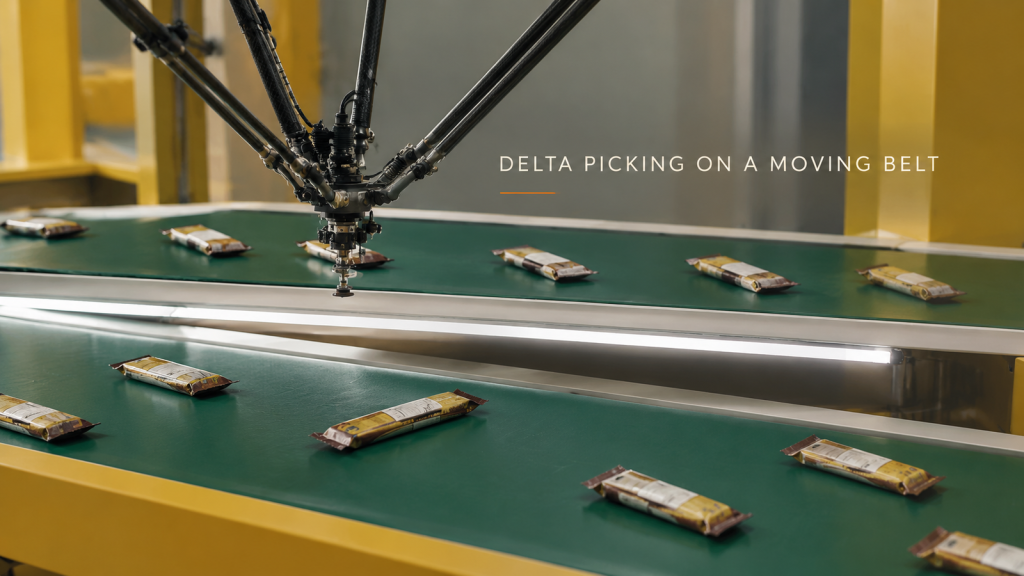
デルタロボットが移動するコンベアから包装されたスナックパックをピックアップし、次の機械のために均等に配置する方法 ― ループ、ツールに関する3つの設計上の決定、到着間隔と配置、およびサイクルタイムの見積もりのために何を送るべきか。