
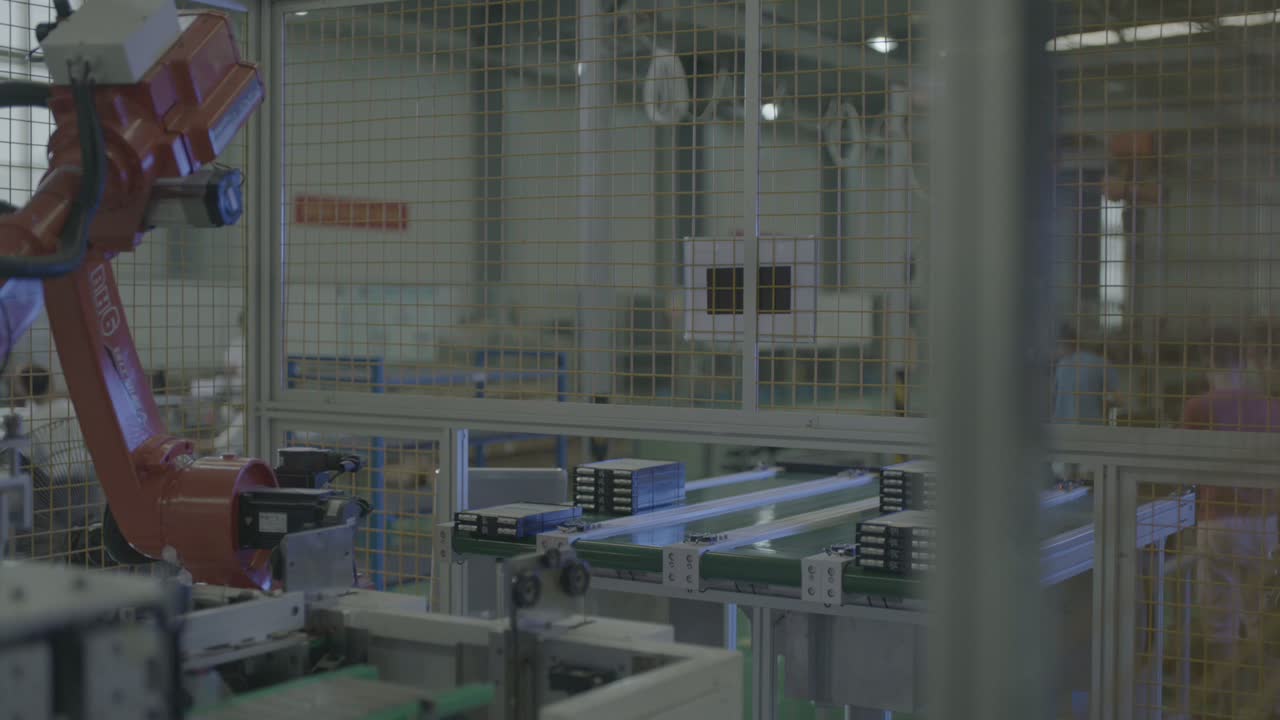
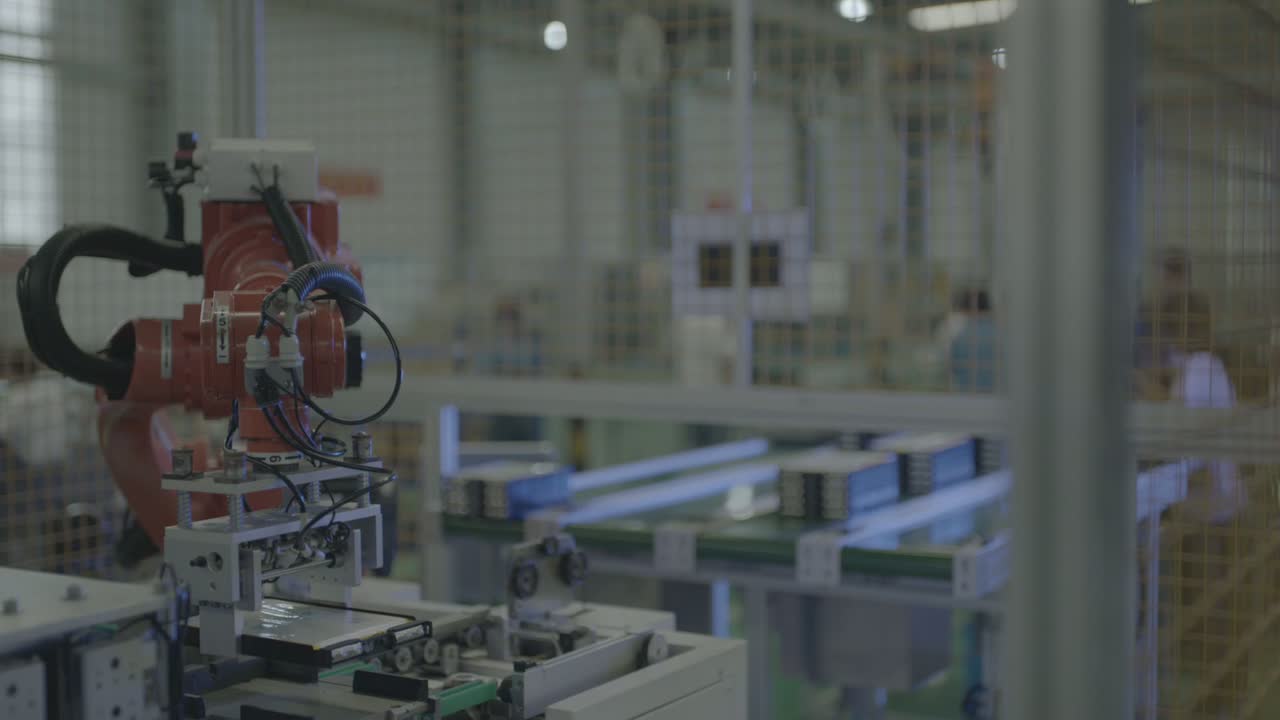
要するに: このセルでは、バッテリーモジュールの移動を1台の6軸ロボットに任せています。ロボットは安全柵の内側の床柱の上に立ち、コンベアラインとその横にあるステーションの間を往復します。暗い長方形のモジュールが並んだ列の上で停止し、ツールを下げ、持ち上げて回転させ、コンベア横のステーションまでツールを下ろします。ライトスライドがローラーで部品をステーションに沿って移動させます。アームを上げ、下げ、ステーションに戻るという同じ動作が映像全体を通して繰り返されます。このようなセルを成功させるには、3つの決定事項が重要です。トレイとキャリアの配置、アーム先端ツールがグループ化されたモジュールにどのように適合するか、そしてコンベアとステーションが1台のロボットの時間をどのように共有するかです。同様のラインを計画中ですか? 部品図面をお送りください。.
一目で
| パーツ | 暗い、ほぼ黒色の長方形のモジュールが、ライトトレイに複数個並べられている。 |
| プロセス | マテリアルハンドリング — コンベアからステーションへのモジュール搬送 |
| オートメーション | 安全柵の内側にある床柱上の6軸ロボット1台 |
| 部品供給 | 平ベルトコンベア上に並べられたモジュールの列 |
| アーム先端ツール | 下部に黒い四角い部品が付いたライト取り付けプレート、エアホースとケーブル |
| 駅 | 軽量スライドがモジュールをラインに沿って運び、部品はローラーの上に載せられる。 |
| オペレーターの役割 | フェンスの外にとどまり、ロボットが移動を行う。 |
| セルレイアウト | コンベアラインとステーションの間にあるロボット1台、フェンスで囲まれている |
このセルが解決する問題は
バッテリーモジュールはコンベアとステーションの間を速いペースで往復するため、誰かがその流れを維持しなければならない。手作業で行われるこの作業は、疲れるだけでなく、モジュール同士がぶつかりやすく、人員確保も難しい。つまり、人が長く続けられるような反復的な作業ではないのだ。
このセルでは、ロボットが移動作業を行います。ロボットは暗いモジュールの列の上で停止し、ツールを下げ、コンベアとステーションの間を上下に動かします。その間、作業員は常にフェンスの外にいます。このようなループを安定させるのは、ロボット周辺の配置、つまり各トレイの停止位置、ツールがモジュール群にどのように接触するか、コンベアとステーションがどのようにサイクルを共有するかといった点です。
細胞がどのように機能するか
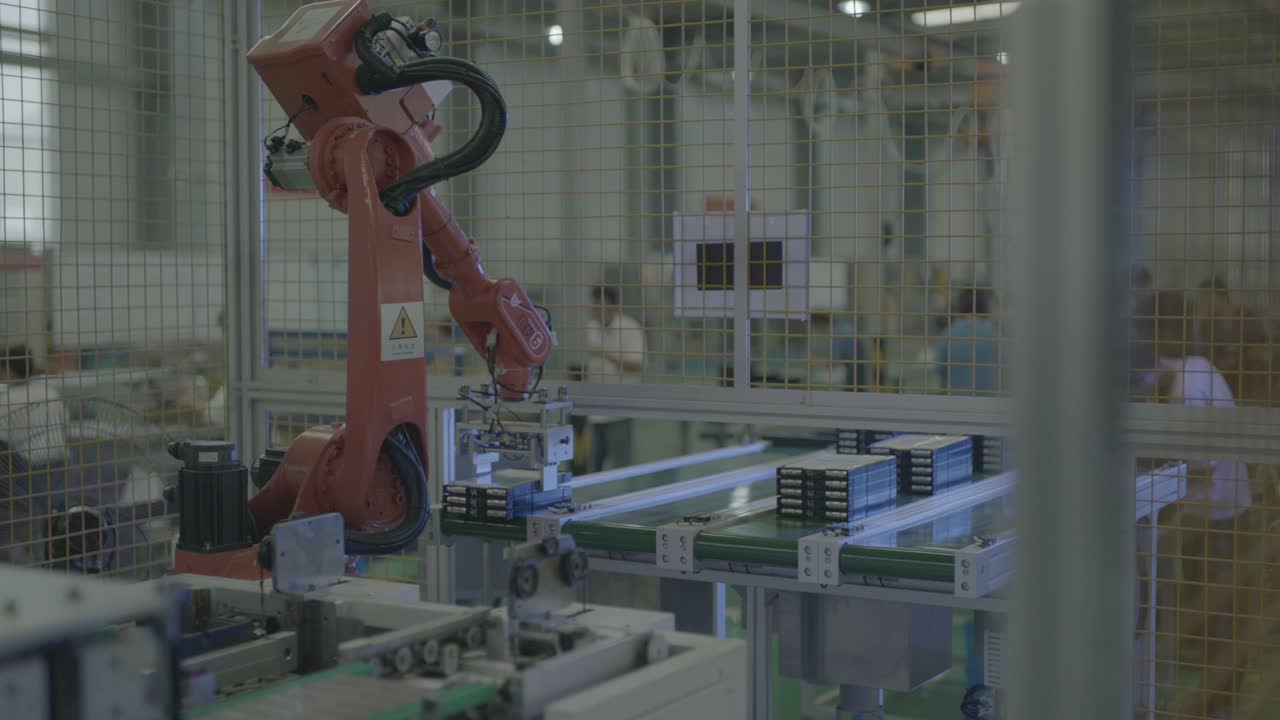
- 部品が届くまでお待ちください。 手首は、コンベアの上にあるアーム先端工具を保持し、プレートは下向きに、暗い長方形のモジュールが並んだ列の上に置かれている。
-
部品に浸す。 手首が下がり、工具がコンベア上のモジュール群の上に降りてくる。
-
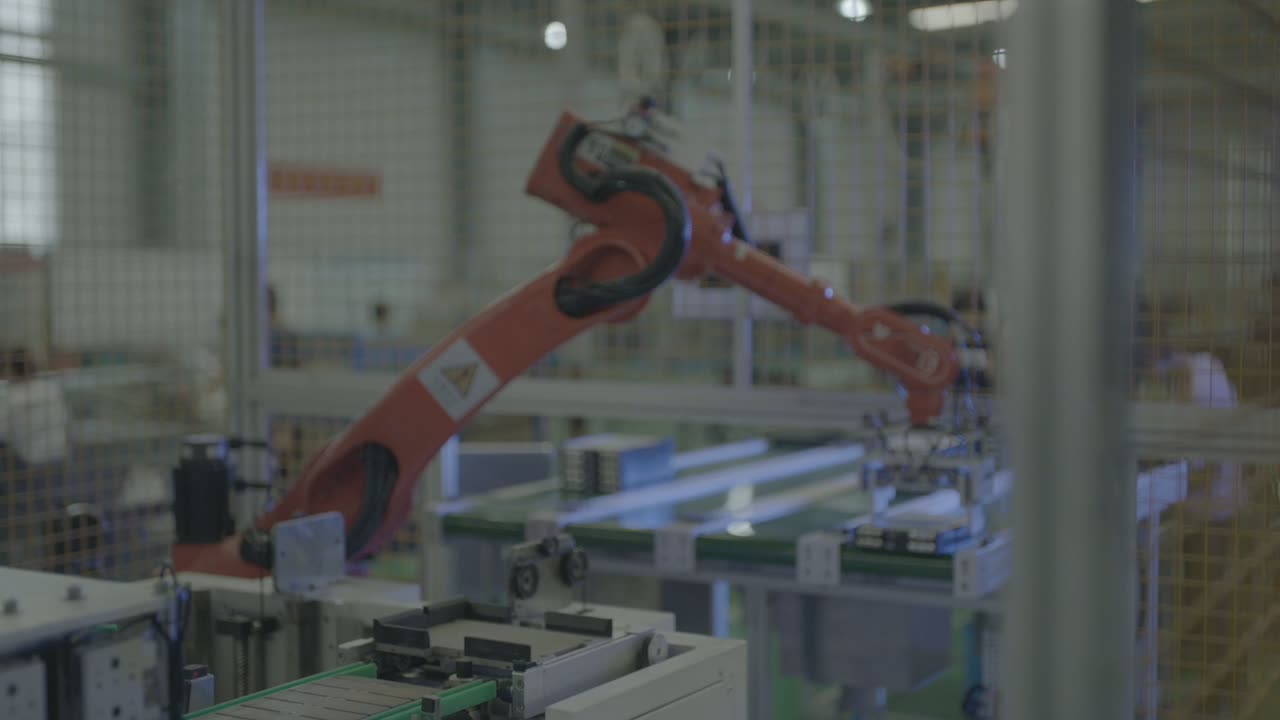
持ち上げて回す。 アームが持ち上がり、大きく振り回され、工具をコンベアから隣のステーションへと移動させる。
-
駅で。 軽量のスライド装置が、部品がローラーに載った状態でモジュールをラインに沿って搬送します。
-
フェンスより上に上がる。 アームが持ち上がると、次の動作の前にツールはフェンスの上部レール付近まで上昇する。
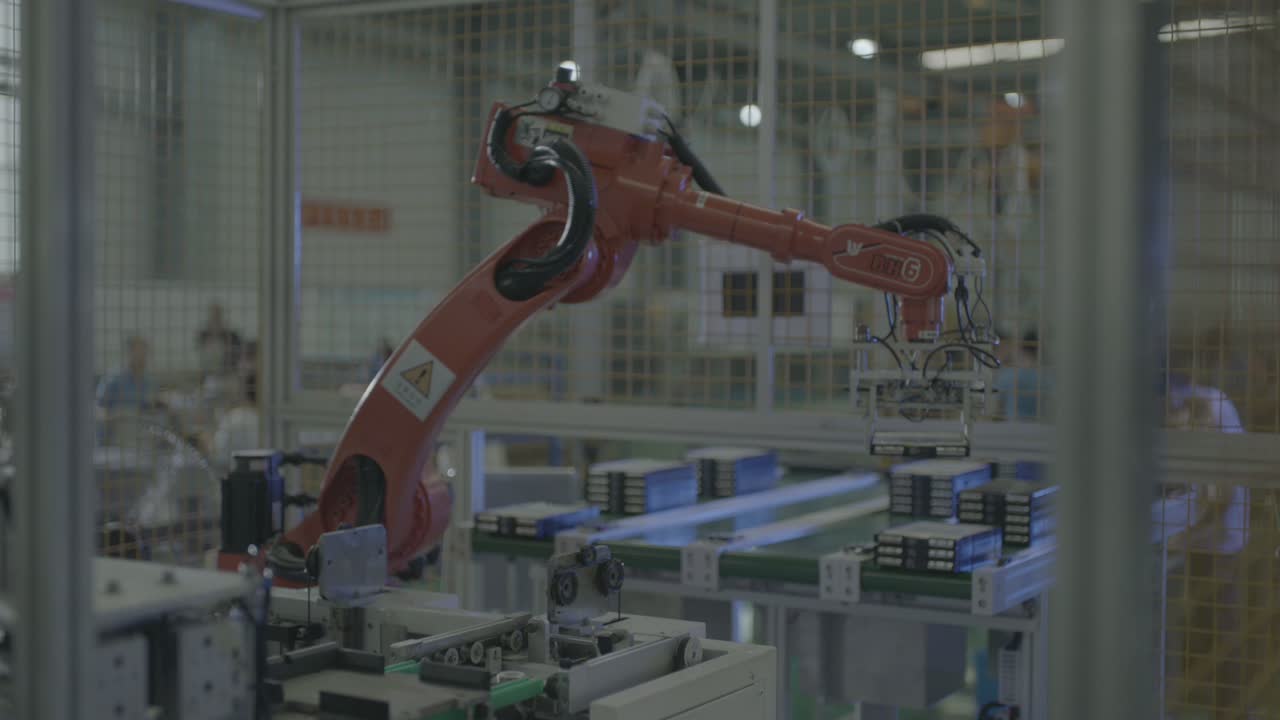
- 繰り返す。 同じポーズ――腕を上げて、体をかがめて、駅に戻る――が映像全体を通して繰り返され、途切れることのないループとなっている。
ロボットは終始フェンスの内側に留まり、背景にいる作業員たちはフェンスの外側に留まる。
3つの設計上の決定
1. トレイをツールがグループに接する場所に置きます。
このセルでは、モジュールが1つのトレイに複数個ずつ並べられ、上からツールがグループの上に降りてきます。トレイが一定の位置で停止するため、ツールは毎回同じ方法でグループに接触することができます。
このようなレイアウトは、トレイ上での安定性が重要です。グループを保持し、ツールが届く面を提供し、ツールがモジュールを押し出すことなく降りてくる必要があります。
2. ツールをグループ化されたモジュールに一致させる
このツールは、下部に黒い四角い部品が付いた軽量の取り付けプレートで、アームに沿ってエアホースとケーブルが通っています。保持原理がどうであれ、重要なのは形状です。ツールはモジュールの上面とトレイの間隔に適合する必要があります。
問題は、そのツールがすべてのグループに同じように適用でき、モジュールがずれることなく終了できるかどうかだ。
3. コンベアとステーション間でサイクルを共有する
アームの姿勢は、アームを上げ、下げ、ステーションに戻るという動作を繰り返し、軽いスライド機構がローラー上で部品をステーションに沿って移動させる。バランスの取れたループ動作で、ロボットがステーションにいる間にコンベアが次のグループを搬送する。
注目すべきはバランスです。コンベアとステーションがほぼ同時に準備完了すれば、ロボットの動きは両者の間に収まり、どちらかが待つ必要はありません。一方、片方のコンベアがはるかに長く稼働すると、その側がペースを決め、もう片方はほとんど待つことになります。
このレイアウトが適している場合、そして詳細に検討すべき場合
- フィット感が良い: コンベアとステーションの間を一定のリズムで移動するグループ化されたモジュール、ツールが毎回同じようにモジュールに接触できるようにトレイやキャリアの上に置かれるモジュール、そしてフェンスで人がロボットの進路に入らないようにするセル。
- さらに評価する: 形状や間隔が頻繁に変化するモジュールの場合、ツールもそれに合わせて変更する必要がある。トレイや搬送装置が一定の位置で停止しない。コンベアとステーションの同期がずれてしまい、ロボットが待機状態に陥る。
FAQ
ロボットはモジュールを1つずつ移動させるのか、それとも複数同時に移動させるのか?
モジュールはトレイに複数個ずつ配置され、工具は上からそのグループに接触します。1つのモジュールを移動させるか、グループ全体を移動させるかは、トレイの設計と工具によって決まります。どちらも部品図面に基づいて設計されます。
この細胞の活動速度は何によって決まるのか?
コンベアとステーションのリズム、そしてロボットの動きがそれらの間にどのように収まるか。サイクルタイムの見積もりは、部品図面、トレイのレイアウト、および1日の処理量に基づいて算出されますので、それらをお送りいただければ計算いたします。
1台のロボットが複数の駅を担当することは可能だろうか?
原則として、追加の移動が短く、タイミングが合えば可能です。ただし、移動箇所が増えるごとにロボットの往復距離が長くなるため、次のグループの準備が整う前にロボットがすべての移動を完了できるかどうかが問題となります。
レイアウトとサイクルタイムの見積もりを取得する
送信:
- 必要な面を描いた部品図と、トレイまたはキャリアのレイアウト
- 部品の材質、サイズ、重量
- 部品の種類数と交換頻度
- 日々の業務量とシフトパターン
- 床面積と既存のコンベアの写真または寸法
レイアウト案と納期見積もりをお送りいたします。
部品図面を送信してください → または電子メール sales@evsrobot.com
この映像は提携先の生産現場で撮影されたものです。当該現場のサイクルタイムやその他の数値は非公開であり、ここでは記載していません。