
複数の金型に対応するダイカスト用搬送セルは、鋳造品の変更に伴って何が変わるか、つまり、工具が部品を保持する位置、下流側のスタンドが部品を受け取る方法、次の工程で必要な向きなどを明確に定める必要があります。ロボットの到達距離は、そのリストの1つにすぎません。レイアウトを比較する前に、各鋳造品についてこれらの項目を記録しておきましょう。そうすることで、単一金型のデモンストレーションが複数金型の計画と誤解されることを防げます。
映像から何がわかるか、何がわからないか
動画の00:04では、オレンジ色のロボットがダイカストマシンの横に立ち、次のステーションに向かって向きを変えます。00:12では、ツールが黄色の受け台の上にあります。これらの映像は、1つのセルにおける1つの鋳造工程を示しています。アームとツールが機械構造物を通過し、部品を受け台が保持できる位置まで運びます。
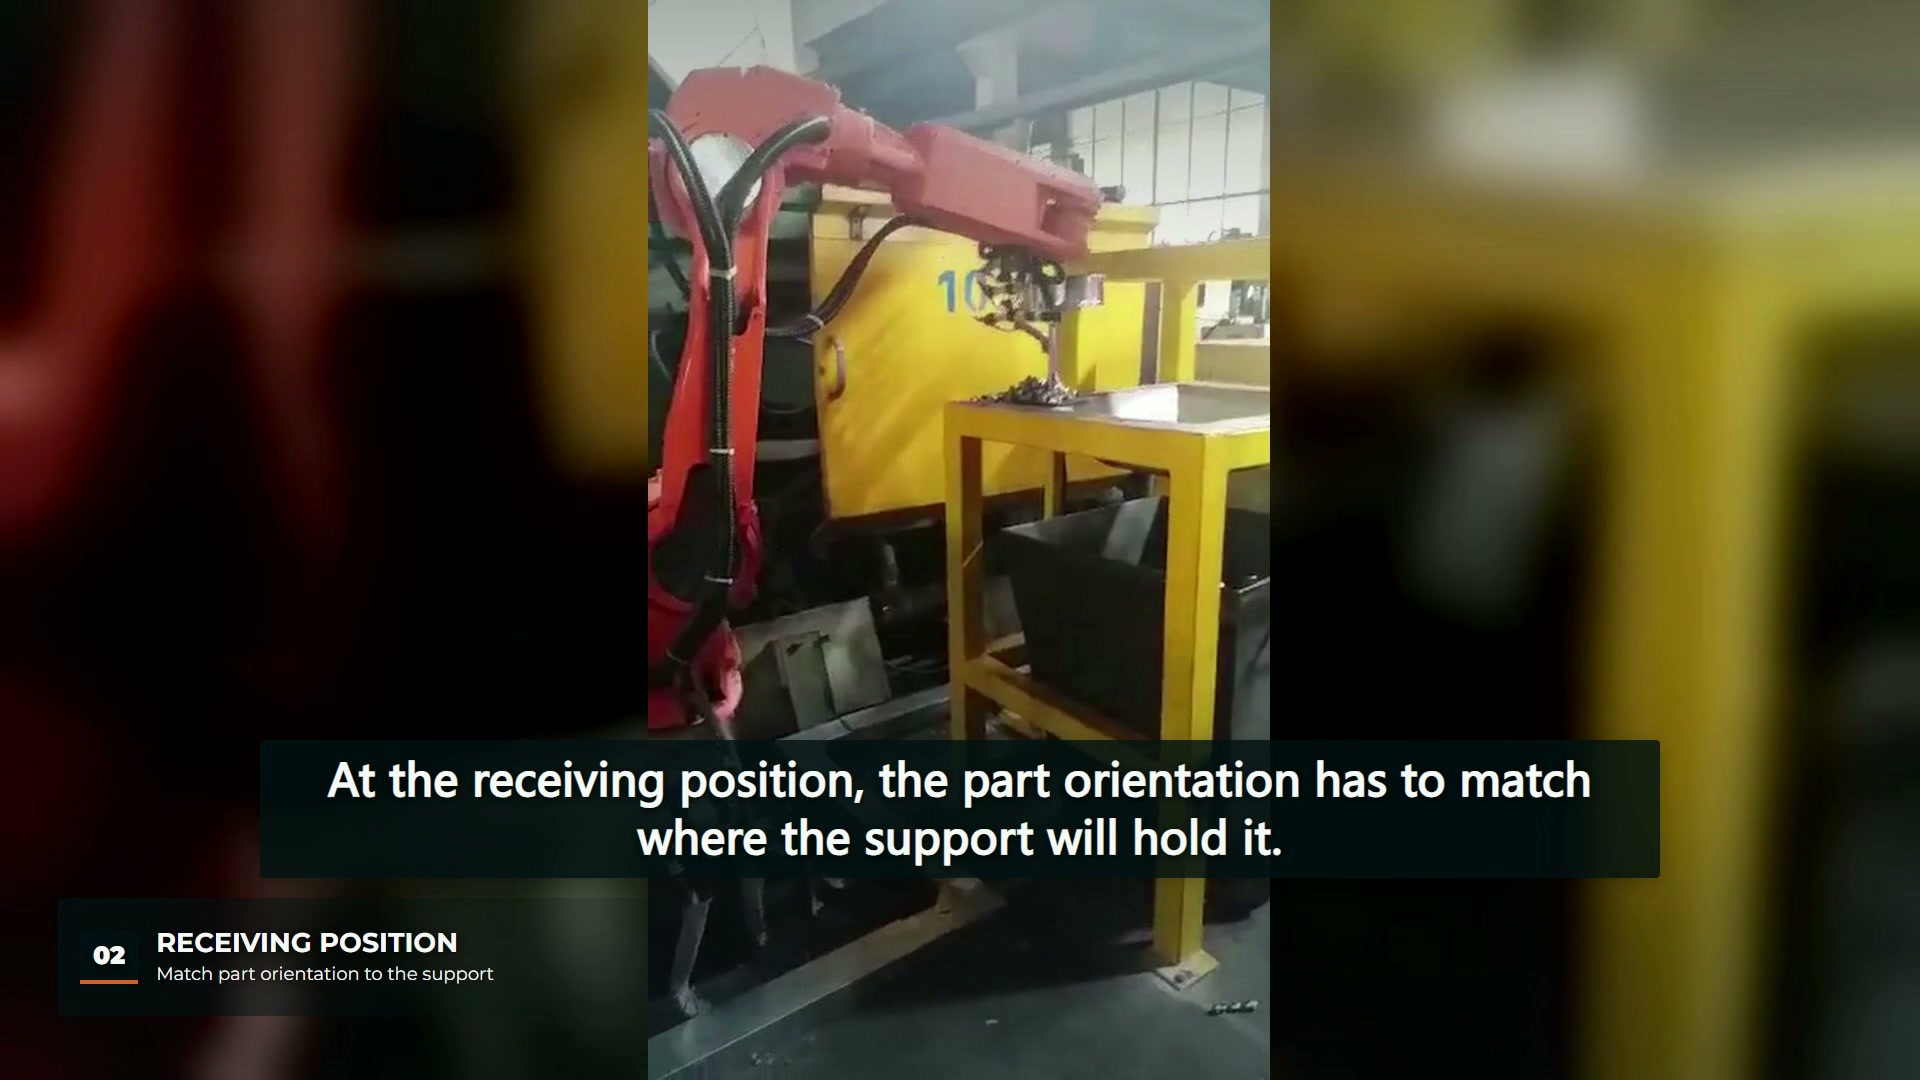
動画にはセルがいくつのダイを使用しているかを示す情報はなく、この記事もセルが複数のダイを使用していることを前提としていません。マルチダイに関する問題は、提案されているセルの計画上の問題であり、この映像はセルの物理的な構成要素を具体的に示すためにのみ使用されています。
各鋳造品の変更点をリストアップしてください
アメリカン・マシニスト誌によるダイカストロボットセルの解説 複数の製品スタイルと金型をシミュレーションでテストすることで、レイアウトを複数の設計に共通化し、切り替え時間とコストを削減できると説明されています。同じ記事では、鋳造の形状とサイズ、温度、ペイロード、および力がエンドエフェクタの設計に影響を与えることも指摘されています。これらの点を踏まえると、まず共通できる要素を見つけ、次に各鋳造によって変更する必要のある要素をリストアップするという、検討順序が示唆されます。
| 各鋳造品のアイテム | 答えるべき質問 | 切り替え時にそれが重要な理由 |
|---|---|---|
| グリップ部分 | 工具はどの面またはどの特徴に接触する可能性がありますか? | 接触面が異なると、異なるジョーまたは異なるツールが必要になる場合があります。 |
| 重量とバランス | 鋳物が金型から取り出された時点での重量はどれくらいですか?ゲートがまだ付いている状態です。 | 部品に応じてツールとロボットのロード方法が変わります |
| サポートを受ける | スタンドは部品をどこに、どのような向きで保持するのでしょうか? | ある鋳造に適した巣が、別の鋳造に適した巣を見つけるとは限らない |
| 次のプロセス | この部品は次に冷却、トリミング、またはマーキングの工程に進みますか? | 下流で必要な向きによって、ロボットがそれをどのように放出するかが決まります |
| 退出許可 | 新しい鋳造品や工具によって、金型領域からの排出経路は変わりますか? | あるサイコロでチェックされた経路は、別のサイコロではチェックされない。 |
これらは計画されたセルに対する提案されたレビュー項目であり、撮影された設置場所で実施されたチェックの観察結果ではありません。
ツールを変更するか、共通のままにするかを決定する
段取り替え時に工具を交換することは、確立された慣行である。 SME誌の製造エンジニアリング特集記事:クイックチェンジツーリングについてある工具交換装置メーカーの製品マネージャーは、工場では段取り替えの際にグリッパーや工具を交換する必要が頻繁にあり、手動または自動のクイックチェンジシステムによって、そうでなければ発生するダウンタイムを削減できると指摘している。これはサプライヤーが自社製品カテゴリーについて述べた見解であり、この記事はダイカストではなく、ロボット工具全般に関するものである。
ダイカストセルにおいては、ツールインターフェースの設計は少なくとも3つの形状から選択する必要があります。すなわち、交換可能な接触部品を備えた1つのツール、クイックチェンジインターフェースを備えた鋳造品ごとに1つのツール、またはファミリー内のすべての鋳造品に対応する1つのツールです。それぞれのオプションによって、労力の配分が異なります。どのオプションが適切かは、鋳造品の実際の違いによって決まるため、鋳造品ごとのリストが最初に提示されます。
ComTechのロボット抽出ページ 本書は、鋳造品を取り出すために設計された特注ツールと、冷却、トリムプレスへの装填、部品IDマーキングなどの鋳造後処理を行うセルについて説明しています。これはあるサプライヤーの構成であり、撮影されたセルについては何も述べていません。しかし、受け入れ位置がツールと同じ段取り替えリストに含まれるべき理由を示しています。つまり、取り出し後の工程では、それぞれの鋳造品を受け入れる必要があるということです。
受受スタンドを固定物として扱う
ロボットから鋳造品を受け取るスタンドは、位置決め作業を行っている。 カーレーンの位置決めとクランプの原理 6つの位置決め装置を使用してワークピースを制限する3-2-1方式について説明し、再現性を正確な基準設定に関連付けます。これらの原則は機械加工治具向けに書かれたものであるため、ここでは計画の規律としてのみ適用されます。各鋳造品のどの面がスタンドの基準となるかを決定し、1組の位置決め装置でファミリー全体をカバーできるか、各鋳造品に独自の位置決め装置が必要かを確認します。
この切り替えレビューは、当社の単一経路に関する質問の横にあります。 ダイカストのメンテナンスパス記事その記事は、ある抽出方法が実証されているかどうかを問うている。この記事は、鋳造方法が変更された場合、何を変更する必要があるかを問うている。
EVSTの編集方針としては、マルチダイセルを評価するには、各鋳造品について、把持部、重量、スタンド支持部、下流方向などの詳細な記録が個別に記録されているのが最も適している。この動画は、1つの鋳造品に関する物理的な状況を示しているが、サイクルタイム、冷却結果、鋳造品質については、生産実績に基づく検証が必要である。