
要するに: 製品はパレットに乗せられて直線コンベア上を流れ、次々とステーションに停止します。ロボットが部品を本体に載せ、プレスヘッドがそれを固定し、駆動ユニットが横から入ってきてネジで締め付け、ロボットが本体をひっくり返し、クリップがはめ込まれ、インナーポットが所定の位置に落ち、最後にロボットが完成品をカートンに梱包します。このようなラインを実現するには、3つの決定事項があります。パレットが各ステーションでどのように配置されるか、どのステップで実際にビジョンが必要か、そして反転とピックアンドプレースがサイクルにどのように適合するかです。ラインを計画中ですか? レイアウトとサイクルタイムの見積もりを取得する.
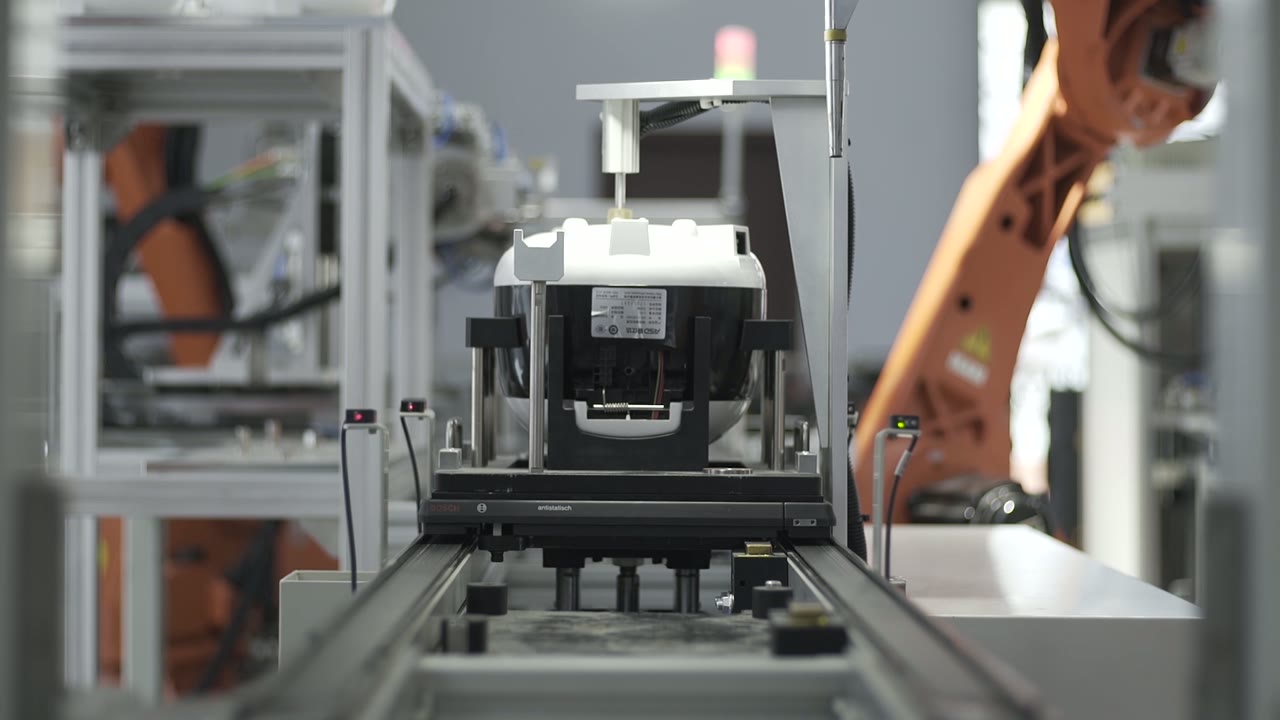
一目で
| 製品 | 小型家庭用電化製品 ― 成形本体、内鍋、蓋クリップ |
| プロセス | 組み立て、ねじ締め、梱包 |
| 輸送 | 直線動力コンベア上のパレット |
| オートメーション | 各ステーションにロボット1台、加えて固定式のプレス機と駆動装置 |
| 部品供給 | 各駅横の線路沿いの巣 |
| 取扱方法 | ピックアンドプレース、圧入、側面からのねじ込み、反転、最終梱包 |
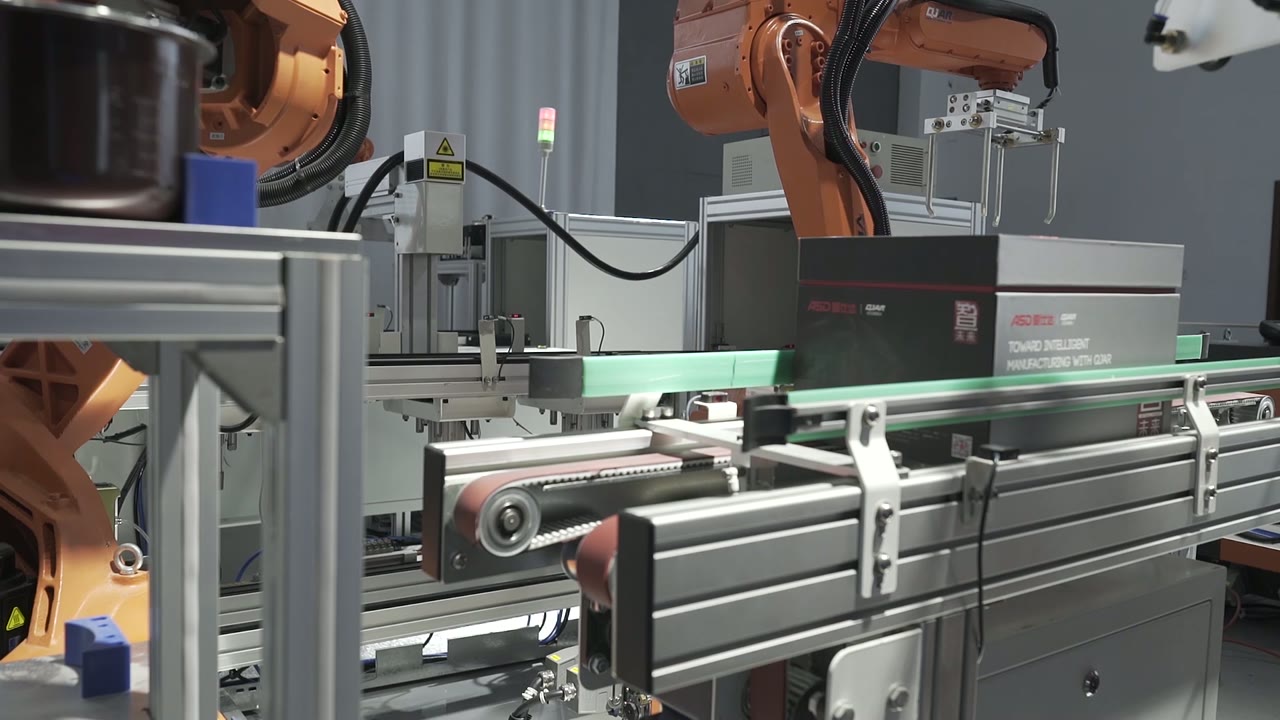
| 出力 | 完成品はカートンに梱包され、ラインから搬送される。 |
| テストステーション | ユニットが静止し、ケーブルが接続される1つの停止場所 |
この行が解決する問題は
完成品の家電製品は、設置、装着、ねじ込み、反転、クリップ留め、挿入、テスト、梱包といった一連の小さな工程を経て作られます。それぞれの工程は簡単です。難しいのは、すべての製品、すべてのシフトでこれらの工程を全く同じように実行し、製品が変更されるたびに全体のバランスを調整することです。
パレットラインは、順序と基準点を固定することでこの問題を解決します。製品はパレット上に一度配置され、それ以降の作業はすべてそのパレットを参照します。ステーションは交換可能なスロットとなり、製品を変更する場合は、作業員を再教育するのではなく、治具やプログラムを変更するだけで済みます。
線路の走り方
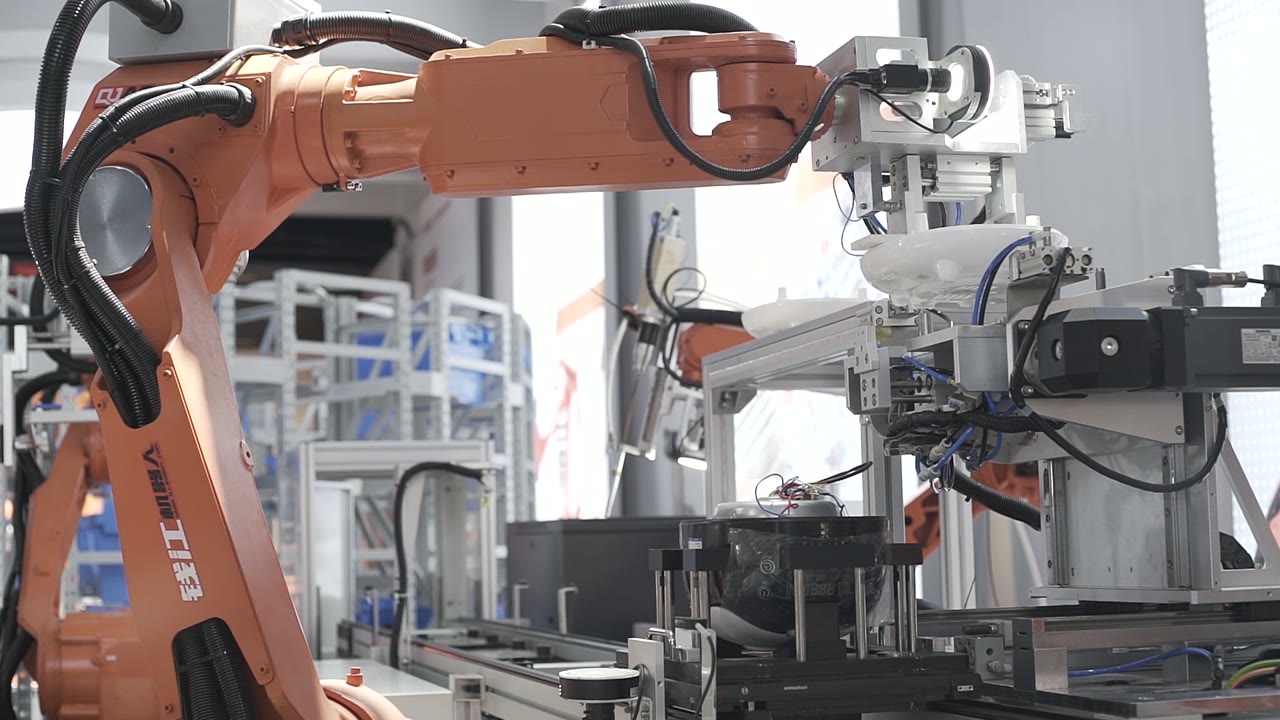
- 場所。 ロボットがライン脇のネストから部品を取り出し、パレット上の本体に載せる。
- シート。 プレスヘッドが上から降りてきて、部品を所定の位置に固定する。
- スクリュー。 ねじ締めステーションでは、動力付きの駆動装置がレール上を横から移動し、ねじを締め付け、そして引き込む。
- インデックス。 パレットはユニットを次のステーションまで運びます。
- 反転します。 ある停止地点で、ロボットが遺体をひっくり返し、次の面が上になるようにパレットに戻す。
- クリップ。 巣から小さなカバークリップを取り外し、所定の位置に押し込む。
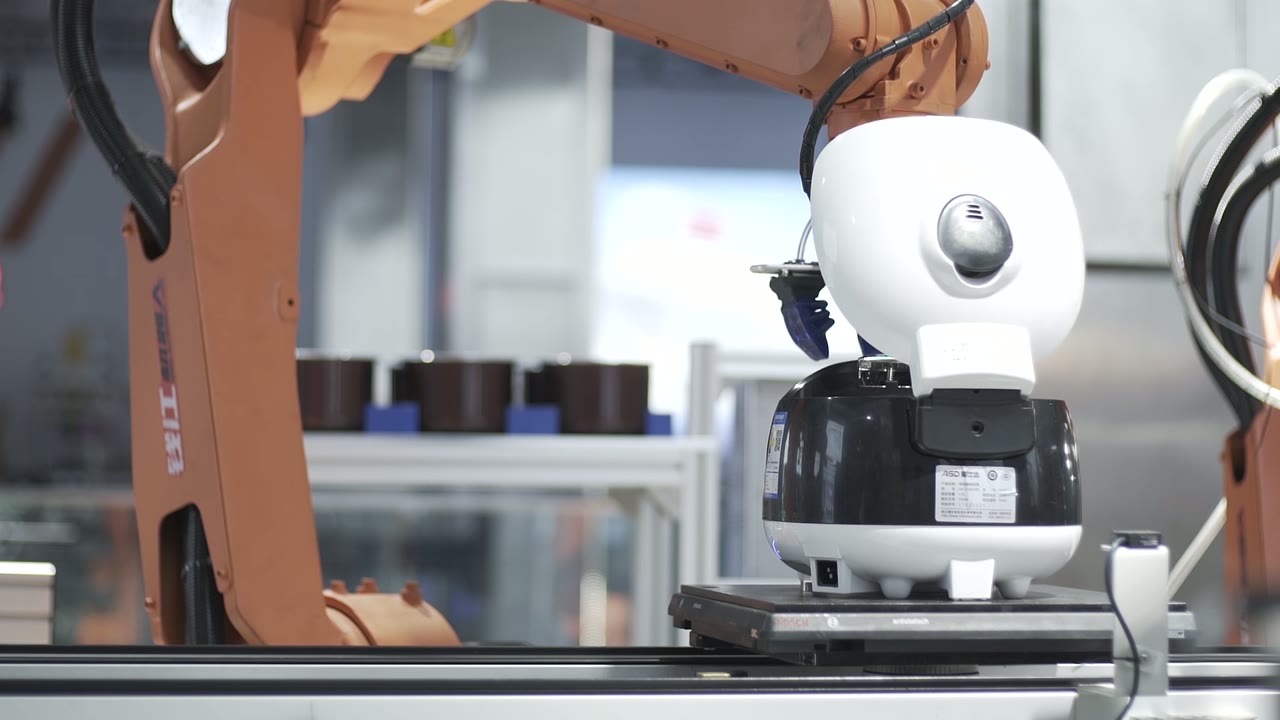
- 挿入します。 さらに下の方では、ロボットが巣の列から内鉢を持ち上げ、本体の中に落とす。
- パック。 最後にロボットが完成した製品をカートンに詰め込み、箱は列に並んでラインから排出される。
3つの設計上の決定
1. パレットが何を配置し、何を配置しないかを決定する
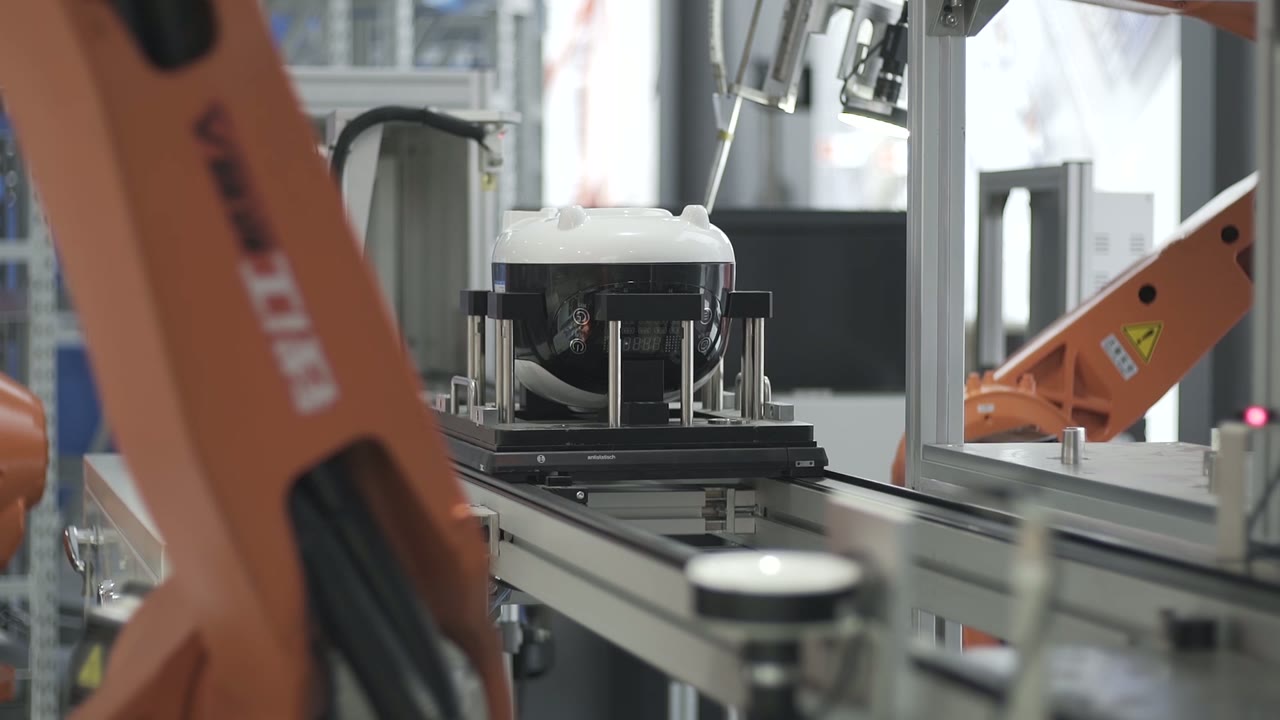
最初の駅以降のすべての駅はパレットを信頼している。その信頼は3つの点で獲得されなければならない。
- 製品をパレットに積み込む。 製品がどのように固定されるか:固定具、ピン、クランプなど、そして固定された後にどの程度動くことができるか。
- パレットを駅へ。 各ステーションでパレットがどのように停止、持ち上げ、または固定されるか。ハードストップに押し付けて固定するのが一般的です。そこで得られる精度が、すべてのステーションの精度となります。
- 返却とクリーニング。 パレットは回転しながら、ゴミや摩耗を蓄積します。あるパレットの位置決めブッシュが摩耗すると、20台に1台のユニットで1つのステーションが故障するという形で現れます。
早めに解決すべき問題: 実際に厳しい公差が必要な工程はどれか?それ以外の工程は許容範囲を設ければよい。そして、許容範囲を設けるのは安価だ。
2. ビジョンを、何かを買う場所に配置しましょう
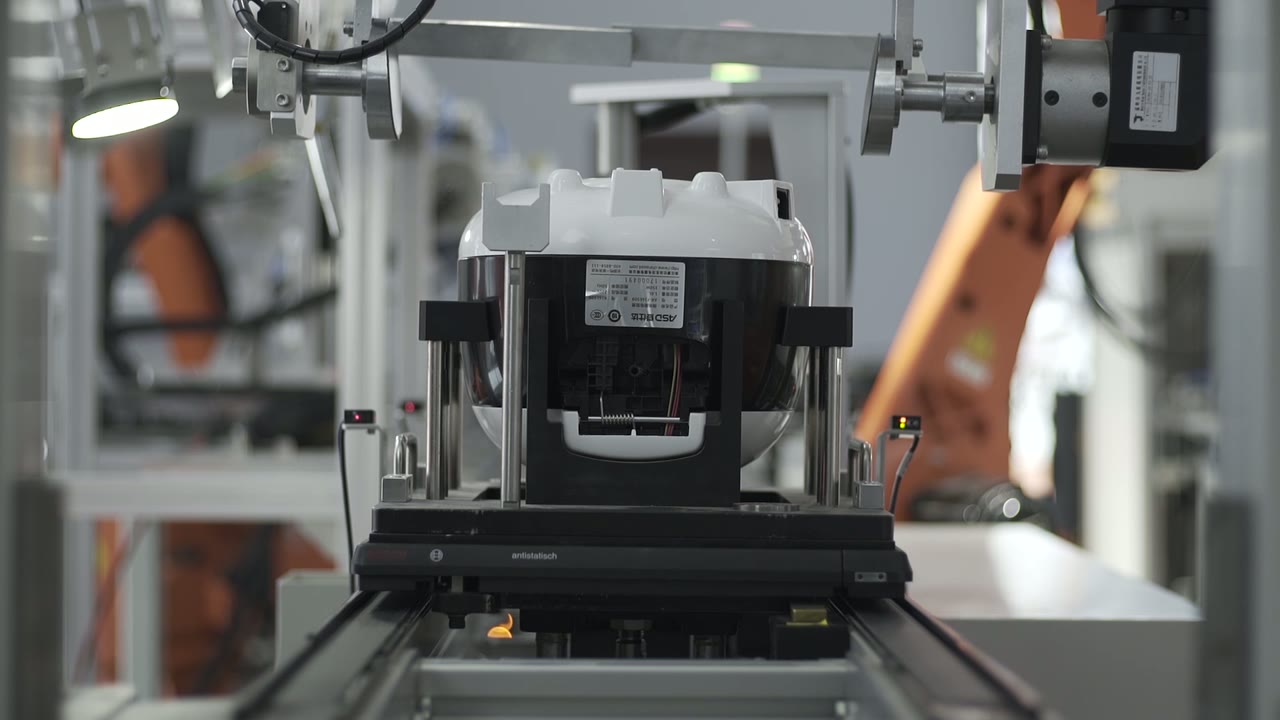
組立ラインにおけるビジョンシステムは、いくつかの特定の場面でそのコストに見合う価値がある。例えば、部品が未知の位置に到着した場合、作業者が基準点に対して移動する特徴を見つけなければならない場合、そして組立品の価値が増大する前に欠陥を発見しなければならない場合などだ。
適切な治具で済む場合、その価値ははるかに低くなります。所定のパレット上のネストに収められた部品は、探す必要はなく、保持する必要があります。有用なテストは、ビジョンによって防止される故障とは何か、そしてその故障が次のステーションに到達した場合、どのようなコストがかかるか、ということです。
検証に関しても同じことが言えます。重要なステップの後に存在するかどうかや位置を確認することは、通常は費用対効果に見合いますが、駅の構造が複雑そうに見えるという理由だけでカメラを追加しても、通常は効果はありません。
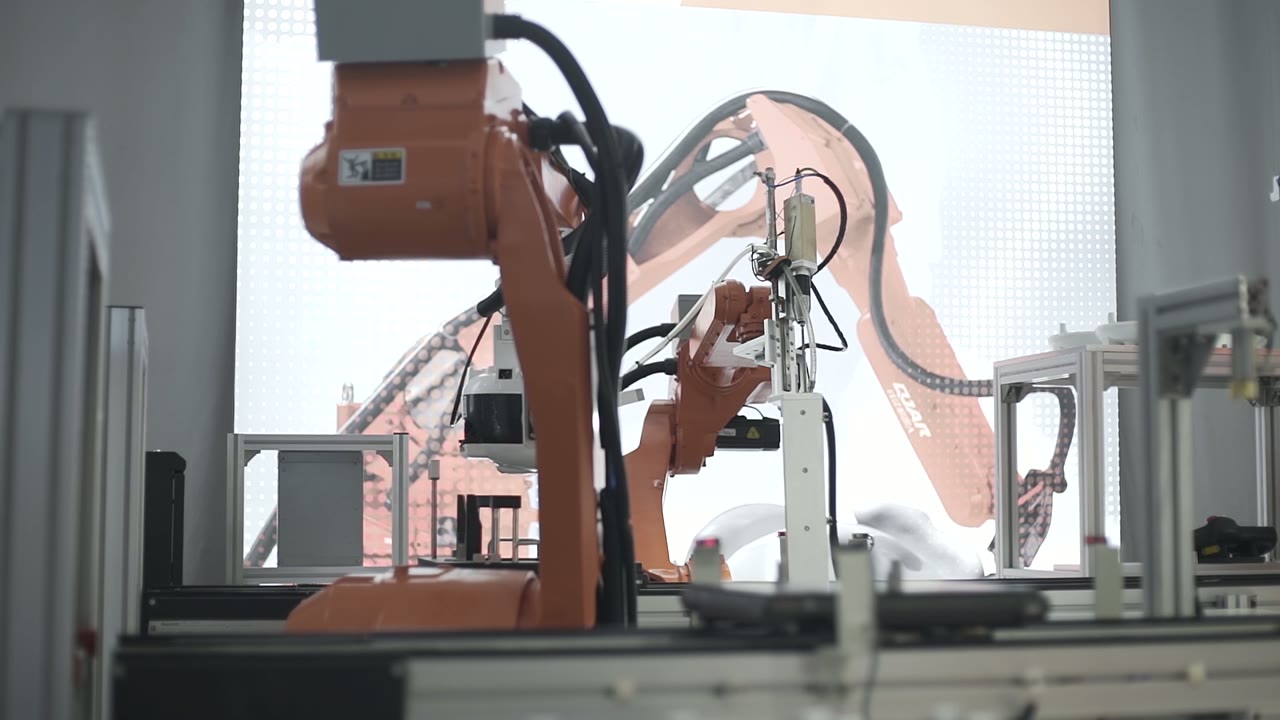
3. 最も遅いステーションに対して、バランスの取れたフリップとピックアンドプレースを行う
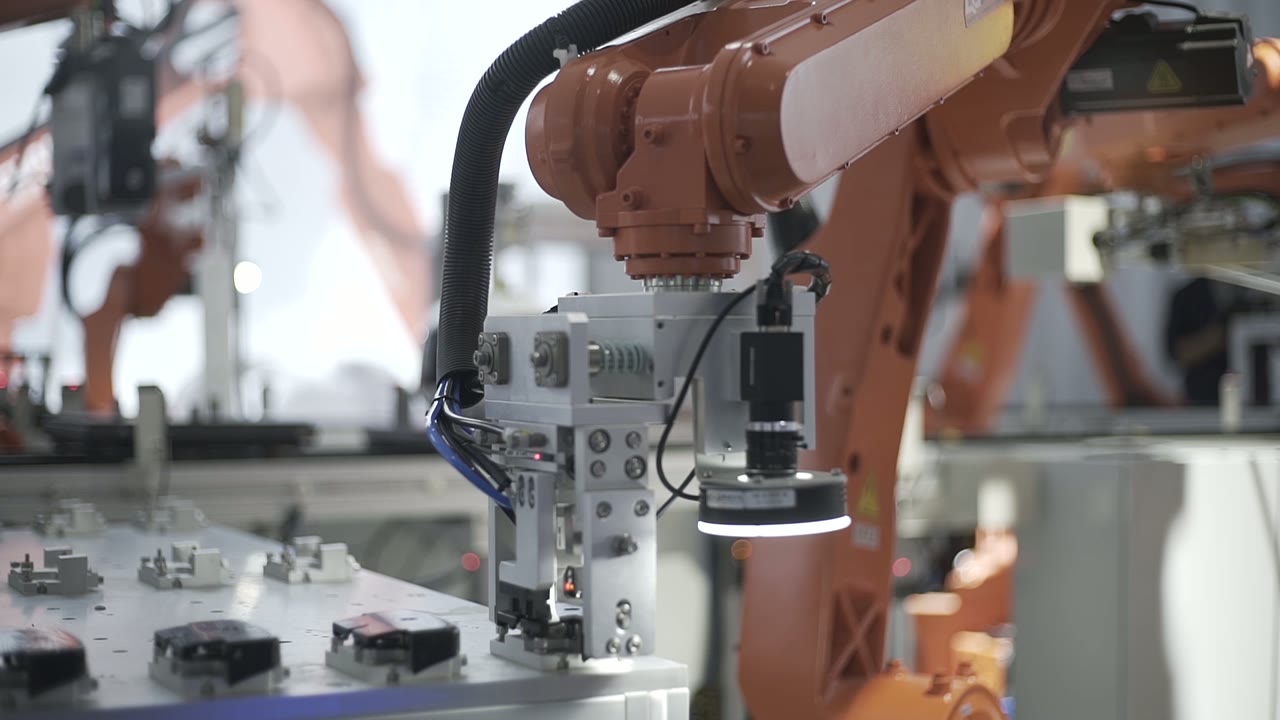
ラインは最も遅いステーションのペースに合わせて稼働し、反転作業や長いピックアンドプレース作業がいつの間にかその遅いステーションになってしまう。実用的なポイントを3つ挙げる。
- 操作ではなく、移動回数を数える。 「単純な」フリップとは、ピック、回転、配置、そして戻りという一連の動作のことで、多くの場合、その前に行われるドライバー操作よりも時間がかかる。
- 合併するか、分割するか。 1つのステーションでの2つの短い作業は1台のロボットを共有でき、1つの長い作業はライン全体の速度を落とすことなく2つのステーションに分割できる。
- 切り替えを考慮した設計を心がけてください。 ネスト、グリッパー、プログラムは、バリエーションの数に応じて増えていきます。クイックチェンジツールと単一の製品選択ポイントにより、切り替え時間はシフト全体ではなく、わずか数分で済みます。
このレイアウトが適している場合、そして詳細に検討すべき場合
- フィット感が良い: 組み立て順序が明確に定義された安定した製品ファミリー、専用の設置場所や治具が必要となるほどの生産量、そして生産ライン側で整然と配置できる部品。
- さらに評価する: 組み立て順序が異なる多数のバリエーション、バルクで到着し、まず個別に処理する必要がある部品、人間の判断が必要な作業(外観検査、ケーブル配線)、そして次世代製品で主要な基準が変更される製品。
FAQ
なぜ自由流動コンベアではなくパレットを使うのか?
製品の所在が一度特定されれば、すべてのステーションがその所在を継承するため、自由流動搬送は手動作業台間での製品移動には適していますが、ロボットの場合は所在特定問題がすべてのステーションに持ち込まれることになります。
列は通常、どの部分で遅延しますか?
最も長い単一動作(多くの場合、反転動作または長距離ピック動作)が発生するステーションと、切り替え時。どちらもロボットの判断ではなく、レイアウトの決定事項です。
すべての駅にロボットが必要なのか?
いいえ。固定式のユニット(プレスヘッド、レール上の駆動ユニットなど)は、動作が常に同じ場合、安価で高速です。ロボットが真価を発揮するのは、動作経路がバリエーションに応じて変化する場合や、1本の腕で複数の作業をこなす場合です。
レイアウトとサイクルタイムの見積もりを取得する
送信:
- 組立図と組立手順
- 各部品の提示方法(入れ子式、トレイ式、バルク式)を含む部品リスト
- バリエーション数と切り替え頻度
- 日次または年間の取扱量、シフト数、および目標ラインレート
- 利用可能な長さと上流・下流機器の配置を示すフロアプラン
ラインレイアウト案とサイクルタイムの見積もりをご提示いたします。
レイアウトとサイクルタイムの見積もりを取得する → または電子メール sales@evsrobot.com
この映像は提携先の制作現場で撮影されたものです。当該現場の回線料金、放送時間、製品データは非公開であり、ここに記載されていません。