
コンフォーマルコーティング用ロボットワークステーションの計画:3つの作業エリア、1つの明確な経路
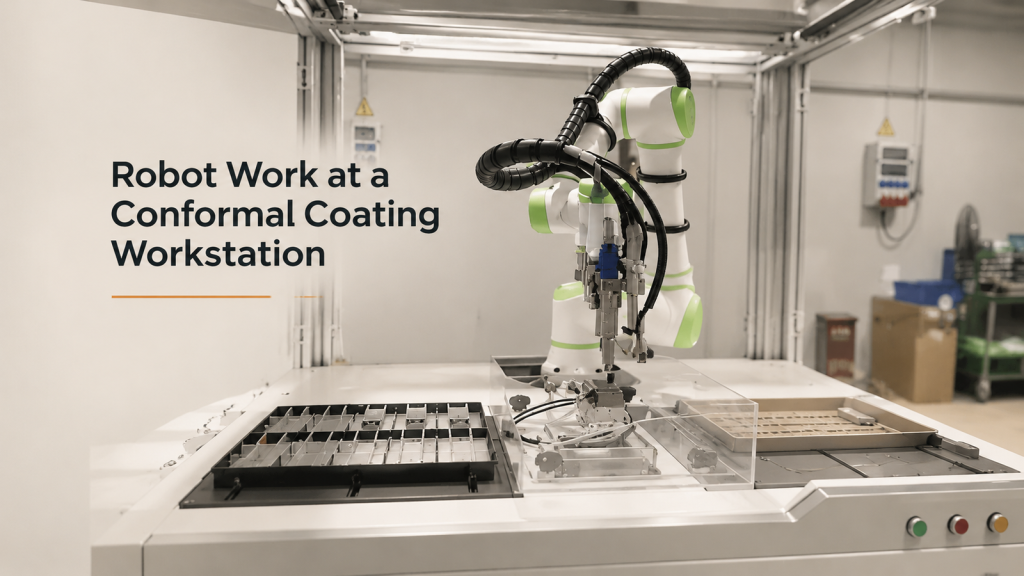
コンフォーマルコーティングワークステーション内の3つの作業エリアにおけるロボットの経路、治具インターフェース、占有状態、および復旧計画の立て方。
移動ロボットによるCNCマシン操作
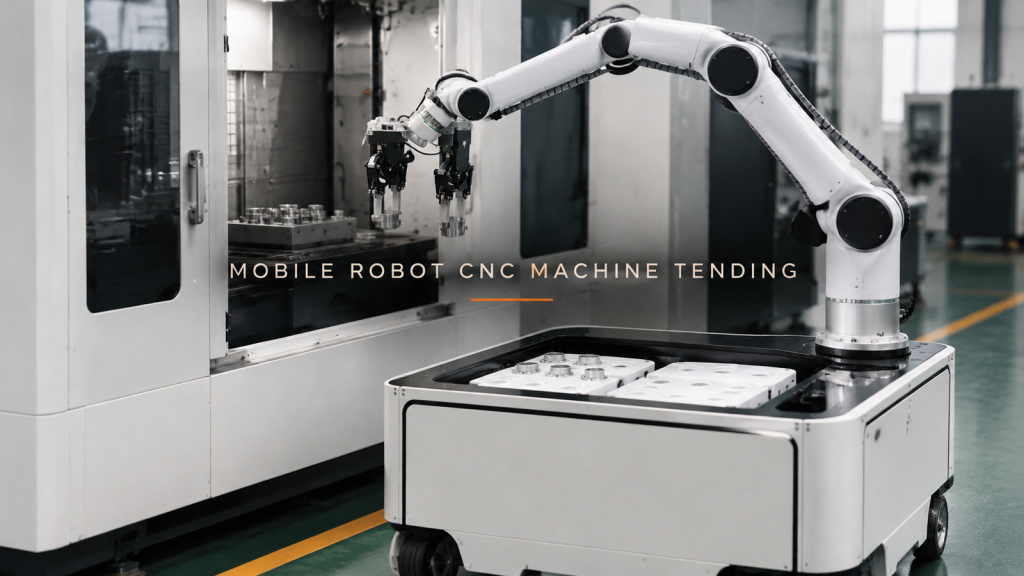
移動ロボットによるCNC工作機械の作業コンセプトでは、トレイ、機械の開口部、および両方の反応を可能にするドッキング位置という3つのインターフェースを調整する必要があります。
計器盤へのロボットによる接着剤噴霧
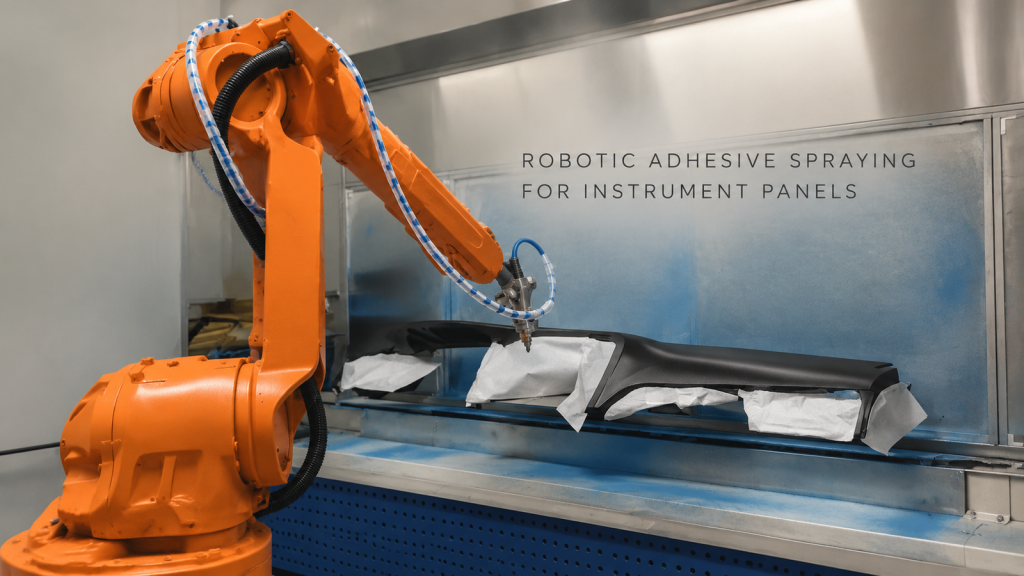
ロボットが計器盤上を接近、追従、再配置する様子を観察し、その後、実習プロジェクトにおける経路、クリアランス、検証の入力内容を確認します。
リブ付き箱型ワークピースのロボットシーム溶接:接合経路に求められるもの
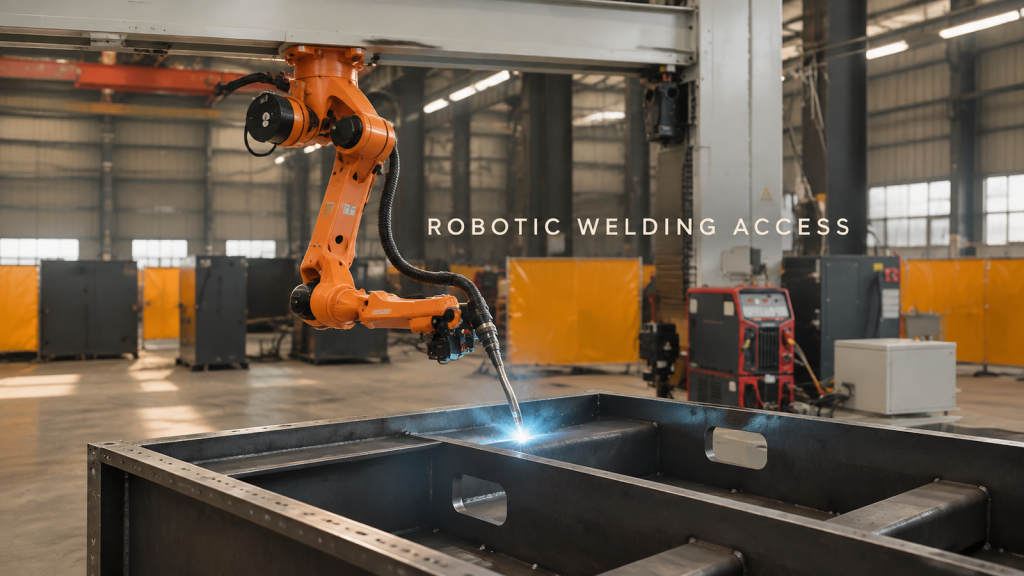
現場の映像では、ロボットがリブ付きの箱型ワークピースの継ぎ目に沿って溶接を行っている様子が映し出されています。形状、アクセス、検証といった重要な入力項目をご確認ください。
ロボットによる苗トレイのパレタイジング:交互に積み重ねた層の構築とパレットの排出
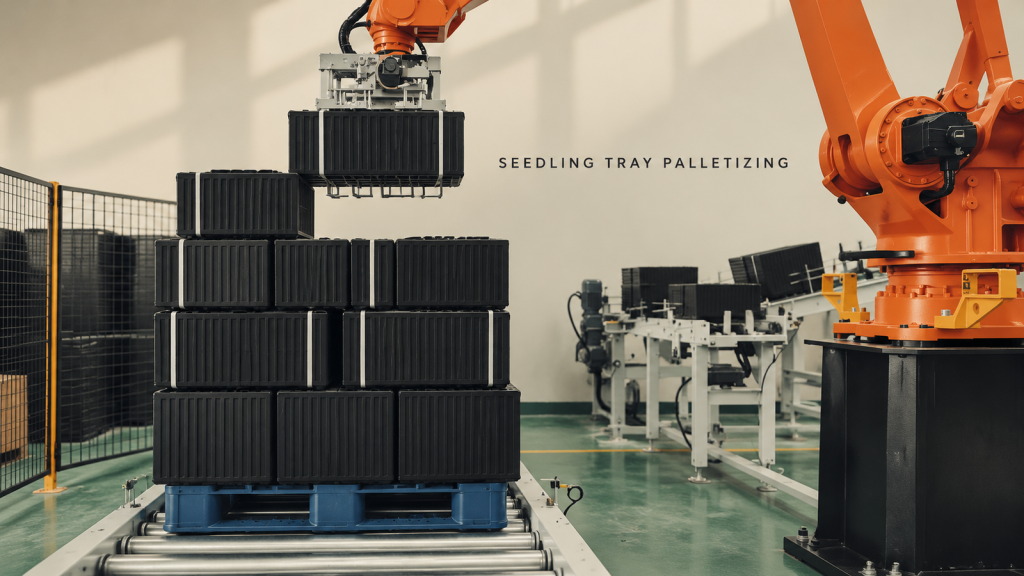
積み重ねられた苗トレイのグループがピックアップされ、交互に層状に配置され、パレットに積まれた状態で出荷される様子をご覧ください。
ジャッキ部品のロボット研削:回転治具と工具アクセスの調整
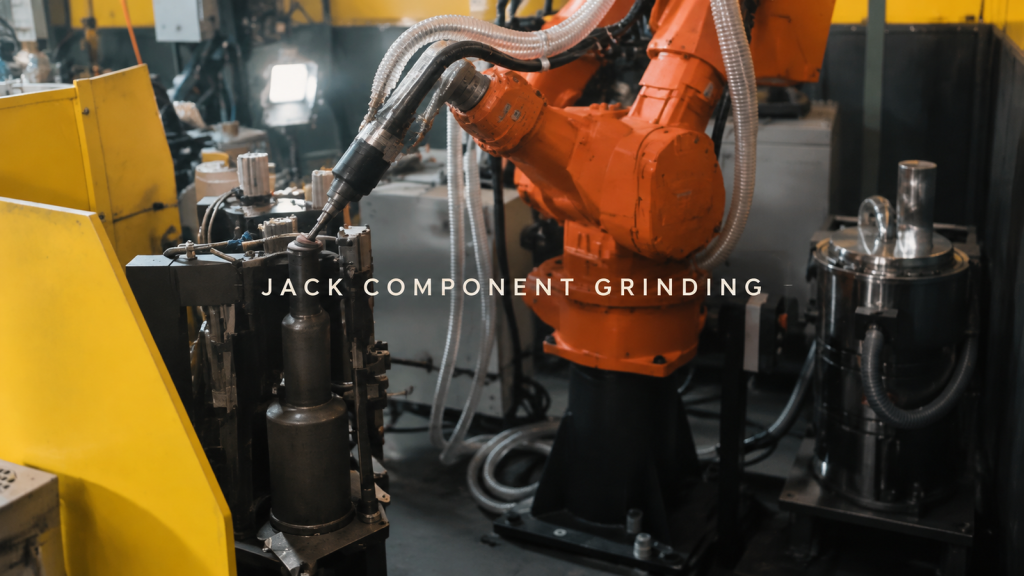
回転治具がロボット研削用のジャッキ部品をどのように配置するか、背面および前面下部の接触経路、インデックスインターロック、およびクリアランスチェックをご覧ください。
長尺板金アルゴンアーク溶接継ぎ目を最初から最後まで安定させる要因とは?
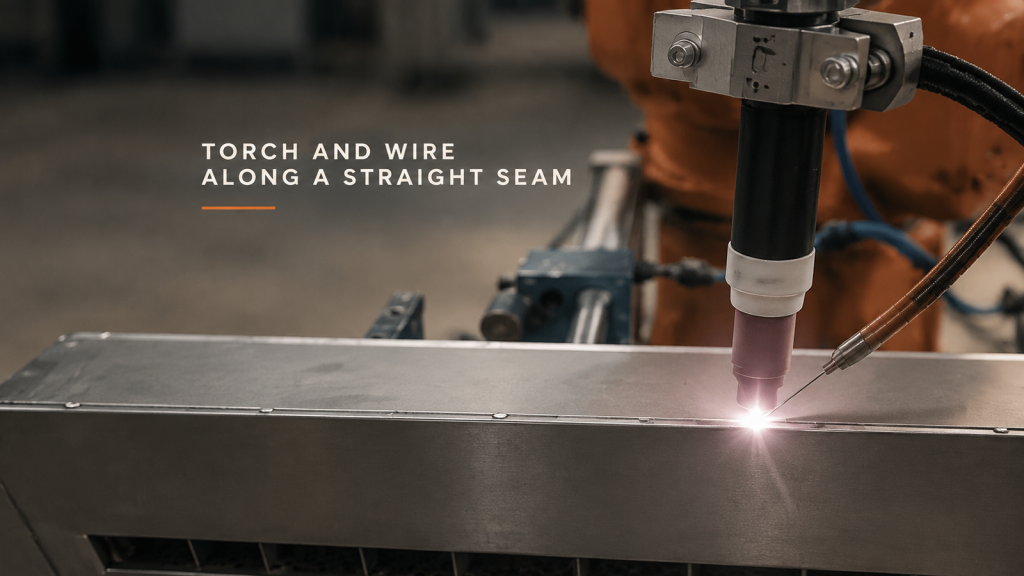
接合部の安定性、セラミックノズルとサイドワイヤの形状、および明確なアーク終端領域を考慮して、長い板金アルゴンアーク溶接シームを計画する。
ロボットによる部品バリ取り:把持面と加工エッジはどのように分割すべきか?
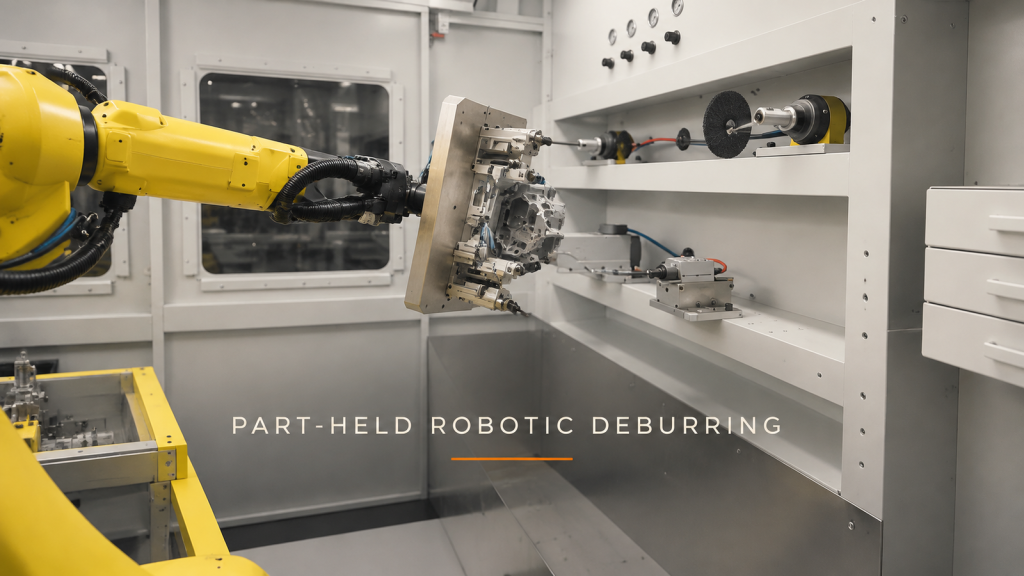
ロボットによる部品のバリ取りを計画するには、把持面と加工エッジを分離し、治具のクリアランスを確認し、各固定工具のアプローチを定義します。
ロボットによるボウル研磨機への材料投入:まず解決すべき課題とは?
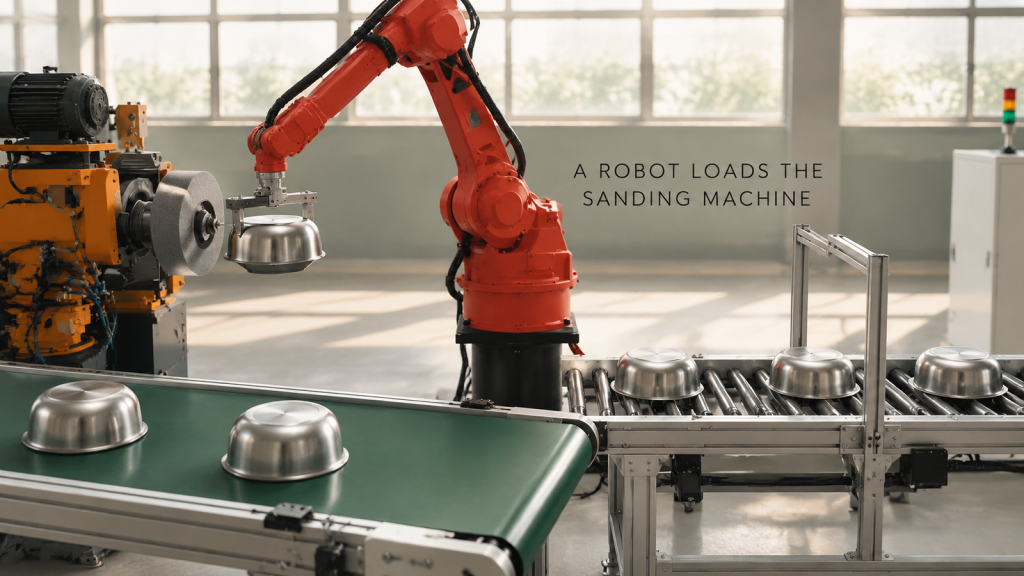
ステンレス製ボウル研磨機へのロボットによる材料供給:グリッパーによる受け渡し、チャックへのセンタリング、防塵対策、そして機械の稼働率を最大化するレイアウト。
ロボットによる鋼管フレームの溶接:なぜ1セルで実現できるのか?
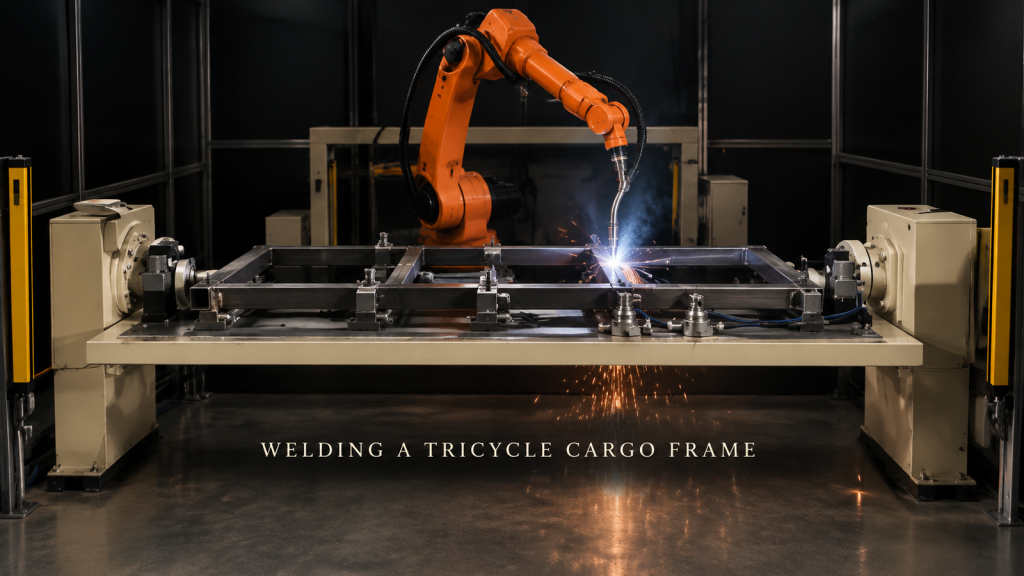
鋼管フレームを1台のロボットで溶接可能にする要素は、チューブの位置決め、歪みを防ぐための接合順序、下面溶接、およびライトカーテンです。
ロボットによる板金製フィルターハウジングの溶接:片側クランプを可能にするものは何か?
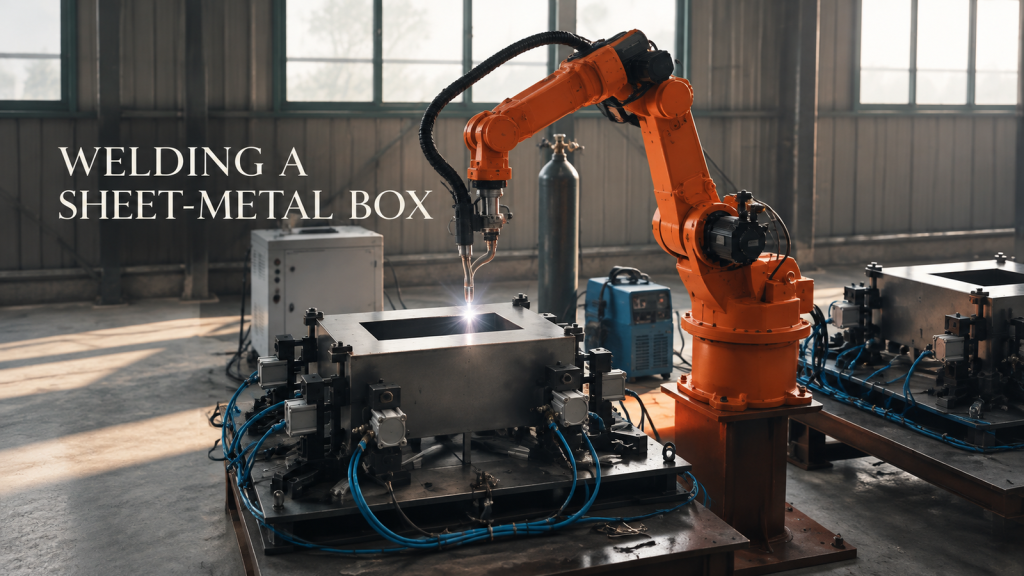
クランプの配置、トーチの角度変更、溶接順序によって、板金製の箱を1回のクランプでロボット溶接できるかどうか、また見積もりを依頼する際に何を送付すべきかがどのように決まるのか。
4軸ロボットによる梱包済みカートンのパレット積み:ラインエンドセルを安定させる秘訣とは?
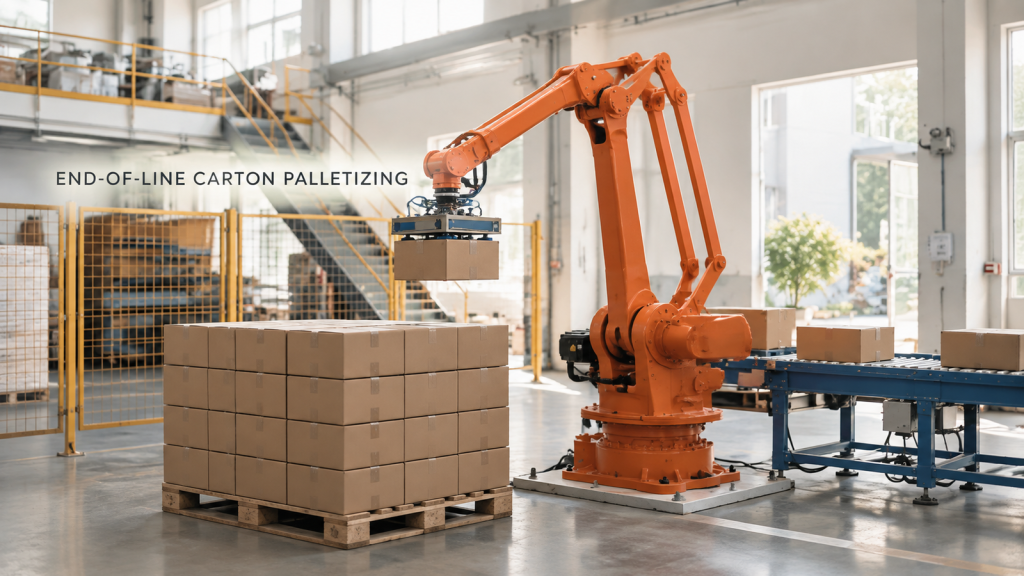
4軸ロボットによるカートンパレタイジング:潰さずに把持し、安定した積み重ねパターンとコンベア終端での再現性の高いピックアップ位置を実現します。