
Robot per caricare una levigatrice a ciotola: qual è il problema da risolvere prima?
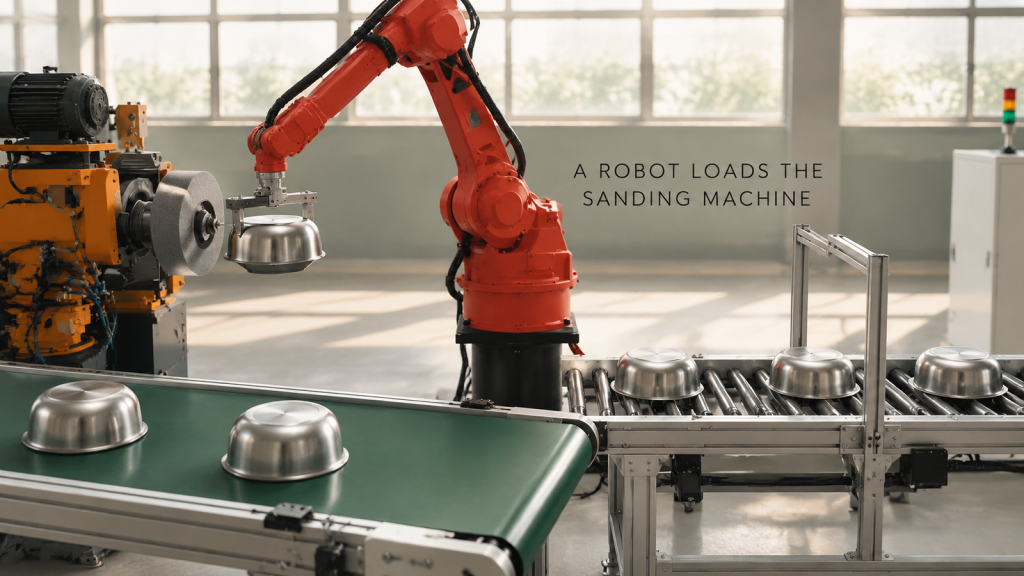
Caricamento robotizzato per una levigatrice per ciotole in acciaio inox: passaggio del pezzo tramite pinza, centraggio sul mandrino, protezione dalla polvere e una configurazione che mantiene la macchina sempre in funzione.
Saldatura robotizzata di una struttura in tubi d'acciaio: cosa rende possibile il funzionamento in una singola cella?
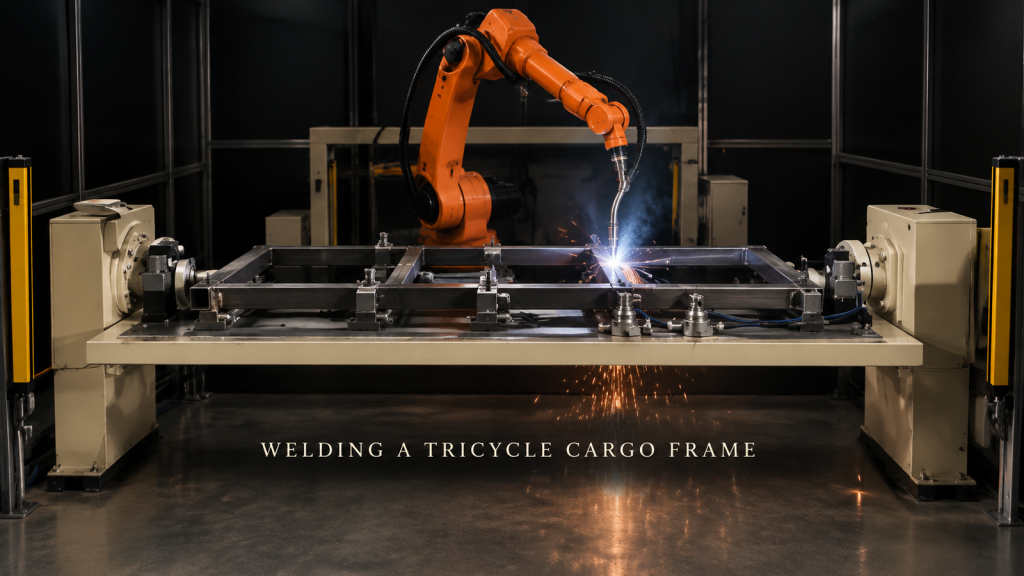
Cosa rende una struttura in tubi d'acciaio saldabile da un singolo robot: il posizionamento dei tubi, l'ordine dei giunti per evitare distorsioni, le saldature sul lato inferiore e le barriere di luce.
Saldatura robotizzata di un alloggiamento per filtro in lamiera: cosa consente un unico sistema di serraggio?
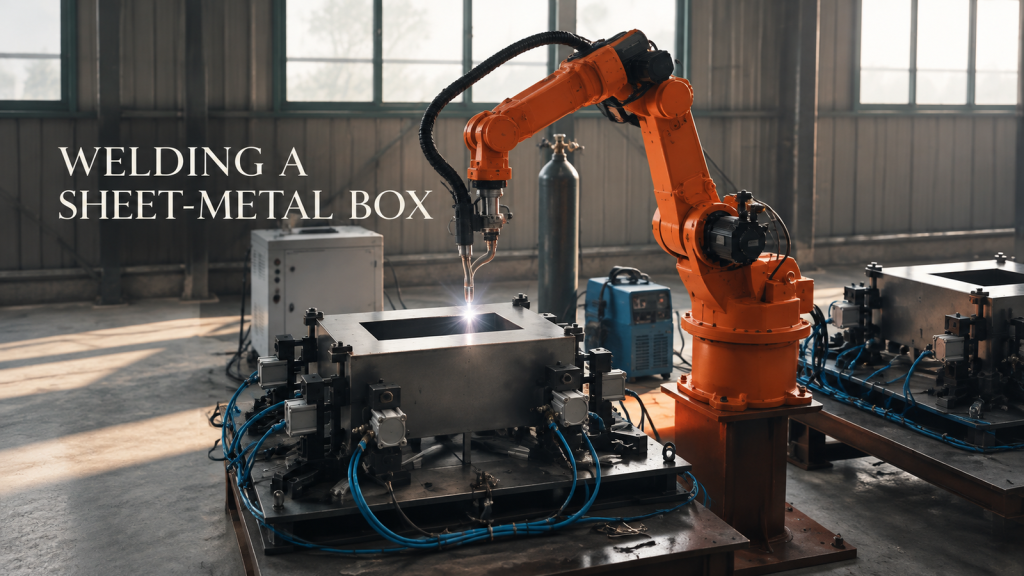
Come la disposizione dei morsetti, le variazioni dell'angolo della torcia e l'ordine di saldatura determinano se una scatola di lamiera può essere saldata da un robot in un'unica fase di serraggio e cosa inviare per un preventivo.
Pallettizzazione di cartoni imballati con un robot a quattro assi: cosa garantisce la stabilità di una cella di fine linea?
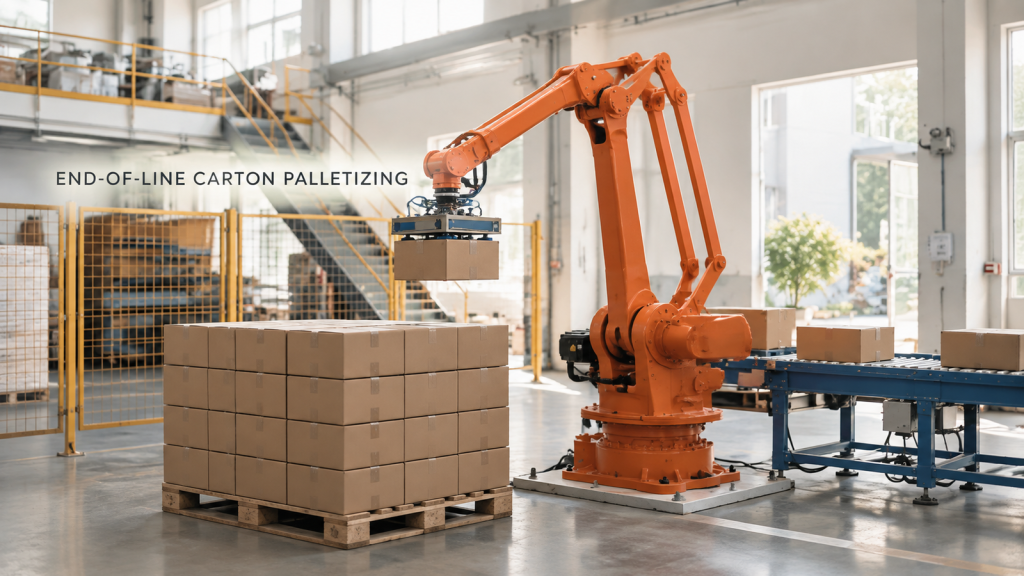
Robot a quattro assi per la pallettizzazione di cartoni: presa senza schiacciamento, schema di impilamento stabile e posizione di prelievo ripetibile all'estremità del nastro trasportatore.
Pressa robotizzata in fase di lavorazione di una linea di cerchi: quali fattori determinano l'idoneità al passaggio di consegne?
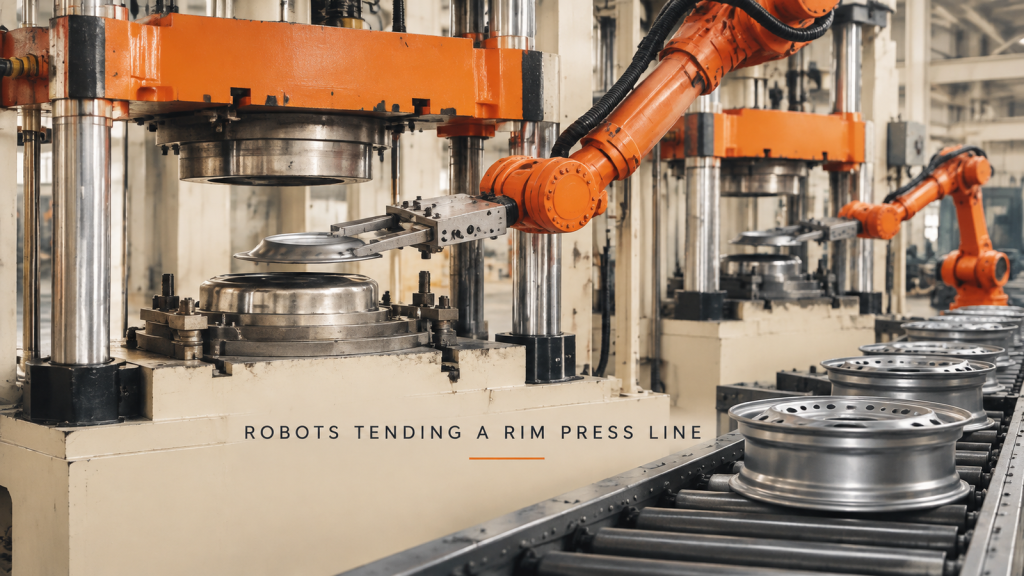
Robot pressa in funzione su una linea di cerchi: trasporto del pezzo nello stampo, interblocco robot-pressa, posizionamento del pezzo e scalabilità da una singola pressa a una fila.
Caricamento delle bobine di filato su un portarotolo con un cobot: quali sono i requisiti fondamentali della cella?
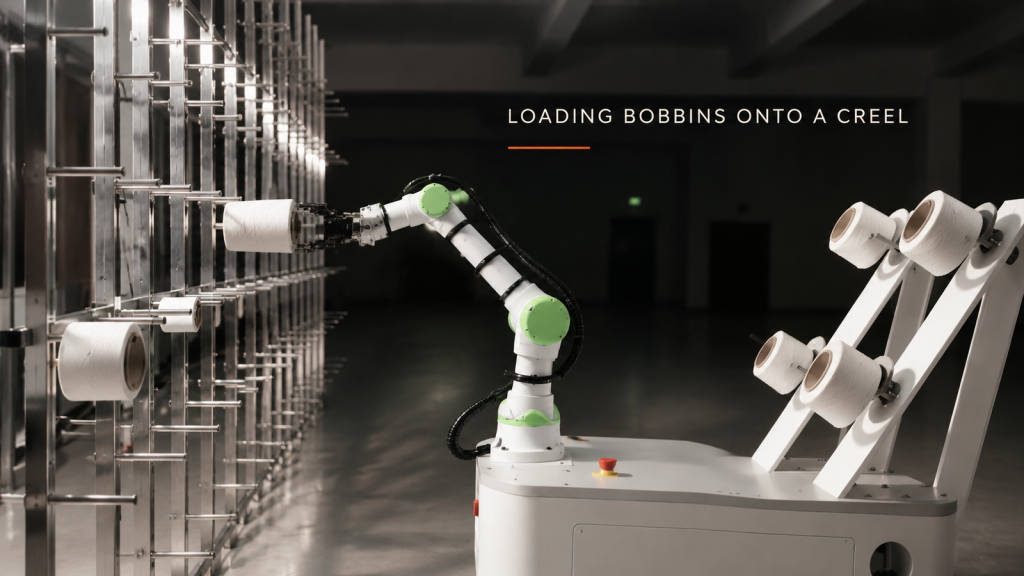
Caricamento delle bobine di filato su un portarocchetto con un cobot: presa libera dal filato, allineamento del foro con i perni, portata ai perni superiori e inferiori e spazio disponibile per una base mobile.
Taglio robotizzato a fiamma di lamiere d'acciaio spesse: quando è possibile passare dalla torcia manuale a un robot?
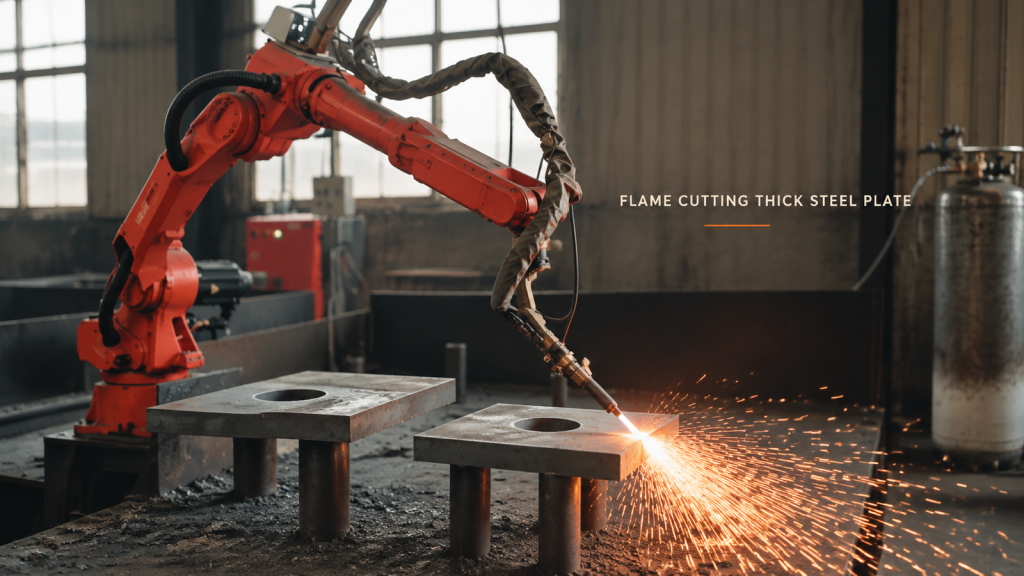
Quando il taglio a fiamma di lamiere spesse può passare da una torcia manuale a un robot: supporto della lamiera, altezza della torcia lungo il bordo e mantenimento delle persone a distanza dalle scintille.
Saldatura robotizzata a telaio lungo: quale giunto dovrebbe guidare la configurazione della cella?
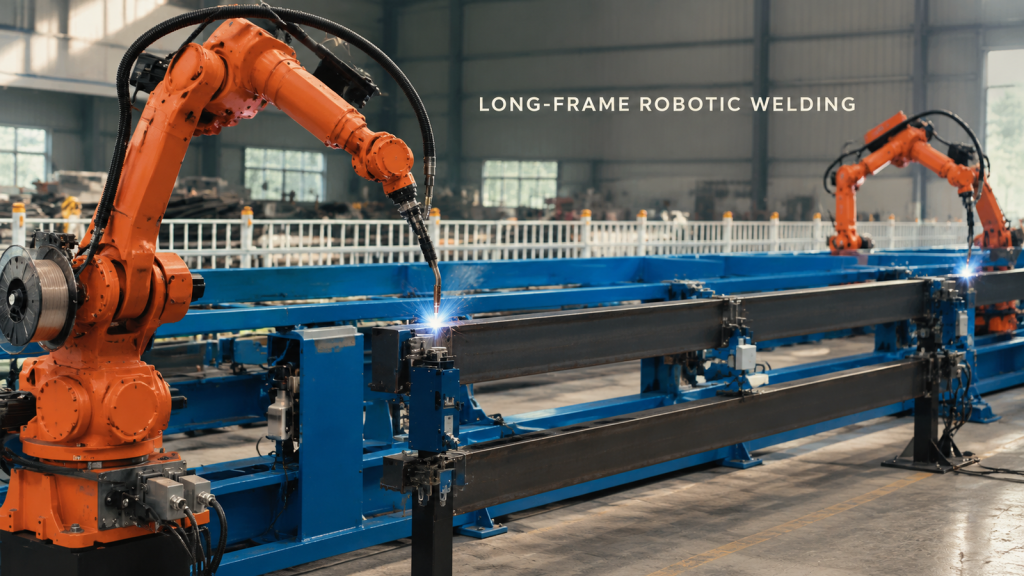
Iniziate la progettazione della saldatura robotizzata a telaio lungo con il giunto più difficile, quindi verificate l'accesso al dispositivo di fissaggio, la posizione della torcia, lo spazio libero per i cavi e lo spazio di recupero.
Scarico robotizzato di pezzi a forma di ciotola: come proteggere i bordi durante l'estrazione?
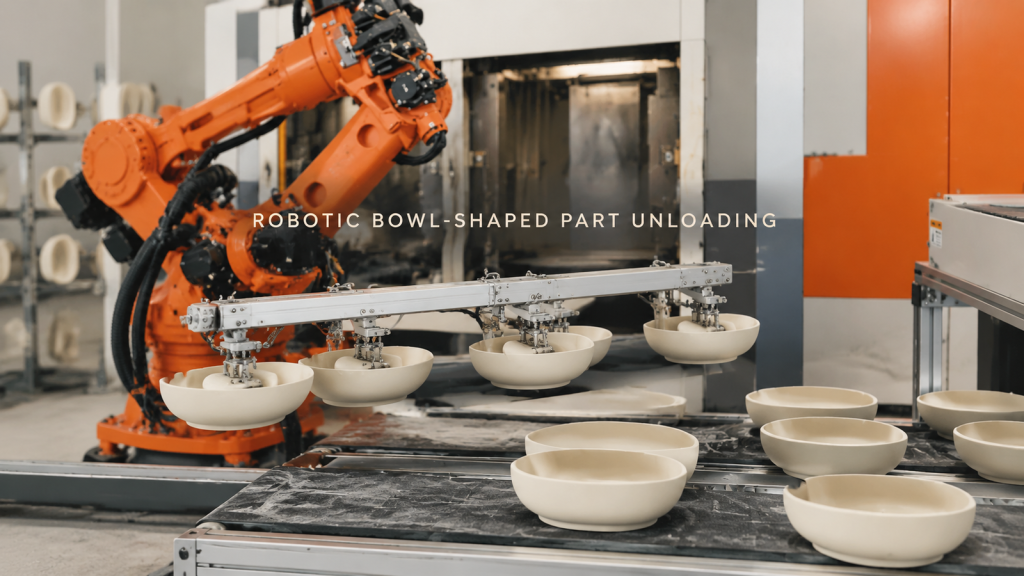
Pianificare lo scarico robotizzato di pezzi a forma di ciotola tenendo conto del contatto supportato, dello spazio di estrazione, della protezione dei bordi e del posizionamento stabile della superficie di ricezione.
Saldatura robotizzata di giunti di assemblaggio di alberi lunghi: controllo dell'accesso all'interfaccia circolare

Osserva un robot mentre salda giunti di piastre circolari su un gruppo di alberi lunghi supportato e pianifica l'accesso ai giunti, il fissaggio e la segmentazione del percorso.
Trasferimento di pezzi cilindrici e gestione delle attrezzature: controllo del pezzo in entrambe le interfacce.

Osserva un robot che afferra piccoli componenti cilindrici accanto a un'apparecchiatura racchiusa e pianifica le interfacce di prelievo, di scambio con l'apparecchiatura e di trasferimento.
Saldatura robotizzata di giunti di grandi dimensioni: pianificazione dell'accesso alla torcia prima del primo arco.

Osserva un robot arancione mentre salda più giunti su un grande telaio fisso e scopri come l'accesso alla torcia, il fissaggio e l'ordine dei percorsi definiscono il concetto di cella di lavoro.