
Rifilatura laser di un pannello stampato per portiera auto: un robot, una testa di taglio e un supporto
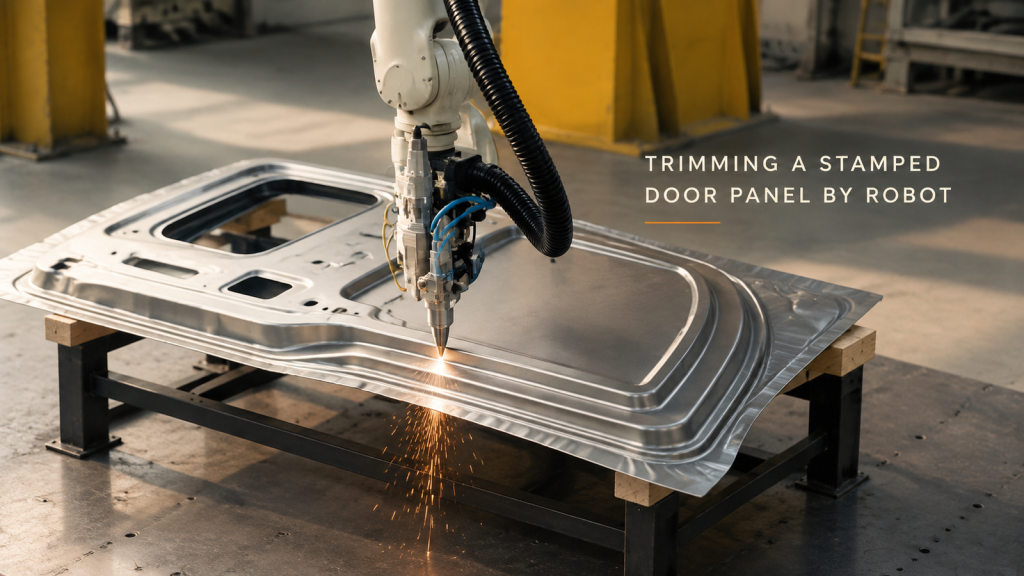
Come un robot traccia il contorno di un pannello stampato della portiera di un'auto con una testa di taglio laser: la passata, le scintille sul bordo e tre decisioni che rendono la cella ripetibile.
Gestione dei moduli batteria: un robot tra un nastro trasportatore e una stazione
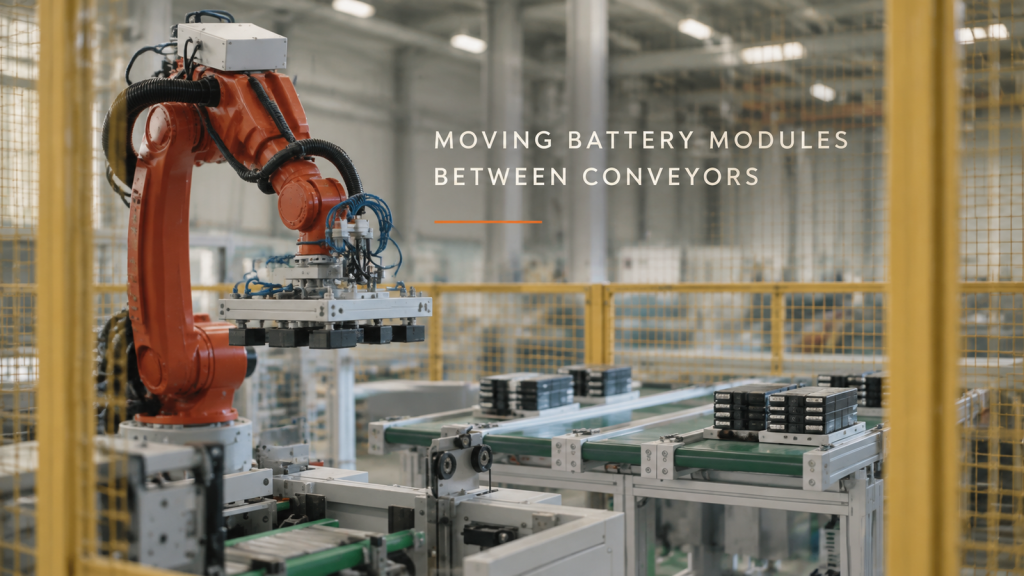
Come un robot a sei assi all'interno di una recinzione di sicurezza sposta gruppi di moduli batteria tra una linea di trasporto e una stazione: il ciclo, l'utensile all'estremità del braccio e la modalità di suddivisione del ciclo sulla linea.
Verniciatura di componenti dei freni delle motociclette: un robot sulla linea di sospensione
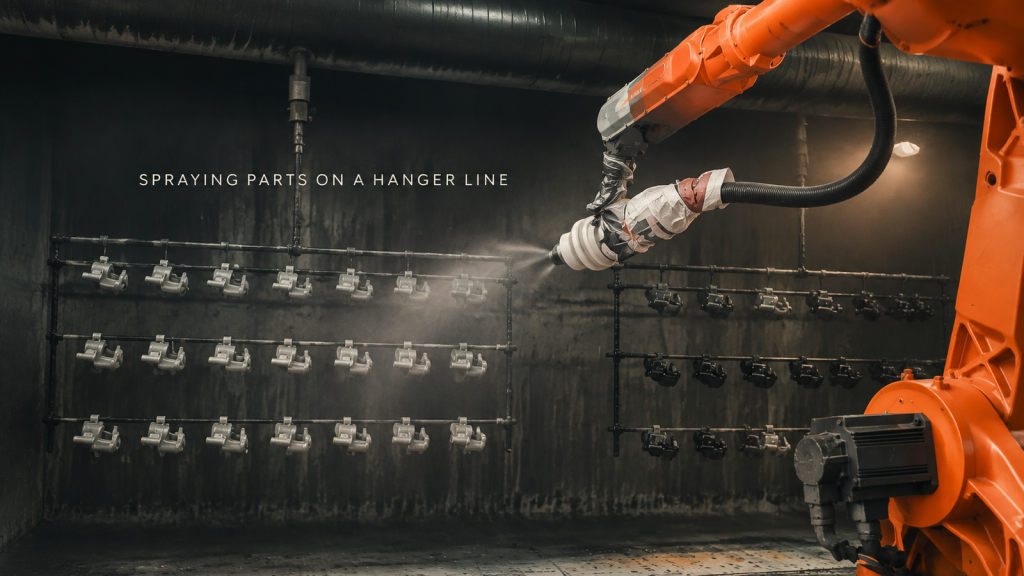
Come una cabina di verniciatura vernicia file di componenti dei freni di una motocicletta su una linea di sospensione con un robot a sei assi: il ciclo, il modo in cui i pezzi sono appesi, il movimento della pistola e dove finisce la vernice spruzzata in eccesso.
Saldatura di grandi strutture in acciaio: robot multipli, postazioni multiple
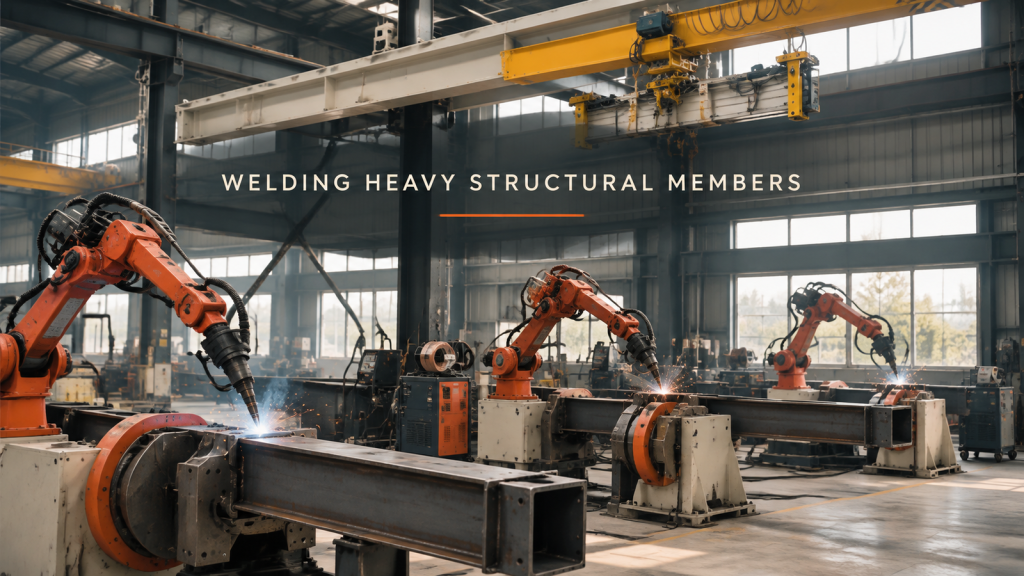
Come un'officina salda grandi elementi in acciaio a sezione scatolare e angolare con diversi robot a sei assi su posizionatori: il ciclo di saldatura, il bloccaggio e la rotazione del pezzo, la portata della torcia e la suddivisione del lavoro tra le postazioni.
Linea di assemblaggio di elettrodomestici: un pallet, una stazione alla volta
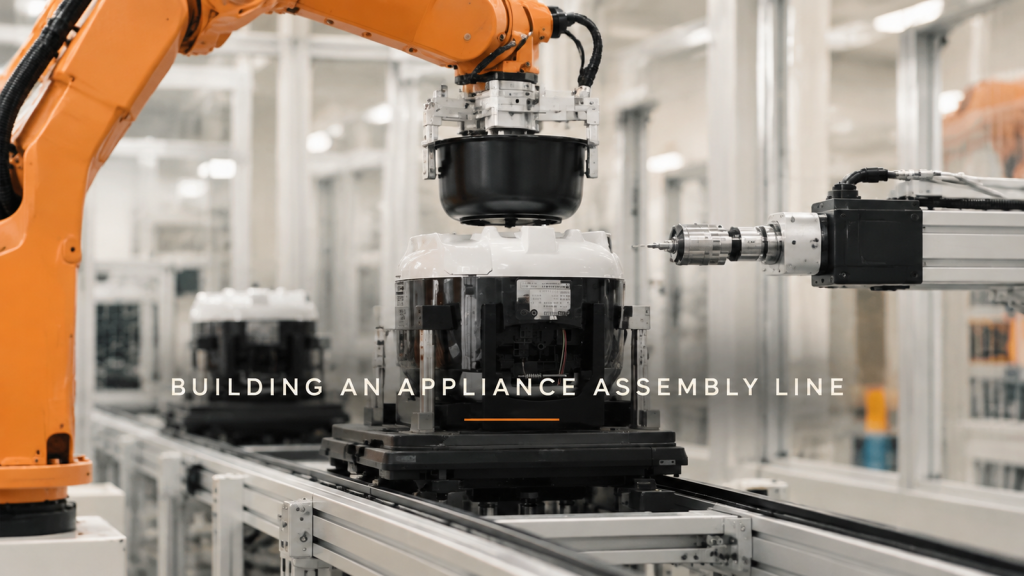
Come una linea di assemblaggio robotizzata costruisce un piccolo elettrodomestico: pallet, prelievo e posizionamento, pressatura, avvitatura, ribaltamento e imballaggio finale, oltre a tre decisioni di progettazione relative al posizionamento dei pallet, alla collocazione del sistema di visione e al bilanciamento del ciclo.
Robot Delta che preleva un nastro trasportatore in movimento: ingresso libero, uscita in linea
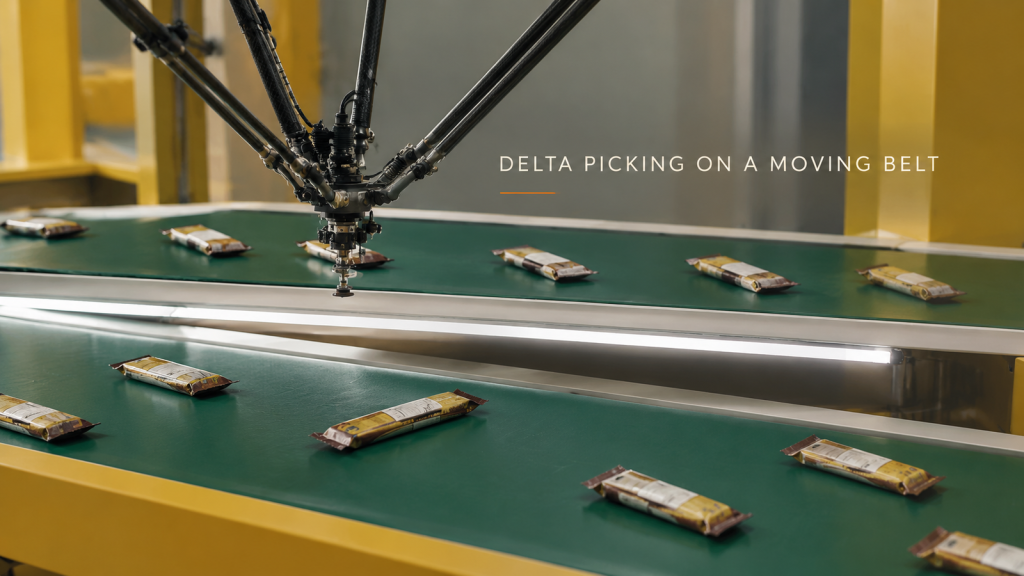
Come un robot delta preleva le confezioni di snack imballate da un nastro trasportatore in movimento e le deposita uniformemente per la macchina successiva: il ciclo, tre decisioni di progettazione relative agli utensili, alla spaziatura e al posizionamento di arrivo e cosa inviare per una stima del tempo di ciclo.
Prima dell'immagine: Controllo della luce ambientale nelle celle di ispezione
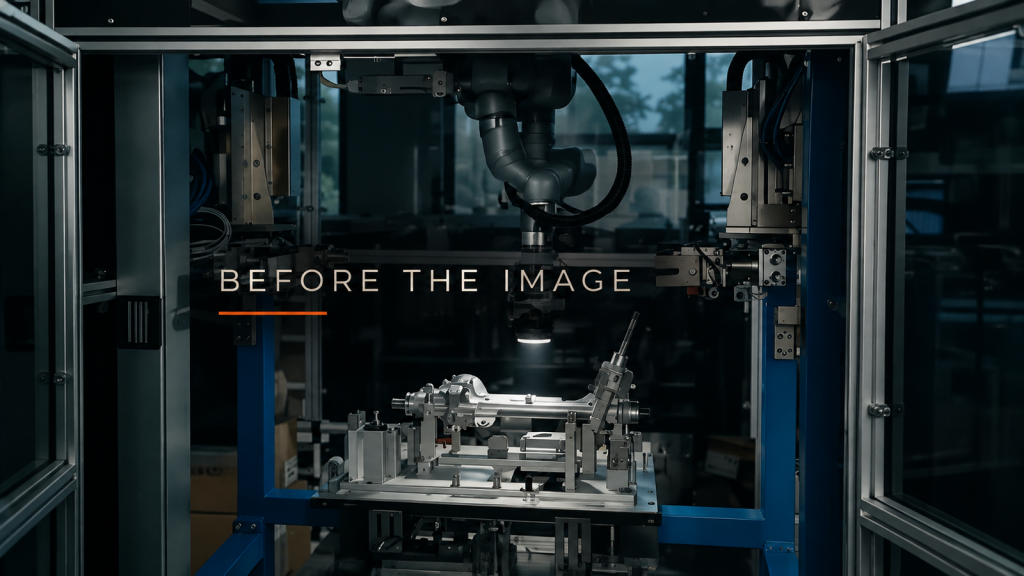
Esamina finestre, lampade a soffitto e luci vicine, quindi decidi come delimitare e schermare l'area prima di calibrare le immagini con una luce di ispezione montata su un robot.
Una cella, diversi stampi: pianificare il passaggio alla pressofusione
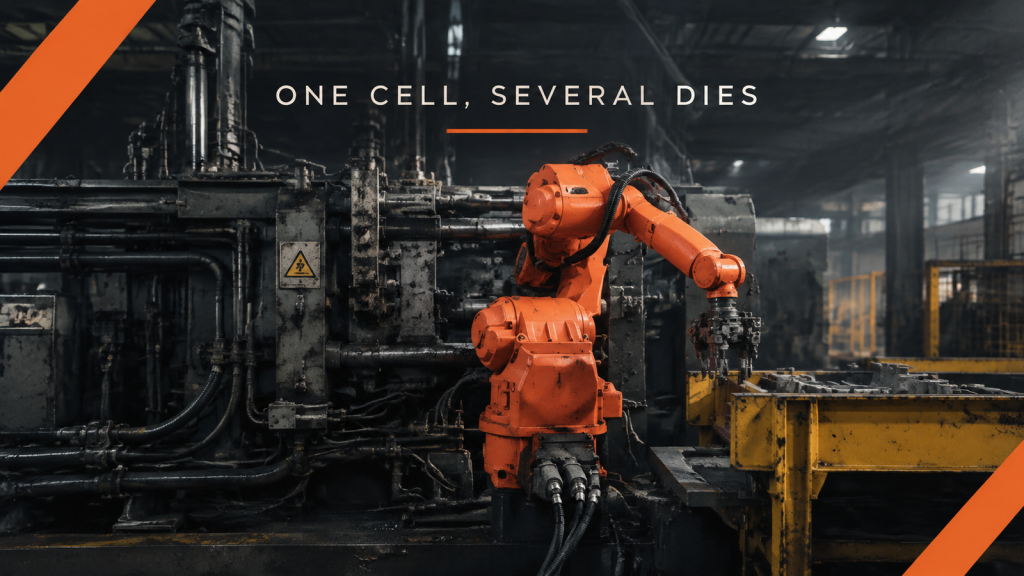
Elencare le aree di presa, il supporto del supporto di ricezione, l'orientamento a valle e l'interfaccia dell'utensile per ogni fusione prima di pianificare una cella di pressofusione a più stampi.
Supporto tra le stazioni: pianificare l'alimentazione con fogli lunghi
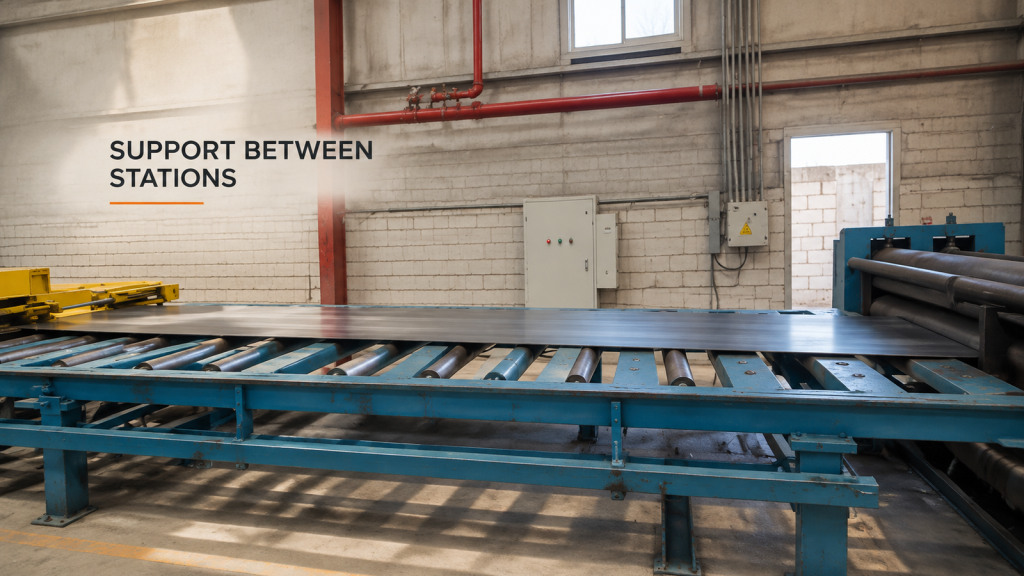
Mappa il bordo d'attacco, il corpo e il supporto della coda mentre un lungo foglio intatto si sposta tra i rulli e l'ingresso della macchina.
Dietro gli angoli: specificare i requisiti di rivestimento robotizzato
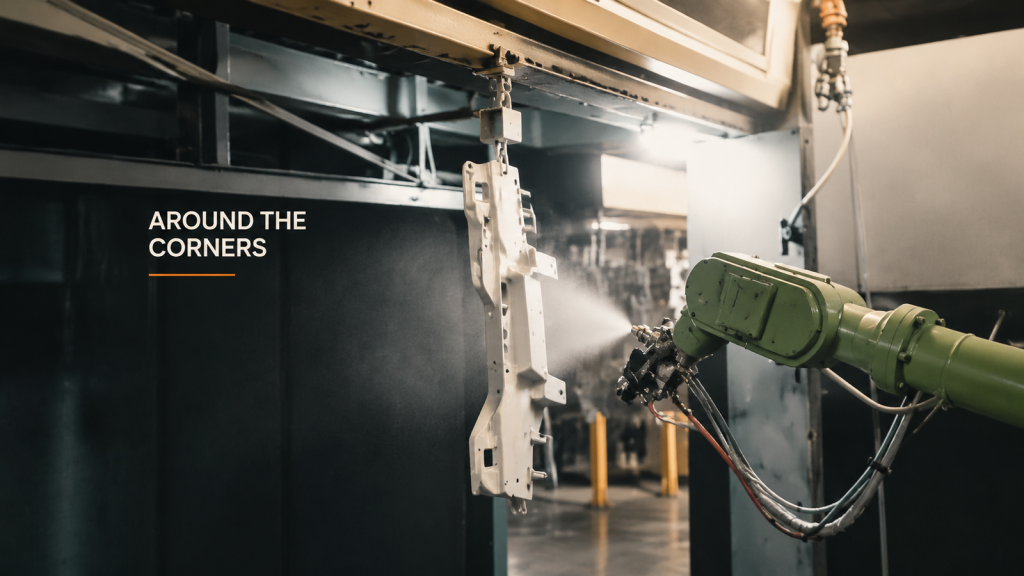
Definisci i requisiti di rivestimento per ciascuna area del pezzo, inclusi angoli, punti di contatto sospesi e area di ispezione, prima di selezionare le impostazioni del sistema di spruzzatura robotizzato.
Modifiche al fissaggio dei tubi flessibili: un registro di passaggio di consegne della configurazione

Documentare i punti di fissaggio dei tubi flessibili modificati, le posizioni comparabili degli utensili, le osservazioni irrisolte e la procedura di passaggio di consegne per la manutenzione a seguito di una modifica del percorso di servizio.
Gestione di piccoli componenti: riferimenti per il prelievo e il posizionamento
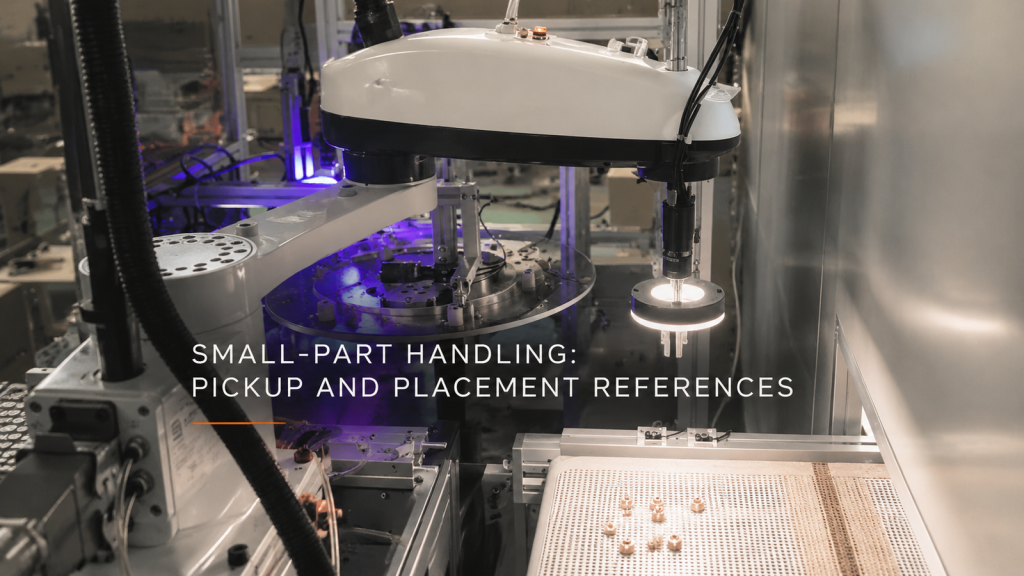
Quando si esaminano le procedure di movimentazione di piccoli componenti, l'illuminazione e le relazioni tra le coordinate fisiche, è necessario associare le caratteristiche visive in ingresso ai riferimenti dei dispositivi di fissaggio riceventi.