
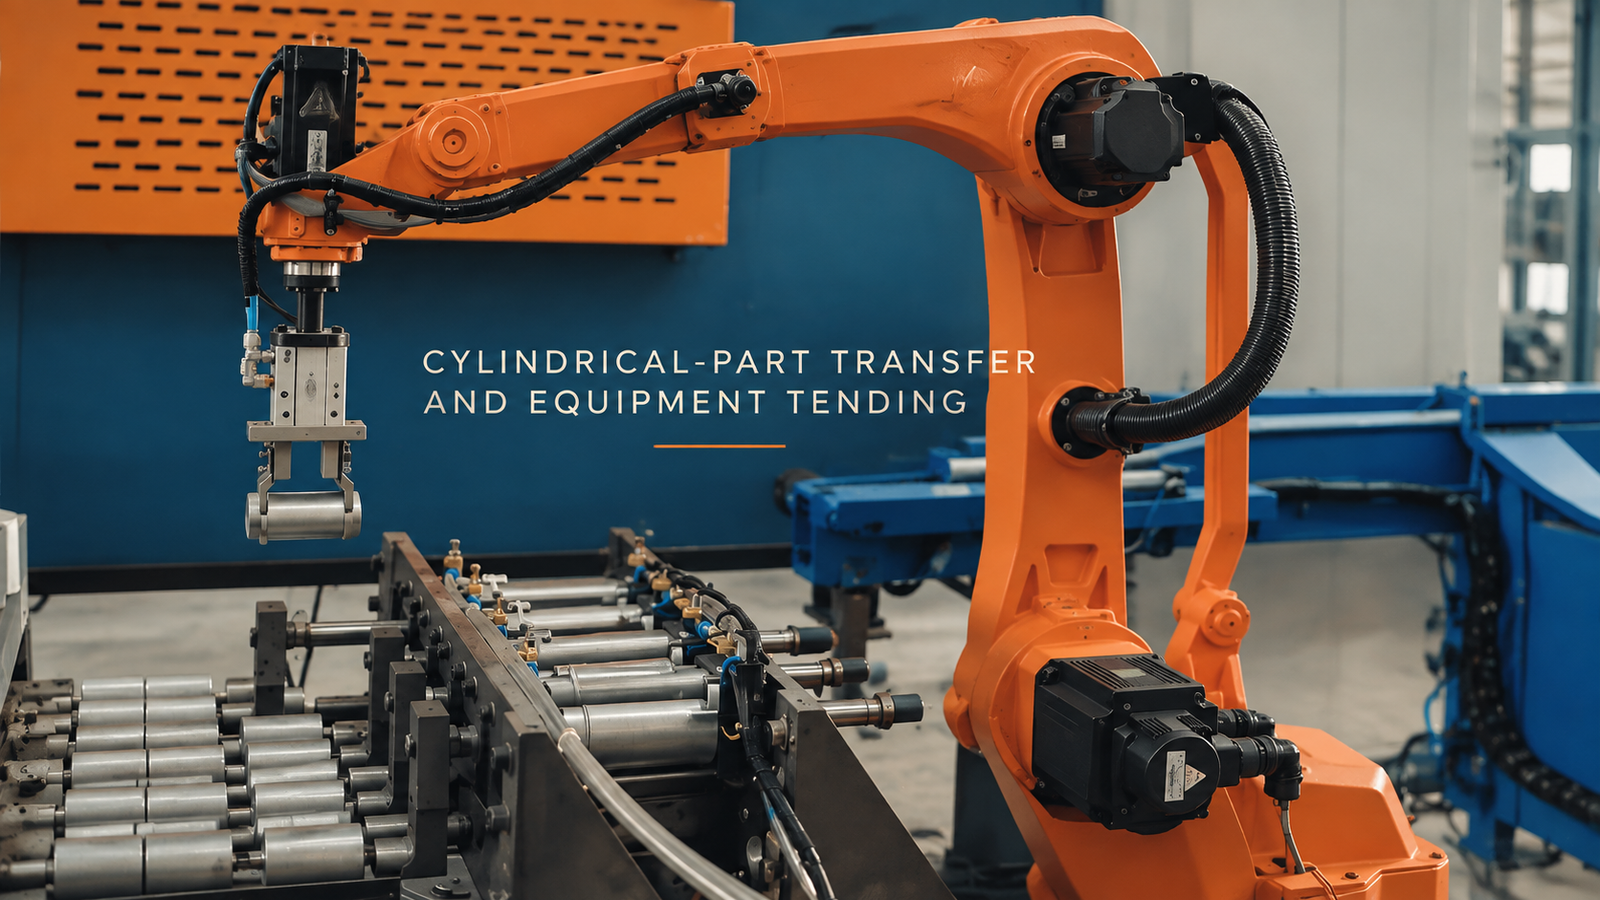
Il semplice fatto di tenere in mano un componente cilindrico non significa che il passaggio di consegne sia completato. Il sistema di presa deve stabilire la posizione radiale e assiale; l'interfaccia con l'apparecchiatura deve quindi accettare tale posizione nota attraverso un'apertura libera e uno stato di controllo definito. Il filmato mostra un robot arancione, una pinza parallela rivolta verso il basso, componenti cilindrici di piccole dimensioni e un'apparecchiatura chiusa di colore blu, senza tuttavia identificare il processo di lavorazione dell'apparecchiatura. Richiedi a EVST di esaminare la tua candidatura →
La presa è utile solo quando stabilisce la postura
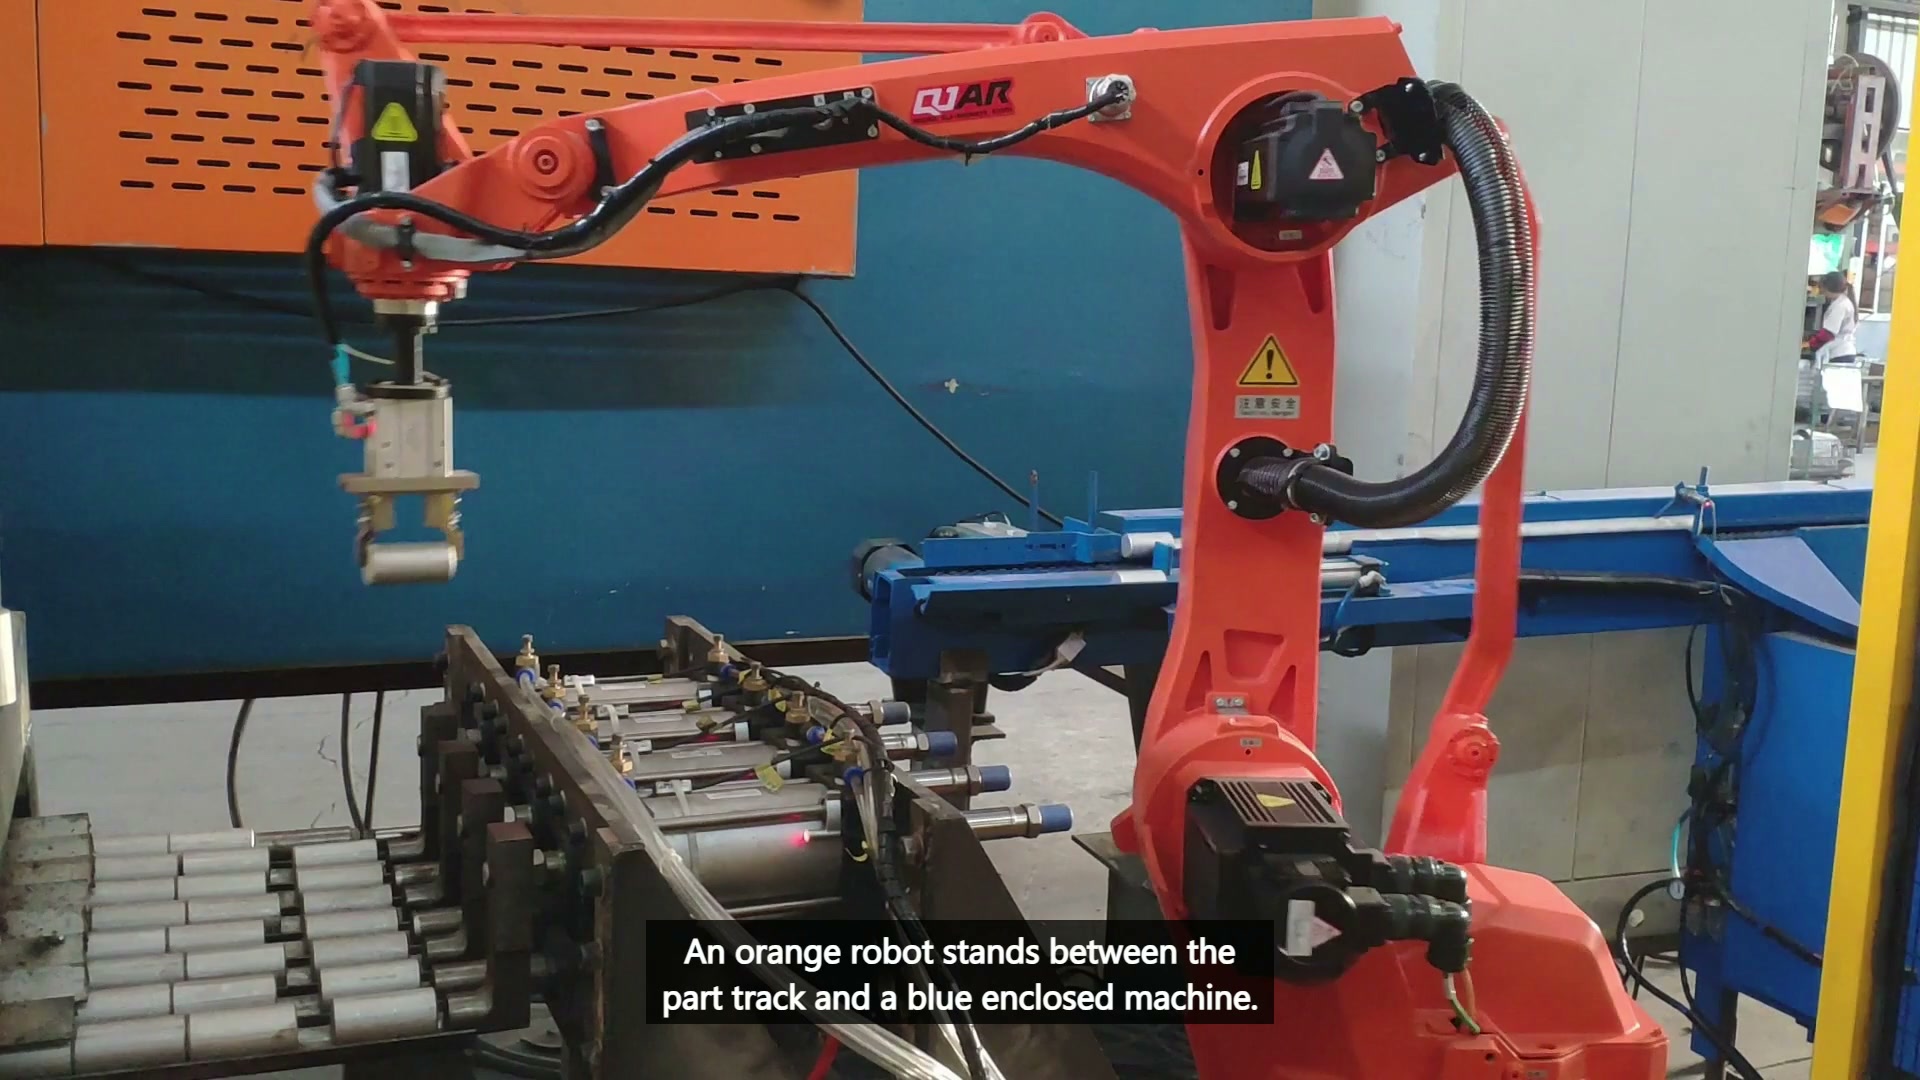
Alle 00:12.00, la pinza tiene visibilmente una piccola parte cilindrica sopra l'area del binario a rulli.
Un pezzo rotondo può rotolare, ruotare o arrivare decentrato prima che le ganasce si chiudano. Il supporto o l'alloggiamento devono stabilire la posizione radiale, mentre un fermo assiale controlla la posizione longitudinale. Il contatto delle ganasce deve quindi mantenere tale posizione senza danneggiare le superfici protette o spingere il pezzo in una nuova posizione. Testare i pezzi più piccoli e più grandi consentiti e la condizione di superficie meno favorevole; registrare le prese vuote, parziali e oblique, nonché i sollevamenti riusciti.
Il limite dell'attrezzatura aggiunge un vincolo diverso
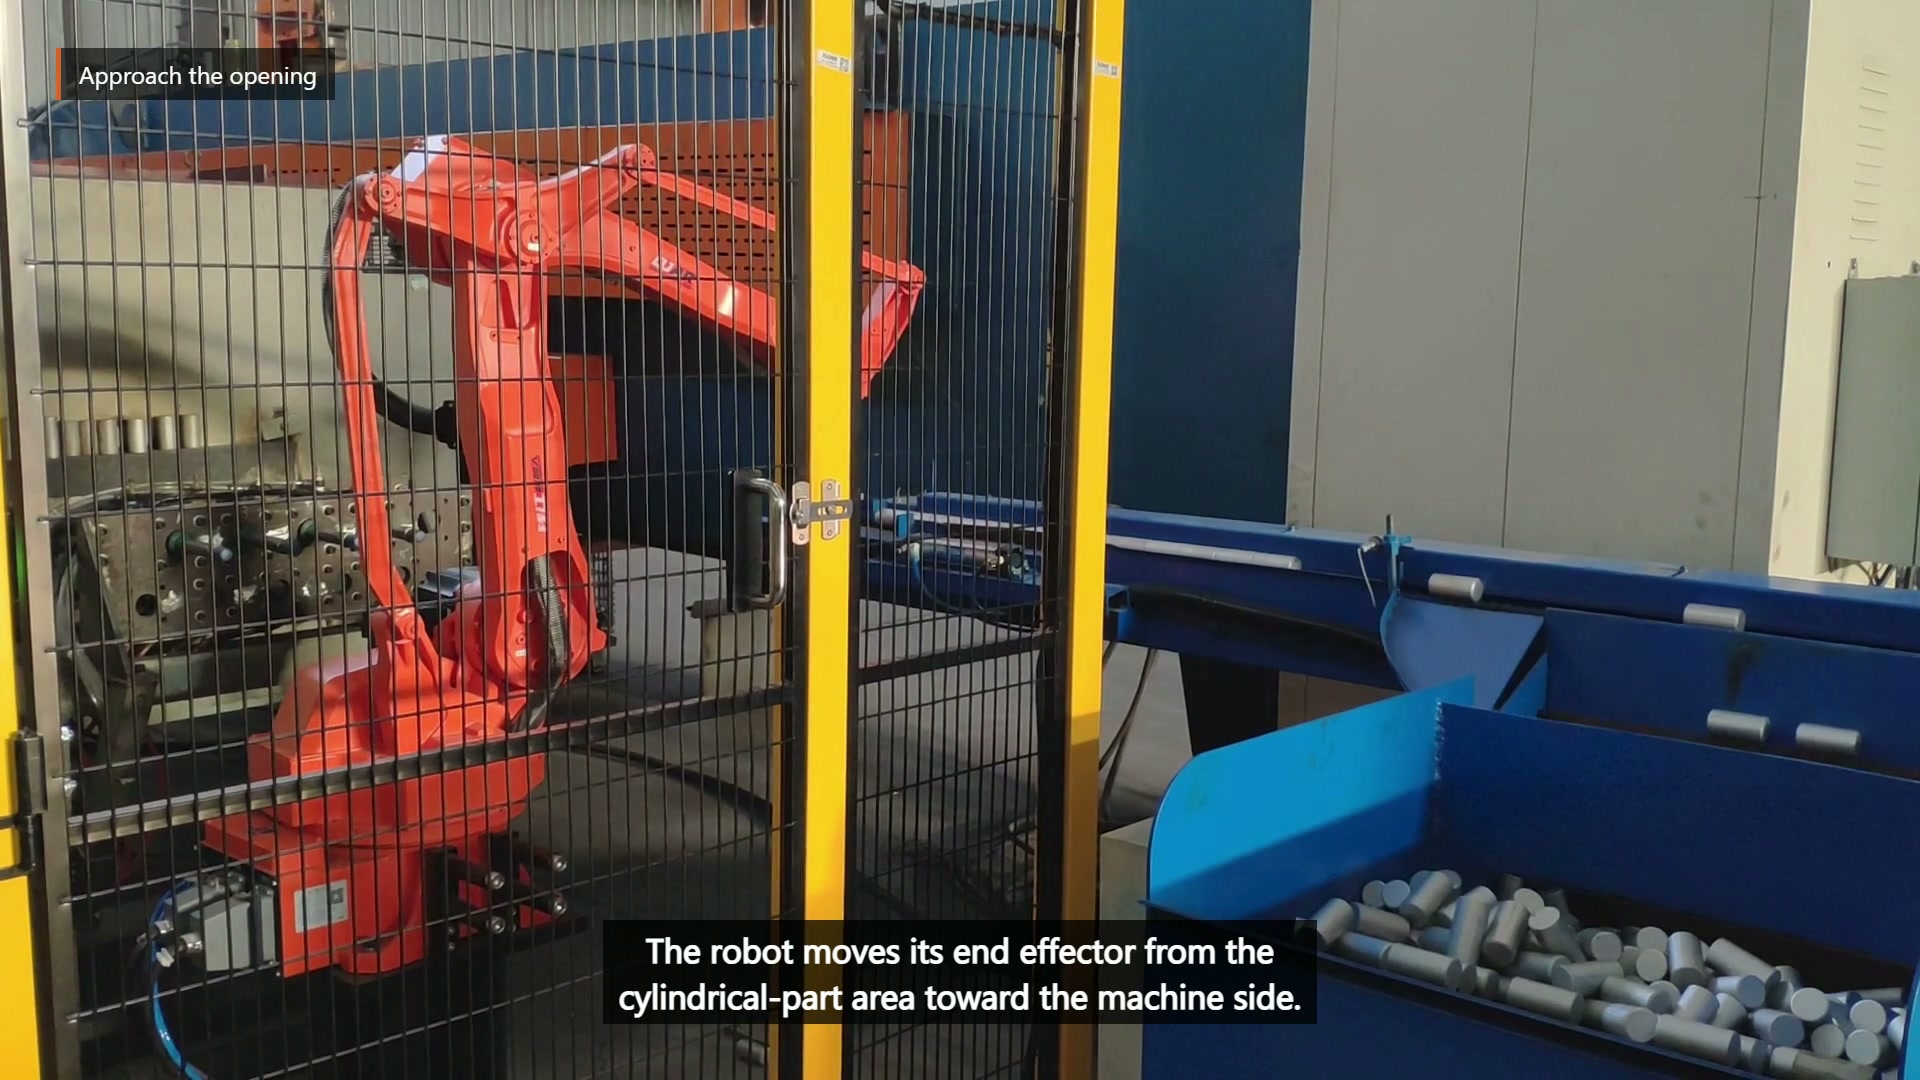
Alle 00:25.50, il robot si sposta verso l'attrezzatura blu racchiusa accanto all'area del componente cilindrico.
L'accesso dipende da uno stato di pronto concordato e da uno spazio libero sufficiente per la pinza, il cilindro tenuto e il percorso di retrazione. Un ritardo fisso non può dimostrare che il movimento interno si sia arrestato, che l'accesso sia disponibile o che la posizione di consegna sia pronta. Lo spazio libero dal robot deve coprire il pezzo tenuto e l'utensile, non solo la flangia del braccio.
| La Domanda | Interfaccia di prelievo | Interfaccia apparecchiatura |
|---|---|---|
| Quali problemi comportano le riparazioni? | Supporto radiale e arresto assiale | Posizione di consegna definita |
| Cosa conferma la prontezza? | Parte presente e correttamente posizionata | Accesso disponibile e stato di destinazione confermato |
| Quale volume necessita di essere smaltito? | Approccio a mascella attorno alle parti vicine | Utensile, cilindro e percorso di ritirata completo |
| Quale guasto necessita di essere riparato? | Presa mancante, rotolante o incompleta | Ingresso bloccato, passaggio di consegne rifiutato o mancato sgombero |
Le interfacce devono essere validate separatamente prima di essere cronometrate come un unico ciclo. Ciò impedisce che un arresto presso l'apparecchiatura venga erroneamente diagnosticato come un problema della pinza, o che un'instabilità di prelievo venga mascherata da un gioco eccessivo a valle.
I test di ripristino rivelano quale interfaccia ha perso il controllo
Rimuovere un componente dalla presentazione, posizionarne uno con il peggior offset assiale consentito, sfidare la conferma della presa, impedire lo stato di pronto dell'attrezzatura e ostacolare il passaggio di consegne in prove controllate. Ogni condizione richiede un punto di presa sicuro e un percorso di ripristino che preservi la conoscenza del fatto che il robot stia trasportando un componente.
Per una revisione concettuale, fornire il disegno del componente, il diametro e l'intervallo di lunghezza, la massa e le superfici protette, il supporto di presentazione e le varianti in ingresso, gli stati di apertura e controllo dell'apparecchiatura, il luogo di consegna, le aspettative di recupero e i componenti rappresentativi. Invia questi input per una revisione del concetto EVST → o di scrivere un'e-mail a sales@evsrobot.com.
Il filmato mostra la movimentazione di componenti cilindrici in prossimità di apparecchiature chiuse; gli utensili finali, i controlli, le misure di sicurezza e l'accettazione dipendono dalla convalida del progetto.