
By Redazione EVST · Recensito da Redazione EVST · Ultimo aggiornamento: 8 ottobre 2026 · Politica editoriale · Politica di correzione · Termini e condizioni
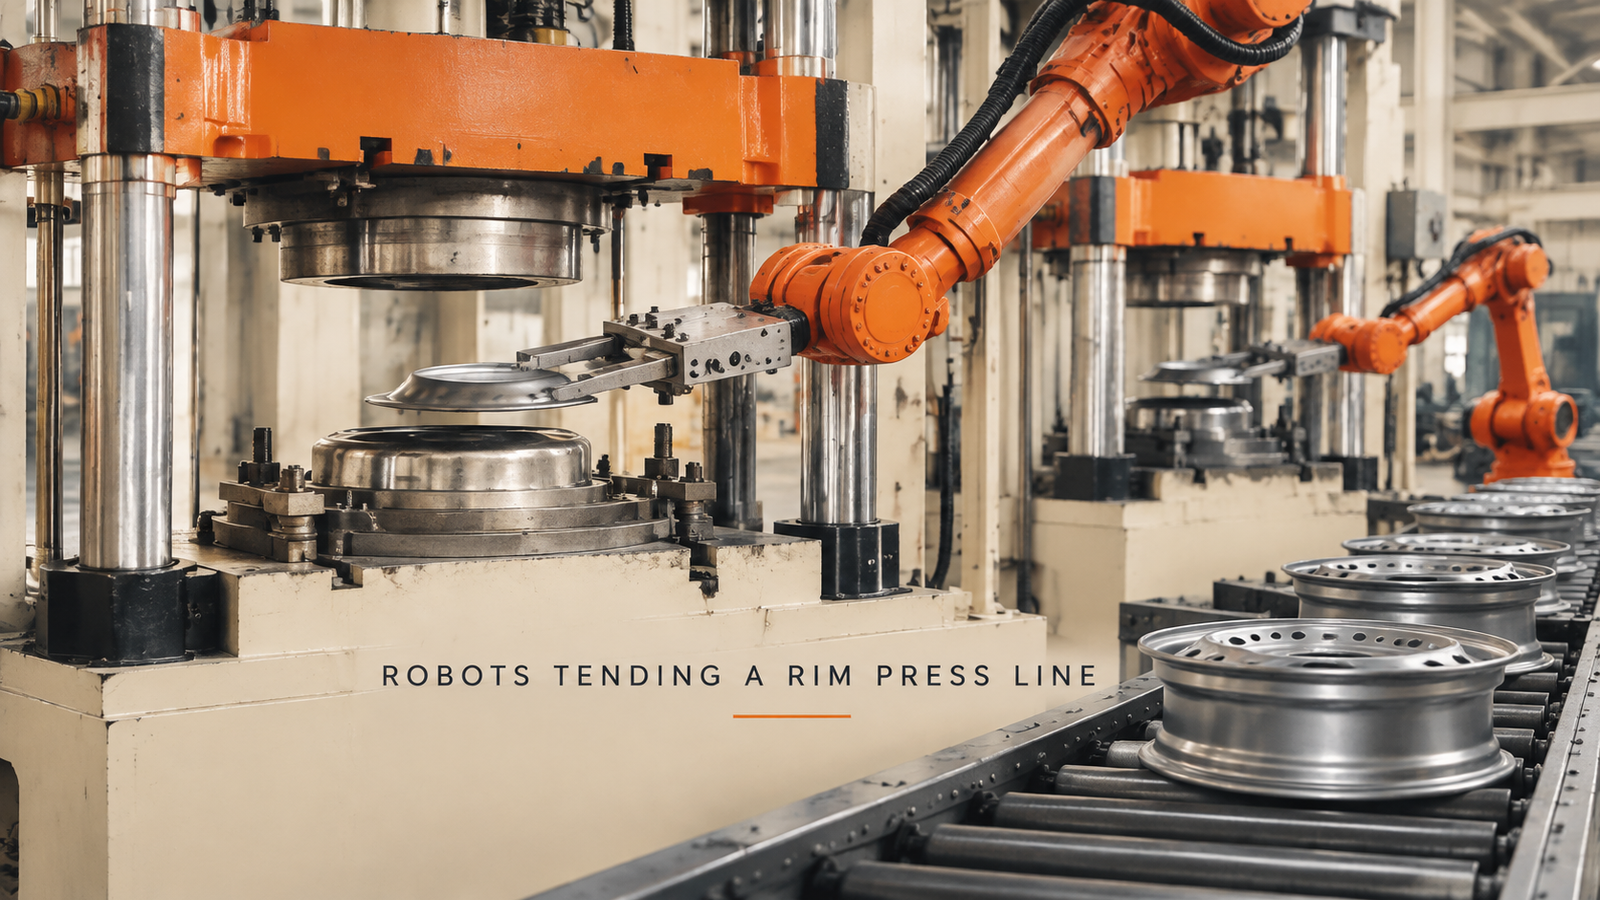
L'asservimento delle presse su una linea di bordatura può essere affidato ai robot quando vengono soddisfatti tre vincoli: il pezzo viene introdotto nello stampo senza spostamenti, la pressa può chiudersi solo quando il robot si è allontanato da essa e il pezzo si posiziona sempre nello stesso punto dello stampo ad ogni ciclo. La portata e lo sbraccio sono importanti, ma raramente determinanti. Nella cella qui descritta, robot a sei assi sono posizionati tra una fila di presse idrauliche a quattro colonne e stazioni di bordatura, e i robot gestiscono due pezzi molto diversi: una lamiera d'acciaio tonda presso le presse e un cerchione con una serie di fori presso le stazioni.
State guardando la pressa che si occupa della linea di bordo? Inviaci il disegno del componente per ogni stazione e la tua produzione giornalierae noi risponderemo con un concetto di cella e una stima del tempo di ciclo.
Perché le presse sono la parte dura di una linea di bordo
Una pressa si differenzia dal resto di una linea di produzione di cerchi perché l'operatore deve inserire una mano, o almeno un componente, nello spazio tra gli stampi. Eseguire questa operazione manualmente migliaia di volte al giorno è faticoso e comporta rischi concreti, e ogni pressa aggiunta significa un'altra persona in un'altra postazione. Ecco perché la gestione delle presse è tra le prime mansioni che un'azienda valuta quando considera l'introduzione di robot.
È anche per questo che il lavoro non si limita a "prelevare e posizionare". Il robot entra in uno spazio che sta per chiudersi e il pezzo che deposita deve trovarsi esattamente nel punto giusto al momento della chiusura. Questi due fattori sono alla base di tutto quanto segue.
Un ciclo di pressione, passo dopo passo
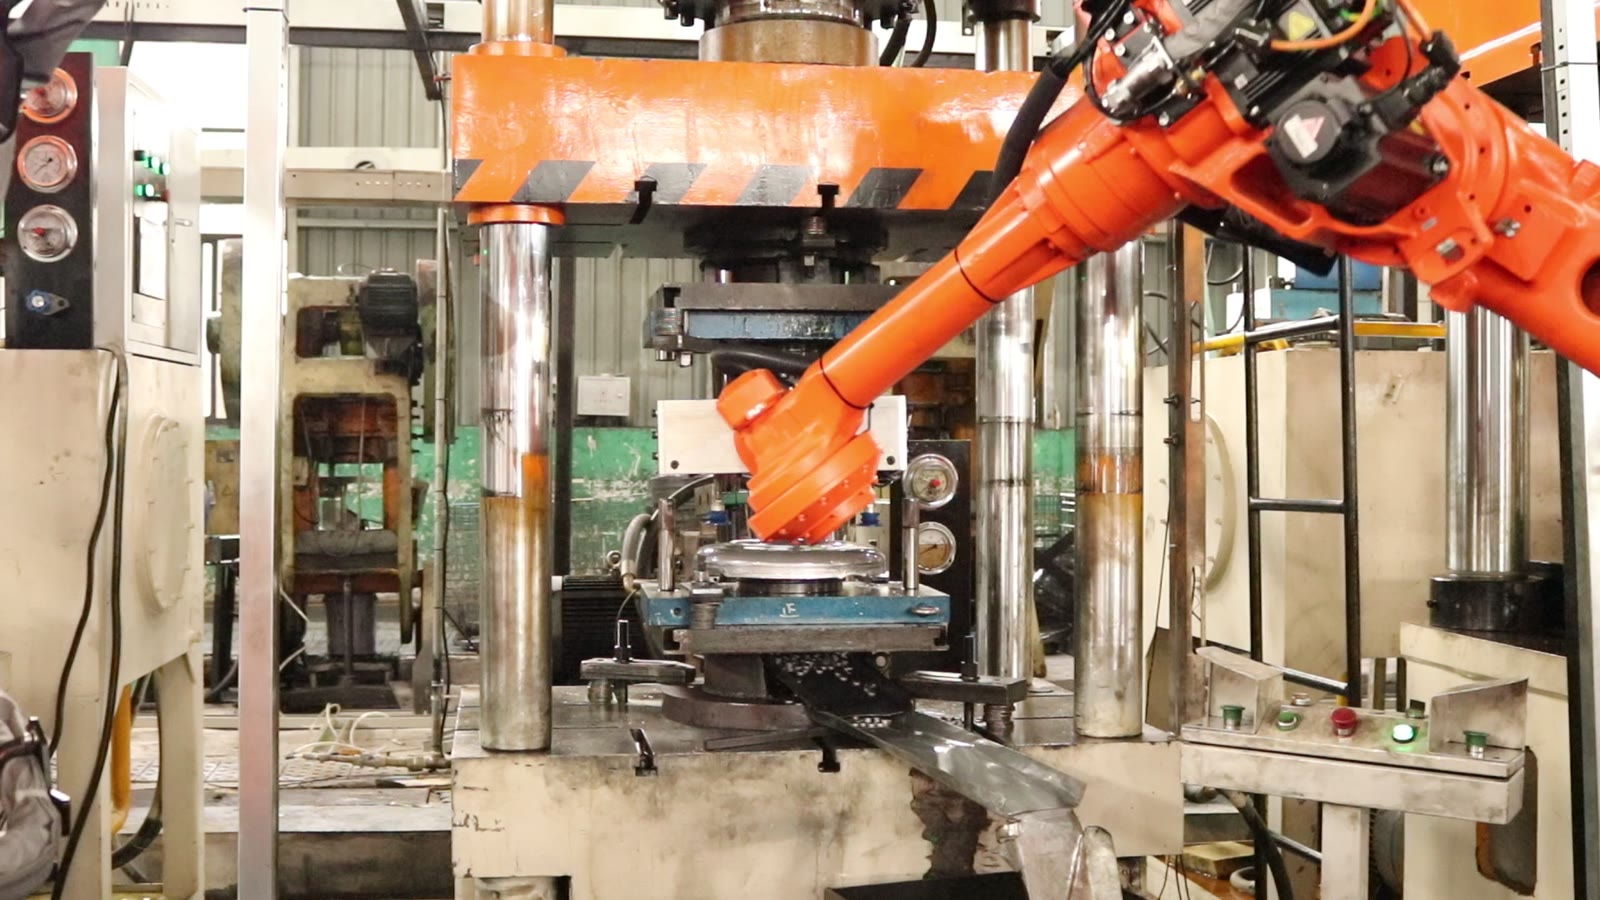
Alle presse, il ciclo si presenta in questo modo:
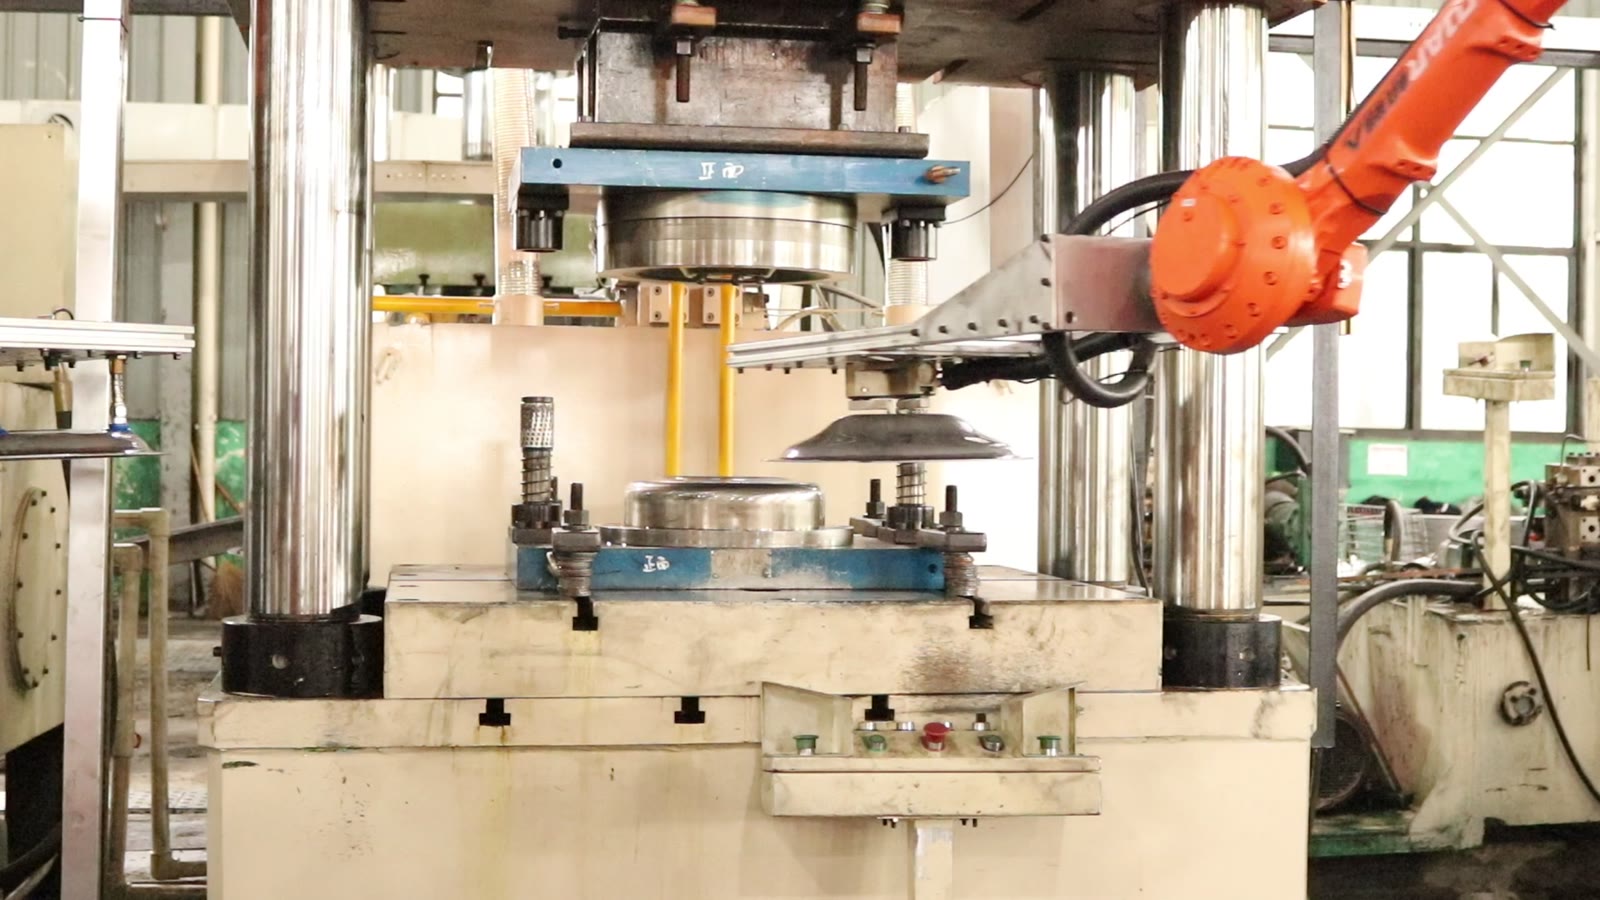
- Il robot trasporta una lastra di acciaio rotonda tramite una pinza piatta a forcella.
- Si estende tra la matrice superiore e quella inferiore.
- Posiziona il grezzo sulla matrice inferiore.
- Si ritira dalla stampa.
- Solo allora la trave superiore arancione della pressa si abbassa e si rialza.
- Il robot si allunga all'indietro e solleva il pezzo dallo stampo inferiore.
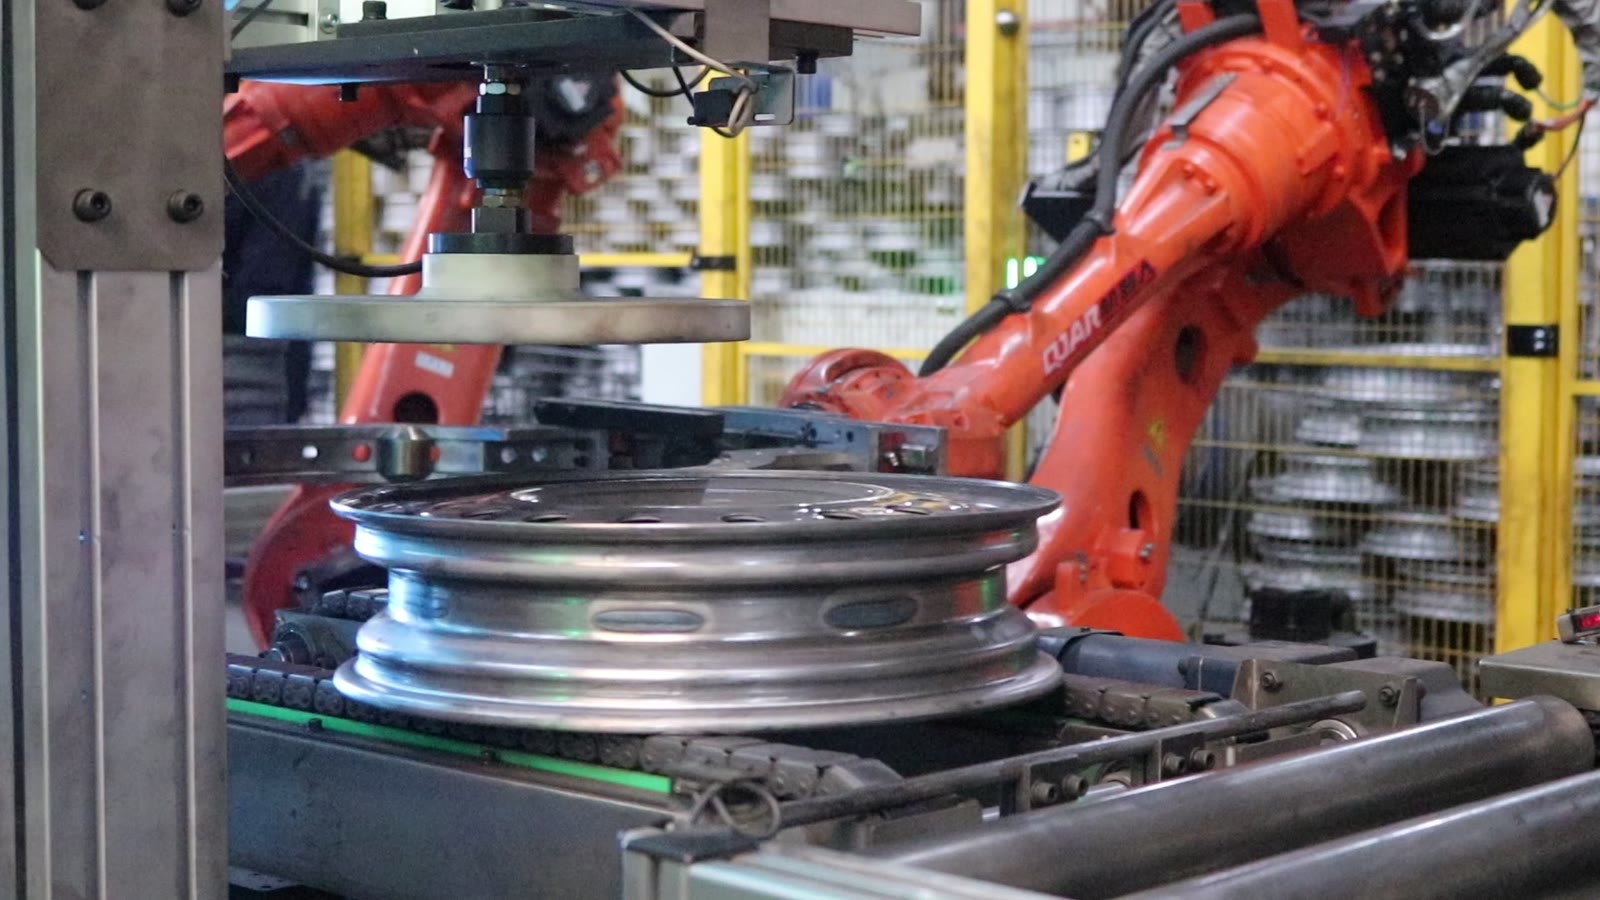
Più avanti lungo la linea di produzione, subentra un'altra operazione di movimentazione. In una stazione di fissaggio dei cerchi, un robot dotato di una pinza anulare afferra un cerchio, un anello con una fila di fori, e lo posiziona su un supporto verticale. Una piastra di pressione circolare posta sopra il supporto si abbassa sul cerchio e, una volta completata l'operazione, il robot lo rimuove. Accanto a un trasportatore a rulli, due robot affiancati prelevano i cerchi per spostarli lungo il nastro trasportatore, che poi li percorre uno dopo l'altro.
Tre vincoli che si sostengono a vicenda
Trasportare il pezzo senza spostarlo
Un pezzo grezzo, trasportato su una forca, è supportato dal basso anziché bloccato, quindi può scivolare durante il movimento se il robot accelera, frena o sterza troppo bruscamente. La forca necessita di una sede da cui il pezzo grezzo non possa scivolare e di un percorso la cui velocità sia graduale nei punti in cui il pezzo è meno vincolato. Uno spostamento del pezzo grezzo non è un errore da poco: il vincolo successivo presuppone che si trovi nella posizione prevista.
La pressa si chiude solo quando il robot è libero
La sequenza nella cella è semplice: il robot si allontana, poi la pressa si abbassa. Il principio di progettazione alla base è che quest'ordine non deve dipendere solo da una perfetta sincronizzazione. Un sistema di interblocco robot-pressa invia alla pressa un segnale che il robot si trova fuori dall'area dello stampo e, prima di entrare, un segnale che la pressa è aperta. Entrambe le direzioni sono importanti, poiché una pressa che si chiude troppo presto e un robot che entra troppo presto rappresentano guasti diversi con lo stesso risultato.
Individuazione della parte nello stampo
Posizionare un pezzo vuoto sullo stampo inferiore è utile solo se questo finisce sempre nello stesso punto. Laddove lo stampo presenta elementi di posizionamento, come un incavo, dei perni o una sede sagomata, il robot deve solo avvicinare il pezzo e lasciarlo assestare. Laddove non vi siano elementi di questo tipo, il robot deve essere sufficientemente preciso da posizionare il pezzo direttamente, e qualsiasi spostamento nella posizione di prelievo si ripercuote direttamente sullo stampo.
I tre elementi sono collegati in una catena. Una pinza di serraggio sicura consente un posizionamento ripetibile, il posizionamento è valido solo se il robot è chiaramente libero prima della corsa, e una caratteristica di posizionamento nello stampo assorbe la piccola variazione residua.
Da una pressione a una fila
Lungo la linea, i robot si posizionano tra le presse, che vengono servite con lo stesso ritmo: dentro, fuori, azionamento, di nuovo dentro. Come principio di progettazione, trattare una pressa con un robot come un'unità semplifica la scalabilità della linea. Una nuova pressa porta con sé il proprio robot, il proprio sistema di interblocco e il proprio ciclo di movimentazione dei pezzi, senza che sia necessario riprogettare l'intera cella.
Il compromesso sta nel costo per pressa. L'alternativa, un robot che serve due presse, consente di risparmiare un robot ma vincola i tempi di lavorazione delle presse e costringe ciascuna ad attendere l'altra. Quale sia la soluzione migliore dipende dalla durata di ogni ciclo rispetto al tempo di spostamento del robot, ed è proprio a questo che serve una stima del tempo di ciclo ricavata dai disegni.
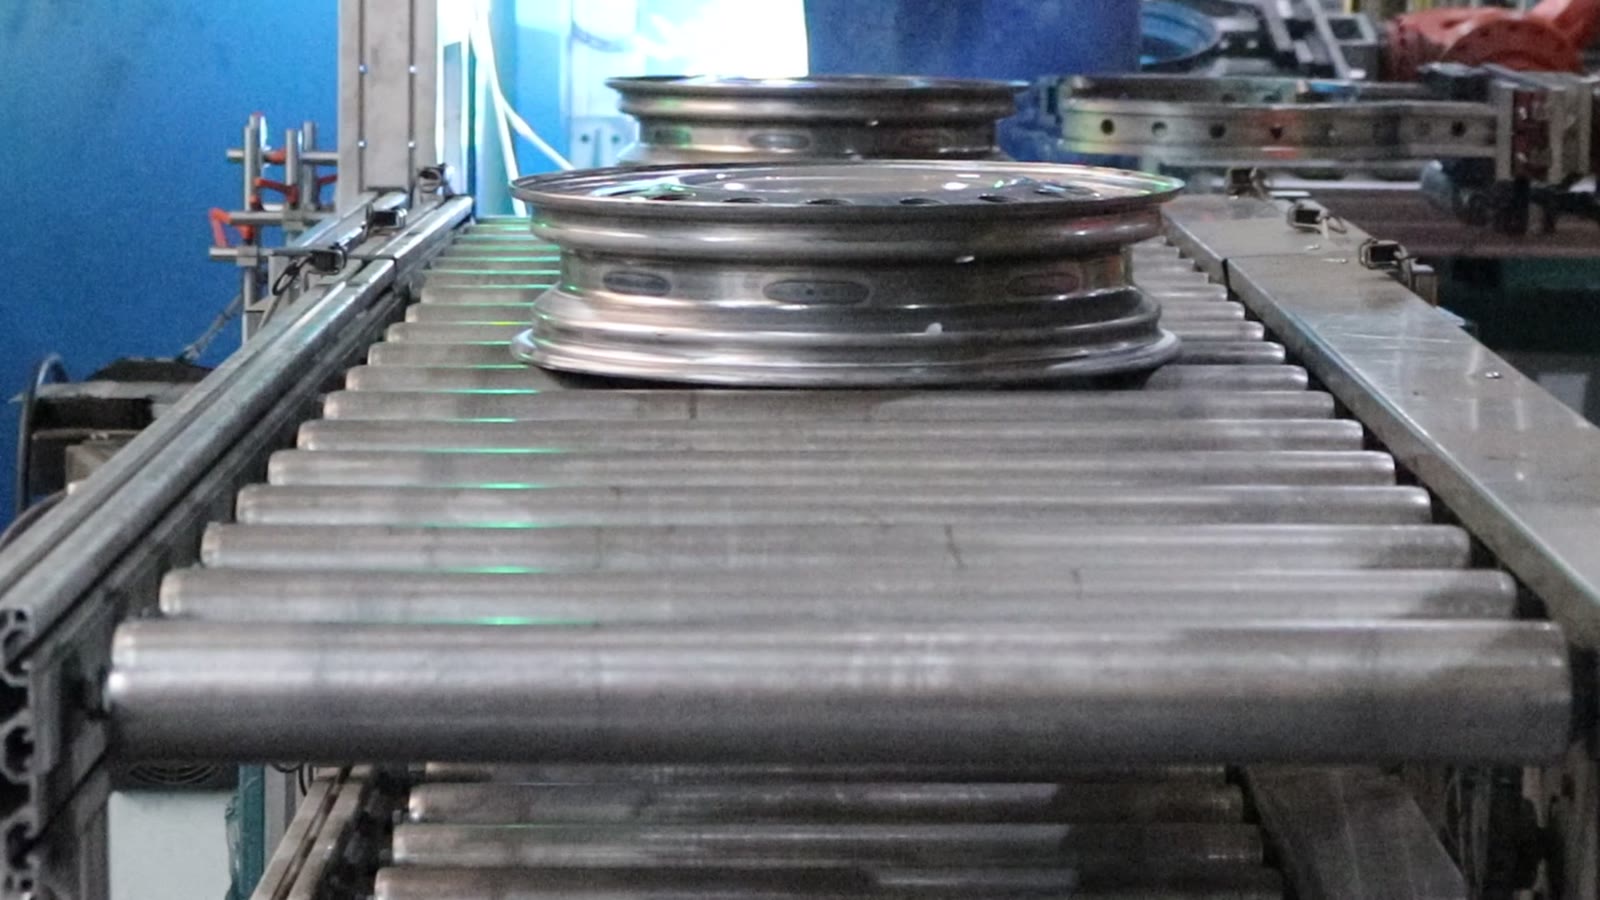
I grezzi e i cerchi necessitano di pinze diverse
La cella utilizza due pinze per due pezzi: una forchetta piatta per un pezzo grezzo rotondo che deve raggiungere lo spazio tra gli stampi e una pinza ad anello per il bordo. Questo è importante quando un cliente desidera che un robot gestisca entrambi: o l'utensile viene cambiato tra una lavorazione e l'altra, il che richiede un cambio utensili e un'area per parcheggiare ciascuna pinza, oppure i robot sono dedicati a un solo pezzo ciascuno. I robot dedicati sono più semplici ma costano di più per linea; una configurazione con cambio utensile è più economica in termini di hardware ma aumenta i tempi di cambio e un ulteriore elemento da controllare.
Dove si colloca tutto ciò e dove guardare più da vicino
L'asservimento automatico delle presse è una soluzione ideale quando i pezzi hanno una forma stabile, le presse sono disposte in fila con spazio sufficiente accanto e la velocità di produzione è abbastanza costante da giustificare l'impiego di un robot per pressa. È opportuno valutare attentamente la situazione quando le dimensioni dei pezzi variano notevolmente, quando lo stampo non consente un posizionamento preciso del pezzo o quando la disposizione delle presse non lascia spazio sufficiente a un robot per raggiungere lo stampo.
Domande che ci vengono poste spesso
La macchina da stampa deve essere modificata? In genere sono necessari segnali per l'interblocco e talvolta una configurazione delle protezioni che consenta l'accesso al robot. Verifichiamo la corrispondenza con il layout della pressa che ci inviate.
Un singolo robot può servire più di una macchina da stampa? Può accadere quando il tempo di corsa lascia un tempo di inattività sufficiente per permettere al robot di spostarsi e caricare la seconda pressa. Una stima del tempo di ciclo mostra se ciò si verifica.
Lo stesso robot è in grado di gestire sia i semilavorati che i cerchi? Tecnicamente sì, con un cambio utensili, ma aumenta i tempi di cambio. Se ne valga la pena dipende dalla frequenza con cui si cambiano i pezzi.
Cosa inviarci
Per ogni stazione, abbiamo bisogno del disegno del pezzo, del layout della pressa, compresa la posizione dei robot e il modo in cui si aprono gli stampi, e della produzione giornaliera richiesta. Con queste informazioni possiamo indicarti quale dei tre vincoli sarà il più difficile da gestire nella tua linea e come potrebbe essere un concetto di cella e una stima dei tempi di ciclo.
Cerchi un'idea per le tue macchine da stampa? Contattaci qui oppure scrivi a sales@evsrobot.com allegando i tuoi disegni e la produzione giornaliera.
Questo articolo descrive il funzionamento generale delle presse e della movimentazione dei cerchi, illustrando cosa è visibile all'interno di una singola cella di lavoro; non specifica il tonnellaggio, le dimensioni dei pezzi, i materiali, i tempi di ciclo o le singole fasi di formatura.