
By Redazione EVST · Recensito da Redazione EVST · Ultimo aggiornamento: 9 ottobre 2026 · Politica editoriale · Politica di correzione · Termini e condizioni
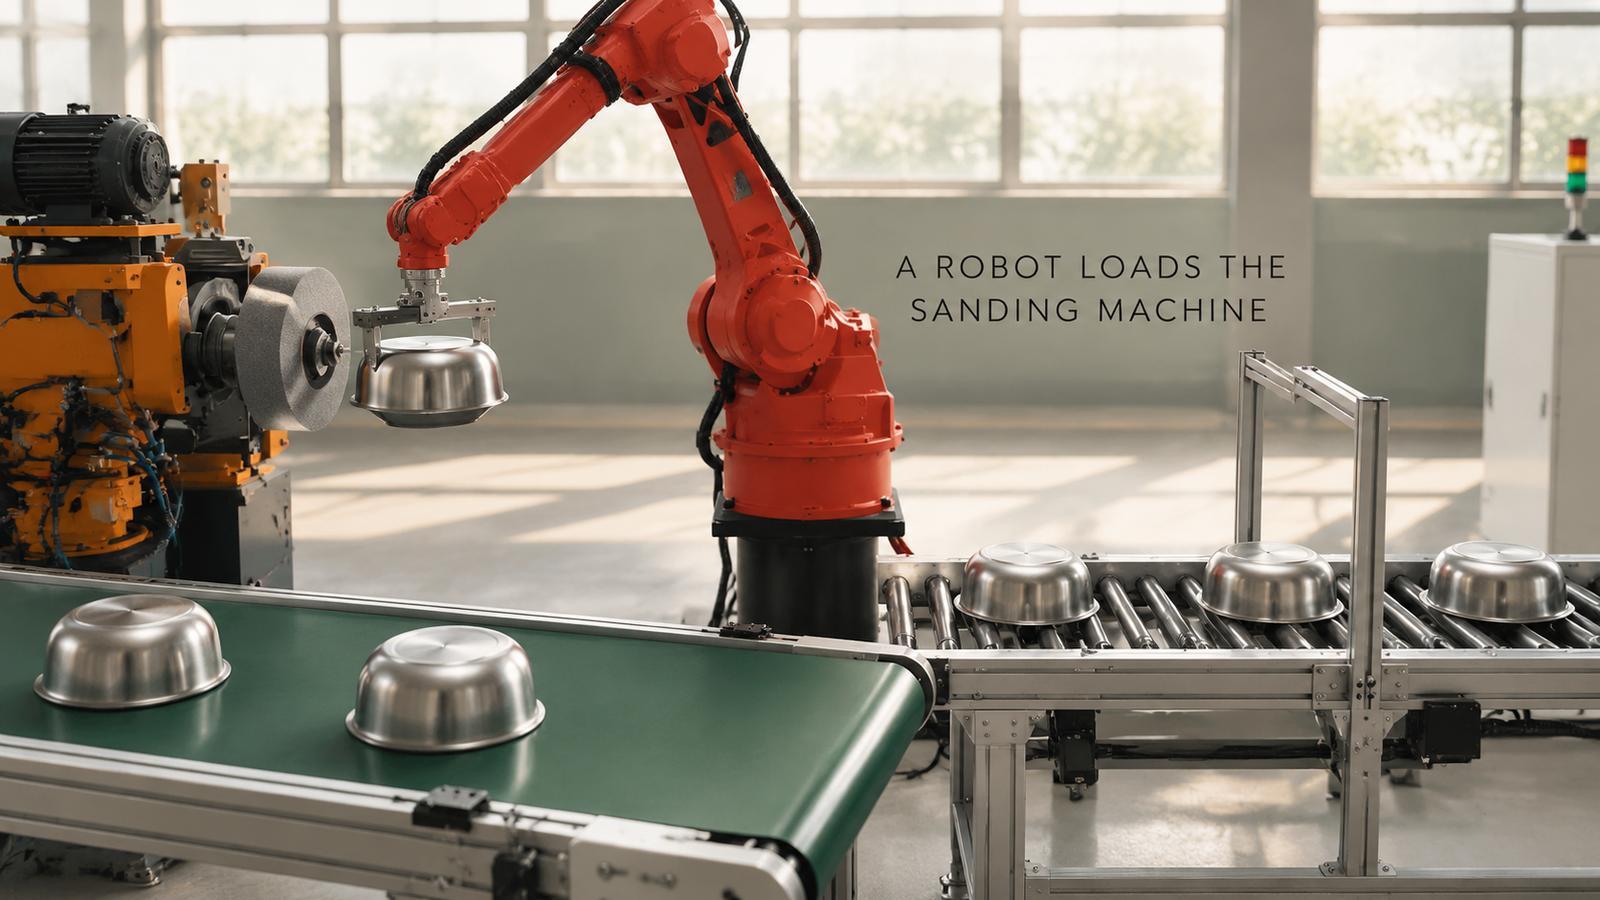
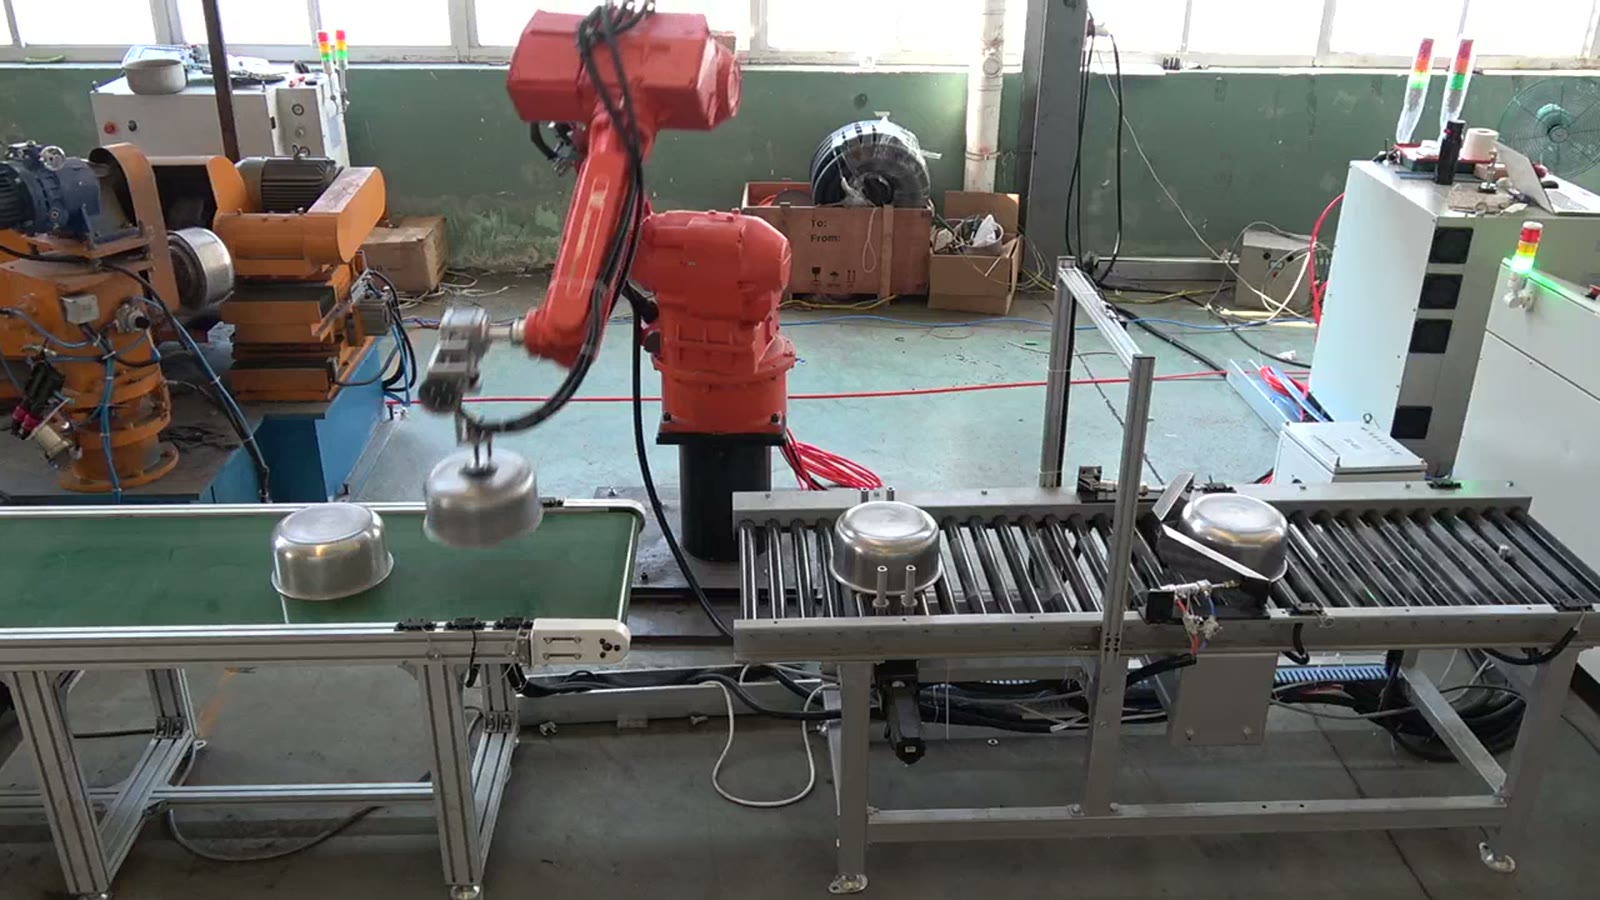
Una volta che l'operatore si trova a dover lavorare con una levigatrice per ciotole, il robot si occupa di tutte le operazioni che prima venivano svolte manualmente: prelevare una ciotola capovolta, posizionarla al centro del mandrino, lavorare nella polvere e fare tutto questo con una velocità tale da non far mai attendere la mola abrasiva. La cella descritta in questo articolo esegue queste operazioni con un robot a sei assi. Il robot solleva le ciotole in acciaio inossidabile da un nastro trasportatore a rulli, le carica sul mandrino di una levigatrice e le posiziona su un nastro trasportatore una volta levigate.
State pensando di automatizzare una levigatrice? Inviaci il disegno del pezzo e la tua produzione giornalierae noi risponderemo con un concetto di cella e una stima del tempo di ciclo.
Cosa stanno facendo le mani di un operatore a questa macchina
La ruota svolge il lavoro utile. L'operatore è la catena di approvvigionamento, e il lavoro è ripetitivo, polveroso e difficile da reperire. Osservando una stazione di questo tipo, i compiti dell'operatore si scompongono in pochi piccoli compiti, ognuno dei quali diventa una domanda per la cella:
| Cosa fa l'operatore | A cosa deve rispondere la cellula |
|---|---|
| Prende la ciotola successiva e la ruota per adattarla alla macchina | Come un addetto alla presa afferra una ciotola che arriva con la bocca rivolta verso il basso e la porge |
| Posiziona la ciotola sul mandrino e sente se è dritta | Come la ciotola finisce centrata senza che una persona controlli |
| Rimane nella polvere | Come il robot e la sua pinza sopravvivono |
| Toglie la ciotola levigata e la appoggia | Dove finiscono le ciotole finite e come il robot ci arriva. |
| Tiene pronta la ciotola successiva mentre la ruota è in funzione | Come la disposizione impedisce alla macchina di aspettare |
Un ciclo attraverso questa cella
Un trasportatore a rulli porta le ciotole sulla destra. La levigatrice arancione si trova sulla sinistra, con un mandrino e una mola abrasiva grigia. Un nastro trasportatore verde scorre davanti, e il robot rosso a sei assi è posizionato al centro, a portata di mano di tutti e tre.
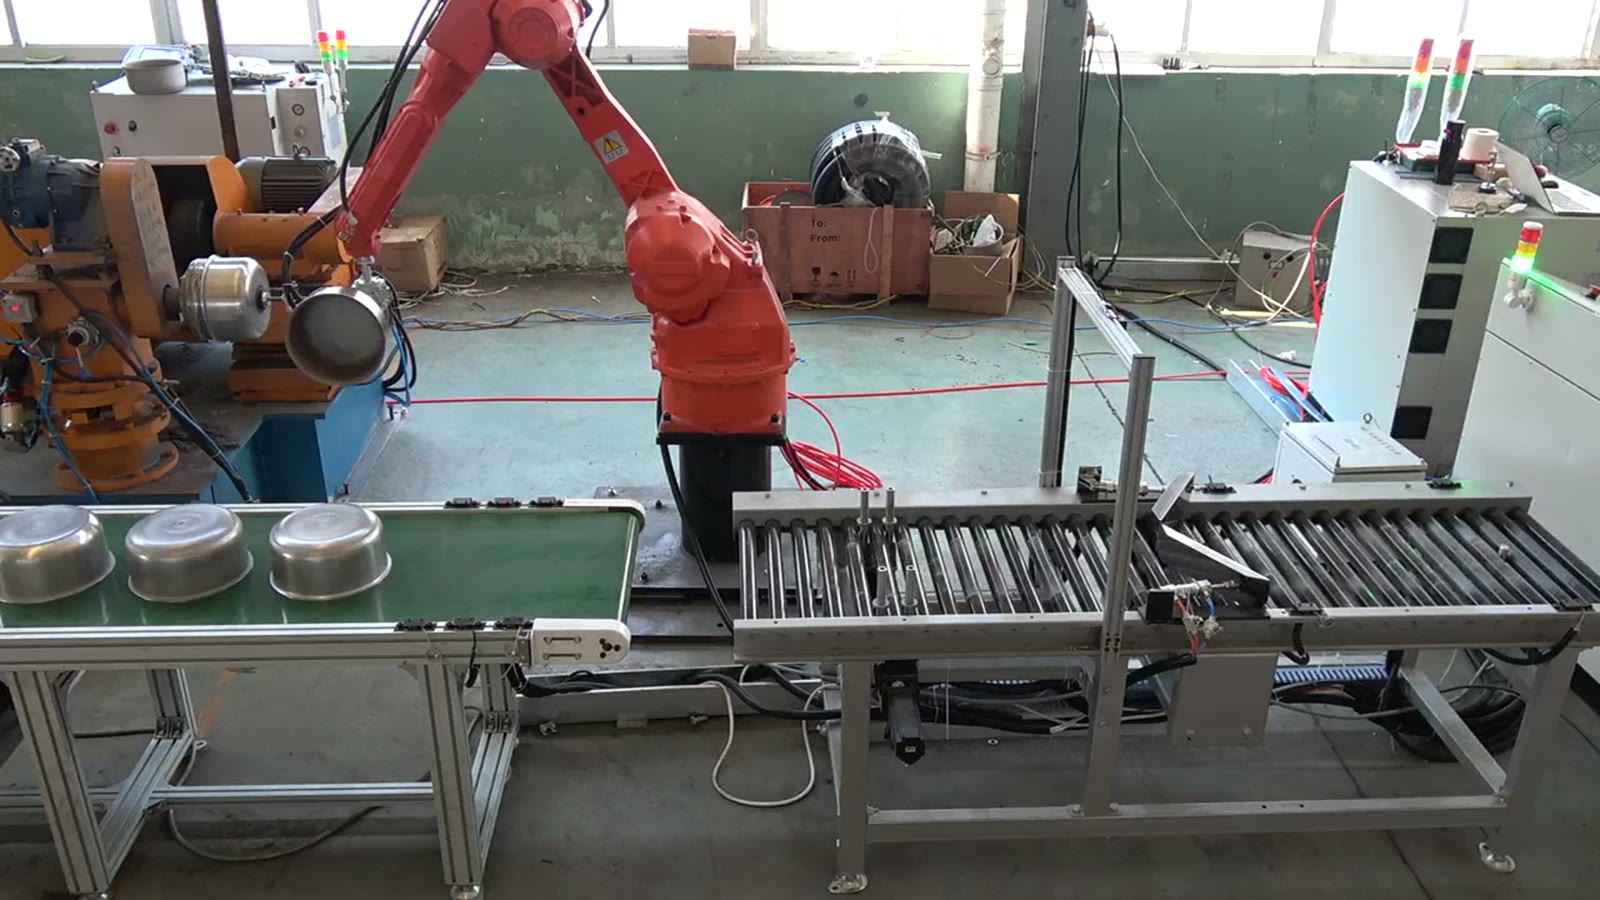
- Le ciotole in acciaio inossidabile vengono posizionate una dopo l'altra sul nastro trasportatore a rulli, con l'apertura rivolta verso il basso.
- Il robot raggiunge la fine del nastro trasportatore e preme la sua pinza a forma di barra su una ciotola.
- Solleva la ciotola e la ruota verso la levigatrice.
- La ciotola viene caricata sul mandrino e il braccio rimane sulla macchina per alcuni secondi mentre la ciotola ruota e la mola si appoggia su di essa.
- Una volta terminata la levigatura, il robot rimuove la ciotola e si gira verso la parte anteriore.
- Posiziona la ciotola sul nastro trasportatore verde, che la trasporta in avanti.
- Il robot torna al nastro trasportatore per prendere la ciotola successiva e ripete i movimenti.
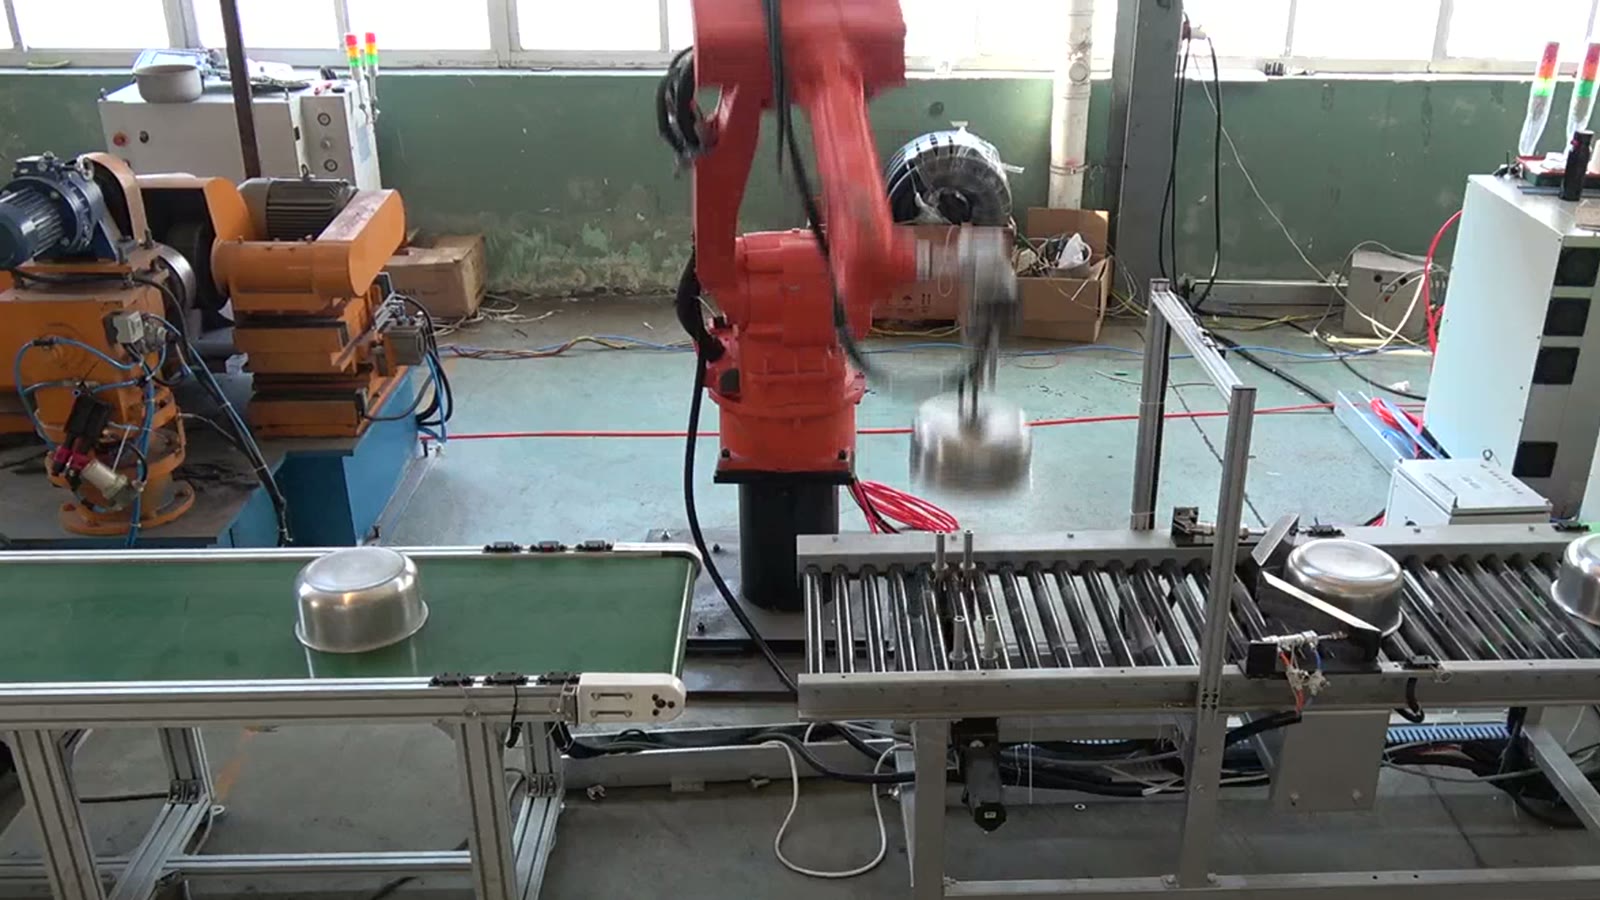
Montaggio della ciotola: dalla pinza al mandrino
Una ciotola che arriva con la bocca rivolta verso il basso si posiziona stabilmente su un nastro trasportatore. Il problema è che l'orientamento con cui il robot la preleva non è necessariamente quello in cui il mandrino deve riceverla.
L'ordine logico è decidere prima quale superficie deve essere presa dal mandrino e quale superficie deve raggiungere la mola, e solo successivamente definire il dispositivo di presa. Questo deve lasciare libera l'area di contatto del mandrino, non deve lasciare segni su una superficie ancora da levigare e deve rilasciarsi in modo netto quando il mandrino prende il controllo. Un dispositivo di presa a barra è una soluzione semplice quando la forma della ciotola offre un punto di appoggio per premere e sollevare. Una famiglia di forme diverse potrebbe richiedere un dispositivo di presa adattabile o un cambio di utensile, e questa è una questione da affrontare in fase di disegno.
Rimanere fedeli al fuso
Una ciotola decentrata su un mandrino rotante oscilla e la mola asporta il materiale in modo non uniforme. Il centraggio è quindi condiviso tra robot e mandrino. Un mandrino con un'introduzione, una sede di posizionamento o un meccanismo di centraggio perdona piccoli errori di posizionamento. Un mandrino privo di queste caratteristiche richiede un posizionamento preciso e qualsiasi spostamento della ciotola sul nastro trasportatore si ripercuote direttamente sulla macchina. Un fermo o una guida all'estremità del nastro trasportatore, in modo che ogni ciotola arrivi quasi nello stesso punto, dà alla pinza un vantaggio iniziale.
Polvere e il polso del robot
La levigatura solleva particelle fini e un robot posizionato accanto alla macchina si trova immerso in una nuvola di polvere. La polvere si insinua nelle giunzioni e negli ingressi dei cavi, ricopre la pinza e può interferire con i sensori utilizzati. Le soluzioni più comuni sono una copertura protettiva per il robot, una pinza sigillata o spurgata, un sistema di aspirazione vicino alla ruota e una configurazione che mantenga il polso lontano dal flusso di polvere più intenso. La scelta della soluzione più adatta dipende dal processo e dalla macchina. È importante informarsi tempestivamente, poiché la risposta influisce sulla selezione e sulla manutenzione del robot.
Impedire alla ruota di aspettare
Un principio generale: il tempo impiegato dal robot per spostarsi tra le stazioni dovrebbe essere breve rispetto al tempo che una ciotola trascorre sulla ruota. In tal caso, la macchina detta il ritmo e il robot ha tempo a sufficienza. In caso contrario, il robot diventa il collo di bottiglia, e solo allora si può prendere in considerazione l'impiego di un secondo robot o di una seconda postazione di lavoro.
I buffer aiutano. Le ciotole in attesa sul trasportatore a rulli e un nastro che trasporta via quelle finite consentono una breve interruzione a una delle due estremità senza fermare la levigatrice, a scapito dello spazio a terra. La capacità di un robot di tenere il passo con una macchina dipende dal tempo di levigatura per ciotola rispetto al tempo di andata e ritorno del robot, ed è proprio a questo che risponde una stima del tempo di ciclo basata sui vostri disegni.
Quando ha senso utilizzare un robot per ogni levigatrice
L'impiego di un robot sulla levigatrice ha senso quando le ciotole appartengono a una famiglia di forme consolidate, arrivano sempre con l'apertura rivolta verso il basso in una posizione nota e la macchina è in funzione per la maggior parte del turno. È necessario valutare più attentamente la situazione se una singola macchina gestisce diametri o profondità molto diversi, se le ciotole possono arrivare inclinate o impilate, se la fase di levigatura richiede che la ciotola venga capovolta e riafferrata a metà, o se le protezioni e l'aspirazione della polvere non lasciano spazio al robot accanto alla macchina.
Domande frequenti degli acquirenti sulle celle di levigatura
La levigatrice deve essere sostituita? Spesso no, ma deve essere predisposta per il carico automatico: un modo per comunicare al robot che la macchina è pronta e un accesso sufficiente affinché il robot possa raggiungere il mandrino. Verifichiamo questa configurazione confrontandola con la macchina che già utilizzate.
Le pentole e gli altri utensili da cucina funzionano allo stesso modo? Le stesse domande rimangono valide, ma l'innesto della pinza e del mandrino è specifico per ogni forma, quindi inviate il disegno per ciascuna.
Informazioni che ci permettono di dimensionare la cellula
Inviaci il disegno del pezzo con la gamma di dimensioni della ciotola o del recipiente, indicaci quale levigatrice utilizzi attualmente e come viene fissata la ciotola, e comunicaci la tua produzione giornaliera. In base a queste informazioni, potremo valutare quali di questi aspetti sono più rilevanti per i tuoi pezzi e disegnare una cella di produzione con una stima dei tempi di ciclo.
Oggigiorno, usare una levigatrice a mano? Parlaci oppure inviare un'e-mail a sales@evsrobot.com con il disegno e la produzione giornaliera.
Principi generali di caricamento dei robot per le levigatrici, illustrati con una cella a tamburo; le dimensioni del tamburo, i materiali, i parametri di levigatura, i tempi di ciclo e i risultati superficiali non sono specificati.