
La saldatura robotizzata di una struttura di grandi dimensioni dovrebbe essere pianificata a partire dal giunto più critico, poiché quest'ultimo può determinare la posizione del robot, l'altezza del dispositivo di fissaggio, il posizionamento dei morsetti e il percorso verso ogni giunto successivo. Il filmato mostra un robot arancione che salda giunti separati su una struttura tubolare o a trave fissa. Questo esempio supporta una revisione concettuale basata sull'accessibilità, mentre l'estensione della saldatura richiesta e il risultato finale necessitano ancora di riscontri progettuali. Richiedi a EVST di esaminare la tua candidatura →
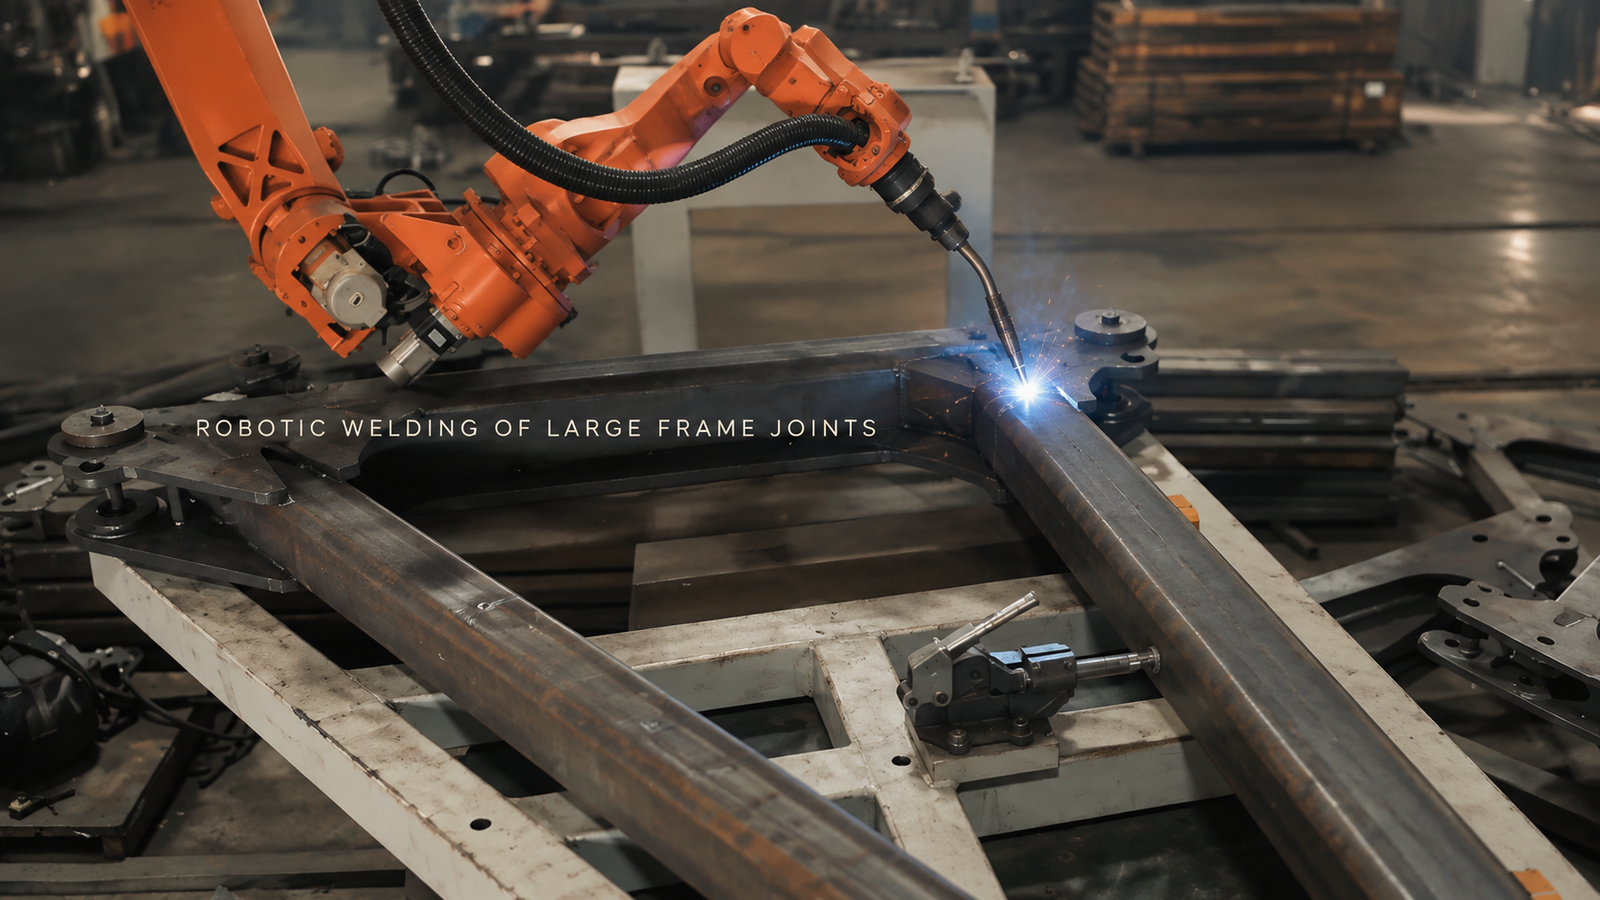
Lascia che il giunto più difficile definisca il primo layout
Il lato aperto di un telaio può far sembrare un arco semplice, mentre un tubo, un morsetto o un supporto bloccano il giunto successivo. La portata del robot da sola non risolve il problema. Il collo della torcia, l'ugello, il fascio di cavi e la direzione di ritirata devono tutti avere spazio sufficiente all'angolo di lavoro richiesto.
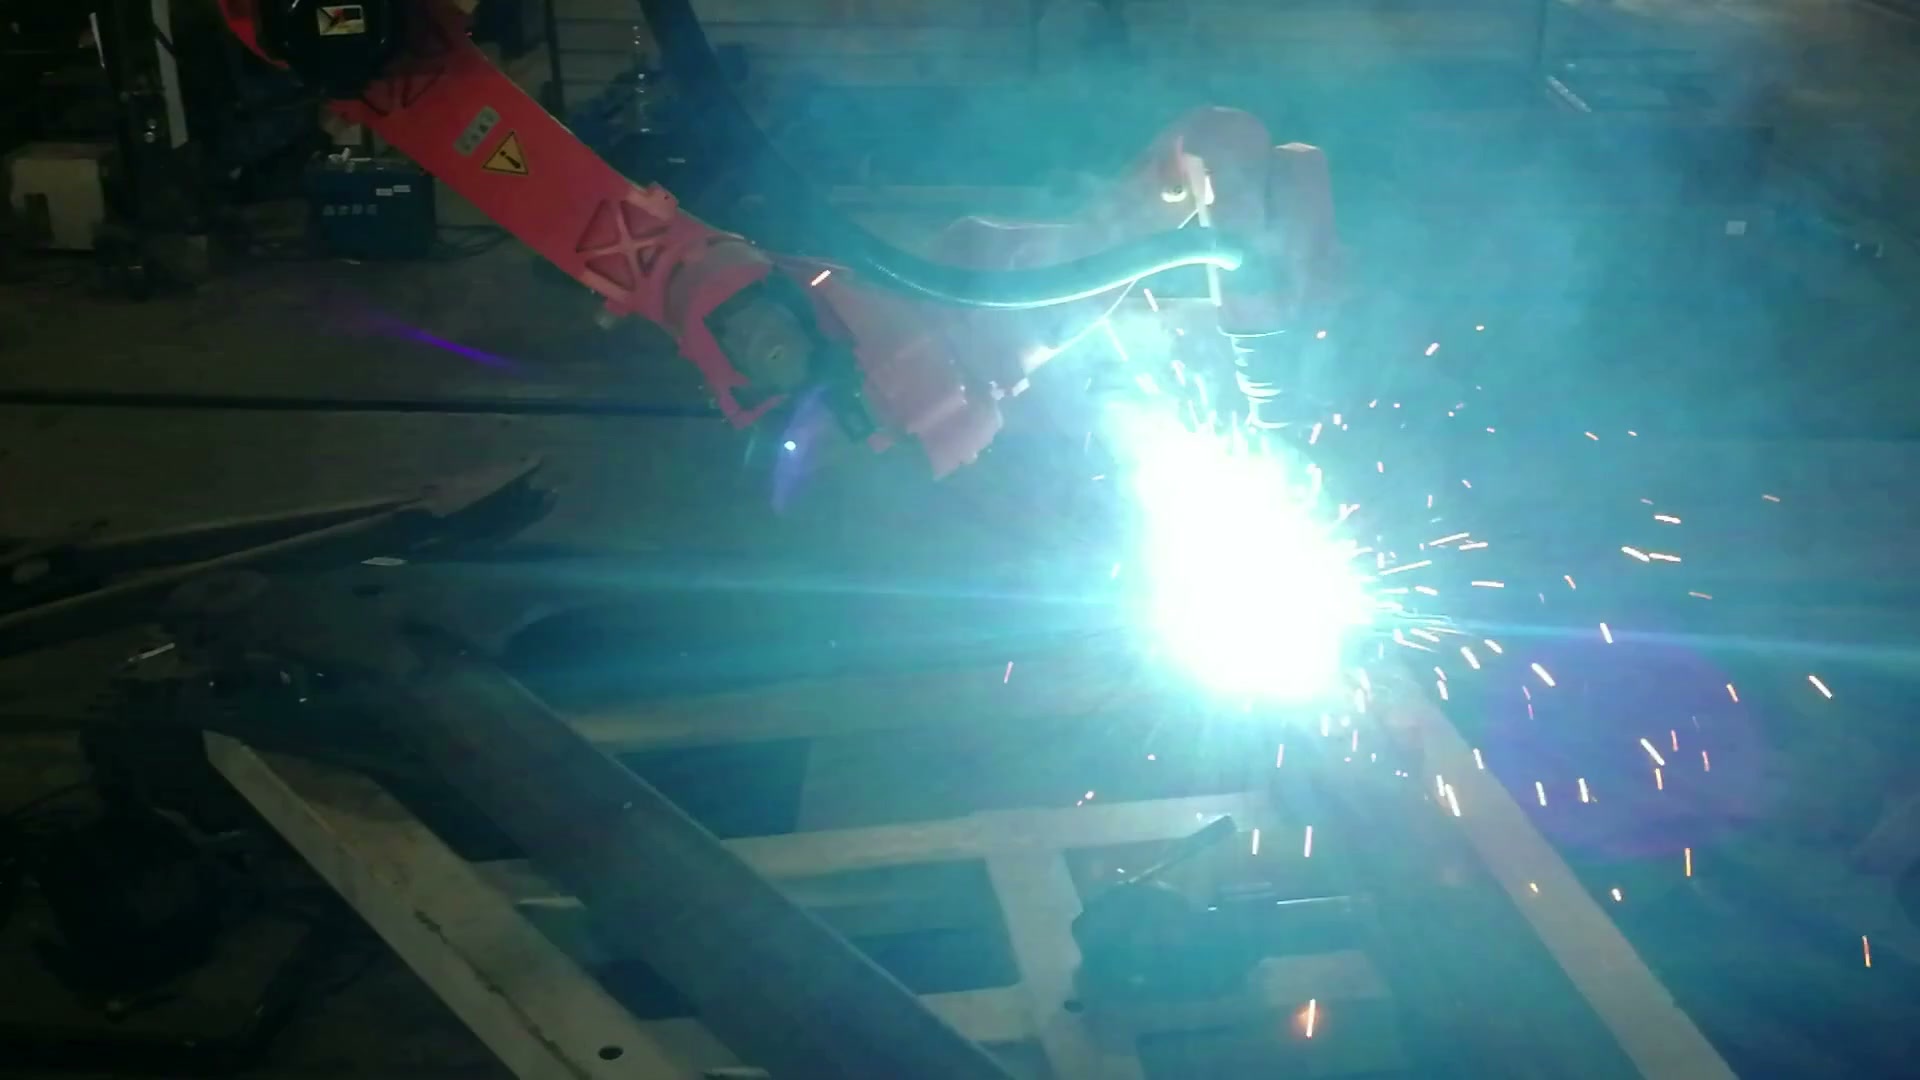
Alle 00:40.33, la vista ravvicinata conferma la presenza di un arco attivo in corrispondenza di un giunto del telaio fisso.
Iniziate dal punto più ostruito del disegno. Spostate l'intero gruppo torcia nella sua posizione iniziale, lungo il percorso richiesto e poi di nuovo indietro. Quindi posizionate il dispositivo di fissaggio attorno a quell'inviluppo. Un punto di riferimento o un morsetto che migliora il posizionamento ma occupa l'unico accesso utilizzabile modifica il concetto di automazione.
Anche gli elementi lunghi necessitano di un supporto sufficiente a limitare l'abbassamento e il movimento. Tale supporto deve controllare la struttura senza compromettere l'accesso appena stabilito. Il modello iniziale, quindi, combina la struttura effettiva, i supporti e i morsetti proposti, la geometria della torcia, l'ingombro dei cavi e le variazioni di ingresso misurate.
Esamina ogni giuntura in termini di accesso, posizione e percorso
L'ampia visuale mostra perché l'intero assemblaggio è importante: il robot, il telaio e la struttura in acciaio condividono lo stesso volume vincolato.
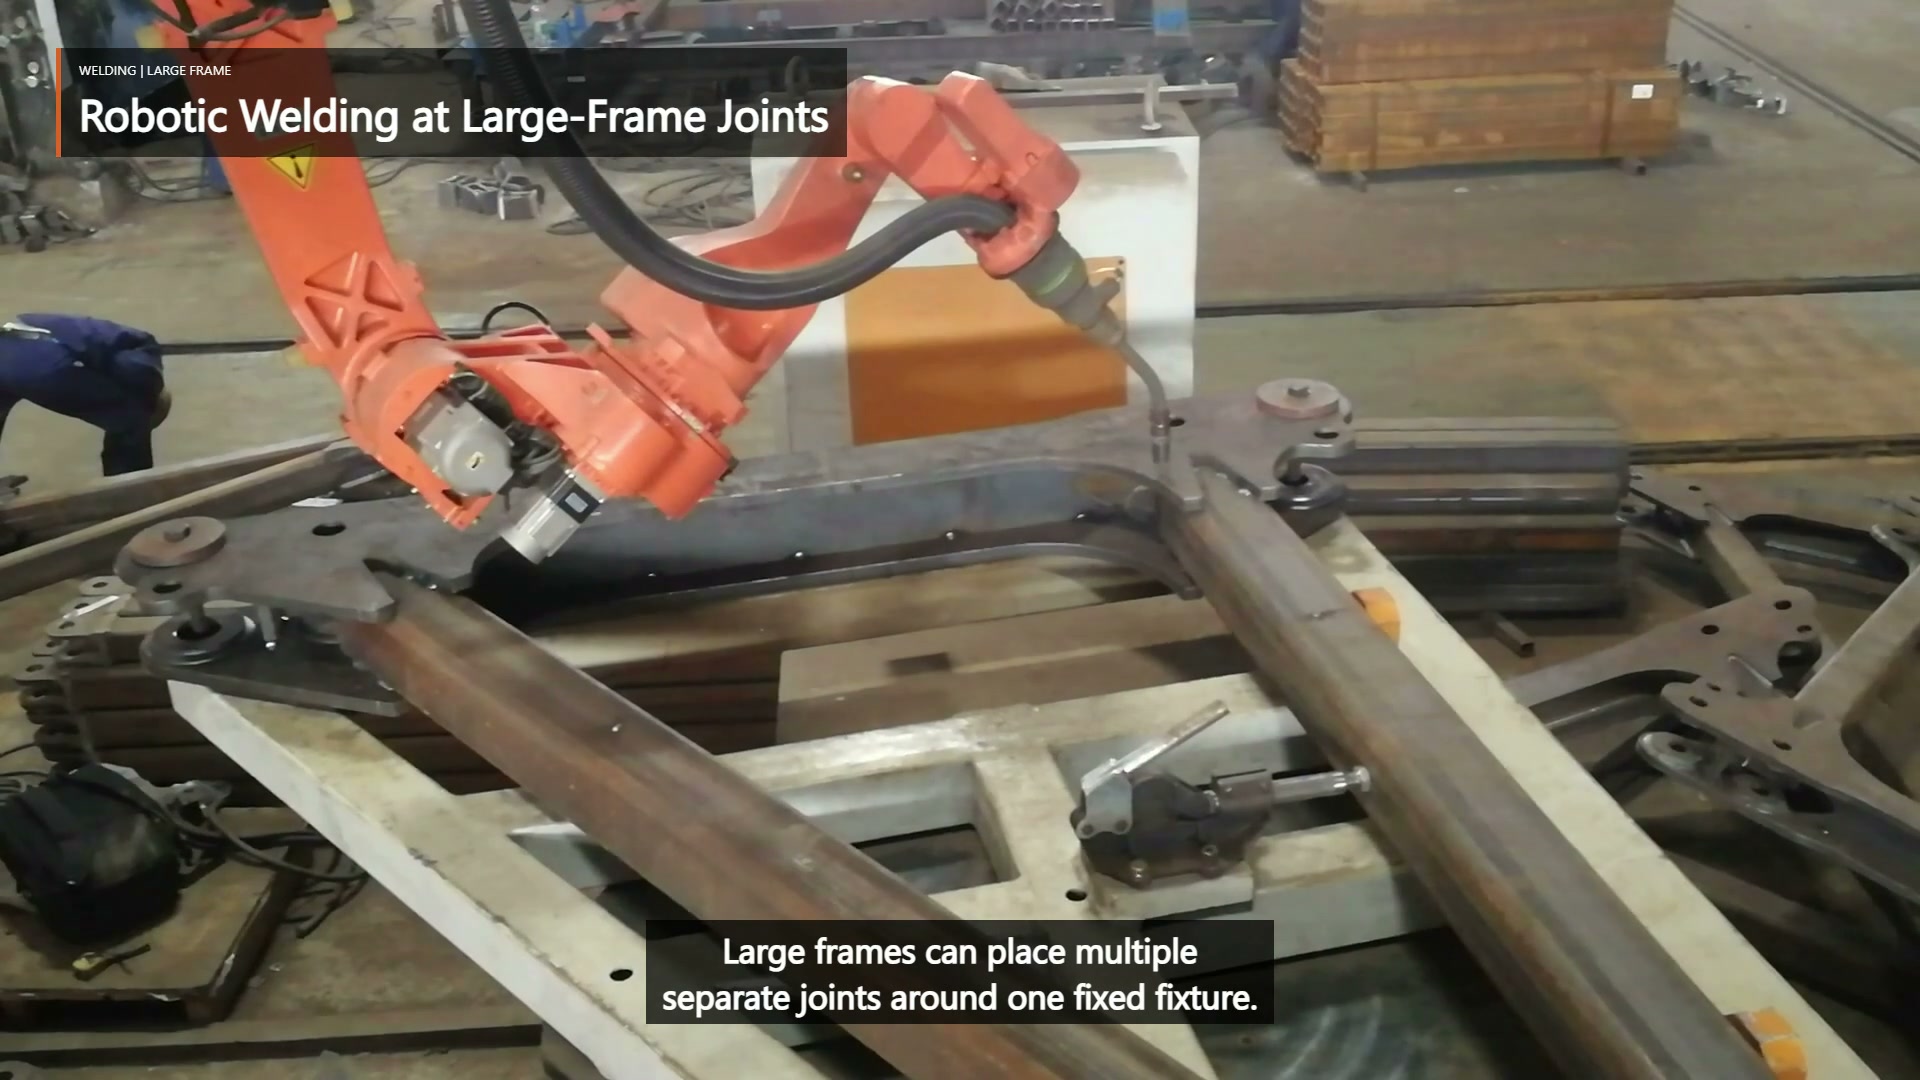
Al minuto 00:03.50, l'inquadratura ampia mantiene il robot, la torcia, il telaio fisso e la struttura in acciaio nella stessa scena.
| Domanda di revisione congiunta | Prove da portare | Conseguenza del concetto |
|---|---|---|
| È possibile che l'intero pacchetto di torce si avvicini e si allontani? | Angolo di giunzione, angolo della torcia richiesto, regione di inizio/fine e elementi vicini | Il montaggio del robot, la presentazione del telaio o l'endoscopio automatizzato possono cambiare |
| Il dispositivo di fissaggio restituisce il giunto in modo prevedibile? | Punti di riferimento stabili, posizioni dei morsetti, condizioni di fissaggio e intervallo di distanza misurato | La ripetibilità del percorso dipende dalla presentazione dei componenti, non solo dalla programmazione. |
| Il robot può spostarsi dall'articolazione precedente senza superare un ostacolo? | Involucro dell'apparecchio, percorso del cavo e percorso senza arco | L'ordine congiunto e le pose intermedie diventano parte del layout |
| È ancora possibile ispezionare l'area richiesta? | Disegno, specifiche di saldatura e accesso per l'ispezione | Il layout deve riservare una vista di accettazione utilizzabile |
Questo collega ogni requisito di giunzione al cambiamento fisico che esso può indurre in altre parti della cellula.
Sequence può rimandare il layout per la revisione
Gli archi separati nel filmato sono collegati tramite riposizionamento a arco spento. L'ordine proposto deve preservare l'accesso dopo le saldature precedenti, evitare che il cavo rimanga intrappolato dietro il telaio e tenere conto del movimento dell'assemblaggio durante la saldatura. Il calore e la distorsione sono specifici del progetto, quindi la sequenza deve essere verificata rispetto al disegno e ai requisiti di saldatura, piuttosto che essere dedotta da un video parziale.
Se un giunto successivo perde lo spazio libero, se un inizio o una fine non possono essere posizionati in una zona consentita, o se il movimento misurato del telaio sposta un giunto al di fuori del percorso pianificato, la soluzione potrebbe essere una modifica dell'attrezzatura o una diversa disposizione del telaio, non una programmazione più precisa. Questo feedback è il motivo per cui la pianificazione del percorso deve essere inclusa nello studio di layout.
Porta il giunto difficile alla revisione del concetto
Una revisione utile inizia con il disegno del telaio e l'elenco dei giunti, i simboli di saldatura e i criteri di accettazione, le tolleranze dei componenti in ingresso e le condizioni di puntatura, i riferimenti proposti e l'ingombro delle attrezzature, e le parti rappresentative. Contrassegnare il giunto più ostruito e la maggiore variazione prevista. La prima prova dovrebbe dimostrare l'accessibilità, la ripetibilità dell'assemblaggio e l'ispezione in tali condizioni prima di stimare la produzione.
Invia questi input per una revisione del concetto EVST → o di scrivere un'e-mail a sales@evsrobot.com.
Il filmato documenta la saldatura visibile di più giunti; gli utensili finali, i controlli, le misure di sicurezza e l'accettazione in produzione dipendono dalla convalida del progetto.