
Pour les superviseurs de finition qui choisissent le premier périmètre d'automatisation. La comparaison pertinente est rarement celle du type « une personne ou un robot pour chaque pièce ». Un poste de finition peut recevoir des pièces répétitives avec des arêtes nettes, des bavures importantes occasionnelles, plusieurs familles de pièces et des réparations ponctuelles. Il s'agit de tâches différentes. La première tâche robotisée doit comporter un positionnement de la pièce, une trajectoire de contact et un critère d'acceptation reproductibles pour l'ensemble des pièces entrantes. Il est préférable de conserver les exceptions visibles plutôt que de les généraliser dans un cycle de démonstration prometteur.
Déterminez les changements à effectuer avant de sélectionner le robot.
Lorsqu'un opérateur expérimenté modifie l'angle ou le temps de maintien, il convient de s'interroger sur la raison. L'ébavurage était-il plus important, la pièce positionnée différemment, l'abrasif usé ou l'aspect final souhaité différent ? Ces causes requièrent des solutions différentes. Une erreur de positionnement exige une meilleure présentation ou un meilleur contrôle. Une large plage d'ébavurage initial peut nécessiter une limitation du processus en amont ou une passe d'enlèvement de matière supplémentaire. L'usure de l'abrasif peut exiger une méthode de remplacement ou de compensation définie. Une réparation cosmétique, avec une nouvelle évaluation de chaque pièce, peut rester manuelle jusqu'à ce qu'elle puisse être décrite comme une tâche plus précise.
| Travail arrivant à l'établi | Première voie de traitement | Des preuves qui pourraient modifier le parcours |
|---|---|---|
| Famille de parties répétées, référence stable, zone définie et acceptation | Tester une passe de finition automatisée | Le pire stock entrant prévu, un mauvais positionnement ou un abrasif usé dépassent le délai d'acceptation. |
| Des parties principalement répétitives avec parfois des bavures ou des retours importants | Automatiser le passage stable ; acheminer les exceptions séparément | Les exceptions entraînent une perte de temps ou des changements de production tels que la capacité supposée du robot ne répond plus à la demande. |
| Géométrie ou finition unique qui change à chaque projet | Conserver le travail manuel qualifié, ou définir une famille plus petite et répétable | Une donnée commune, une zone de contact reproductible et un critère de finition vérifiable émergent |
Il s'agit de conditions d'acheminement, et non de seuils universels de taille de lot. La comparaison économique nécessite la composition réelle et le coût par pièce acceptée, et non une période de retour sur investissement arbitraire.
Choisissez si le robot apporte la pièce ou l'abrasif.
Un robot peut transporter une petite pièce solidement fixée jusqu'à une roue ou un convoyeur fixe. Cela concentre les stations d'abrasion en un seul endroit, mais place la surface de préhension de la pièce, le point de référence du dispositif de fixation, l'angle de présentation et le système de libération sécurisée au cœur de la conception. Le robot peut également transporter l'outil abrasif jusqu'à une pièce fixe plus grande ; cela modifie la portée, la charge de l'outil, le câble et les contraintes de conformité. Le choix d'une configuration ne peut se faire uniquement en fonction de la capacité de charge du robot.
La vidéo d'application montre un robot orange changeant de position finale à côté d'une meuleuse à disque ou à bande, en présence de petites pièces métalliques. Elle illustre bien la problématique de conception de l'interaction entre la pièce et l'abrasif. La vidéo ne montre ni la surface finie, ni la quantité de matière enlevée, ni le système de contrôle de la force, ni le résultat d'une comparaison manuelle.
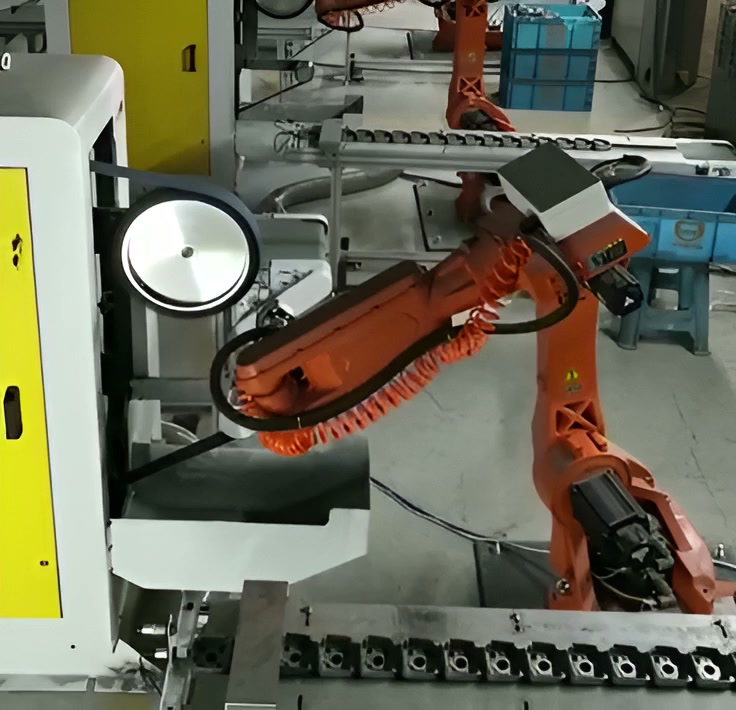
00:05 — Un robot orange est positionné à côté d'une station abrasive fixe ; de petits morceaux métalliques sont visibles en dessous.
Pour un parcours de pièce maintenue, il convient de déterminer le système de positionnement et de maintien de la pièce, ainsi que les surfaces masquées par la méthode de préhension. Pour un parcours d'outil maintenu, il faut s'interroger sur la manière dont l'abrasif atteint la zone requise sans perte de contact. Un dispositif de contact souple ou à commande active peut être placé à différents endroits de la cellule ; sa présence et son fonctionnement doivent être spécifiés et testés. La fluidité du mouvement du robot ne garantit pas à elle seule une force de meulage constante.
Définissez une fenêtre de processus, et non un échantillon parfait.
La finition abrasive dépend de la force de contact, de l'angle, de la vitesse et de l'abrasif lui-même. L'usure peut modifier la géométrie et le comportement de coupe de la meule ou de la bande abrasive. La plage d'acceptation doit donc tenir compte à la fois des variations de la pièce entrante et de la durée de vie de l'abrasif. Une proposition qui réussit un test sur un échantillon neuf et facile à traiter ne résout qu'une partie du problème.
Commencez par analyser le dessin technique de la pièce et les exigences de finition de l'acheteur. Identifiez la zone/l'arête à traiter, le niveau de bavure résiduelle ou l'aspect de finition toléré, ainsi que toute dimension critique. Rassemblez les pièces courantes et les exemples de pièces présentant des bavures importantes ou des variations de position, tels que convenus. Pour chaque pièce, notez son positionnement dans le dispositif de montage, le type de contact utilisé et l'état de l'abrasif. Contrôlez le résultat selon la même méthode d'acceptation que celle utilisée en production. Si la méthode est visuelle, définissez des échantillons de référence et un éclairage adapté ; s'il s'agit d'une mesure dimensionnelle ou de surface, indiquez l'instrument et les limites de contrôle.
| Question d'essai | Observation nécessaire | Signification pour l'itinéraire |
|---|---|---|
| La pièce peut-elle être localisée et maintenue de manière répétée ? | Défaillances des sièges/maintiens et quelle donnée a été déplacée | Corrigez la présentation ou réduisez la taille de la famille avant de régler un chemin de broyage |
| Le contact peut-il retirer le matériau nécessaire sans endommager la pièce ? | Résultats acceptés, insuffisamment finis et surfinis aux états d'entrée ordinaires et sévères | Ajustez la portée du contact/de l'abrasif/du processus ou conservez l'exception sur un itinéraire séparé |
| Le résultat résiste-t-il à l'usure du temps et aux changements de production ? | Résultats abrasifs neufs, usagés et quasi neufs ; temps et erreurs lors d'un véritable changement familial | Précisez les opérations de manutention et de changement de format dans l'estimation de capacité. |
Le dossier du procès doit être séparé accepté en première passe, accepté après correction, ferraille et non présenté en toute sécuritéCette distinction permet d'éviter de confondre un mouvement rapide du robot avec une production rapide. Une défaillance dans les conditions d'entrée les plus défavorables n'entraîne pas automatiquement le rejet de toute automatisation : elle peut justifier une limite de bavures en amont, une étape d'ébavurage supplémentaire ou une gestion manuelle des exceptions. Inversement, un taux d'exceptions élevé peut annuler l'avantage d'automatiser uniquement les pièces faciles.
Comparez l'unité de capacité et le coût appropriés
Pour chaque famille de pièces, enregistrez le temps de manipulation manuelle actuel et le temps d'inspection/reprise ; le cycle de chargement du robot proposé et la présence de l'opérateur ; le temps de montage, de programmation et de changement d'abrasif alloué à son lot ; la fréquence de changement d'outillage ; et l'acceptation du premier passage pour les deux itinéraires. Comparez ensuite. pièces acceptées par heure prévue et coût total par pièce acceptée En tenant compte des cadences de production de l'usine, une courte course de broyage robotisée ne représente pas une solution économique si chaque pièce nécessite une réparation manuelle ou si chaque petit lot requiert un long changement de production. Sans ces données d'entrée, il est préférable de qualifier le concept de « test préalable » plutôt que de revendiquer un retour sur investissement.
EVST peut définir une première ébauche d'automatisation à partir de photos/dessins des pièces, des zones à finaliser, des variations typiques des matières premières, des échantillons de conformité actuels et de la composition des lots/changements de production. Le résultat concret est une plage de processus définie et une procédure d'exception.
Lectures complémentaires sur EVST : Le Guide du poste de travail de meulage et de polissage décrit les configurations et les familles de modèles disponibles. guide de contact et d'utilisation Cet article approfondit la question du contrôle des processus. Il examine quelle partie du travail manuel actuel mérite d'être automatisée en premier lieu.