
Roboti laadimine kaussi lihvimismasinasse: mis tuleb kõigepealt lahendada?
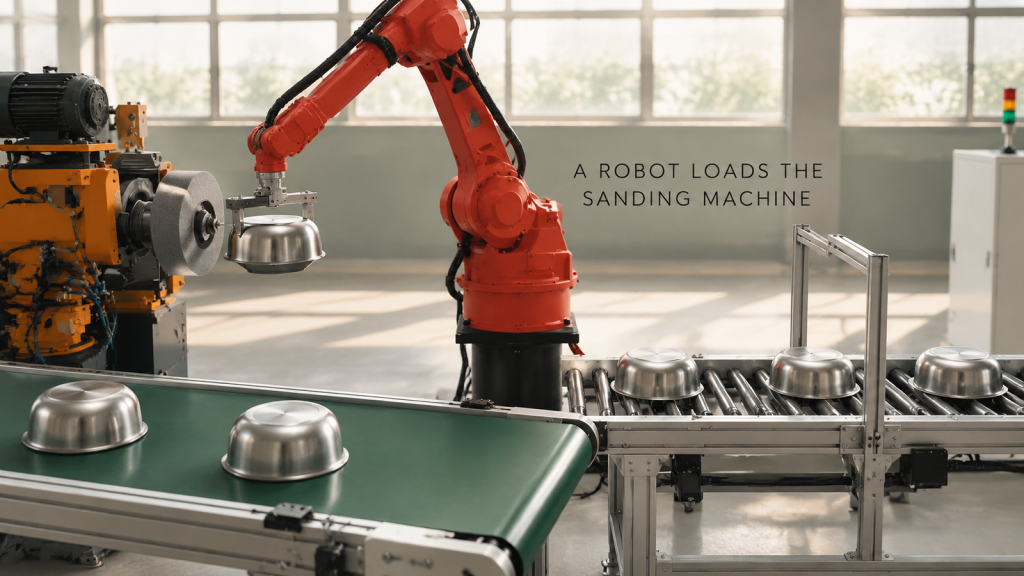
Roboti laadimine roostevabast terasest kausi lihvimismasinale: haaratsi üleandmine, padruni tsentreerimine, tolmukaitse ja paigutus, mis hoiab masina tegevuses.
Robot keevitab terastoru raami: mis paneb selle ühes kambris töötama?
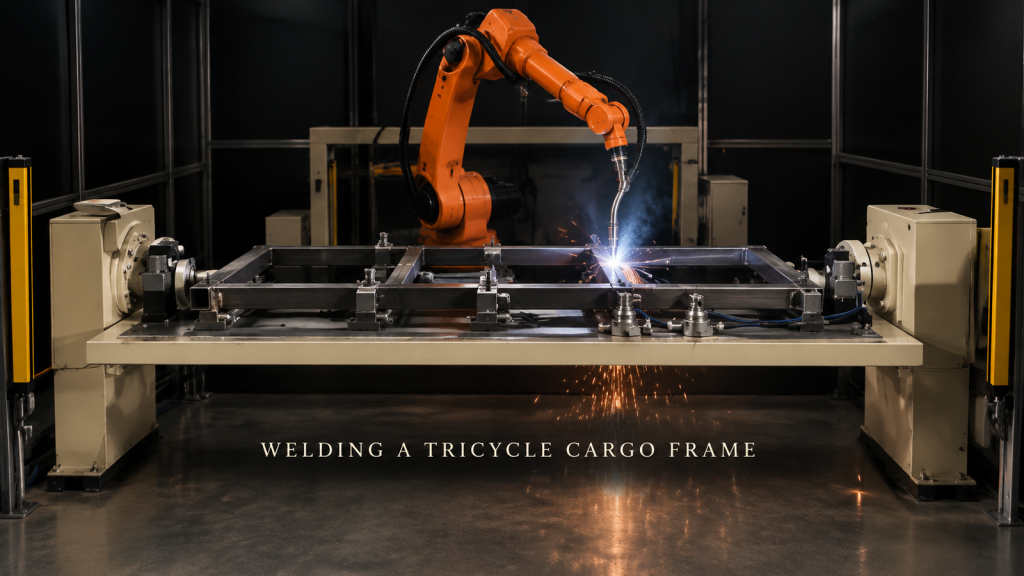
Mis teeb terastorust raami ühe robotiga keevitatavaks: torude positsioneerimine, vuukide korrastamine moonutuste vältimiseks, alumised keevisõmblused ja valguskardinad.
Robotkeevitusega lehtmetallist filtrikorpus: mis võimaldab kinnitamist?
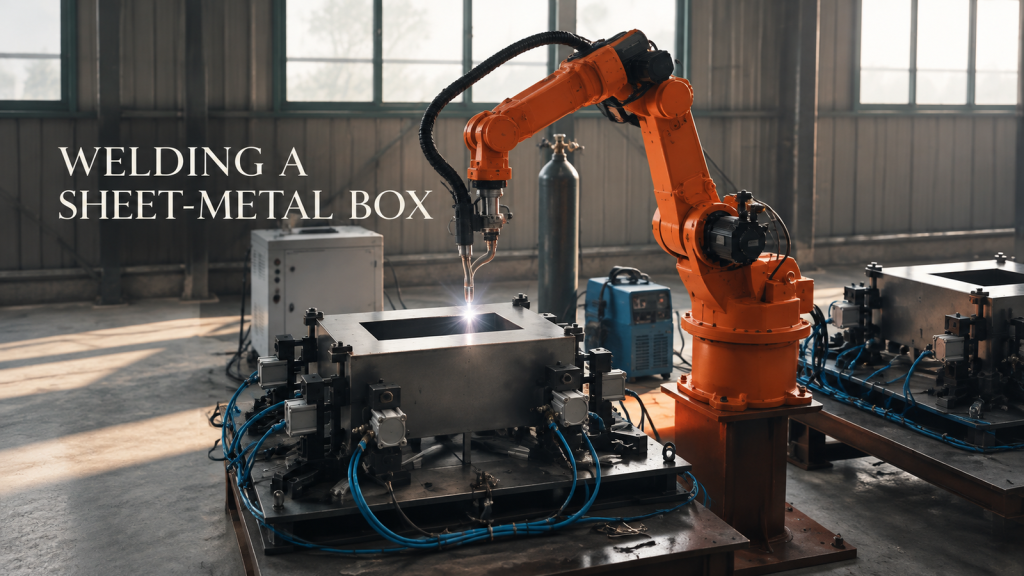
Kuidas klambri paigutus, põleti nurga muutused ja keevitamise järjekord määravad, kas lehtmetallist kasti saab ühe klambriga robotkeevitada ja mida hinnapakkumise saamiseks saata.
Pakendatud kastide kaubaalustele pakkimine neljateljelise robotiga: mis hoiab liini lõpuraku stabiilsena?
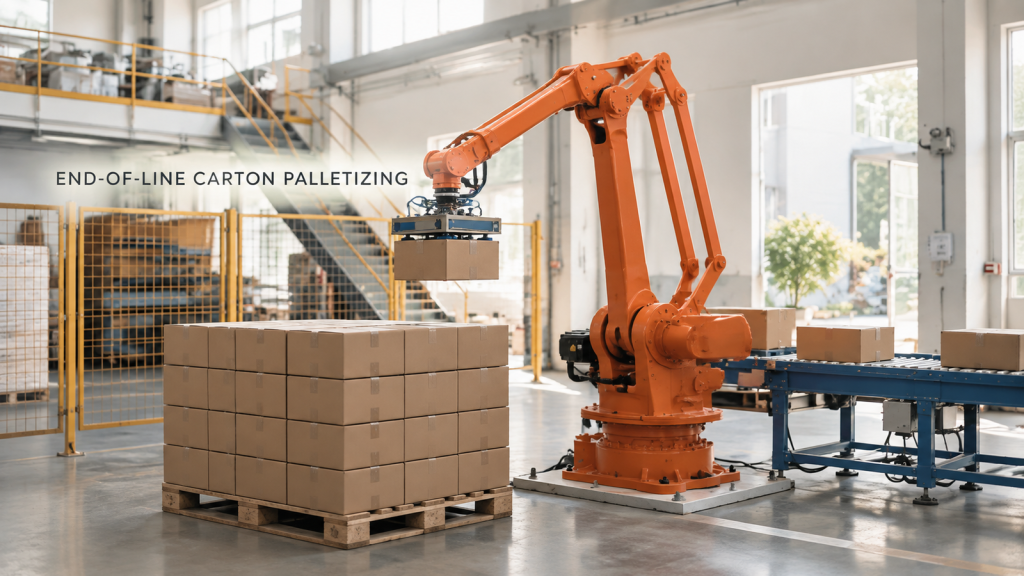
Neljateljeline robotkastide palleteerimine: haare ilma purustamiseta, stabiilne virnastamismuster ja korduv valikuasend konveieri otsas.
Robotpress rattavelje joonel: mis otsustab, kas selle saab üle anda?
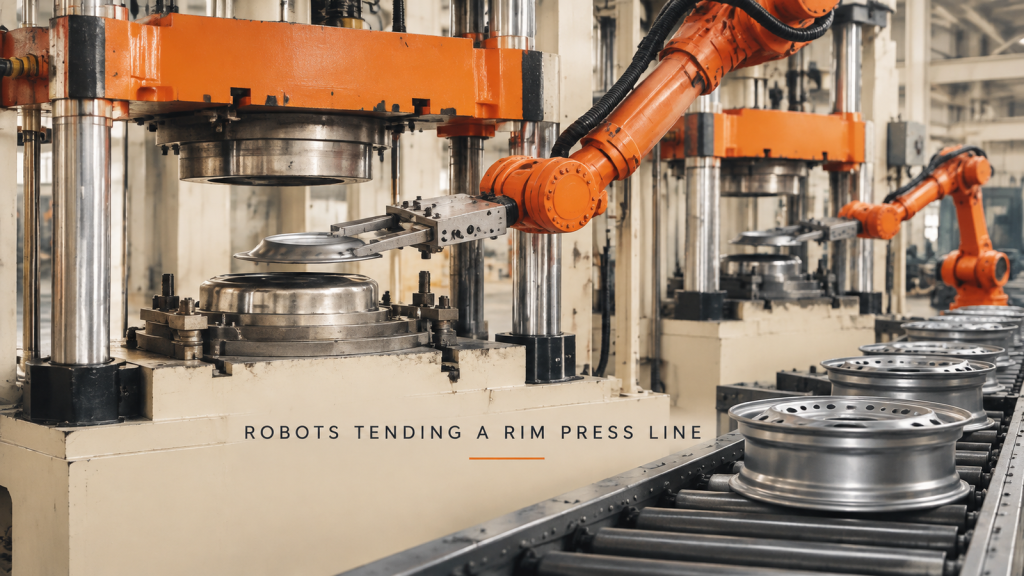
Robotpress rattavelje joonel: detaili kandmine stantsi, robotpressi ja detaili asukoht ning skaleerimine ühelt pressilt reale.
Lõngapoolide laadimine kobotiga poolile: mida peab rakk õigesti tegema?
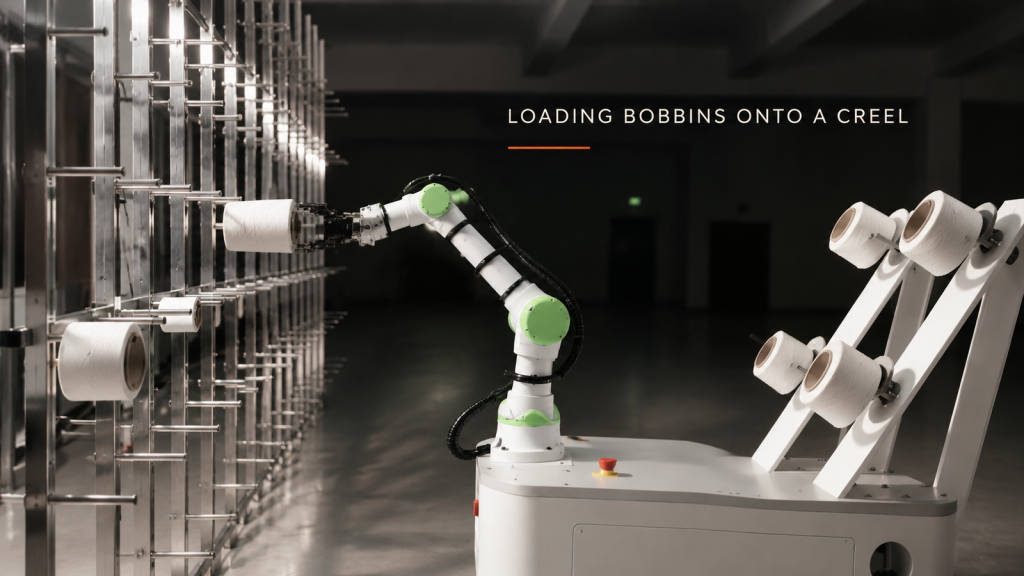
Lõngapoolide laadimine kobotiga poolile: haare lõngast eemal, ava ja pulga joondamine, ulatumine ülemise ja alumise pulgani ning mobiilse aluse sobivuse kindlaksmääramine.
Paksu terasplaadi robotiga leegilõikus: millal saab käeshoitav põleti roboti juurde liikuda?
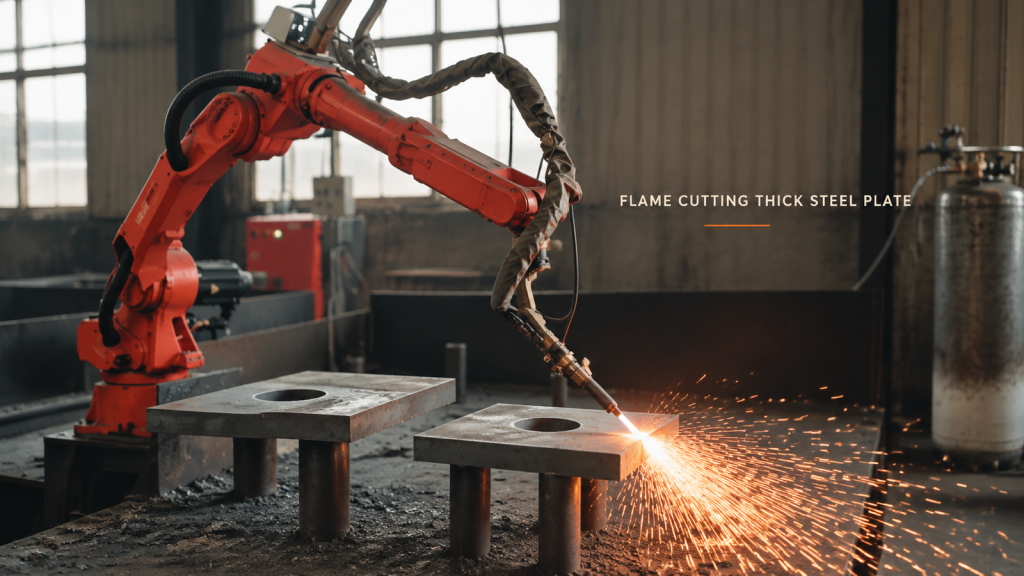
Kui paksude plaatide gaaslõikus saab üle minna käeshoitavalt põletilt robotile: plaadi tugi, põleti kõrgus mööda serva ja inimeste hoidmine sädemetest eemal.
Pikkraamiline robotkeevitus: milline ühendus peaks lahtri paigutust juhtima?
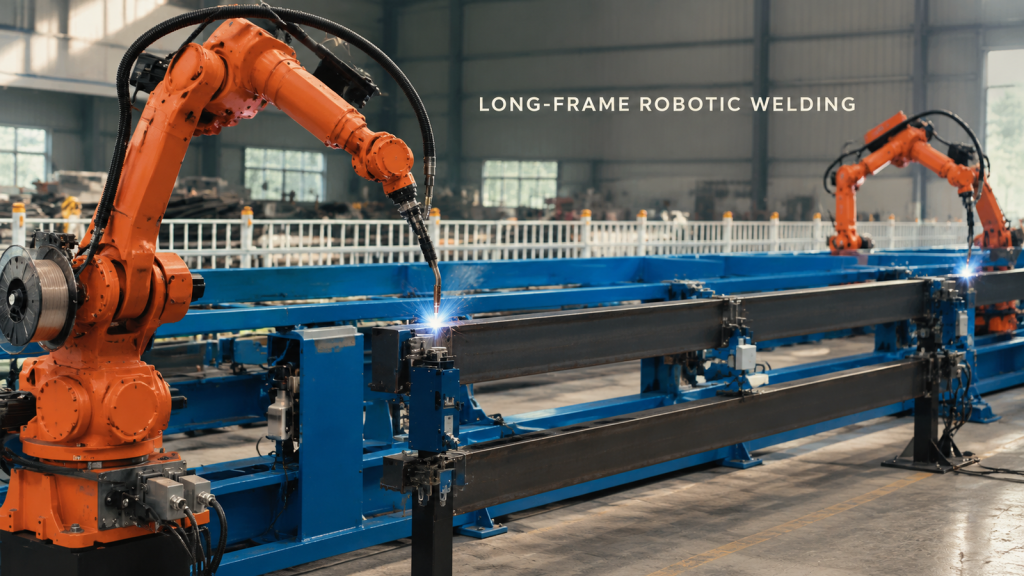
Alusta pika raamiga robotkeevituspaigutust kõige raskemast liitekohast, seejärel kontrolli kinnitusvahendite ligipääsu, põleti asendit, kaabli vahekaugust ja taastumisruumi.
Robotiseeritud kausikujulise detaili mahalaadimine: kuidas kaitsta servi eemaldamise ajal?
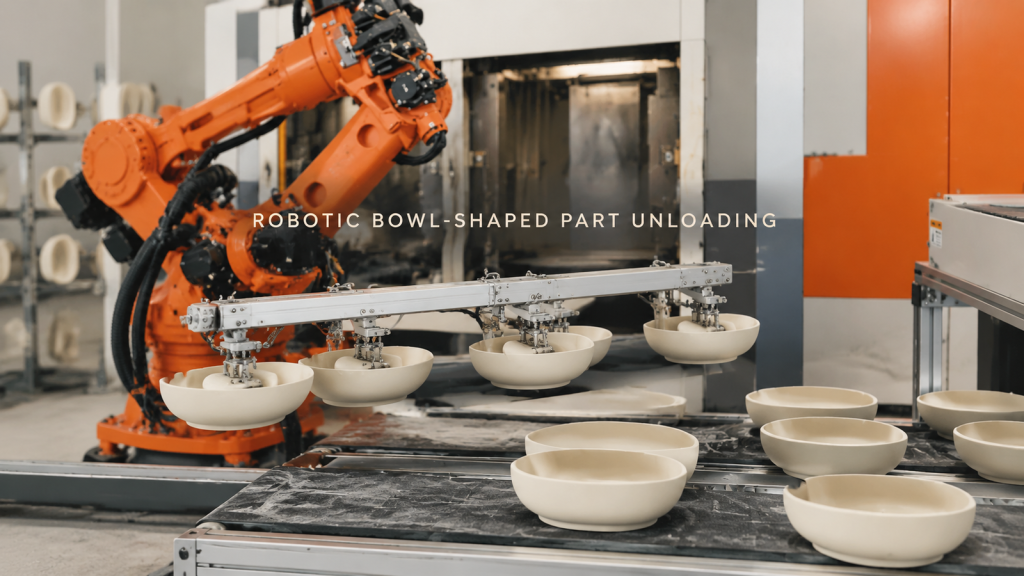
Planeerige kausikujuliste detailide robotiga mahalaadimine toetatud kontakti, väljatõmberuumi, servakaitse ja stabiilse vastuvõtupinna paigutuse ümber.
Pikkade võllide vuukide robotkeevitus: juurdepääsu juhtimine ümmarguse liidese kaudu

Vaadake, kuidas robot keevitab toestatud pikavõllilisel sõlmel ümmarguste plaatide ühendusi ja planeerige ühenduskohtadele juurdepääsu, kinnitusvahendeid ja tee segmenteerimist.
Silindriliste detailide teisaldamine ja seadmete hooldus: detaili juhtimine mõlema liidese kaudu

Vaadake, kuidas robot haarab lühikesi silindrilisi detaile suletud seadmete kõrval ja planeerige seadmete ülesvõtmise, käepigistuse ja ülekandeliidesed.
Suurte raamliidete robotkeevitus: planeerige põleti ligipääs enne esimest kaaret

Vaadake, kuidas oranž robot keevitab suurel fikseeritud raamil mitut liigendit ja saage teada, kuidas põletile juurdepääs, kinnitusdetailid ja teekonna järjekord kujundavad elemendi kontseptsiooni.