
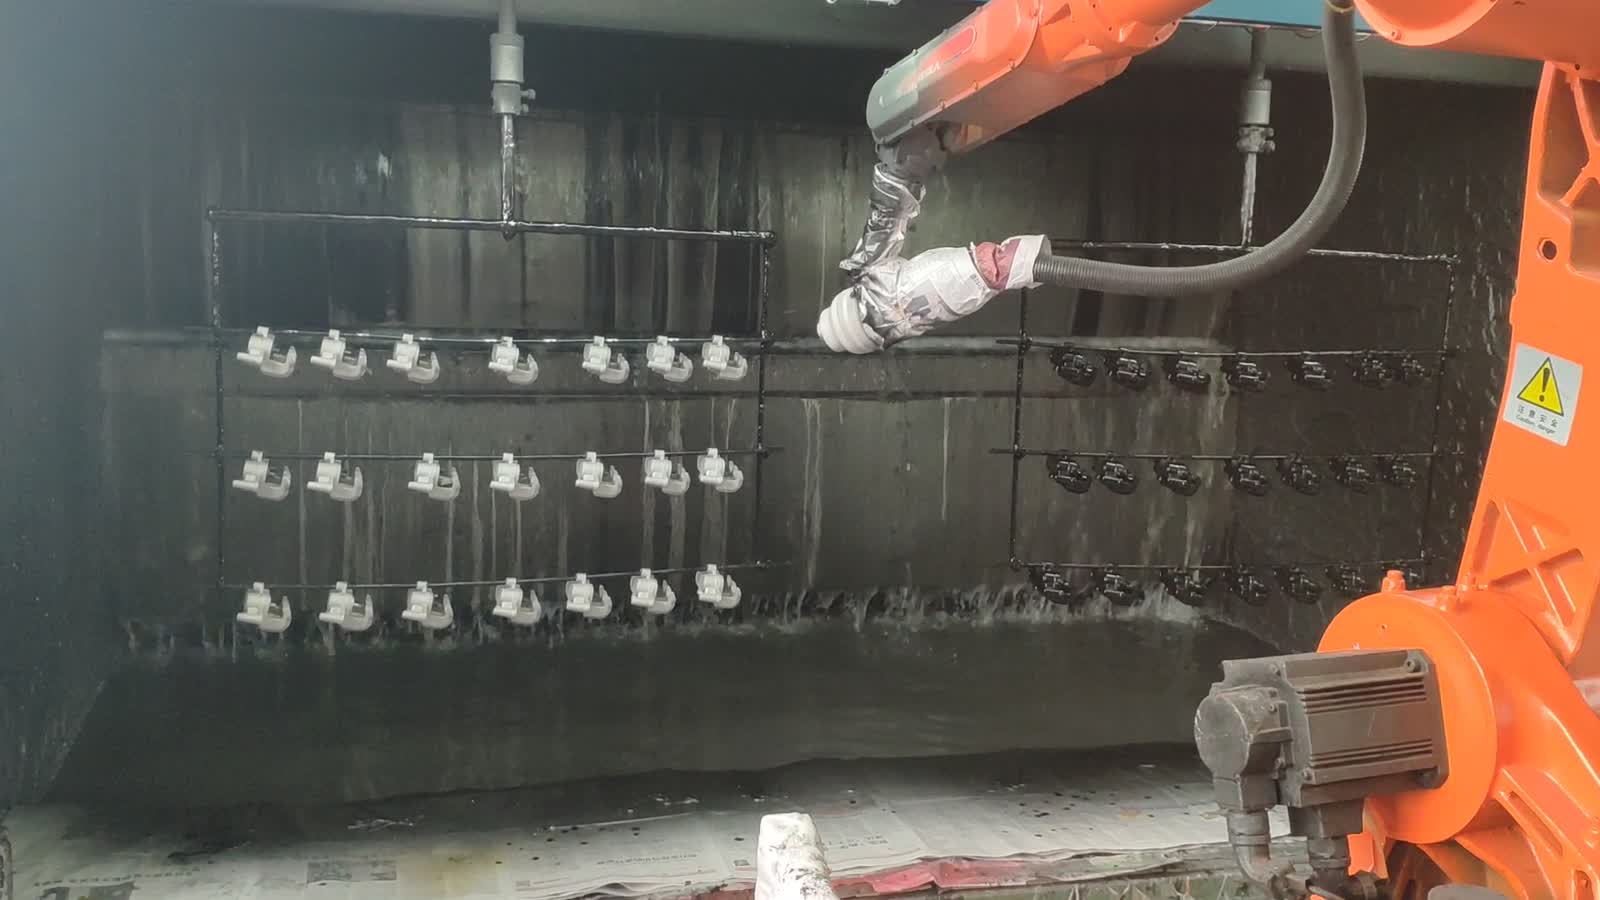
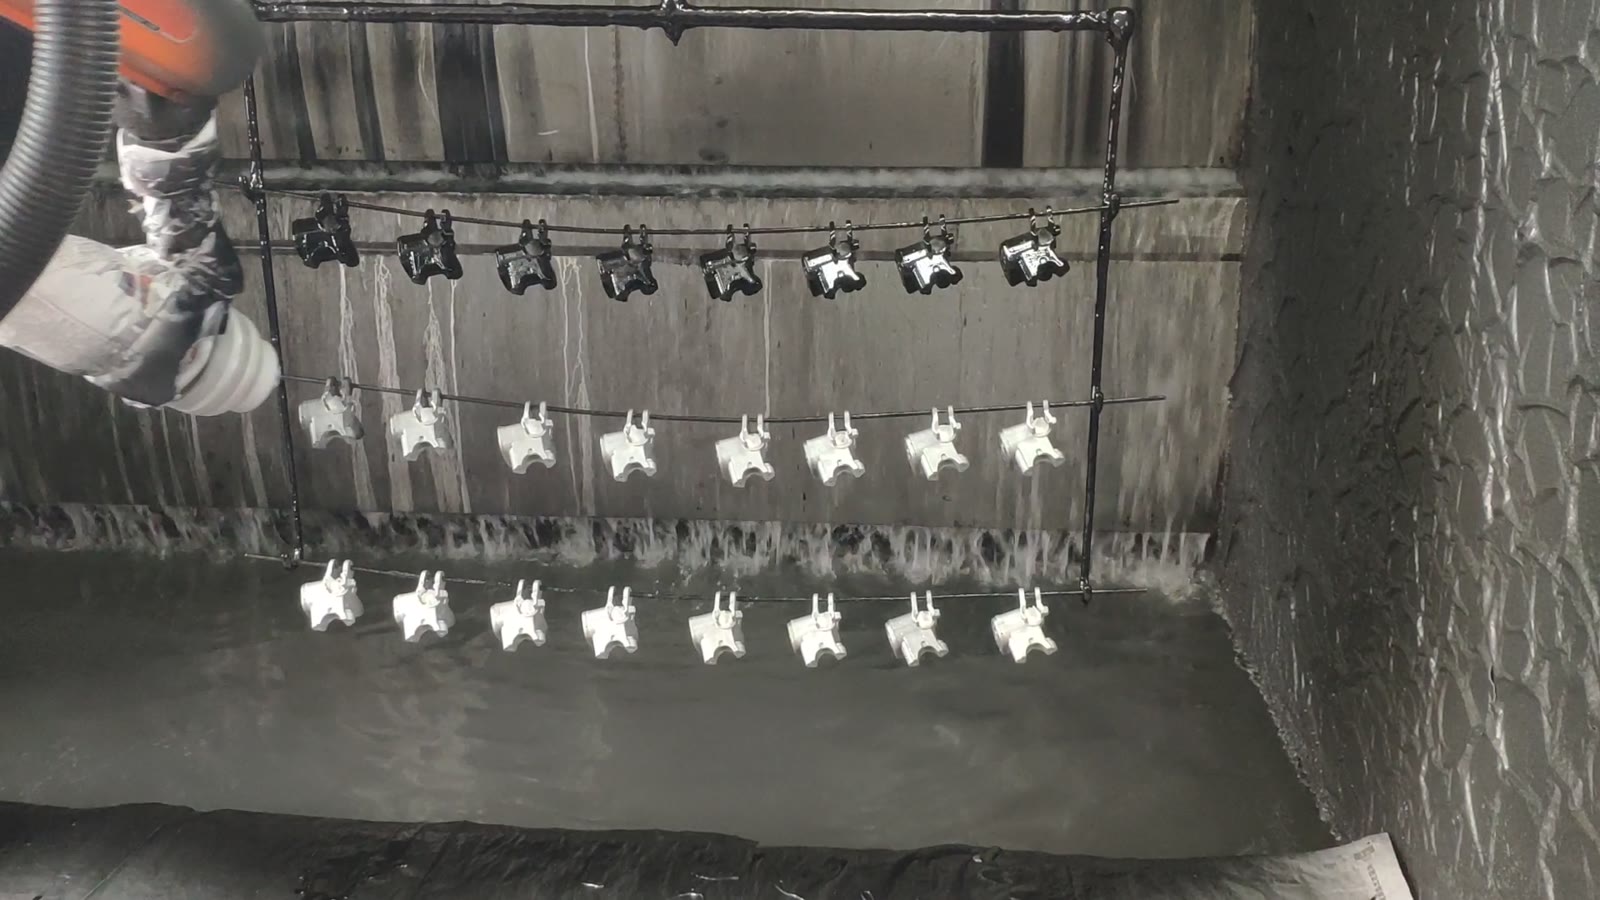
Lühidalt: See värvimiskabiin viimistleb väikeseid mootorratta piduridetaile, mis ripuvad ridades riputusliinil. Kuueteljeline robot kannab pihustuspüstolit ja liigutab seda iga rea üles-tagasi, jälgides detaile nende liikumisel läbi kabiini. Püstol on kaetud riide ja teibiga ning tagaseinal olev veekardin kannab värvikihi põrandarenni. Sellise seadistuse puhul on kolm otsust: kuidas detailid ripuvad, kuidas püstol liigub üle rea ja kuhu värvikiht lõpeb, et kabiin jääks puhas. Kas plaanite sarnast liini? Saatke meile oma detaili joonis.
Ainsa pilguga
| Osa | Väikesed mootorratta piduritüüpi metallosad |
| Protsess | Värvipihustamine |
| Automaatika | Üks kuueteljeline robot, millel on pihustuspüstol |
| Osade tarnimine | Osad riputatakse ridadena horisontaalsetele ribadele, mis liiguvad läbi kabiini |
| Asukoha määramine | Riputi ja joon määravad vahekauguse; robot järgib rida |
| Töö hoidmine | Osad ripuvad lati küljes, kinnitusvahendeid pole vaja |
| Operaatori roll | Laadib ja laadib riidepuid ning hooldab boksi |
| Lahtrite paigutus | Üks robot veepesukabiini sees |
Probleem, mida see lahter lahendab
Värvimise puhul on kõige raskem konsistentsi inimeselt osta. Kile paksus, servade katvus ja värvimise rütm muutuvad kõik operaatori käega ning väikeste detailide reas on esimese ja viimase detaili erinevus täpselt see, mida klient märkab.
Robot eemaldab käe võrrandist. See teeb iga kord sama läbimise, sama vahemaa ja sama kiirusega. Väljakutse ei seisne mitte pihustamises endas, vaid detailide riputamises nii, et püstol ulatuks igale pinnale, püstoli teekonna planeerimises pidevalt liikuvas reas ja ülepihustamise juhtimises nii, et see satuks vette, mitte järgmise detaili peale.
Kuidas rakk töötab
- Osad saabuvad riputustel. Väikesed metalldetailid ripuvad ridadena horisontaalsetel vardadel, üks rida teise järel kabiini liikudes.
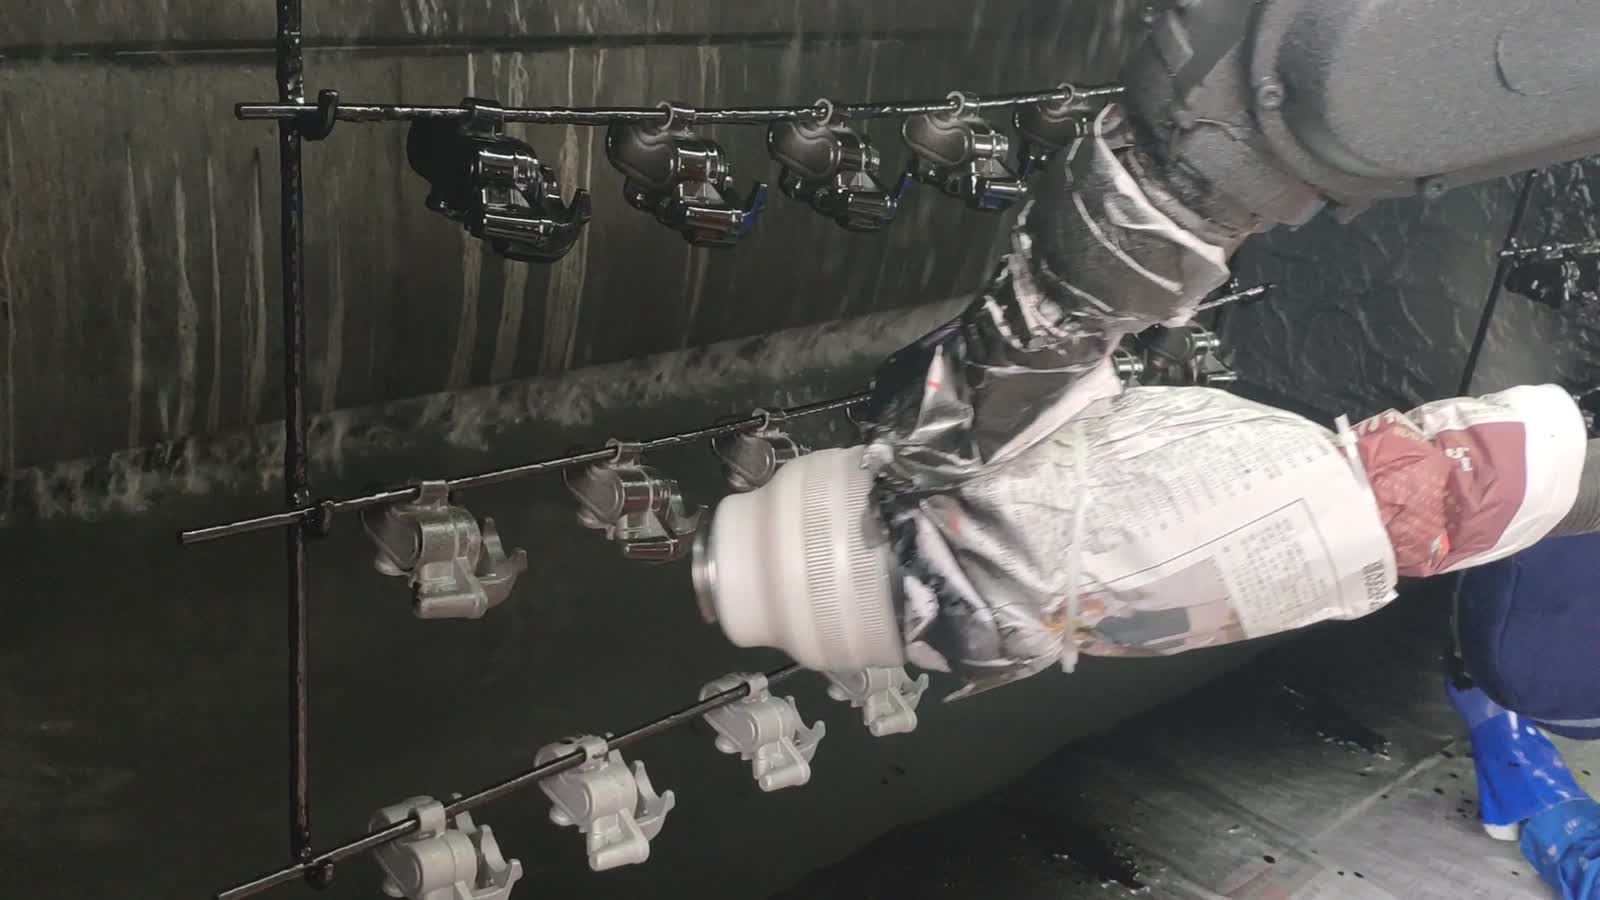
- Robot võtab positsiooni sisse. Kabiinis seisab kuueteljeline robot, mille käe otsas on pihustuspüstol, püstol on mähitud riide ja teibiga, et värv roboti kehalt eemal püsiks.
- Pühkige rida. Robot viib püstoli rea esimese detaili juurde ja liigub üle selle, kattes iga detaili kordamööda.
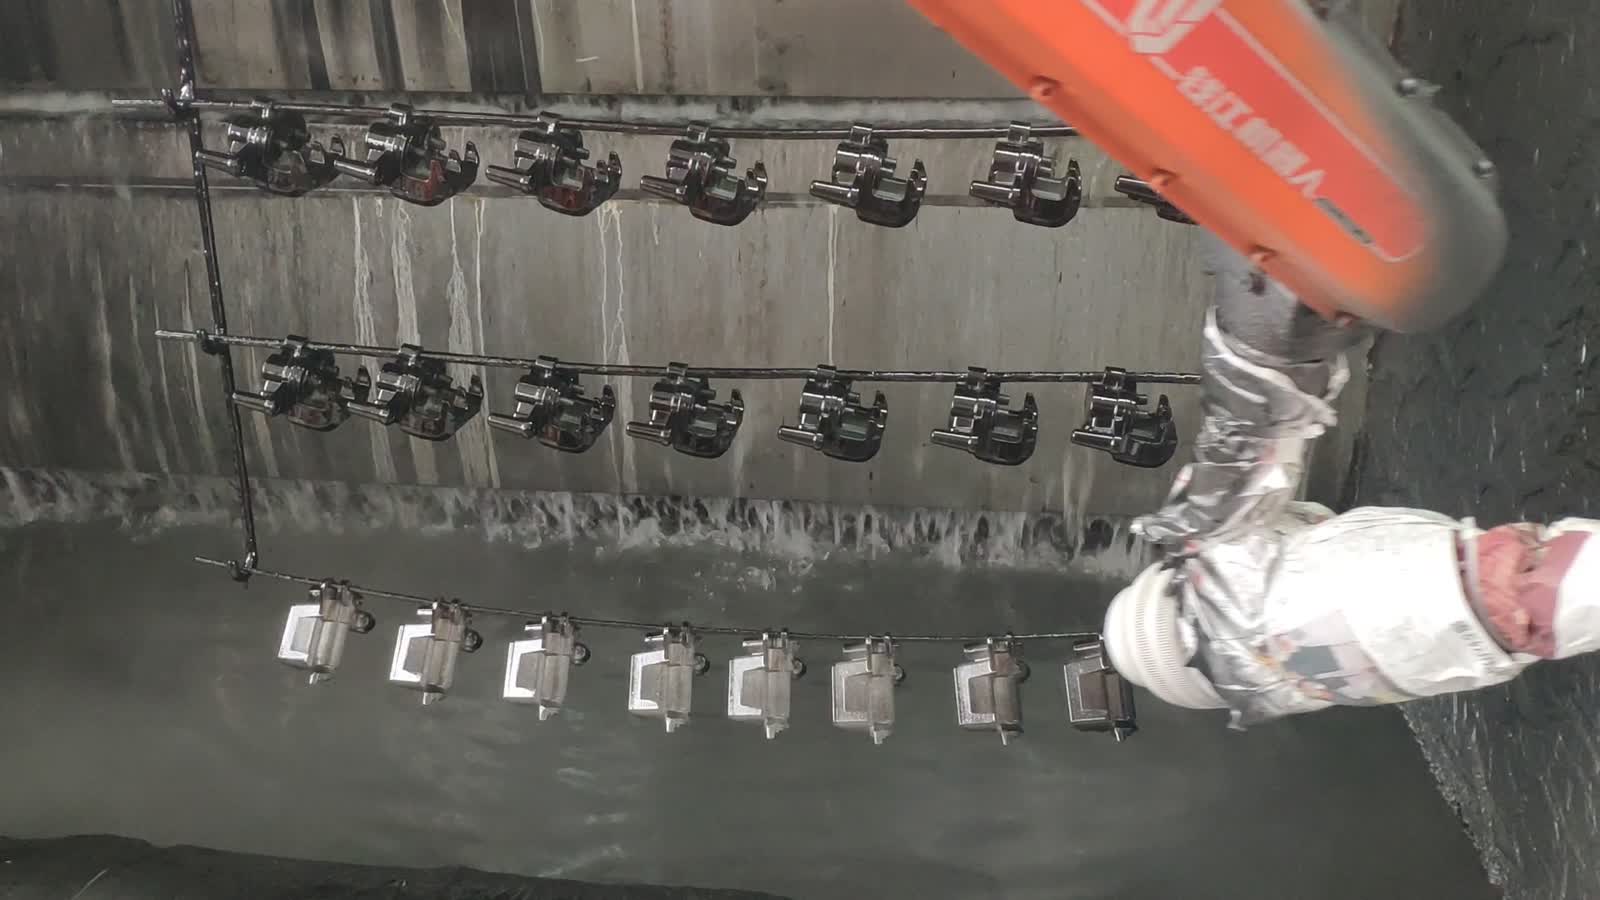
- Järgi joont. Kui riputuspukk kannab rida edasi, hoiab robot oma läbipääsu liikuvate osadega sammu.
- Püüa kinni ülepihustamine. Veekardin jookseb mööda tagaseina põrandarenni, nii et see, mis detailidest mööda läheb, satub vette, mitte seintele, et järgmiseks läbimiseks valmis olla.
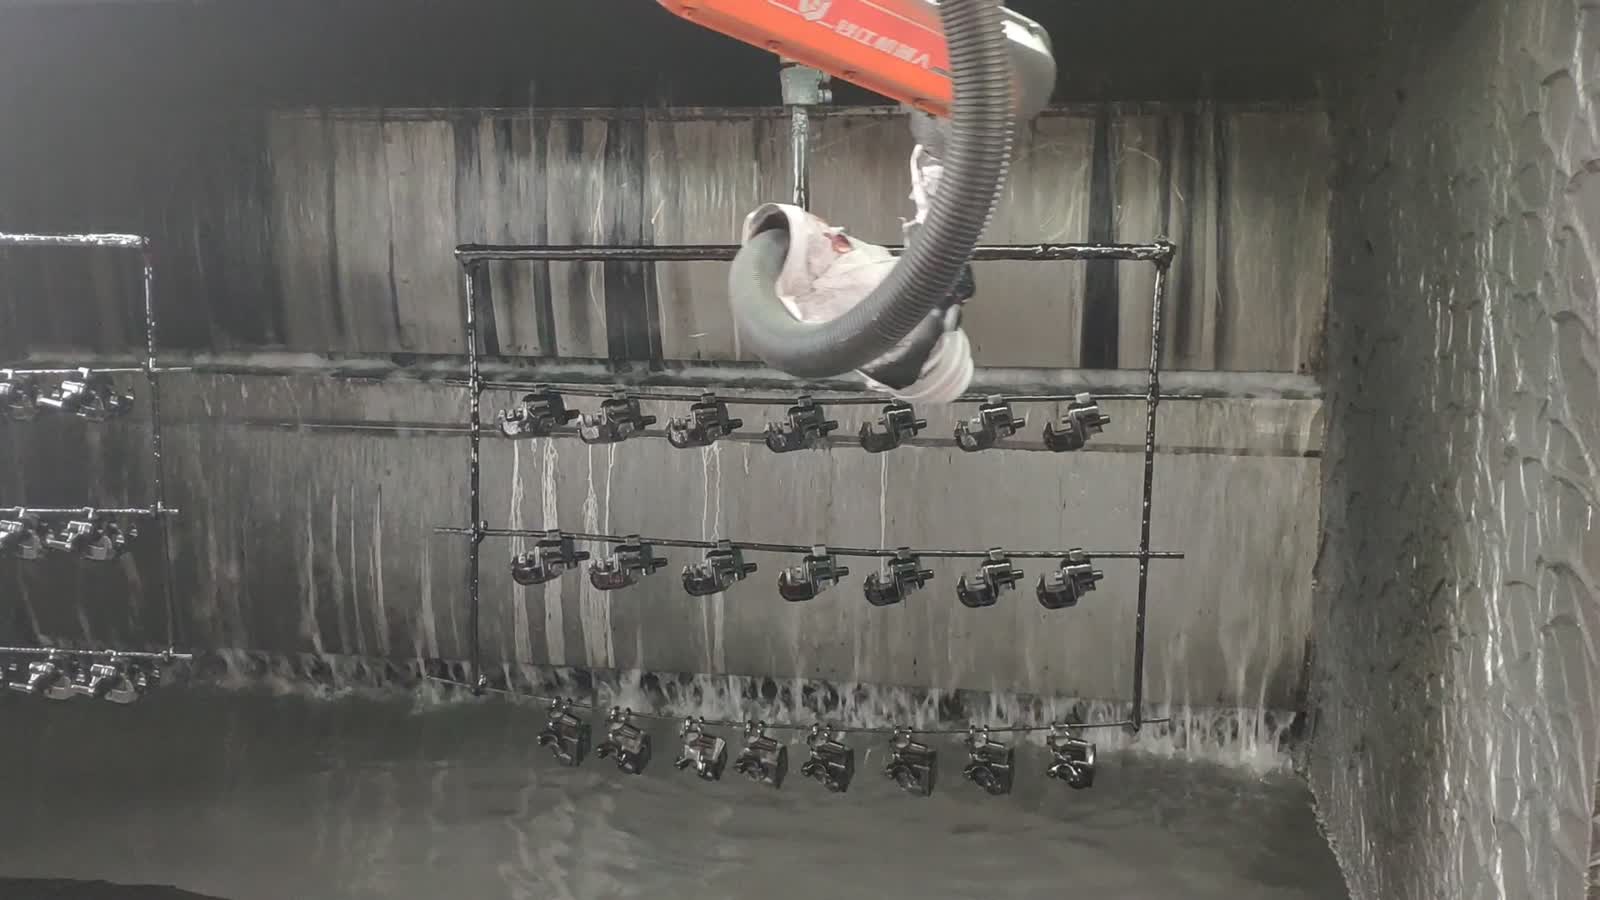
- Järgmine rida. Valmis rida liigub edasi ja järgmine jõuab käeulatusse ning robot alustab läbimist uuesti.
Kolm disainiotsust
1. Riputage osad nii, et kõik küljed oleksid ligipääsetavad
Riputusliin toimib ainult siis, kui robot suudab katta seda, mida klient näeb. Kui osad ripuvad liiga lähestikku, jäävad nendevahelised pinnad varju; kui need on halva nurga all, ei saa serv ega süvend värvi kunagi.
Lahendamist vajav küsimus on vahekaugus ja orientatsioon: kui kaugel teineteisest detailid ripuvad, kas need on püstoli poole nurga all või otse selle poole suunatud ja kas iga spetsifikatsioonis nõutav pind on pihustiga kokku puutunud. Riputamine on odavaim viis katvuse parandamiseks – kui liin on juba töös, tähendab varjutatud pind käsitsi parandust.
2. Planeeri relva trajektoor liikuva rea suhtes
Liikuva rea värvimine on koordinatsiooniprobleem. Püstol peab liikumise ajal joone liikumisega sammu pidama, vastasel juhul venib läbimine ühel ja hõreneb järgmisel. Roboti trajektoor ei ole ühekordne pühkimine; see on pühkimine, mis triivib koos riputiga.
Mis aitab: hoida läbimiskiirust rea suhtes ühtlasena, katta iga osa sama palju ja jätta ühtlane vahekaugus, et ventilaator püsiks rea ulatuses ühtlane.
3. Otsusta, kuhu ülepihustatud värv lõpuks satub
Kõik, mida relv heidab ja mis detailile ei maandu, peab kuhugi minema. Avatud kabiinis settib see seintele, riputitele ja robotile endale ning satub tolmuna järgmiste detailide peale. Tagaseinal olev veekardin hoiab protsessi puhtana.
Praktilised punktid: mis iganes pritsitud värvi kinni püüab – siin veekardin, mujal äratõmbesüsteem –, peab selle ära viima ilma pihustit häirimata ning püstoli kate peab keskkonnale vastu pidama – värvi imbumine püstoli korpusesse või õlavarre liigestesse on hooldusprobleem, mitte kvaliteediprobleem.
Millal see paigutus sobib – ja millal lähemalt uurida
- Hea sobivus: rippuvate väikeste detailide partiid, piiratud arv kujundeid, mis kõik läbivad sama läbimise, ja kabiin, mis juba liigutab detaile riputitel.
- Hinnake lähemalt: palju detailide kujusid (uus kuju vajab tavaliselt uut riputusmustrit ja uut püstoliteed), pindu, millele ei pääse ligi ühelt poolt, osi, mis on riputamiseks liiga õrnad, ning värve või katteid, mis vajavad püstoli vahetamist või pesu töökordade vahel.
KKK
Miks mitte värvida neid osi roboti asemel edasi-tagasi liikuva masinaga?
Edasi-tagasi liikurrobot teeb ühe sirge läbimise hästi. Robot teenib oma koha ära, kui läbimine peab järgima detaili kuju – pöörates relva serval, peatudes süvendil või sobitades liikuva reaga – ja kui liinil on rohkem kui üks detaili kuju, millest igaüks vajab erinevat rada.
Kuidas osad püstoli möödudes paigal püsivad?
Need ripuvad lati küljes ja nende enda raskus hoiab neid paigal. Nipp peitub riputusmustri nüansis: osad on paigutatud üksteisest eemale ja nurga alla, nii et püstoli ventilaator ulatub iga avatud pinnani ilma, et osad nööri liikudes kiiguks või üksteist puudutaks.
Mis siin tsükli määrab?
Kui kiiresti liin ridu läbi kabiini liigutab ja kui kaua robotil kulub terve rea katmiseks vajaliku paksusega. Saatke meile detaili joonis koos katmist vajavate pindadega ja me saame teile hinnangu anda.
Hankige paigutuse ja tsükliaja hinnang
Saada meile:
- Detaili joonis, millel on märgitud katmist vajavad pinnad
- Materjal ja vajalik viimistlus või kile paksus
- Detailide kujude arv ja kui tihti te neid vahetate
- Päevane või aastane maht ja liini kiirus
- Boksi ja riidepuu paigutuse fotod või mõõtmed
Vastame boksi paigutuse ettepaneku ja tsükliaja kalkulatsiooniga.
Saada oma detaili joonis → või e-mail sales@evsrobot.com
Partneri tootmiskohas filmitud videomaterjal. Selle koha tsükliaeg, voolutugevus ja tarbekaupade näitajad ei ole avalikud ja neid siin ei avaldata.