
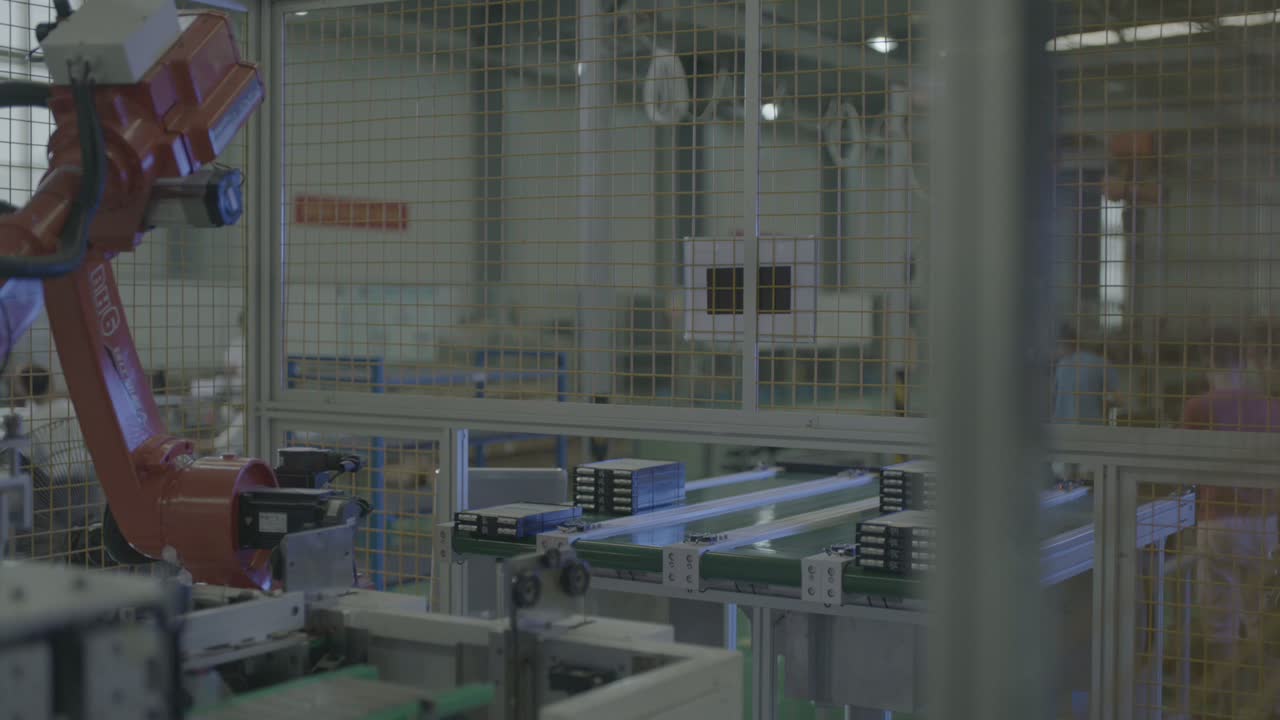
Lühidalt: See lahter annab akumoodulite liigutamise ühele kuueteljelisele robotile. Robot seisab põrandapostil turvapiirde sees ja liigub konveieriliini ja selle kõrval asuva jaama vahel: see peatub tumedate ristkülikukujuliste moodulite rea kohal, langetab tööriista alla, tõstab ja pöörab ning toob tööriista konveieri kõrval asuvas jaamas alla; kerge libisemine liigutab detaile mööda jaama rullikutel. Sama poos – käsi üles, langeta alla, tagasi jaama – kordub kogu kaadris. Sellist lahtrit juhivad kolm otsust: kuidas kandikud ja kandjad paiknevad, kuidas käe otsa tööriist sobitub grupeeritud moodulitega ja kuidas konveier ja jaam jagavad ühe roboti aega. Kas plaanite sarnast liini? Saatke meile oma detaili joonis.
Ainsa pilguga
| Osa | Tumedad, peaaegu mustad ristkülikukujulised moodulid, mitu kuni hele kandik |
| Protsess | Materjalikäitlus — moodulite teisaldamine konveierilt jaama |
| Automaatika | Üks kuueteljeline robot põrandapostil, turvaaia sees |
| Osade tarnimine | Rühmitatud moodulite read lameda lintkonveieril |
| Otsavarre tööriist | Valguskinnitusplaat, mille all on mustad ruudukujulised tükid, õhuvoolikud ja kaablid |
| Jaam | Kerge liugtee kannab mooduleid mööda liini, osad toetuvad rullikutele |
| Operaatori roll | Jääb aiast väljapoole; robot teeb liikumise ära |
| Lahtrite paigutus | Üks robot konveieri ja jaama vahel, tarastatud |
Probleem, mida see lahter lahendab
Akumoodulid liiguvad konveieri ja jaama vahel tihedas tempos edasi-tagasi ning keegi peab seda voogu käigus hoidma. Käsitsi tehes on töö väsitav, mooduleid on lihtne üksteise vastu lüüa ja raske on personali pakkuda – tegemist on korduva ülekandega, mille juures inimene kaua ei peatu.
Selles kambris teeb liikumist robot. See peatub tumedate moodulite rea kohal, langetab tööriista alla ning tõstab ja pöörab konveieri ja jaama vahel, samal ajal kui töötajad jäävad kogu aeg aia taha. Sellist tsüklit hoiab stabiilsena roboti ümber olev paigutus – kus iga kandik peatub, kuidas tööriist grupiga kohtub ning kuidas konveier ja jaam tsüklit jagavad.
Kuidas rakk töötab
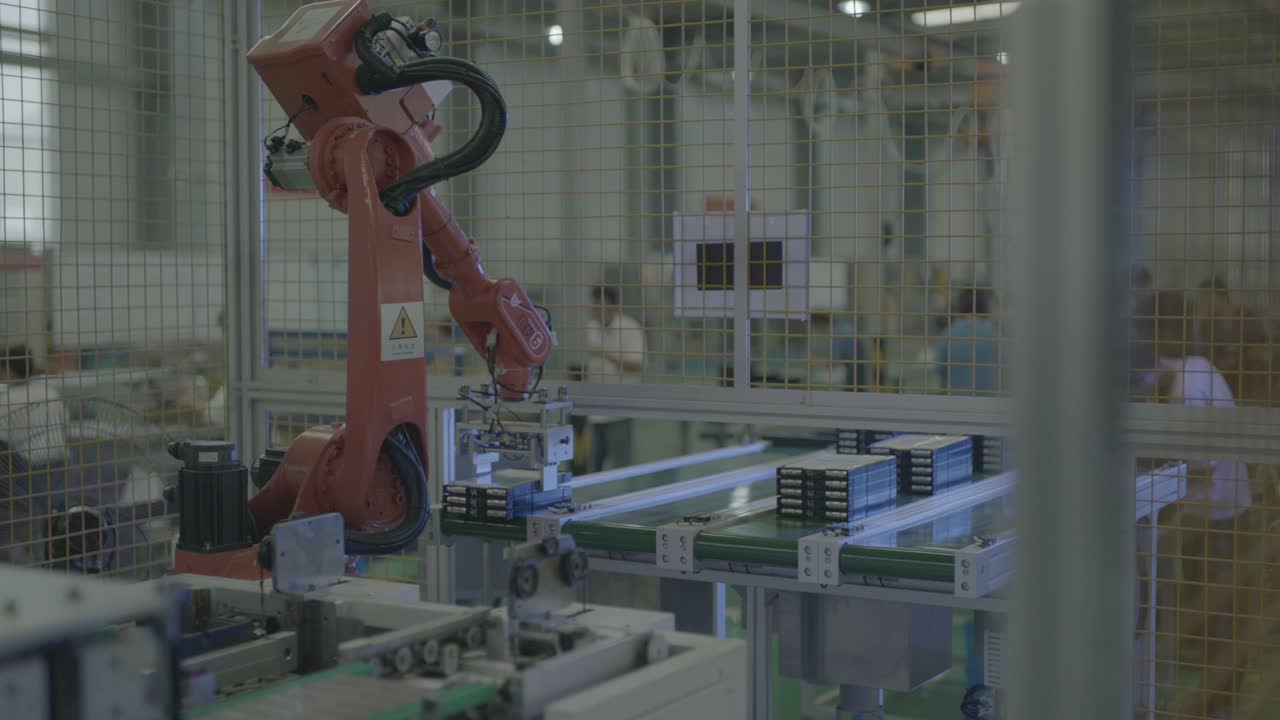
- Oota osade üle. Randme hoiab käe otsa tööriista konveieri kohal, plaat allapoole, tumedate ristkülikukujuliste moodulite rea kohal.
-
Kastke osade juurde. Randme langeb ja tööriist langeb konveieril olevate moodulite rühma kohale.
-
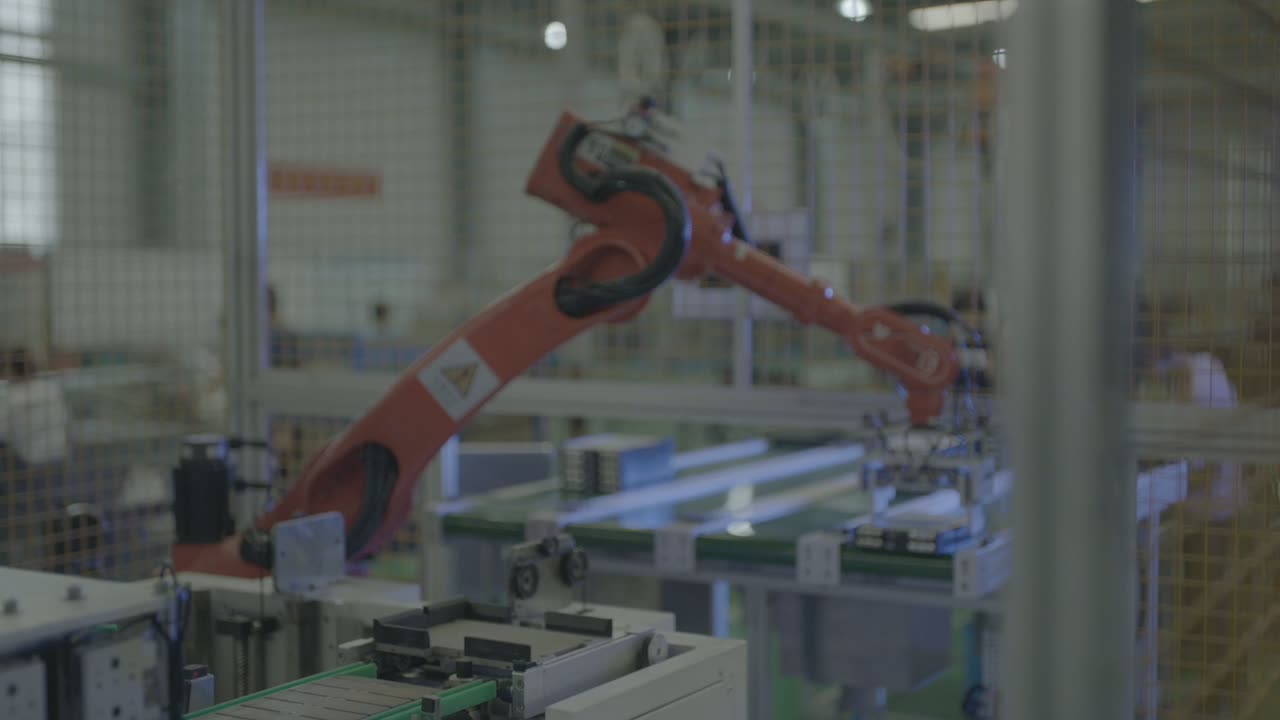
Tõsta ja keera. Käsivars tõuseb, kiigub laialt ja liigutab tööriista konveierilt selle kõrval asuvasse jaama.
-
Jaamas. Kerge liug kannab mooduleid mööda liini, osad toetuvad rullikutele.
-
Tõsta aia kohale. Kui käsi tõuseb, tõuseb tööriist enne järgmist liigutust piirde ülemise rööpa lähedale.
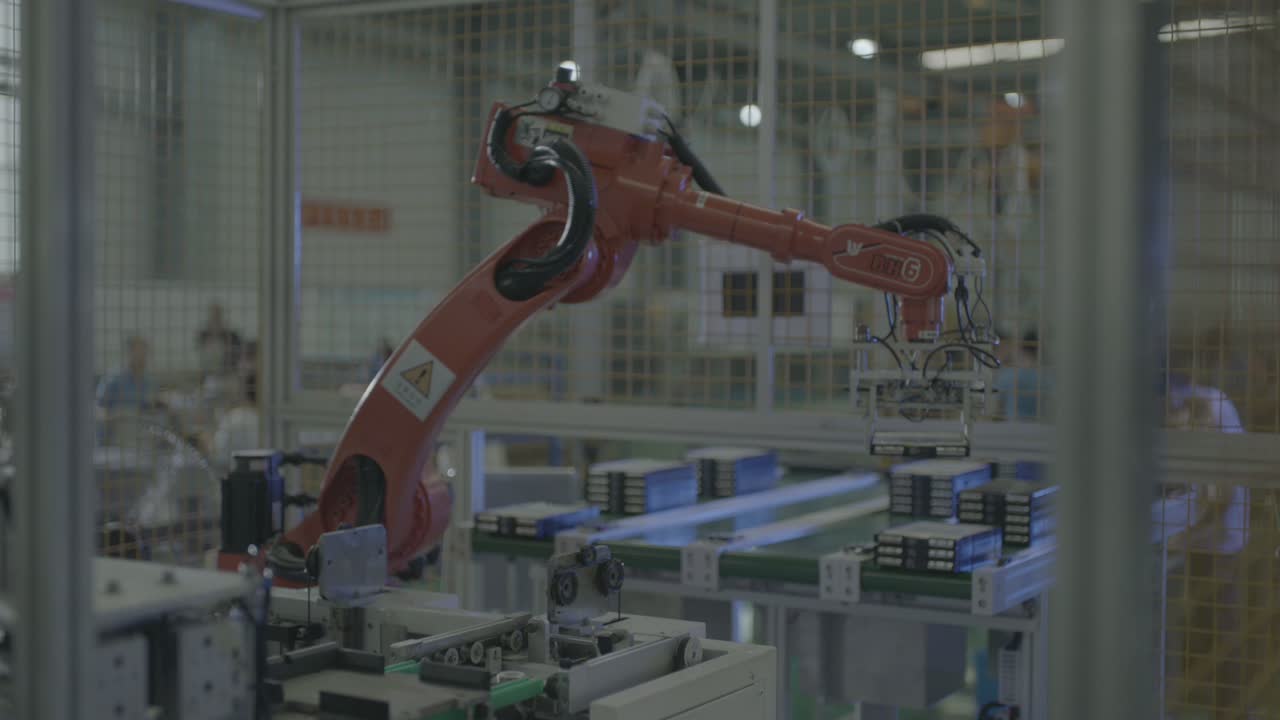
- Korda. Sama poos – käsi üles, kast alla, tagasi jaama – kordub kogu kaadris, üks pidev tsükkel.
Robot püsib kogu aeg aia sees; taustal olevad töötajad jäävad sellest väljapoole.
Kolm disainiotsust
1. Laske salvel paigalduda kohta, kus tööriist puutub kokku rühmaga
Selles lahtris asetsevad moodulid mitu ükshaaval kandikul ja joonduvad ritta ning tööriist tuleb ülevalt grupi peale alla. Kandik, mis peatub teadaolevas kohas, võimaldab tööriistal iga tsükli jooksul grupiga samamoodi kokku puutuda.
Selline paigutus seisab või langeb kandikul: see peab hoidma rühma, andma tööriistale pinna, milleni see ulatub, ja laskma tööriistal alla tulla ilma mooduleid paigast lükkamata.
2. Ühenda tööriist rühmitatud moodulitega
Siinne tööriist on kerge kinnitusplaat, mille all on mustad ruudukujulised tükid ning mille käel kulgevad õhuvoolikud ja kaablid. Olenemata kinnituspõhimõttest on kuju oluline: tööriist peab vastama mooduli ülemisele pinnale ja aluse vahekaugusele.
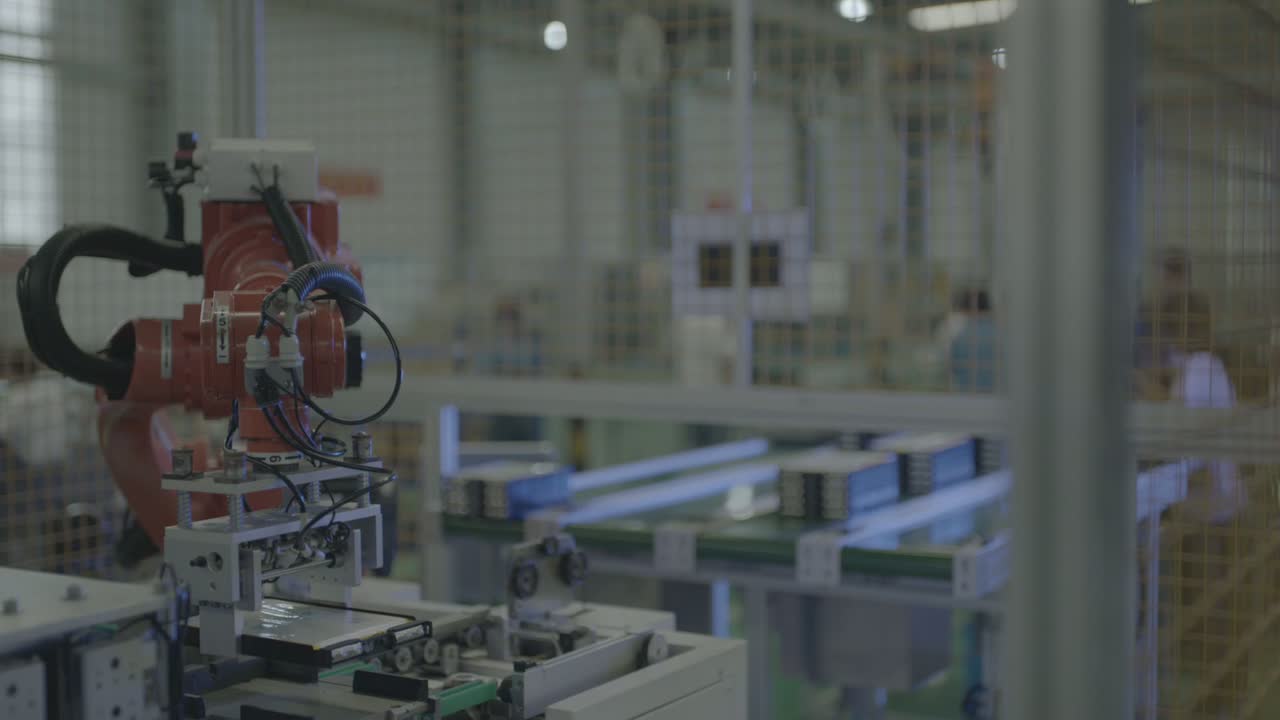
Küsimus on selles, kas tööriist saab iga grupi peale samamoodi alla tulla ja sealt lahkuda ilma moodulite nihkumiseta.
3. Jagage tsükkel konveieri ja jaama vahel
Käe poos kordub – käsi üles, käsi alla, tagasi jaama – ja kerge libisemine liigutab osi rullikutel mööda jaama. Konveier suunab tasakaalustatud tsüklis järgmise grupi, samal ajal kui robot on jaamas.
Jälgida tuleb tasakaalu: kui konveier ja jaam on umbes samal ajal valmis, mahuvad roboti liigutused nende vahele ilma, et kumbki pool peaks ootama; kui üks pool töötab palju kauem, määrab see pool tempo ja teine enamasti ootab.
Millal see paigutus sobib – ja millal lähemalt uurida
- Hea sobivus: grupeeritud moodulid, mis liiguvad konveieri ja jaama vahel kindlas rütmis; moodulid, mis asetsevad kandikul või kandikul, nii et tööriist kohtub nendega iga kord samamoodi; ja lahter, kus tara hoiab inimesi roboti teelt eemal.
- Hinnake lähemalt: moodulid, mis muudavad sageli kuju või vahekaugust, mistõttu tööriist peab koos nendega vahetuma; kandikud või kandikud, mis ei peatu korduvas punktis; ja juhtumid, kus konveier ja jaam lähevad sammust välja, mistõttu robot jääb ootama.
KKK
Kas robot liigutab mooduleid ükshaaval või mitu korraga?
Mooduleid on mitu korraga kandikul ja tööriist puutub kokku grupiga ülaltpoolt. See, kas liigutatakse ühte moodulit või tervet gruppi, määratakse aluse konstruktsiooni ja tööriista abil – mõlemad määratakse detaili joonise põhjal.
Mis määrab selle raku kiiruse?
Konveieri ja jaama rütm ning see, kuidas roboti liigutused nende vahel sobivad. Tsükliaja hinnang saadakse detaili jooniselt, aluse paigutusest ja päevasest mahust, seega saatke need meile ja me saame selle välja arvutada.
Kas üks robot saaks teenindada rohkem kui ühte jaama?
Põhimõtteliselt jah, kui lisaliigutus jääb lühikeseks ja ajastus on endiselt paigas. Iga lisatud positsioon pikendab roboti edasi-tagasi teekonda, seega on küsimus selles, kas robot jõuab iga liigutuse läbida enne, kui järgmine grupp on valmis.
Hankige paigutuse ja tsükliaja hinnang
Saada meile:
- Detaili joonis koos vajalike tahkudega ja aluse või kanduri paigutusega
- Osa materjal, suurus ja kaal
- Osade tüüpide arv ja kui tihti te neid vahetate
- Päevane maht ja vahetuste muster
- Põrandapinna ja olemasolevate konveierite fotod või mõõtmed
Vastame teile paigutuse ettepaneku ja tsükliaja kalkulatsiooniga.
Saada oma detaili joonis → või e-mail sales@evsrobot.com
Partneri tootmiskohas filmitud videomaterjal. Tsükliaeg ja muud sellelt saidilt pärit arvud ei ole avalikud ja neid siin ei avaldata.