
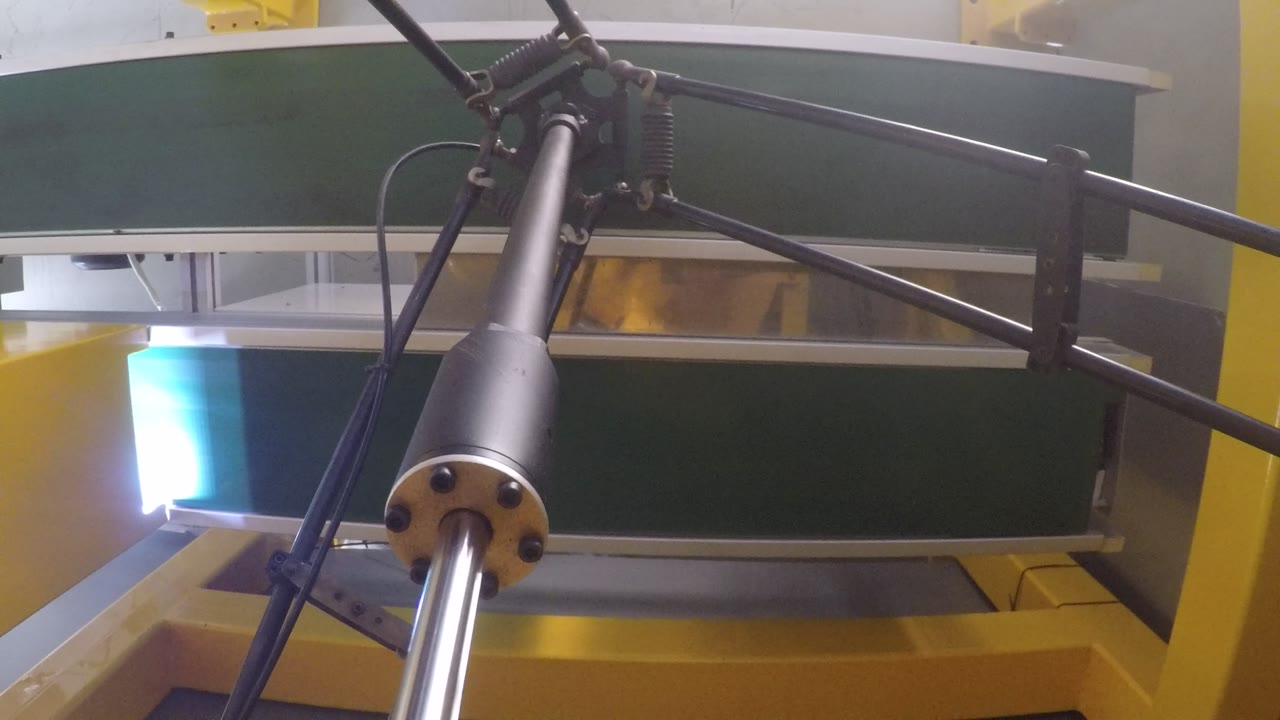
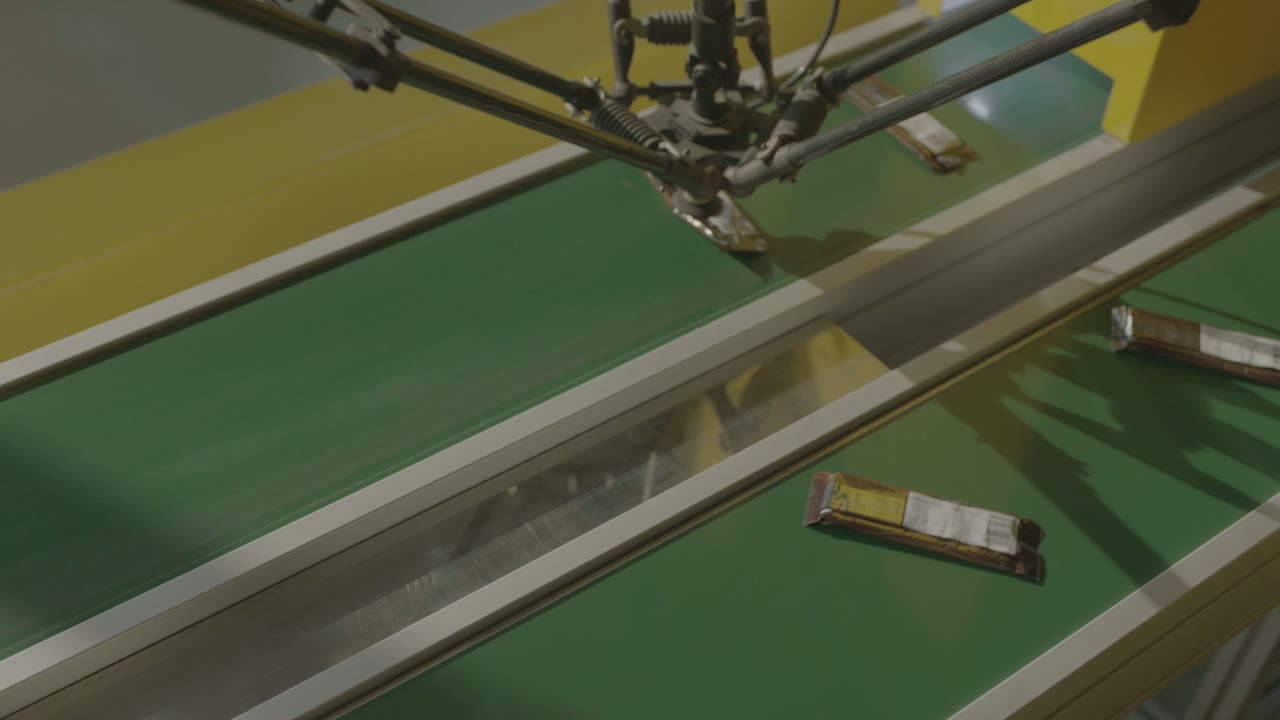
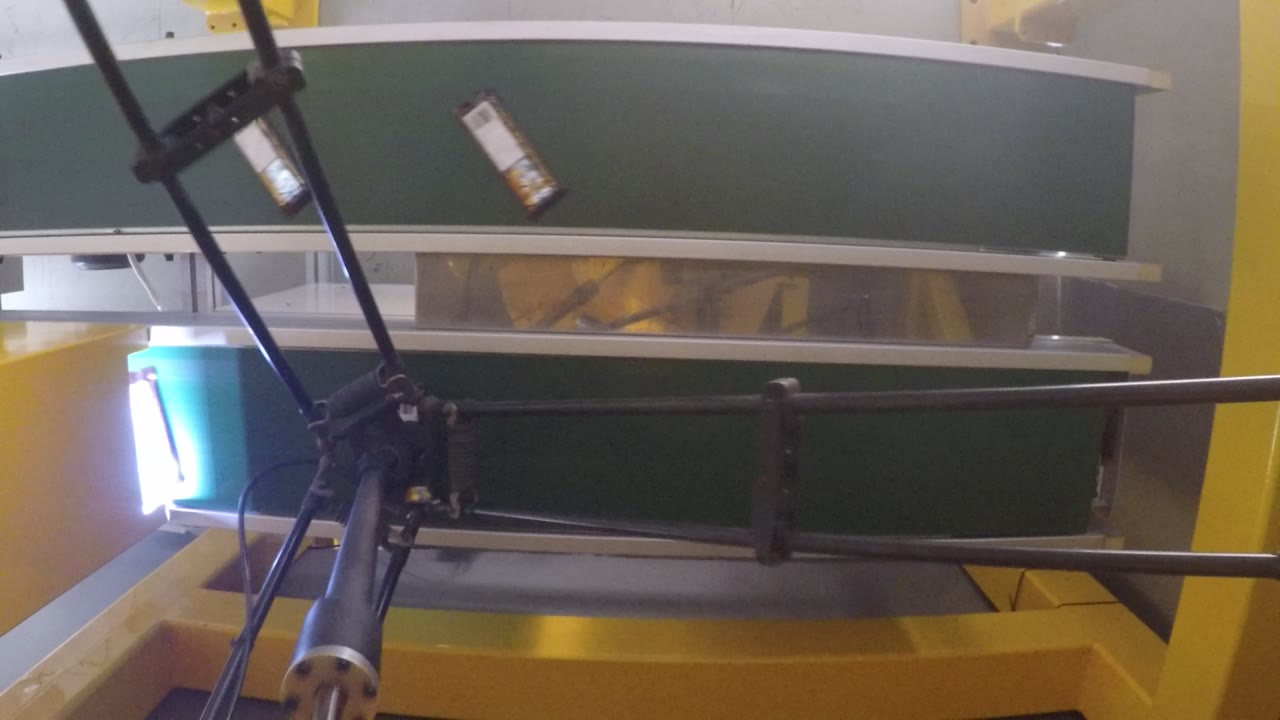
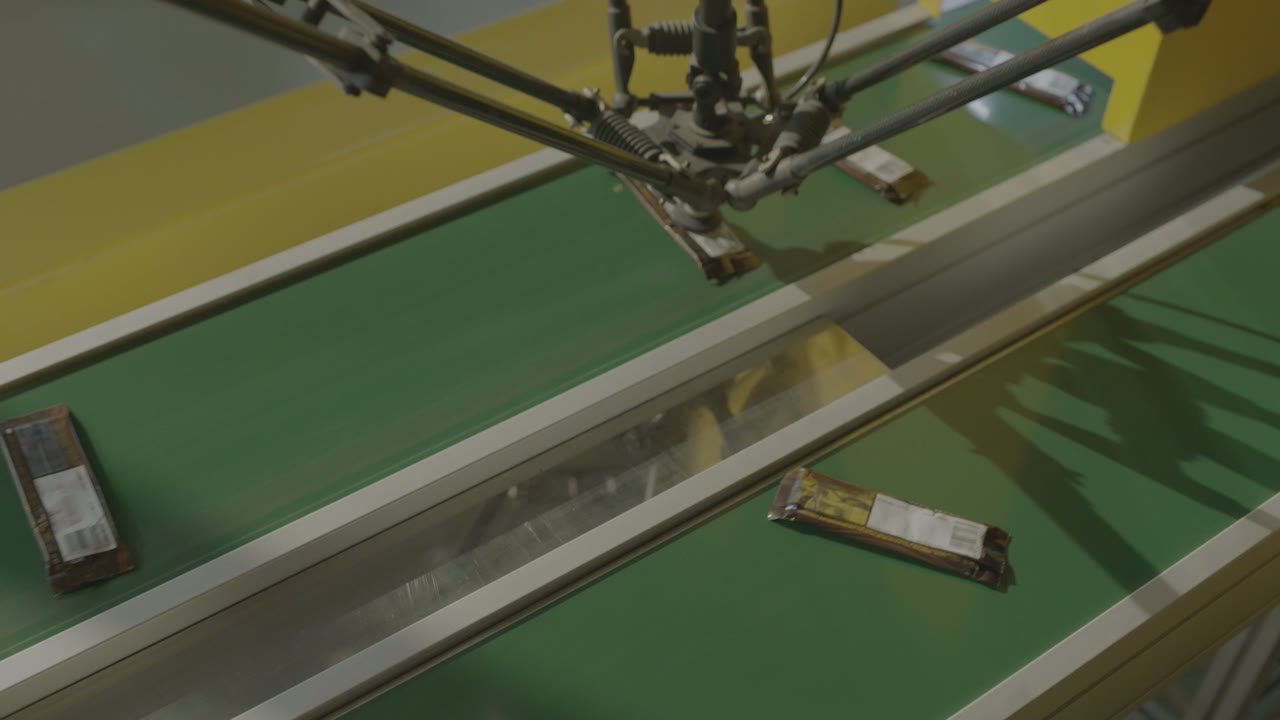
Lühidalt: Kaks konveierit liiguvad kõrvuti ja nende vahele on paigaldatud delta-robot. Pakendatud pakid saabuvad lahtiselt ühele lindile – erinevate nurkade ja ebaühtlaste vahedega – ning robot tõstab need ükshaaval üles ja asetab ühtlaselt teisele lindile – just nii palju pakke vajab enamik allavoolu masinaid. Lindid ei peatu kunagi. Sellist lahtrit juhib kolm otsust: kuidas koristuspea pakile sobib, kuidas saabumismuster sobib lindi kiirusega ja kuhu täpselt iga pakk peab maanduma. Kas teil on toode, mida ritta seada? Räägi meile oma liinist.
Ainsa pilguga
| Toode | Lamedalt pakitud pakendid (trükitud kile) |
| Protsess | Liikuvalt lindilt valimine ja asetamine |
| Automaatika | Üks delta-robot väikese ühepakendilise korjepeaga |
| Sissetoomine | Pakid saabuvad lahtiselt, juhusliku nurga all ja ebaühtlase vahekaugusega |
| Väljavool | Pakid asetatakse teisele lindile ühtlase vahekaugusega |
| Vöö liikumine | Pidev – kumbki lint ei peatu roboti jaoks |
| Valgustus | Rihma serval kulgeb valgusriba |
| Operaatori roll | Joone kõrval, mitte tsüklis |
Probleem, mida see lahter lahendab
Peaaegu igal pakendamisliinil on üks punkt, kus tooted väljuvad protsessist suvalises järjekorras ja peavad järgmisse masinasse sisenema väga kindlas järjekorras. Käsitsi tehes tähendab keegi, et keegi seisab kogu vahetuse vältel lindi ääres, sobitades lindi tempoga enda oma asemel ja puudutades iga pakki.
See töö sobib hästi delta jaoks: väike kasulik koormus, lühikesed liigutused, kiire kordumine ja ülesanne, mis on täielikult määratletud küsimusega „kus see praegu on, kus see peaks olema“.
Kuidas rakk töötab
- Saabumine. Pakid tulevad mööda esimest konveierilindi mis tahes nurga ja vahekaugusega, millesse ülesvoolu protsess need jättis.
- Möödu valgusribast. Lindi serval kulgeb valgusriba; pakid paistavad lindilt möödudes selgelt nähtaval.
- Valima. Robot kukub otse alla, haarab paki esiosast ja tõstab selle üles.
- Liigu üle. See kannab paki teisele lindile.
- Koht. Pakk asetatakse nii, et väljastusalal olevad pakid paiknevad palju ühtlasemal vahekaugusel kui saabudes.
- Korda. Rihmad liiguvad edasi; robot võtab need vastu niipea, kui nad tulevad.
Kolm disainiotsust
1. Paigalda tööriist pakile, mitte robotile
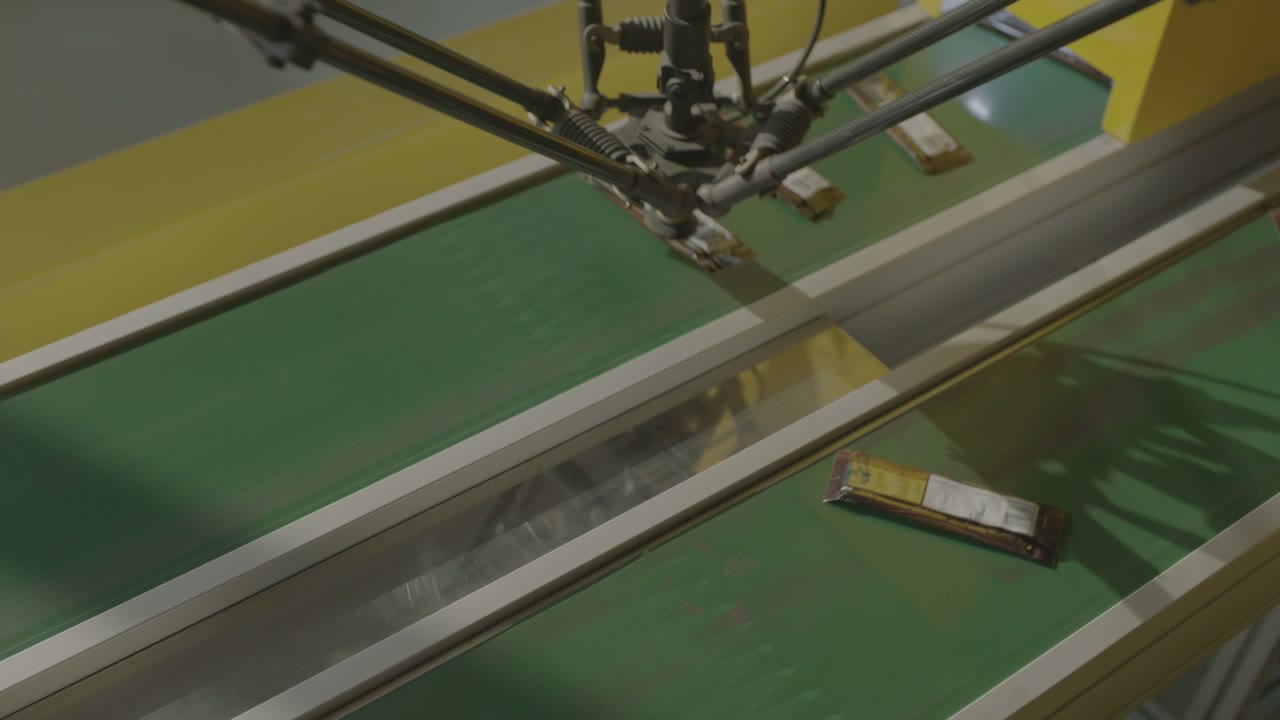
Lõpp-tööriist on see, mille abil enamik pingutuseta projekte õnnestub või ebaõnnestub. Enne kõike muud tasub otsustada järgmiste punktidega:
- Kus pakki saab puudutada. Trükitud kile, õmblused, pehme keskosa, toode, mida ei tohi märgistada – kasutatav kokkupuutepind on sageli pakendist palju väiksem.
- Kuidas pakk üles tõstmisel käitub. Paindlikud kotid painduvad ja kotid, mis ülespoole painduvad, maanduvad teisiti kui need, mis ei paindu.
- Vabastage. Vaakumtööriistade puhul on vabastamine sama oluline kui korjamine: pakend, mis veel paar millisekundit kinni hoiab, maandub sihtmärgist välja.
- Toiduga kokkupuude. Kui tööriist puudutab otse toitu, mitte ümbrist, muudavad materjali, puhastamise ja kontrolli eeskirjad disaini.
Küsimus, mis tuleks varakult lahendada: Kas eesmärk on üks pakk tsükli kohta või mitu? Mitme pakiga pead suurendavad läbilaskevõimet, aga ainult siis, kui saabumismuster võimaldab mitme paki valimist.
2. Sobitage saabumisvahe lindi kiirusega
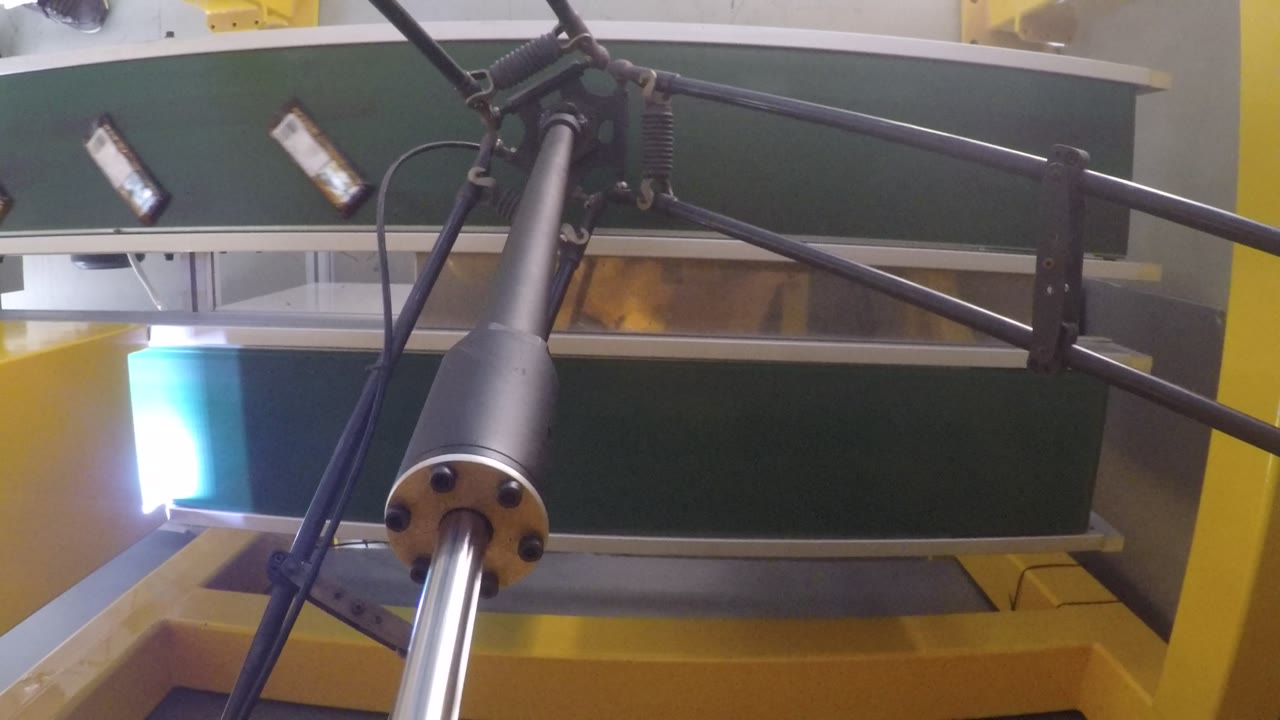
Lintkomplekteerimisrakku ei hinnata ainult "komplektide arvu järgi minutis". Oluline on see, mitu pakki minutis tööaknast läbib ja mitu neist robot enne lahkumist vastu võtta suudab. Kolm hooba:
- Rihma kiirus. Aeglasem tähendab pikemat akent, aga see tähendab ka pikemat järjekorda.
- Tihedus. Liiga tihe pakend kattub või puudutab teineteist ning ei tööriist ega tuvastus suuda neid eraldada; liiga hõre pakend jääb roboti jõudeolekusse.
- Akna pikkus. Komplekteerimisulatuse määrab roboti tööulatus lindi kohal ja kui üks ei suuda sammu pidada, on tavaline lahendus teine robot järjestikku.
Ebaõnnestunud pakk on päris järjekorras normaalne; oluline on see, mis nendega juhtub. Otsustage, kas vahelejäänud pakk läheb uuesti ringlusse, püütakse kinni teises jaamas või eemaldatakse käsitsi.
3. Määrake, kuhu pakk peab maanduma
Paigutuse täpsuse määrab järgmine masin, mitte robot. Karbipakkijal, vooluümbrismasinal ja kandiku sulgejal on igaühel oma positsiooni ja nurga tolerants ning kogu lahter tuleks sellest arvust tagurpidi projekteerida.
- Asetage geomeetria vastu, mille järgi järgmine masin tegelikult indekseerib — kõrva, keerdlaba, tasku.
- Otsustage, kas väljastusmehhanism liigub paigutamise ajal; liikuvale lindile asetamine seab tolerantsi pigem ajastusse kui asendisse.
- Hoidke paigutatud mustrit piisavalt korrapärasena, et allavoolu ummistus ei leviks läbi korjamisakna tagasi.
Millal see paigutus sobib – ja millal lähemalt uurida
- Hea sobivus: väikesed, kerged ja korduvad pakendid; pidev ülesvoolu protsess; allavoolu masin, mis vajab korrapärast etteannet; ja toode, mis talub väikese tööriistaga käsitsemist.
- Hinnake lähemalt: kleepuvad, tolmused või väga painduvad tooted; pakid, mis saabudes üksteisega kokku puutuvad; kõrge hügieeninõudega tsoonid (pesu, tööriistamaterjalid); ja segatooted, mille puhul tööriist peaks koos tootega vahetuma.
KKK
Üks robot või mitu?
Alusta sellest, mitu pakki minutis aknast läbi läheb ja mitu paki suudab üks robot selles aknas vastu võtta. Kui üks ei suuda sammu pidada, on tavaline vastus kahe roboti järjestikku sama linti mööda paigutamine – teine võtab selle, mis esimene jätab.
Kas rihm peab peatuma?
Ei. Selles kambris töötavad mõlemad lindid pidevalt. Lindi peatamine komplekteerimiseks on mõistlik ainult aeglastel liinidel või raskete toodete puhul.
Mis määrab täpsuse?
Järgmine masin. Kõigepealt määrake selle tolerants, seejärel valige tööriist, paigutusmeetod ja kas väljastus liigub paigutuse ajal.
Hankige paigutuse ja tsükliaja hinnang
Saada meile:
- Toote mõõtmed, kaal ja pakkematerjal
- Kuhu toodet võib puudutada ja millised hügieeninõuded kehtivad
- Pakkide sisse- ja väljaminek minutis ning kuidas pakid saabuvad (tihedus, orientatsioon)
- Mis on järgmine masin ja selle ettenihke tolerants
- Joone paigutus ja vööde kohal olev ruum
Vastame teile lahtri paigutuse ettepaneku ja tsükliaja hinnanguga.
Hankige paigutuse ja tsükliaja hinnang → või e-mail sales@evsrobot.com
Partneri tootmiskohas filmitud videomaterjal. Sellelt saidilt pärit kiirus, täpsus ja tooteandmed ei ole avalikud ja neid siin ei avaldata.