
Väikeste osade käitlemise paigutusel on kaks võrdlusprobleemi, mida tuleb kirjeldada: funktsioon, mis identifitseerib saabuva osa, ja füüsiline asukoht, kuhu osa peaks saabuma. Selge pilt pealevõtualast iseenesest ei määra vastuvõtvat kinnitusvahendit ega taga edukat paigutust.
Kirjeldage liikumise mõlemat otsa
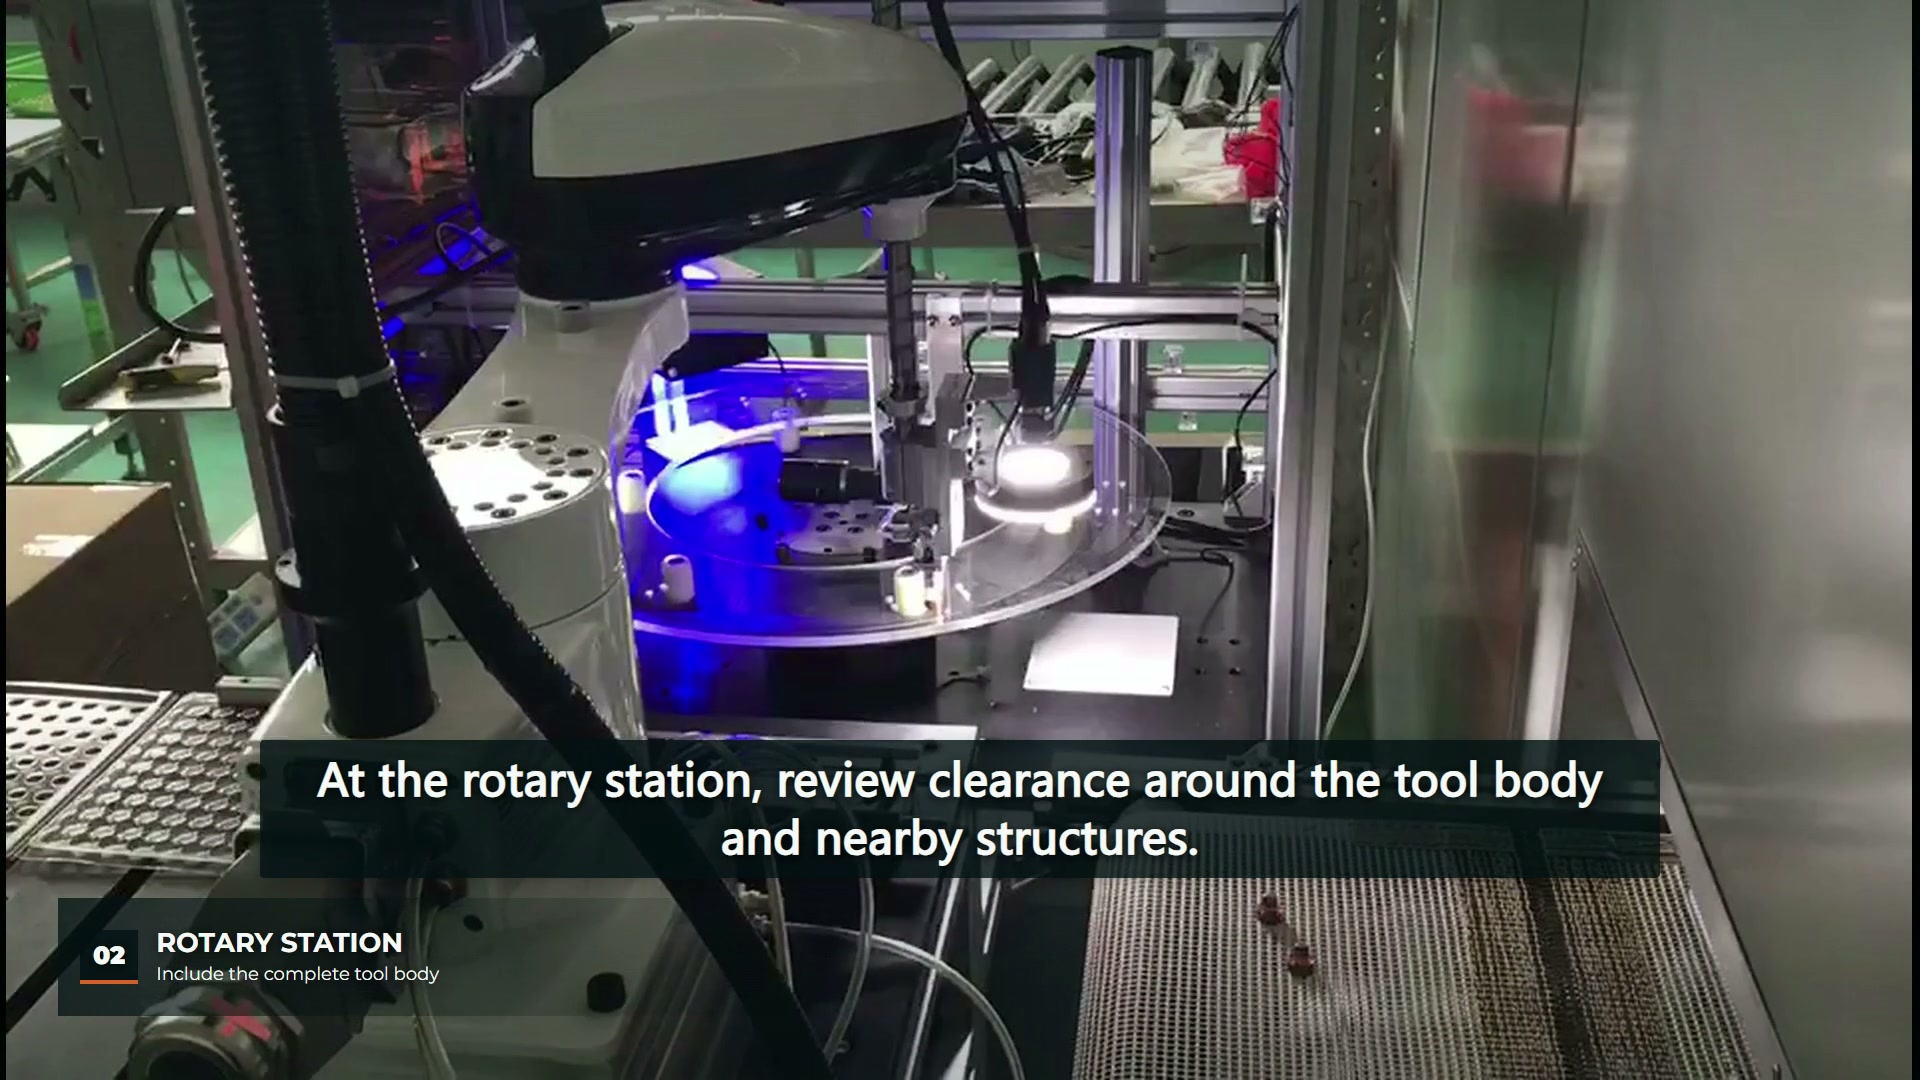
Kell 00:03 on videol näha valget SCARA robotit töölaua kohal, mille paremal on sissetulev ala ja vasakul valgustatud pöördjaam. Kell 00:12 on tööriist pöördjaama kohal ja ümbritsev laua struktuur on endiselt nähtav. Need vaatlused määravad tööalade seose. Need ei kajasta tuvastustäpsust, kontrollitulemusi ega praagitud detailide käitlemist.
Alusta rakenduse kirjeldust, nimetades orienteerimiseks kasutatava detaili tunnuse ja paigutamiseks kasutatava sihtkoha tunnuse. Näiteks nähtav väliskontuur ja vastuvõtutasku on erinevad viited. Nende seost tuleb kirjeldada isegi siis, kui roboti liikumine tundub otsekohene.
Valige vaadeldava objekti jaoks valgustus
Basleri valgustusjuhend selgitab, et taustvalgustus võib rõhutada objekti kontuuri, kaotades samal ajal pinnainfot. Oluline õppetund on valida uuritava objekti ümber valgustuspaigutus. Selles videos nähtavad tuled ei määra, millist algoritmi, valgustusmeetodit või vastuvõetavuse läve kasutatakse.
Uue detaili puhul koguge kujutisi tegelikust omadusest kavandatud vaatlustingimustes. Lisage usutavad orientatsiooni muutused ja pinna varieeruvus. Kui otsus sõltub pinnamärgistusest või pinnadefektist, ei pruugi ainuüksi kontuur jätta vajalikku teavet kättesaamatuks. Kui see sõltub kontuurist, määrake, millised servad peavad jääma nähtavaks.
Ühenda pildi positsioonid füüsiliste positsioonidega
Basleri kalibreerimis-vTooli dokumentatsioon kirjeldab pildikoordinaatide teisendamist füüsilisteks koordinaatideks. See on viidatud viite ulatus; see ei ole selle lahtri kalibreerimiskirje.
Projekti ülevaatamiseks tuleb ühel paigutusel tuvastada kaamera viide, roboti viide ja vastuvõtva kinnituse viide. Kirjeldage, mida tuleb uuesti kontrollida, kui kaamera, laua või detaili kõrgus muutub. Hoidke pildi tulemust ja lõplikku paigutatud detaili vaatlust samas näidiskirjes, et paigutuse lahknevust saaks uurida, kui liikumise mõlemad otsad on kättesaadavad.
| Säilitatav sisend | Mida arvustus eristab |
|---|---|
| Sissetuleva osa representatiivsed pildid | Kas kavandatud funktsioon on nähtav |
| Kaamera ja kinnitusdetailide viitenumber | Kuidas piltide positsioonid on seotud paigutusega |
| Vastuvõtvatasku või asukoha määramise geomeetria | Mis määratleb lõpliku paigutatud tingimuse |
| Ebatavaliste proovide pildid ja vaatlused | Kas sama otsus kehtib ka ümberpööratud või varjatud osade kohta |
Kontrollige vastuvõtutingimusi eraldi
Pöördjaama vaade ajahetkel 00:12 aitab sõnastada küsimusi kogu tööriista kere ja lähedalasuvate konstruktsioonide kohta. See ei saa näidata iga paigutuse mõõtmete vastuvõetavust. Kui järgmine toiming sõltub orientatsioonist, istumisest või eraldusest, täpsustage, kuidas seda tingimust pärast detaili saabumist kontrollitakse.
Seotud artikkel teemal nägemisega juhitav SCARA sortimine ja koordinaatide kaardistamine käsitleb laiemat kaardistamise ja valiku kontrollimise probleemi. Siin on kitsam ülesanne sissetuleva visuaalse tunnuse ja vastuvõtva füüsilise viite dokumenteerimine enne kandidaadipaigutuse hindamist.
Seega sisaldab kasulik ülevaatepakett representatiivseid osi, tunnuspilte, vastuvõtvat geomeetriat ja paaristatud ülesvõtmise/paigutamise vaatlusi. Nähtav roboti liikumine annab konteksti; näidisandmed pakuvad tõendeid vajaliku tulemuse kohta.