
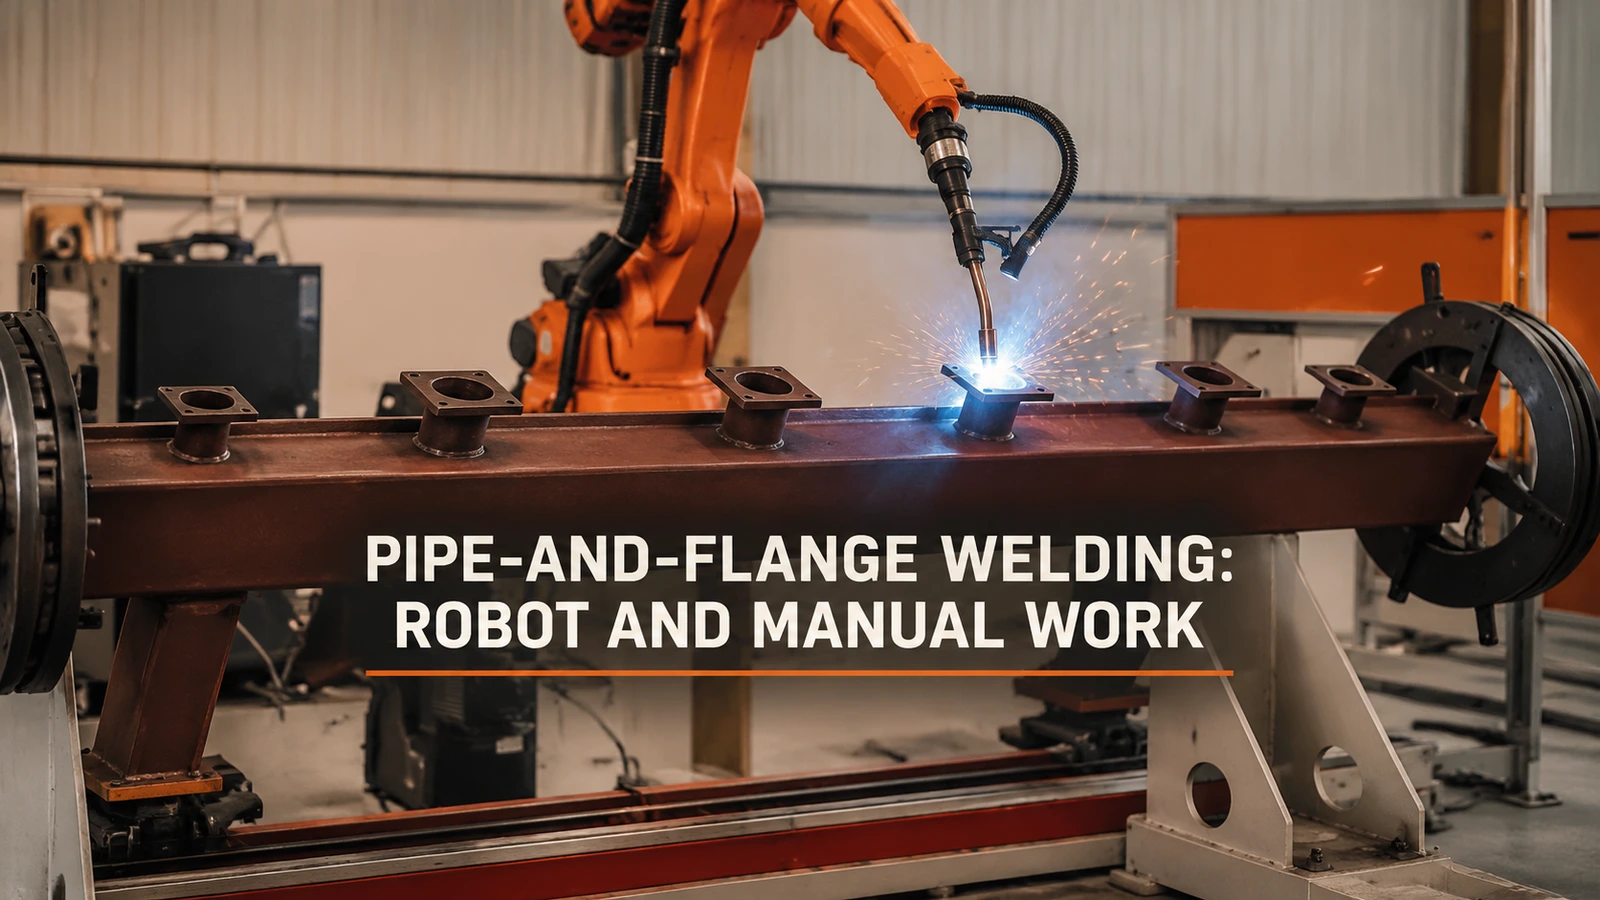
Para la soldadura robótica de tuberías y bridas, comience con las uniones que se puedan realizar de forma consistente y a las que se pueda acceder mediante un movimiento de soldadura completo. Mantenga en la discusión del alcance las uniones de difícil acceso, los ajustes variables y el trabajo necesario para preparar el siguiente ensamblaje. Un primer paso de automatización útil puede abarcar un grupo repetible de uniones sin necesidad de automatizar todas las tareas del ensamblaje.
Dividir el ensamblaje en tareas que una celda pueda repetir
Una junta circular es una forma útil para hablar de soldadura repetitiva, pero su contorno por sí solo no determina la idoneidad del robot. La antorcha necesita un punto de acceso, una orientación de soldadura adecuada alrededor de la junta requerida y una salida. Un soporte o una abrazadera pueden dejar el punto de inicio accesible, pero obstruir otra parte del recorrido.
Para un estudio inicial del diseño, marque cada unión en el dibujo e indique la posición real de las abrazaderas y los soportes junto a ella. Clasifique una unión como candidata solo después de comprobar el movimiento propuesto con la antorcha prevista. Si una unión requiere una presentación diferente, compare la posibilidad de reposicionar el conjunto con la de realizar esa soldadura manualmente. No obligue al robot a llegar a todos los rincones solo para automatizar toda la pieza.
El vídeo adjunto muestra la soldadura circunferencial robótica en las uniones de tuberías y bridas de un conjunto largo, con soportes en sus extremos. Las tomas de cerca muestran las uniones de las tuberías y las bridas perforadas. Se trata de diferentes planos de la operación, un punto de partida útil para analizar cómo se presenta el conjunto a la antorcha.
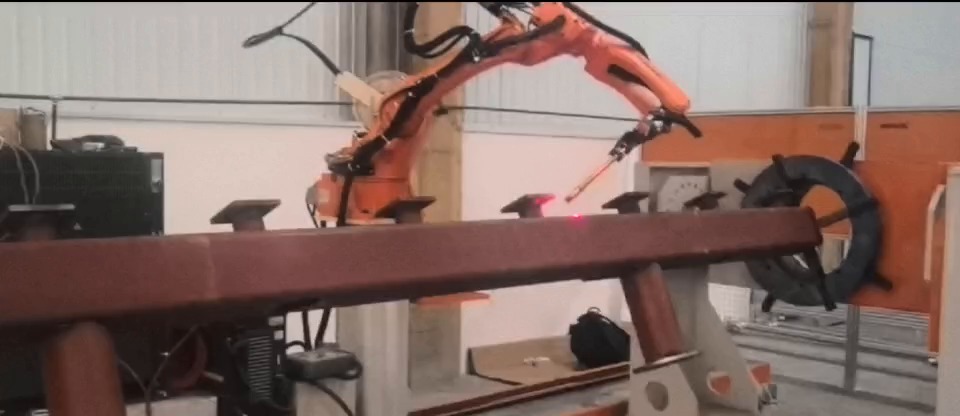
00:05 — Un soplete robótico trabaja en una conexión de tubería en el conjunto largo soportado.
Una soldadura repetible aún requiere un conjunto preparado.
En la planificación de la soldadura por arco robótica, un ajuste consistente es fundamental, ya que un movimiento repetitivo requiere que la junta se presente de forma uniforme. Evalúe qué debe suceder antes de ese movimiento: identifique la variante, cargue los componentes, ubique el tubo y la brida, establezca el ajuste acordado y asegure el conjunto. Estas son tareas propuestas para su asignación, no una descripción de cómo está dotado de personal la estación de trabajo filmada.
Una división sensata puede dejar la carga y alineación en manos de un operario mientras el robot realiza el grupo de costura cualificado. Otra aplicación podría justificar la incorporación de equipo de manipulación adicional. La elección cambia cuando la preparación consume los recursos necesarios para la soldadura, o cuando una nueva variante requiere un ajuste sustancial de la fijación. Un proceso de soldadura rápido no puede eliminar ese trabajo auxiliar del pedido.
Utilice una orden de prueba para registrar por separado la soldadura, la preparación, la descarga y el cambio de herramientas. Cuando las tareas se superpongan, compare el tiempo de finalización de la orden resultante en lugar de simplemente sumar la duración de cada una. Si un operario o una herramienta debe realizarlas en secuencia, mantenga esa dependencia. Esto revelará si la próxima inversión útil es una mayor automatización de la soldadura, una ubicación más accesible o una mejor disposición de la carga.
¿Cuándo es razonable conservar una soldadura manual?
Mantener una articulación restringida puede ser razonable cuando su automatización requiere un reposicionamiento o utillaje desproporcionado para la combinación de pedidos real. Un lote pequeño tampoco implica automáticamente un trabajo manual: el utillaje reutilizable puede cambiar el equilibrio. Compare la carga de preparación y el trabajo manual restante para los pedidos que prevé repetir.
Para una ruta dividida propuesta, se debe acordar dónde se colocará la pieza una vez que el robot termine y cómo se identificarán las articulaciones restantes. Un plan que elimina el tiempo de arco pero deja una transferencia manual engorrosa ha trasladado el problema en lugar de completar la asignación de tareas.
Marque en un dibujo o en un conjunto de fotografías claras los grupos de costuras que desea automatizar. Proporcione a EVST la orientación de carga, el método de posicionamiento y las variaciones típicas para que podamos analizar la disposición de la celda de soldadura y el alcance de una prueba representativa.
El relacionado Ajuste de la junta de disco y acceso para la antorcha La discusión desarrolla la cuestión de la presentación de las partes para una junta circular.