
Para un comprador de fabricación que traslada una soldadura repetitiva del trabajo manual a un dispositivo asistido por robot. Enseñar una trayectoria de antorcha demuestra que un robot puede alcanzar una muestra. La producción plantea una pregunta más compleja: ¿la siguiente pieza real ubicará la misma junta en el mismo lugar, presentará una separación aceptable, dejará espacio suficiente para el montaje de la antorcha y la manguera, y producirá una soldadura que supere la inspección del comprador? Una demostración rápida debería conducir a una prueba controlada de la primera pieza y de piezas repetidas, no directamente a una promesa de productividad.
Primero, asegúrese de que la unión sea repetible en el dispositivo.
Comience con el plano de ensamblaje y determine las caras de referencia que definen la posición de la junta de soldadura. Luego, verifique cómo la plantilla carga, asienta y sujeta una pieza normal y la pieza menos favorable dentro de la tolerancia de entrada especificada. La abrazadera debe mantener la geometría deseada sin obstruir la junta ni provocar una colisión con la antorcha. Marque la posición y la separación de la soldadura después de la sujeción, no solo las coordenadas programadas del robot.
Un robot repite la ruta programada, mientras que una fabricación, ajuste y separación inconsistentes pueden desplazar la pieza subyacente. Si la separación excede la capacidad del procedimiento de soldadura seleccionado, un movimiento más suave del robot no la corregirá. Las alternativas de ingeniería consisten en mejorar la consistencia de las piezas anteriores, modificar el posicionamiento o la sujeción, reducir la familia de piezas aceptadas o especificar y probar un método adecuado de detección o compensación de la junta. Las piezas reales y los requisitos de soldadura determinan qué método es el más adecuado.
| ¿Qué cambia entre las partes? | Qué registrar en el encuentro | Primer cambio a considerar si el ensayo fracasa. |
|---|---|---|
| Los desplazamientos de las articulaciones, mientras que las dimensiones nominales de las piezas parecen similares. | Punto de referencia de asentamiento, secuencia de sujeción, ubicación de la junta después de la sujeción | Corregir el datum o la fabricación aguas arriba antes de editar cada punto enseñado. |
| Cambios en la separación en la soldadura | Rango de brecha en muestras entrantes ordinarias y de peor acuerdo | Revisar el ajuste o dispositivo aguas arriba; reevaluar el procedimiento de soldadura aprobado. |
| La antorcha llega a la primera muestra, pero no a todas las ubicaciones. | Desplazamiento completo de la antorcha/boquilla, la muñeca y la manguera durante la aproximación, la soldadura y la retirada. | Mueva las abrazaderas, cambie el enfoque/disposición de la antorcha o divida la operación. |
| Una parte se suelda bien, las partes posteriores necesitan retoques frecuentes. | Mismo resultado de inspección para piezas consecutivas, con la causa de cada reparación. | Aísle la variación de la pieza, la configuración del proceso o el cambio de antorcha/contacto antes de afirmar la repetibilidad. |
Un accesorio puede hacer que el camino sea accesible o atrapar la antorcha.
Para cada costura necesaria, revise la antorcha. cuerpo, boquilla, ángulo de trabajo, muñeca y recorrido del cable, no solo un punto en la costura. Una abrazadera que mejora la ubicación de la pieza puede bloquear el acceso deseado. Un camino que se despeja con una muestra sin carga puede no despejarse después de que todos los componentes y abrazaderas estén presentes. Inspeccione el acceso, el arco encendido, el avance y el retroceso con el dispositivo de sujeción real y una familia representativa de piezas. Si no se puede obtener acceso sin comprometer la junta, cambie el dispositivo de sujeción o divida la tarea en lugar de enseñar un camino arriesgado alrededor de la obstrucción.
El vídeo de la aplicación muestra un robot de color claro soldando en una mesa de sujeción larga, con arcos brillantes visibles en algunos momentos. Proporciona el contexto visual para analizar la soldadura de piezas repetidas: el robot, la antorcha y la sujeción deben trabajar en conjunto. El vídeo no incluye el procedimiento de soldadura, las mediciones de la separación de la junta ni los resultados de las piezas aceptadas.
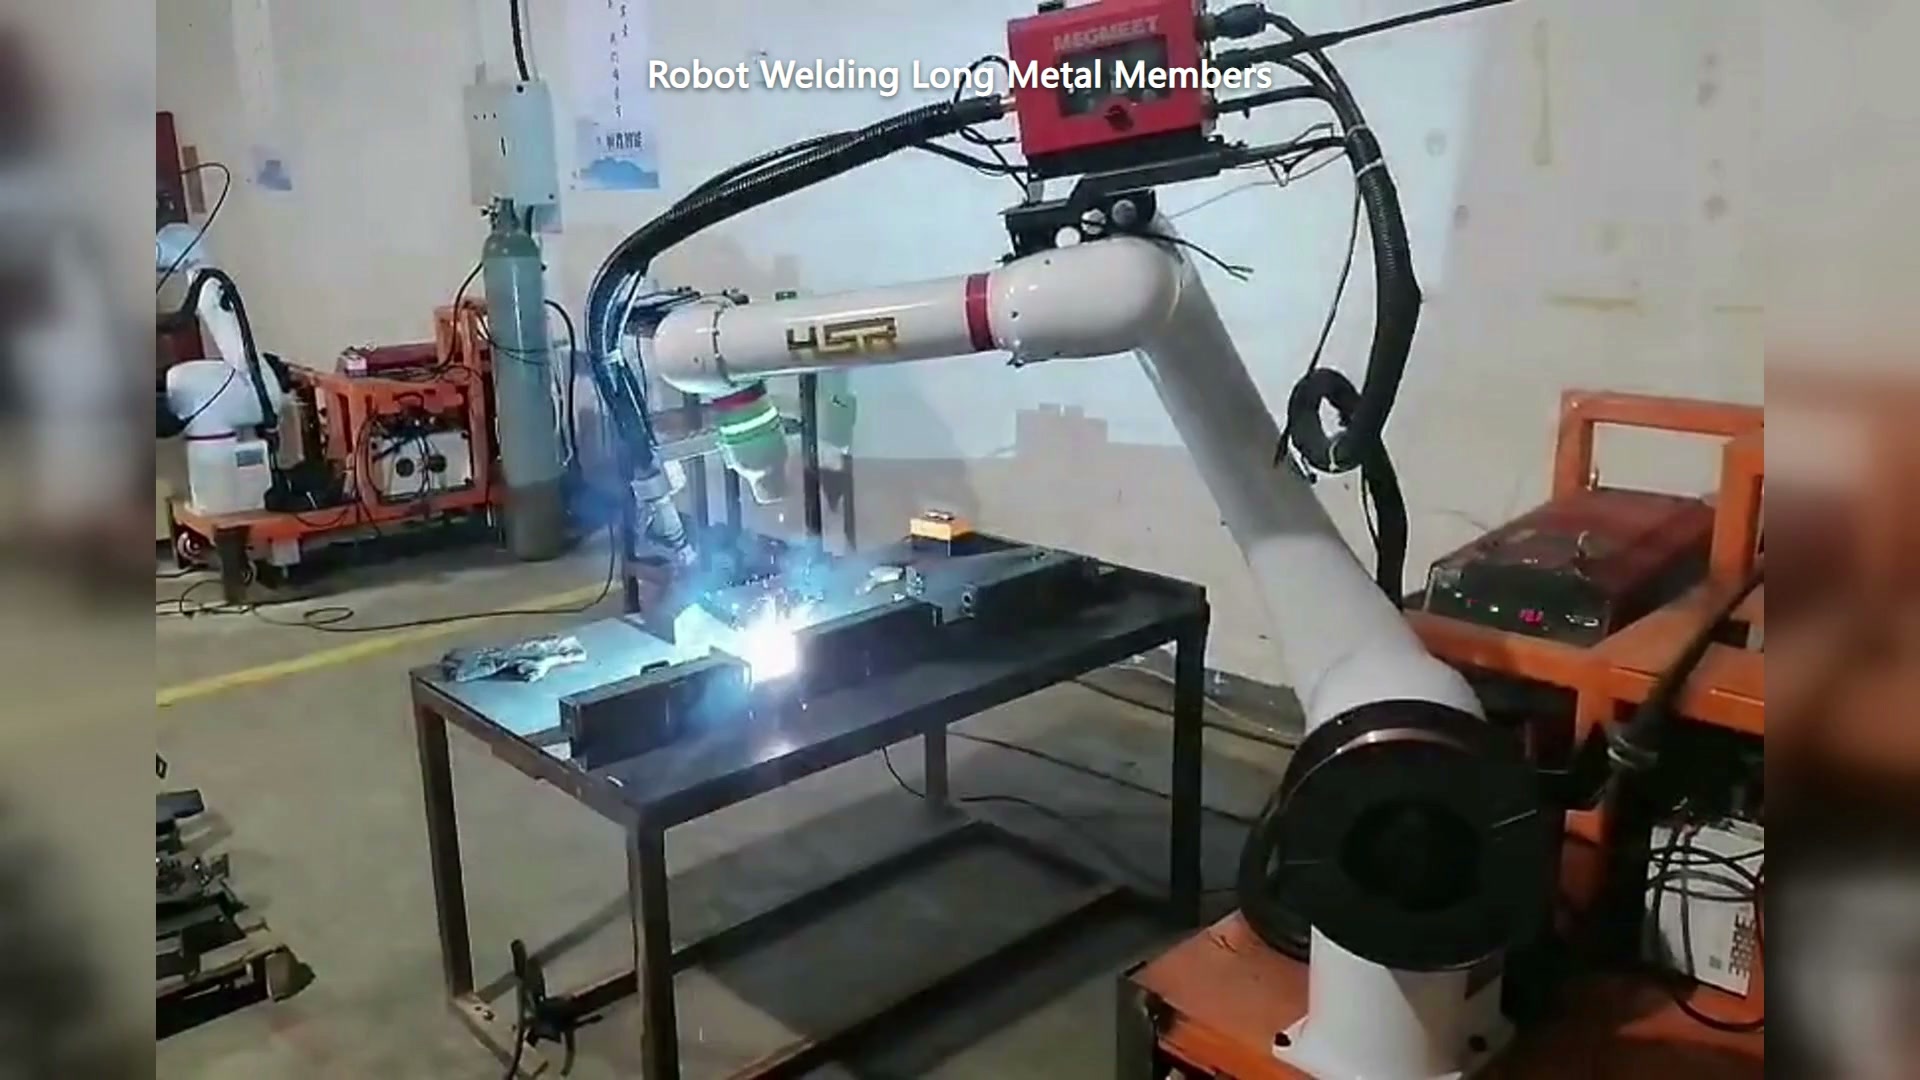
00:30 — Un robot de color claro suelda sobre una larga mesa de sujeción; el arco de soldadura es visible.
Un brazo de soldadura colaborativo no garantiza la seguridad de la soldadura por arco con acceso cercano sin restricciones. La celda requiere una evaluación específica de la exposición al arco, el metal caliente, los humos y el movimiento, seguida de un sistema de protección definido. Pregunte qué tareas del operario están permitidas durante la soldadura y cómo la celda alcanza un estado seguro para el acceso a los accesorios.
Luego, prueba la soldadura, no solo el recorrido.
Mantenga el procedimiento de soldadura, el material y los criterios de aceptación junto con las piezas de prueba. Pregunte quién es el responsable de los ajustes de soldadura y qué cambios requieren una nueva aprobación. Realice una primera prueba con todas las uniones accesibles e inspecciónela según el método requerido. A continuación, realice pruebas con piezas representativas consecutivas y las variaciones esperadas, anotando el ajuste de la fijación, la separación de la junta, el acceso a la antorcha, la identificación del parámetro/receta y el resultado de la inspección para cada una. Un resultado de calidad de una pieza ideal no garantiza la repetibilidad del siguiente lote.
Un registro de aceptación útil tiene cuatro resultados: primera aprobación aceptada, aceptado después de la reparación, rechazada, y no se puede soldar de forma segura en el accesorio propuestoLa última categoría es importante: una celda que requiere reajuste manual antes de cada ciclo puede haber aprendido una trayectoria precisa, pero no ha definido un proceso de producción estable. Si una costura se desplaza, corrija su ubicación o evalúe un método de corrección; si la separación varía, revise el ajuste y el procedimiento; si una abrazadera bloquea la boquilla, revise el acceso; si la apariencia o la inspección fallan con una geometría estable, investigue la configuración del proceso y los consumibles. Se trata de fallas diferentes con diferentes responsables.
Antes de solicitar un concepto de soldadura cobot de piezas repetidas de EVSTEnvíe los planos de la pieza y del dispositivo de sujeción, el mapa de la junta y los requisitos de soldadura/inspección aprobados, muestras de piezas que abarquen el rango de tolerancia previsto y la disposición de carga prevista para el operario. Solicite una propuesta que muestre cómo se ubica, se alcanza, se suelda, se verifica y se recupera la junta después de una interrupción.