
Aceptación de la soldadura: la apariencia es visible, la penetración no lo es.
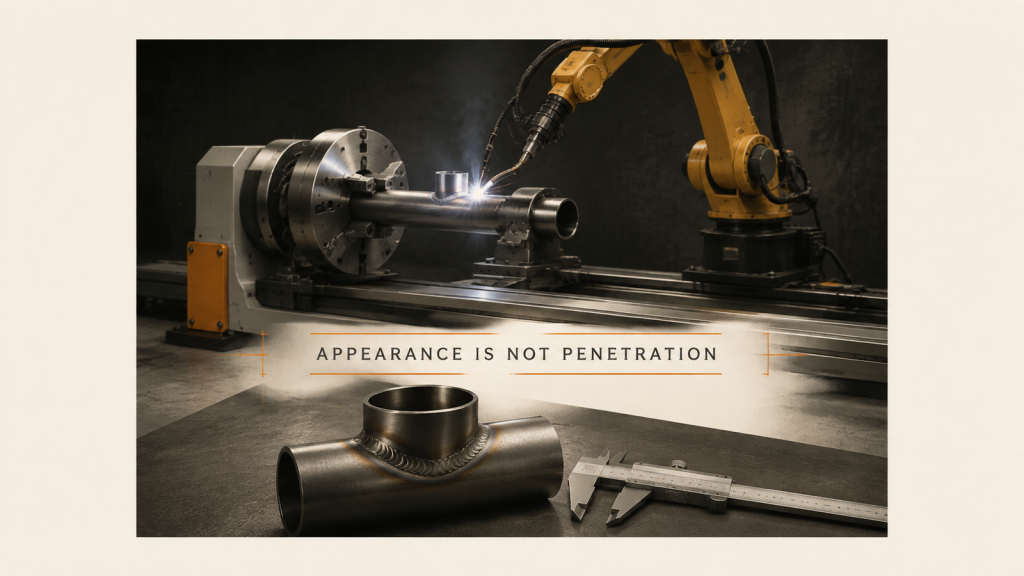
La aceptación de la soldadura se considera fallida cuando la apariencia y la penetración se describen como una sola cláusula. Separe la verificación en línea de la prueba de procedimiento.
Alcance del cobot: tanto el punto de recogida como el de ensamblaje.
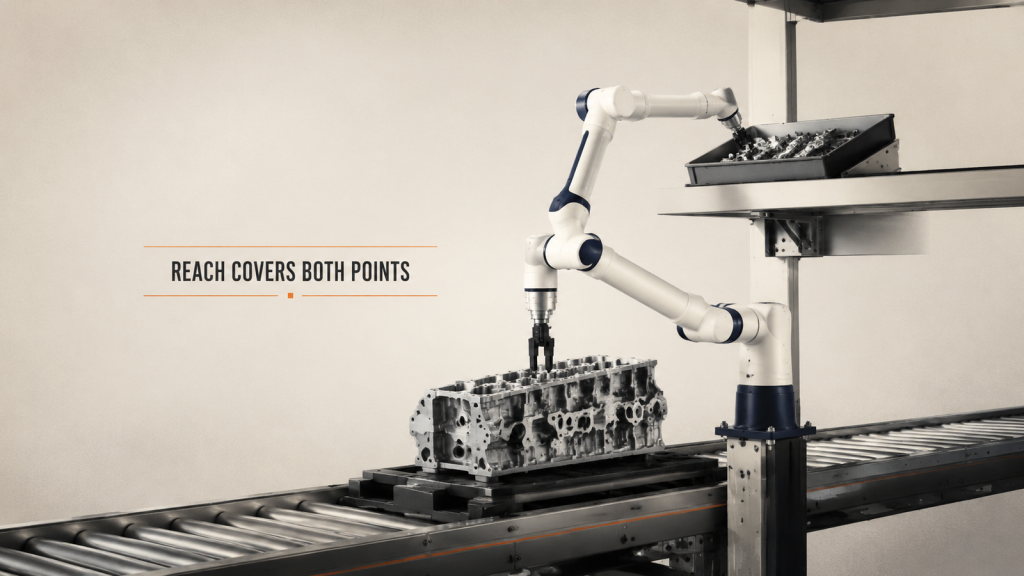
El alcance del cobot no se mide en línea recta. Cada punto de trabajo, longitud de la herramienta, margen de postura y espacio libre para las personas deben incluirse en la misma verificación.
Soldadura móvil: Planifique las posiciones de trabajo para piezas grandes.
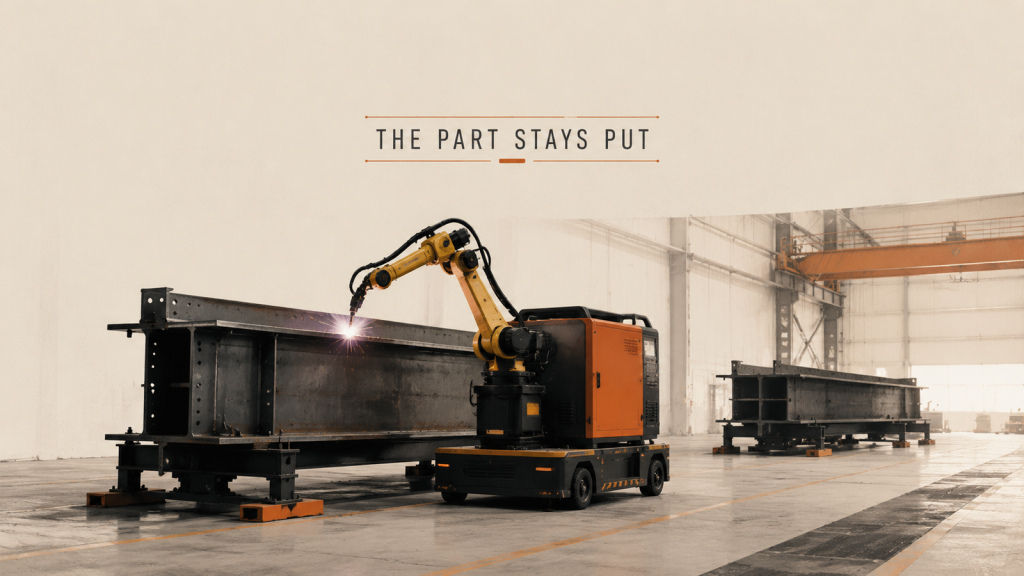
Cuando una pieza es demasiado grande para levantarla, la soldadura móvil traslada el equipo. La posición de estacionamiento y la recuperación del punto de referencia se convierten en la unidad de planificación.
Control de máquinas: Un robot atendiendo a varias máquinas
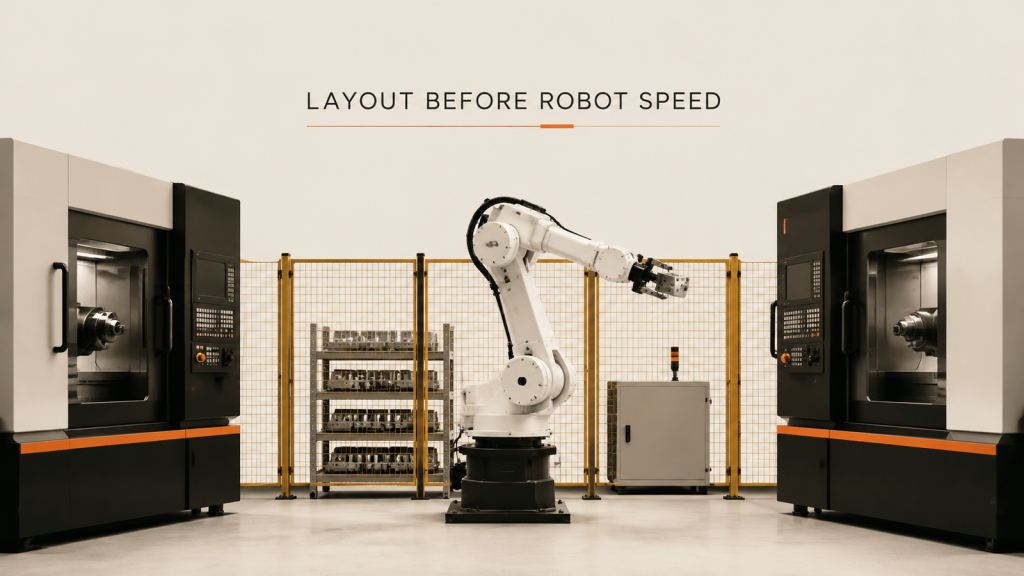
En el manejo de máquinas con un robot y varias máquinas, el alcance, el tiempo de espera y el acceso restringido determinan el caso mucho antes que la velocidad del brazo.