
Es gibt viele Teile, aus denen ein Roboter besteht. Der Roboterarm Der Bereich ist der prominenteste und was die Leute sehen. Es ist auch der Teil, der die meiste Arbeit erledigt. Aber es gibt noch einen anderen, selten beachteten Teil, der im Hintergrund die meiste Arbeit erledigt, und das ist der Umschlag.
Wir werden uns damit befassen, was ein Umschlag ist, warum er wichtig ist, welche Arten von Roboter-Arbeitsumschlägen heutzutage in der Fertigung verwendet werden und welche Vorteile sie mit sich bringen. Bleiben Sie bis zum Ende, um mehr über Roboteranwendungen zu erfahren.
Was ist ein Arbeitsumschlag?
Quelle: Pinterest
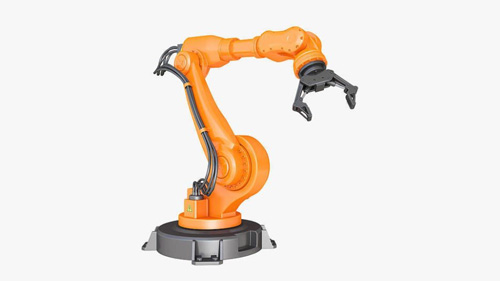
Ein Arbeitsbereich ist der Bewegungsbereich eines Roboters. Industrieroboter verfügen nicht über Beine oder Räder zur Fortbewegung. Die Kosten werden an einem Ort fixiert, und die Basis, die sie hält und ihnen Stabilität verleiht, wird als Arbeitsrahmen bezeichnet. Es ist die Form, die entsteht, wenn die Robotermanipulator bewegt sich in alle Richtungen, um eine Aufgabe zu erledigen. Die maximale Distanz, die der Roboter erreichen kann, wird durch die Größe des Arbeitsbereichs bestimmt.
Kurz gesagt bedeutet dies, dass der Roboter nur innerhalb der Grenzen des Arbeitsbereichs arbeiten kann. Man könnte dem Roboterarm alle Flexibilität der Welt zugestehen, aber wie viel er leisten kann, hängt vom Arbeitsumfang ab. Der einzige Roboter, der sich den Regeln des Arbeitsbereichs widersetzen kann, ist der Portalroboter. Der Arbeitsraum muss sorgfältig gestaltet werden, damit der Roboterarm wie erwartet funktionieren kann.
Warum sind Arbeitsumschläge wichtig?
Quelle: Pinterest
Ein Arbeitsraum fungiert als Leine für den Roboterarm. Es definiert den Bereich, den der Roboterarm erreichen darf. Dies kann nützlich sein, wenn Menschen neben den Robotern arbeiten, da so eine sichere Zone geschaffen wird, die das Verletzungsrisiko auf dem Boden der Fabrik verringert. Bei der Wahl ein Industrieroboter Bei Ihrer Pflanze sollten Sie genau auf die Art und Größe des Umschlags achten, da alles, was Sie mit dem Roboter tun, dem Umschlag ausgeliefert ist.
Wenn Sie einen Roboter wollen, der möglichst viel Platz abdeckt, dann entscheiden Sie sich für einen Roboter mit größerem Arbeitsraum. Aber das wird wieder ein neues Thema im Zusammenhang mit dem Weltraum aufwerfen. Größere Arbeitsräume bedeuten in der Regel auch größere Maschinen, und wenn Ihnen der Platz dafür fehlt, werden die Dinge nicht so funktionieren, wie Sie es sich wünschen.
Arten von Roboterarbeitsbereichen
Quelle: Pinterest
Es gibt etwa sieben Standardtypen von Roboterarbeitsbereichen, die in der gesamten Fertigungsindustrie verwendet werden. Jedes hat seine eigene definierte Form und sein eigenes Design, das für eine bestimmte Art von Arbeit geeignet ist. Dazu gehören die folgenden.
Kartesischer Arbeitsbereich: Dies ist ein Arbeitsbereich der kartesischen Konfiguration und hat die Form eines rechteckigen Prismas. Es gibt keine toten Zonen im und um den Arbeitsbereich, und der Roboter, der diesen Arbeitsbereich verwendet, hat die Freiheit, die maximale Nutzlast zu manipulieren, die er handhaben kann, ohne eine Belastung zu spüren. Dies ist die Art von Arbeitsbereich, die Sie bei kartesischen oder Portalrobotern finden.
Zylindrischer Arbeitsbereich: Wie der Name schon sagt, handelt es sich hierbei um eine zylindrisch geformte Konfiguration mit einem hohlen Zentrum, das die Aus- und Einfahrbewegung des Roboterarms stark einschränkt. Diese Struktur erzeugt eine erhebliche Totzone innerhalb und um die Roboterstruktur. Roboter mit diesem Arbeitsbereich eignen sich für schnelle, kleine Aufgaben, die nicht viel Bewegung erfordern.
Polar Work Envelope: Dies ist eine Konfiguration, die das Volumen zwischen zwei Teilkugeln erfasst. Diese Konstruktion begrenzt die maximalen Winkelbewegungen, die der Roboterarm in der vertikalen und horizontalen Ebene ausführen kann. Diese physikalischen Einschränkungen haben den unglücklichen Effekt, dass große, signifikante Totzonen unterhalb und oberhalb des betreffenden Roboters entstehen. Dies ist die Art von
Arbeitsbereich, den Sie wahrscheinlich in einem Polar-Roboter finden.
Drehbarer Arbeitsbereich: Dies ist eine einzigartige Konfiguration, deren Arbeitsbereich normalerweise größer ist als die verfügbare Bodenfläche. Kurz gesagt steht der Roboterarm auf einem sehr großen und breiten Arbeitsbereich, der entweder eine vollständige oder eine teilweise geöffnete Kugel sein kann. Es handelt sich um eine der kompliziertesten Konfigurationen, was den Arbeitsbereich betrifft.
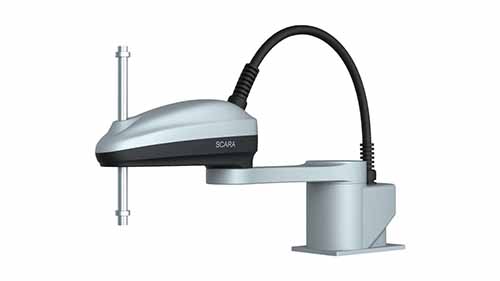
SCARA-Arbeitsbereich: Dies ist eine Konfiguration, die einzigartig ist für SCARA-Roboter und hat normalerweise die Form eines Herzens oder einer Niere. Es verfügt über einen markanten Hohlkreis, der mitten durch die Mitte verläuft. Dies ermöglicht eine sehr große horizontale Arbeitsebene und erleichtert seitliche Bewegungen. Allerdings ist nach oben nur sehr wenig Platz übrig, was die vertikalen Bewegungen einschränkt.
Wirbelsäulen-Arbeitsraum: Dies ist der einfachste Arbeitsraum, den Sie jemals finden werden. Er besteht einfach aus einem Wirbelsäulenroboter innerhalb eines halbkugelförmigen Arbeitsraums, der gerade genug Platz bietet, damit der Roboterarm in jede beliebige Richtung nach Belieben agieren kann. Die Größe der gesamten Struktur hängt von der Anzahl der Gelenke in der Wirbelsäule ab.
Pendelkonfiguration: Dies ist eine Konfiguration, die fast einem Hufeisen mit segmentiertem Querschnitt ähnelt. Der Arbeitsbereich ist etwas eingeschränkt, aber der Vorteil dieses Designs besteht darin, dass der betreffende Roboter in jeder für die jeweilige Aufgabe geeigneten Position am Arbeitsbereich montiert werden kann. Dadurch hat der Arbeitsbereich die Freiheit, an der bequemsten Stelle positioniert zu werden, die für die beste Effizienz am besten geeignet ist.
Interpretation des Arbeitsumschlags
Wie wir eindeutig festgestellt haben, verfügt jeder Arbeitsbereich über ein komplexes Design, das unterschiedliche Eigenschaften erzeugt, die die genaue Funktion definieren, für die sie geeignet sind. Das bedeutet jedoch nicht, dass Sie sich lieber für den ersten Arbeitsraum entscheiden könnten, den Sie vor sich sehen. Bei der Interpretation des Arbeitsbereichs eines Roboters ist Vorsicht geboten. Aus folgenden Gründen ist dies von entscheidender Bedeutung.
Man muss sich darüber im Klaren sein, dass die Hüllkurve in diesem Fall das Arbeitsvolumen darstellt, das vom Arm des Roboters erreicht werden kann. Sie müssen wissen, wo sich dieser Punkt befindet. In den meisten Fällen befindet er sich in der Mitte der Montageplatte im Endeffektor. Dadurch werden effektiv alle Werkzeuge ausgeschlossen, die der Endeffektor möglicherweise hält.
Sie müssen sich darüber im Klaren sein, dass es Bereiche innerhalb des Arbeitsbereichs gibt, die vom Roboterarm überhaupt nicht erreicht werden können. Das sind tote Zonen, und Sie können nichts tun, um die Situation zu ändern.
Die angegebene maximale Nutzlastkapazität ist nur innerhalb bestimmter Armspannweiten erreichbar, die nicht verwechselt oder als maximale Reichweite angesehen werden sollten.
Fazit
Arbeitsräume sind für die Funktion eines Roboterarms und jeder anderen Maschine unerlässlich. Sie spielen eine große Rolle bei der Entscheidung über Form und Design des Roboterarms. Diese sieben Typen sind auf der ganzen Welt weit verbreitet, aber wahrscheinlich werden auch andere neue Variationen entwickelt, die sich noch nicht durchgesetzt haben. Weitere Informationen zu Arbeitsumschlägen und wie diese für eine bessere Leistung optimiert werden können, finden Sie unter Besuche unsere Website und haben alle Fragen, die Sie möglicherweise beantwortet haben.