
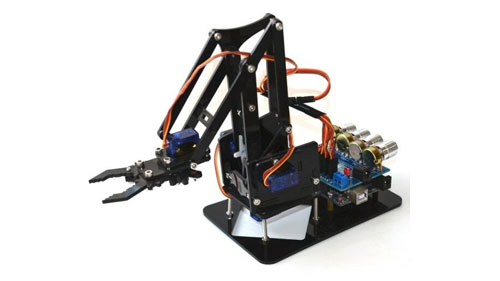
Quelle: Pinterest
Jede industrieller Roboterarm besteht aus einigen Teilen, die zusammenarbeiten, um die gesamte Struktur nutzbar zu machen. Dazu gehören Steuerungen, Endeffektoren, Antriebe, Sensoren und Robotermanipulatoren. Jeder dieser Teile spielt eine einzigartige Rolle bei der gegenseitigen Unterstützung. Von allen könnten die Robotermanipulatoren genauso gut eine der wichtigsten Komponenten einer Roboterstruktur sein. Wir werden uns im Detail ansehen, was Robotermanipulatoren sind, welche Rollen sie erfüllen, und sie mit herkömmlichen Roboterarmen vergleichen, um zu sehen, wie sie im Vergleich zueinander abschneiden.
Was ist ein Robotermanipulator?
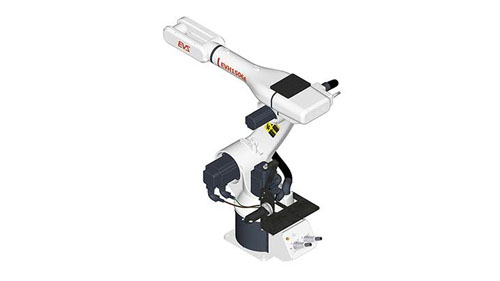
Ein Robotermanipulator ist ein Gerät, das zur Manipulation von Materialien verwendet wird, ohne dass die Person, die den Vorgang durchführt, direkten physischen Kontakt hat. Sie wurden erfunden, um Robotern den Umgang mit radioaktiven und biologisch gefährlichen Materialien zu erleichtern, bei denen die Menschen einen ausreichenden Abstand einhalten müssen, um einer Exposition zu entgehen. Doch mit der Zeit wurde dieses Prinzip auf moderne Roboterarme übertragen, um die Steuerung viel einfacher und flexibler zu machen.
Zu den modernen Rollen, die sie nutzen, gehören Schweißen, Roboterchirurgie usw Raumstationen. Der Manipulator selbst hat die Form eines Arms und ist mit Segmenten ausgestattet, die als Kreuzschlitten bezeichnet werden und übereinander gleiten können, während sie Objekte sicher greifen. Dies verleiht ihnen zusätzliche Bewegungsfreiheit, die den meisten herkömmlichen Roboterarmen fehlt.
In der Großserienfertigung wird der Robotermanipulator für intensive Aufgaben wie das Heben schwerer Lasten eingesetzt, die ansonsten für menschliche Arbeiter zu viel Arbeit bedeuten würden. Dank der ausziehbaren romantischen Arme lassen sich die Ladungen auch bequem auf einem geordneten Stapel ablegen, der bis zur Höhe eines ganzen Lagerhauses reichen kann. Ihre Flexibilität macht sie zum idealen Werkzeug, um sich durch enge Räume zu zwängen, und dies ist einer der Gründe, warum viele Roboter, die im medizinischen Bereich eingesetzt werden, bei all ihren Aufgaben auf Robotermanipulatoren zurückgreifen, da diese bei kleinsten Eingriffen präziser und genauer sind Gefahr der Zerstörung anderer Körperorgane.
Arten von Robotermanipulatoren
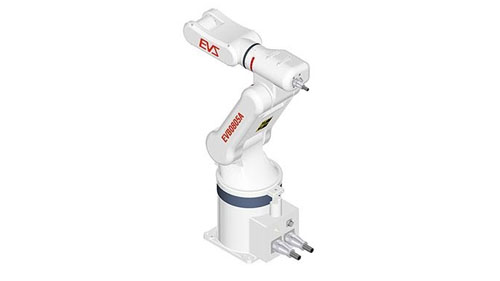
Es gibt verschiedene Arten von Robotermanipulatoren, die in allen Formen der Fertigung, insbesondere in Montagebetrieben, aktiv eingesetzt werden. Diese Manipulatoren gibt es in unterschiedlichen Größen, sie funktionieren jedoch alle nach dem gleichen Prinzip. Bemerkenswert sind die Gelenke, aus denen diese Manipulatoren bestehen. Sie sind die Teile, die die Bewegung flexibler machen, und es gibt sie in zwei Ausführungen, darunter die folgenden.
Drehgelenk: Hierbei handelt es sich um Robotergelenke mit einem einzigen Freiheitsgrad und Bewegungen, die als Rotationsbewegungen beschrieben werden können. Ihre Konfiguration besteht aus einem Wert, der die Anzahl der Rotationen im Betrieb darstellt.
Prismatisches Gelenk: Diese Gelenke können als translatorisch beschrieben werden, da dies die Bewegung ist, die sie beim Bewegen zwischen Objekten zeigen. Sie werden durch einen Grad Translation entlang ihrer Achse dargestellt, wenn sie betriebsbereit sind.
Nachdem wir die bei Industriemanipulatoren üblichen Gelenke geklärt haben, sind im Folgenden einige der bemerkenswerten Manipulatorroboter aufgeführt, die im Herstellungsprozess in unterschiedlichen Kapazitäten eingesetzt werden.
Kartesischer Koordinatenroboter
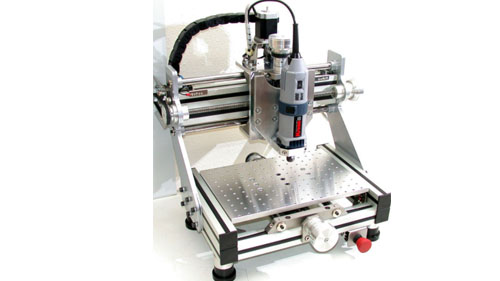
Quelle: Pinterest
Dies ist ein Industrieroboter, der einen prismatischen Gelenkmanipulator verwendet und sich am besten für Aufgaben wie das Auftragen von Klebstoffen in der Automobilindustrie eignet. Dieser Roboter kann sich in lineare Richtungen bewegen, was einer seiner größten Vorteile ist, da er schnell und präzise ist und den Manipulatoren eine geradlinige Betriebslinie bietet, die sicherstellt, dass die von ihnen ausgeführte Arbeit vom ersten bis zum letzten Produkt einheitlich ist. Sie gehören auch zu den am einfachsten zu programmierenden Manipulatorrobotern, da ihre Bewegungen entlang einer einzigen Bewegungsbahn stärker definiert sind. Der einzige Nachteil ist, dass sie zu viel Platz einnehmen, diesen aber selten nutzen. Dies erschwert die Zusammenarbeit mit anderen Manipulatorrobotern und menschlichen Arbeitern.
SCARA-Roboter
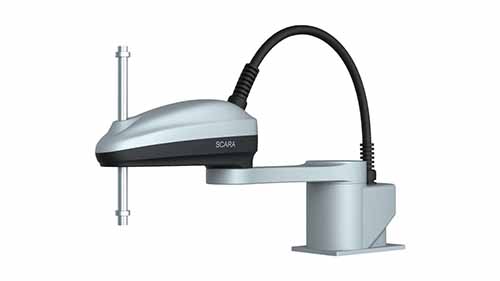
SCARA Robots ist einer der beliebtesten Industrieroboter, der in seinem Aufbau Robotermanipulatoren verwendet. Sie sind ein Akronym für „Selective Compliance Assembly Robot Arm“ und weisen Bewegungen auf, die denen einer menschlichen Hand sehr ähnlich sind. Sie verfügen über eine Schulter, ein Ellenbogengelenk und ein Handgelenk, das vertikale Bewegungen ausführen kann. Auch sie nutzen ein prismatisches Gelenk für ihre flexiblen Bewegungen und sind im Vergleich zu anderen Manipulatortypen von Roboterarmen sehr schnell.
SCARA-Roboter sind außerdem langlebig und sehr steif; Dies ermöglicht es ihnen, die kompliziertesten Arten von Aufgaben zu bewältigen, die eine Kombination aus hoher Geschwindigkeit und Genauigkeit erfordern. Sie eignen sich auch sehr gut für wiederkehrende Aufgaben und werden daher verwendet Palettieraufgaben, Maschinenbeladung und Montage. Der einzige Nachteil der in SCARA-Robotern verwendeten Manipulatoren besteht darin, dass sie nicht flexibel sind und ihre Bewegungen eingeschränkt sind.
Zylinderroboter
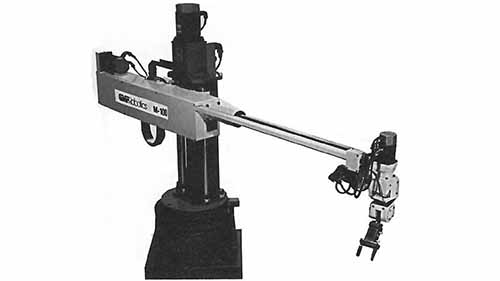
Quelle: www.industrial-electronics.com
Hierbei handelt es sich um einen industriellen Robotermanipulator, der sich um eine zylinderförmige Stange bewegt. Es hat drei Bewegungsachsen; eine kreisförmige und zwei lineare, die dem Arm flexible horizontale und vertikale Bewegungen ermöglichen. Im Gegensatz zu den meisten anderen Roboterarmen vom Manipulatortyp verfügt der zylindrische Roboter über drei Gelenke; ein Drehgelenk, ein Prismengelenk und ein Zylindergelenk. Diese Roboter sind fast so schnell wie SCARA-RoboterarmeAus diesem Grund werden sie in schnelllebigen Umgebungen wie dem Aufnehmen und Platzieren, Greifen und Halten sowie vielen anderen schwierigen Aufgaben eingesetzt. Die Vorteile gegenüber dem kartesischen Roboter bestehen darin, dass er sich schneller und in mehr Richtungen bewegen kann und den Raum um ihn herum effektiv nutzen kann, was besser ist als das, was ein SCARA-Roboter leisten kann.
PUMA-Roboter
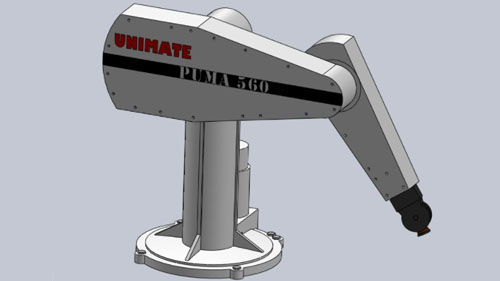
Quelle: grabcad.com
Programmierbare Universalmaschine für die Montage (PUMA) ist einer der am häufigsten eingesetzten Industrieroboter, die bei Montage- und Schweißvorgängen eingesetzt werden, die einen praktischen Ansatz erfordern. Der Roboter hat ein ähnliches Design wie ein menschlicher Arm und kann leicht mit einem verwechselt werden SCARA Roboter da der Manipulator fast gleich aussieht. Der einzige Unterschied, der die beiden unterscheidet, besteht darin, dass der PUMA flexibler ist, ihm aber die Präzision fehlt, die man bei SCARA-Robotern findet. Dennoch werden diese Roboter immer noch für schnelle Aufgaben eingesetzt, bei denen sowohl Geschwindigkeit als auch Genauigkeit eingehalten werden müssen. Es verfügt über drei Drehgelenke, wodurch der PUMA mit allen drei Achsen kompatibel ist. Der einzige Nachteil dieses Robotertyps besteht darin, dass ihm die Präzision zur Bewältigung kritischer Aufgaben fehlt, er aber dennoch für andere, nicht so intensive Aufgaben hilfreich ist.
Polarroboter
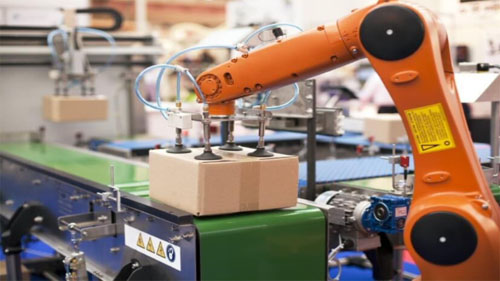
Quelle: blog.technavio.com
Der letzte Typ manipulatorischer Roboterarme ist der Polarroboter, auch bekannt als Kugelroboter; Dabei handelt es sich um stationäre Maschinentypen, deren Arme von kugelförmigen Arbeitsräumen getragen werden. Ihre Konstruktion ist ausgefeilter als die der meisten anderen Roboter auf dieser Liste; Sie verfügen über ein Paar Drehgelenke, die neben einem Prismengelenk arbeiten. Polarroboter werden neben anderen sich wiederholenden Aufgaben für Handhabungsvorgänge wie Kommissionierung und Palettierung eingesetzt.
Einsatzmöglichkeiten von Robotermanipulatoren
Quelle: Pinterest
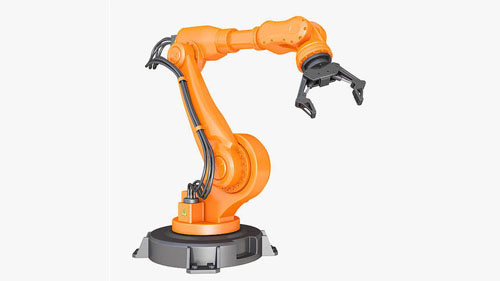
Die Ergänzung eines Roboterarms um einen Robotermanipulator erfüllt mehrere Funktionen. Wie bereits erwähnt, sind sie flexibel, schneller, können sich durch enge Räume zwängen und sind sehr effektiv bei sich wiederholenden Aufgaben, die hohe Präzision erfordern. Im Folgenden sind einige der Anwendungen aufgeführt, für die sie am besten geeignet sind.
Automobilmontage: Die schweren Teile, die bei der Herstellung von Autos anfallen, erfordern Roboterarme mit beträchtlicher Stärke und gutem Halt, was Manipulatoren bieten können. Ihre flexiblen Bewegungen in alle Richtungen erleichtern auch Aufgaben wie das Sprühlackieren erheblich, da die gesamte Karosserie des Autos schnell gedreht werden kann, um alle Teile abzudecken.
Chirurgische Prozesse: Die automatisierte Chirurgie ist ein sehr heikles Verfahren, das höchste Präzision erfordert, da es um das menschliche Leben geht. Medizinische Roboter sind normalerweise klein, aber für eine präzisere Operation benötigen sie kleinere Manipulatoren, die schnell sind und in der Lage sind, sich schnell durch jeden kleinen Spalt zu quetschen, ohne die Situation zu verschlimmern.
Schweißmanipulatoren: Beim industriellen Schweißen entsteht viel Wärme, die für einen menschlichen Arbeiter bei einer Arbeit aus nächster Nähe etwas zu viel sein kann. Hier ist ein Roboter Schweißmanipulator ist praktisch, da es aus der Ferne bedient werden kann, ohne Kompromisse bei Präzision, Geschwindigkeit und Effizienz einzugehen.
Aufsammeln und plazieren: Das Be- und Entladen schwerer Materialien ist Teil des Herstellungsprozesses und Sie benötigen nur die richtigen Roboter, um sicherzustellen, dass die Kette in keiner Weise unterbrochen wird. Manipulatoren verfügen über die flexibelsten Endeffektoren und werden von starken Roboterarmen unterstützt, die schwere Lasten greifen und ordentlich platzieren können.
Lackierroboter: Roboterlackieren ist ein weiterer Prozess, bei dem es auf Genauigkeit ankommt, um sicherzustellen, dass jede aufgetragene Schicht gleichmäßig auf der gesamten Oberfläche aufgetragen wird. Der einzige Weg, dies richtig zu bewerkstelligen, ist der Einsatz von Robotermanipulatoren, die einfach zu steuern und zu programmieren sind.
Fazit
Robotermanipulatoren finden aufgrund ihrer Zuverlässigkeit zunehmend ihren Weg in den Fertigungsbereich. Sie stellen die nächste Entwicklungsstufe für Industrieroboter dar, und jeder, der seine Prozesse automatisieren möchte, muss sie annehmen, sonst bleibt er auf der Strecke. Weitere Informationen zu Roboterarmen und -manipulatoren finden Sie unter Besuche unsere Website Informieren Sie sich so schnell wie möglich und gehen Sie alle Ressourcen durch, die Ihnen zur Verfügung stehen.