
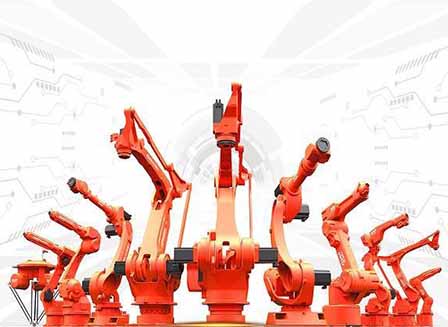
Ein Roboterarm ist der wichtigste Teil eines Roboters, da er die eigentliche Arbeit erledigt. Es ist Malen, Palettieren, Kommissionieren und Platzieren, es ist der Teil, der tatsächlich die Arbeit erledigt, genau wie der menschliche Arm. Die meisten Roboterarme verfügen über Achsen, die die Gelenke verbinden, um eine flexible Bewegung zu ermöglichen. Sie müssen sich je nach der Arbeit, an der sie beteiligt sind, nach Belieben biegen und ausstrecken.
Teile eines Roboterarms
Ein Roboterarm besteht aus verschiedenen Teilen, die zusammenwirken, um die Arbeit zu erleichtern. Diese Teile werden separat hergestellt und dann zusammengebaut, um einen industriellen Roboterarm zu vervollständigen. Im Folgenden sind die Hauptteile eines Roboterarms aufgeführt.
Ein Controller
Quelle: Pinterest
Dies ist das Gehirn der gesamten Struktur. Es hat normalerweise die Form einer Hauptplatine, allerdings einer kleineren, auf der das Programm geschrieben ist, das für die Funktionsfähigkeit des Roboterarms verantwortlich ist. Es ist der anspruchsvollste Teil des Roboters und wird normalerweise ummantelt, um ihn vor äußeren Einflüssen zu schützen Schäden, da es heikel und teuer ist.
Greifer
Quelle: Pinterest
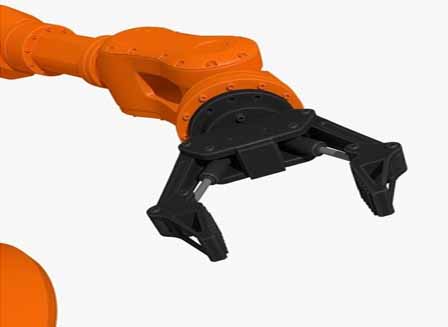
Greifer sind Finger. Dabei handelt es sich um ausfahrbare Vorsprünge am Ende des Roboterarms, die normalerweise für das Greifen von Gegenständen während der Herstellung zuständig sind. Kommissionierung und Platzierung von Ladungen und Handhabung von Verpackungen. Die meisten sind elektrisch aufgebaut und bestehen für einen besseren Halt normalerweise aus drei Fingern. Die Greifer müssen stark sein, da sie die Hauptlast tragen, die mit der Handhabung einhergeht schwere Nutzlasten.
Gelenke
Quelle: Pinterest
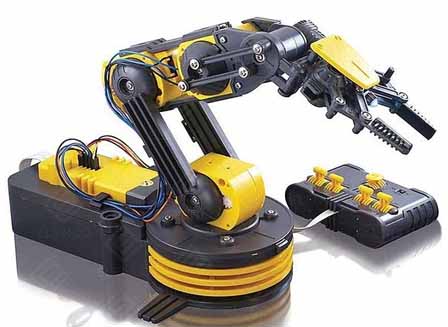
Ohne Gelenke gäbe es keine Bewegung der Roboterarme außer der Drehung um ihre Hüllkurven. Gelenke geben dem Arm die Möglichkeit, sich zu beugen, zu strecken und um die Achse zu drehen. Ohne diese Bewegungen wäre ein Roboterarm nicht einmal in der Lage, die einfachsten Aufgaben zu bewältigen, die man sich vorstellen kann.
Motoren
Quelle: Pinterest
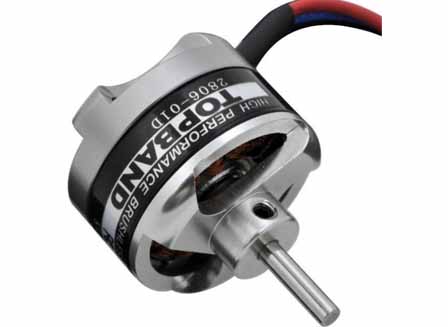
Während Controller als Gehirn fungieren, sind die Motoren die Motoren, die alle Bewegungen eines Roboterarms ausführen. Motoren sind elektrische Geräte, die die Bewegung, Geschwindigkeit und Richtung des Roboterarms auf der Grundlage einer Reihe von Anweisungen der Steuerung steuern. Es gibt vier Arten von Roboterarmmotoren: AC/DC-Motoren, Servomotoren, Schrittmotoren und Linearmotoren.
Sensors
Quelle: Pinterest
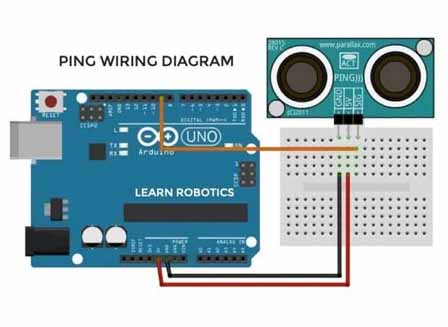
Robotersensoren sind die Augen und Ohren der Roboterarme. Mit ihnen beurteilt der Arm die Entfernung und erkennt Gegenstände, die er greifen soll. Sensoren sind hochentwickelt und können erkennen, wann sich vor ihnen ein Hindernis befindet, und so präzise erkennen, was sie tun sollen.
Wie ein Roboterarm hergestellt wird
Videopräsentation „Wie ein Roboterarm hergestellt wird“
Da Roboterarme so hochentwickelt sind, ist bei ihrer Herstellung ein hohes Maß an Design erforderlich. Im Folgenden sind einige Schritte aufgeführt, die erforderlich sind, um aus einem Roboterarm von Grund auf eine voll funktionsfähige Maschine zu machen.
Schritt 1: Erstellen des Programms
Da es sich um das Gehirn handelt, muss als Erstes das Programm erstellt werden, das den Roboterarm steuern wird. Die letztendliche Größe des Roboterarms hängt davon ab, wie fortgeschritten das Programm ist und wie viel es bewältigen kann.
Schritt 2: Einbau des Motors
Nachdem das Programm betriebsbereit ist, ist die Engine das nächste Element, das erstellt werden muss. Die Motoren werden mit dem Programm verknüpft und es werden Tests durchgeführt, um festzustellen, ob sie auf Befehle reagieren, die ihr von der Steuerung übermittelt werden. Sobald das erledigt ist, haben Sie bereits das Herz und das Gehirn des Roboterarms.
Schritt 3: Zusammenbau der Basis
Im dritten Schritt wird die Basis bearbeitet, die das Fundament des Roboterarms bildet. Dies ist das Teil, das auf dem Boden oder dem Montagetisch ruht. Es muss schwer sein, um dem Gewicht des ausgestreckten Arms standzuhalten, damit dieser nicht umkippt.
Schritt 4: Gelenke und Schulter zusammenfügen
Im vierten Schritt werden die beweglichen Teile des Arms zusammengebaut. Dies ist ein wichtiger Schritt, da hier die volle Reichweite und die maximale Drehung des Arms bestimmt werden. Abhängig von der Größe der Basis können die Gelenke zwischen 2 und 10 liegen, wobei a 6-Achsen-Roboterarm am häufigsten sein. Je mehr Gelenke, desto größer der Roboterarm.
Schritt 5: Hinzufügen der Greifer
Die Teile, die die heiklen Teile der Arbeit wie Schweißen, Schneiden, Heben usw. handhaben, werden Greifer genannt. Diese werden am Ende des Roboterarms befestigt und bilden so etwas wie menschliche Finger.
Schritt 6: Die Verkabelung
Da es sich um ein elektrisches Gerät handelt, sind alle diese Teile durch ein Netzwerk aus elektrischen Leitungen miteinander verbunden, die Strom an jede Komponente übertragen. Die Verkabelung muss so erfolgen, dass die Bewegungsfreiheit der Gelenke nicht beeinträchtigt wird.
Fazit
Die Herstellung eines Roboterarms ist kein Kinderspiel, sondern eine komplizierte Aufgabe, die erfordert Roboterhersteller die Dienste mehrerer Personen in Anspruch zu nehmen, damit das Endprodukt wie erwartet funktionieren kann. Die Kosten Der Aufwand für die Herstellung eines Roboterarms ist ziemlich hoch und deshalb können Roboterarme exorbitante Preise kosten. Aber wenn man die langfristigen Vorteile bedenkt, lohnt es sich auf jeden Fall.