
Mehrlagenschweißen an mitteldickem Blech: Nut zuerst
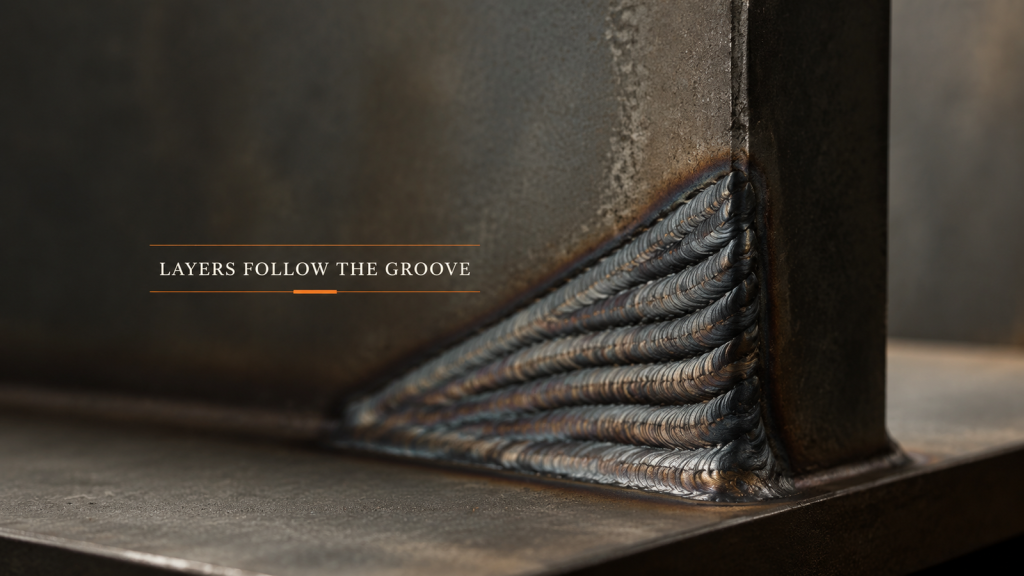
Beim Mehrlagenschweißen bestimmt die Schweißnaht den Querschnitt, und der Querschnitt bestimmt die Anzahl der Schweißlagen. Die Lagen müssen vor den Parametern geplant werden.
Eine Roboterschweißzelle besteht aus sechs Teilen, nicht aus einem.
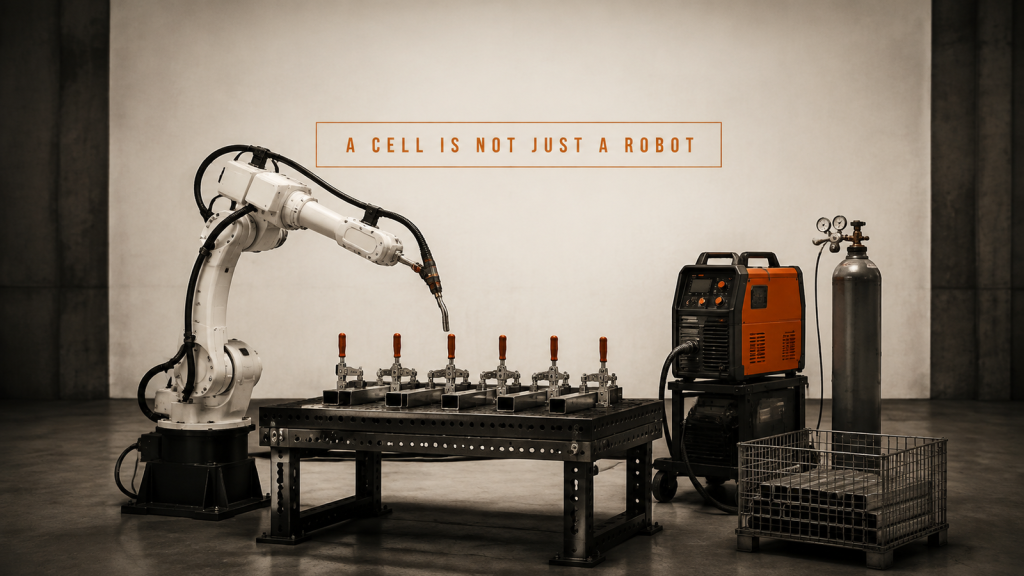
Eine Roboterschweißzelle besteht aus sechs Komponenten, die in einem Zyklus zusammenarbeiten: Roboter und Schweißbrenner, Vorrichtung und Spannvorrichtungen, Stromquelle, Gas, Beladung und Materialfluss.
Dünnblechschweißen: Montagespalt oder Prozessparameter?

Trennen Sie die Montagelücke von den Prozessparametern einer Dünnblechschweißanlage, indem Sie beim Rohling und dem Umformschritt beginnen.
Mobile Schweißplattform: Jeder Halt erfordert eine neue Einrichtung

Eine mobile Schweißplattform muss an jeder Parkposition die Position des Werkstücks neu ermitteln. Die Wiederholgenauigkeit hängt von den Gegebenheiten vor Ort ab.
Die Maschinenbedienungszykluszeit ist nicht die Robotergeschwindigkeit.

Die Zykluszeit der Maschinenbedienung wird durch die Maschinenbearbeitung, die Übergabesequenz und die Teilebereitstellung bestimmt, nicht durch die Geschwindigkeit des Roboterarms.
Herstellung von HLK-Kanälen: Beginnen Sie mit dem Formgebungsschritt

Walzen, Endformen und Umrüsten sind vor der Automatisierung der HLK-Kanalfertigung unerlässlich, da die Formgebung über Rundheit, Passgenauigkeit und Linienrhythmus entscheidet.
Planung mobiler Schweißroboter: Kann das Werkstück an Ort und Stelle bleiben?

Planen Sie das mobile Roboterschweißen anhand des Bauteils, des Zugangswegs und des Schnittplans, anstatt von der Roboterspezifikation auszugehen.
Automatisches Umfangsnahtschweißen: Stabilisierung der Verbindung

Planen Sie das automatische Umfangsnahtschweißen um die Montage, Klemmung, den Rundlauf, die koordinierte Drehung, den Zugang zum Schweißbrenner, den Verschluss, die Inspektion und den Neustart herum.
Kollaborative Roboterdosierung: Koordinierter Pfad und Materialfluss

Entwicklung eines kollaborativen Roboters zur Dosierung unter Berücksichtigung von Teilebezugspunkten, Düsenabstand, Bahngeschwindigkeit, Materialzustand, Ventilsteuerung, Inspektion und Rückgewinnung.
Roboterschweißen und -schneiden: Zylinderbahngrenzen

Überprüfung des robotergestützten Schweißens und Schneidens von Zylindern anhand von profilgestützten Bezugspunkten, Werkzeugposition, Freiraum, Serviceleistungen, Heißzustandserholung und Versuchen.
Automatisierung des Antriebsstrangs im Automobilbereich: Schnittstellen-Checkliste

Planen Sie die Automatisierung des Antriebsstrangs im Automobilbereich anhand von Eingangsgrößen, physikalischen Zuständen, Schnittstellen, Versuchsdaten, Ausnahmebehandlung und konservativer Wiederherstellung.
SCARA-Roboteranwendungen für schnelles Pick-and-Place

Planen Sie SCARA-Roboteranwendungen anhand von Eingaben, physikalischem Zustand, Schnittstellen, Versuchsnachweisen, Ausnahmebehandlung und konservativer Wiederherstellung.