
Automatisierte Schweißliniensynchronisation: Stationsübergaben

Planen Sie die automatisierte Schweißliniensynchronisation anhand von Eingaben, physikalischem Zustand, Schnittstellen, Versuchsdaten, Ausnahmebehandlung und konservativer Wiederherstellung.
Flexibles Schweißen für große Strukturen: Bezugspunktwiederherstellung

Planen Sie flexible Schweißverfahren für große Strukturen unter Berücksichtigung von Eingangsgrößen, physikalischem Zustand, Schnittstellen, Versuchsergebnissen, Ausnahmebehandlung und konservativer Wiederherstellung.
Automatisierung der Motorverpackungslinie: Schließen Sie die Übergabe an jeder Station.

Planen Sie die Automatisierung der Motorverpackungslinie anhand von Eingaben, physikalischem Zustand, Schnittstellen, Versuchsnachweisen, Ausnahmebehandlung und konservativer Wiederherstellung.
Automatische Schweißbe- und -entladung

Validierung des automatischen Be- und Entladens beim Schweißen durch Teileidentifizierung, Übergabe, Positionierung, Klemmprüfung, Schweißfreigabe, Heißteilaustritt und Rückgewinnung.
Mehrlagenschweißprozessplanung für Roboterzellen

Erstellen Sie eine Prozessplanung für das Mehrlagenschweißen, die die Nahtzugabe, die Lagenfolge, den Brennerzugang, die Zwischenlagenkontrolle, die Qualifizierung und die Inspektion berücksichtigt.
Gleichmäßigkeit beim robotergestützten Schleifen: Kontaktfenster kontrollieren

Verbesserung der Konsistenz beim robotergestützten Schleifen durch Validierung von Teilebezugspunkten, Kontakt, Nachgiebigkeit, Schleifmittelzustand, Extraktion, Oberflächenprüfung und Rückgewinnung.
Überprüfung des Verfahrens zum Bolzenschweißen im Feld

Planen Sie die Überprüfung des Bolzenschweißverfahrens vor Ort unter Berücksichtigung des Bauteilzustands, der Werkzeuge, der Maschinensignale, der Ergebnisverifizierung, der Sicherheit, der Wiederherstellung und der Abnahmetests.
Abnahme von automatischen Kartonverpackungsanlagen

Planen Sie automatische Kartonverpackungsanlagen unter Berücksichtigung des Teilezustands, der Werkzeuge, der Maschinensignale, der Ergebnisverifizierung, der Sicherheit, der Wiederherstellung und der Abnahmetests.
Testsequenz für die Rohrendwerkzeugbearbeitung hinsichtlich Rotation und Annäherung
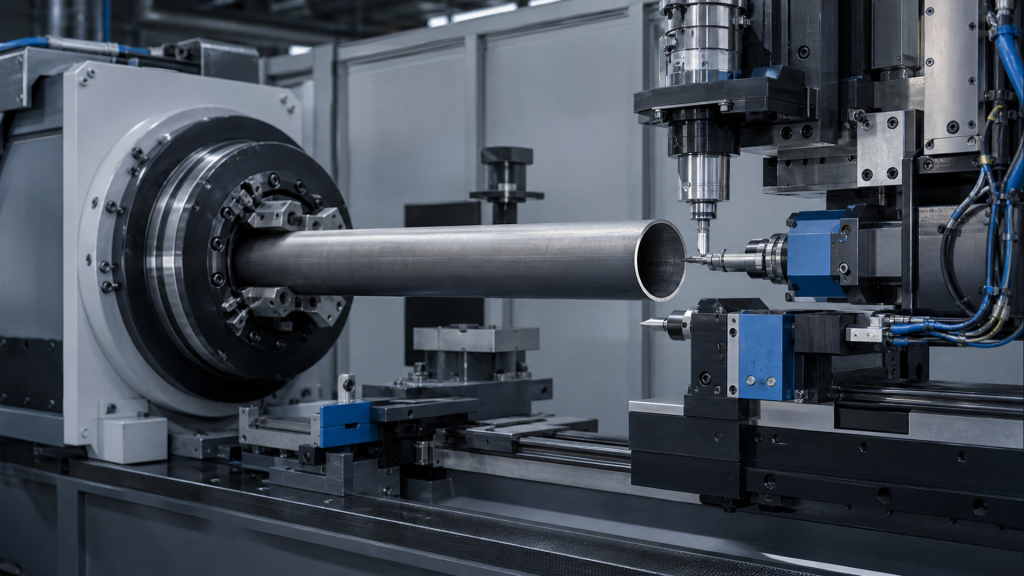
Verwenden Sie einen Werkzeugsequenztest für Rohrenden, um Werkstückspannung, Rotation, Werkzeugidentität, Annäherung, Rückzug, Inspektion, Fehler und Abnahme abzubilden.
Abnahme des Roboter-Sprühpfads im Trockenlauf

Planen Sie Trockenläufe zur Überprüfung des robotergestützten Spritzpfads hinsichtlich Pistolenausrichtung, Abstand, Umkehrung, Schlauchabstand, Stoppwiederherstellung, Kabinensicherheit und Beschichtungsversuchen.
Abnahme der Automatisierung zum Zuschneiden langer Bleche
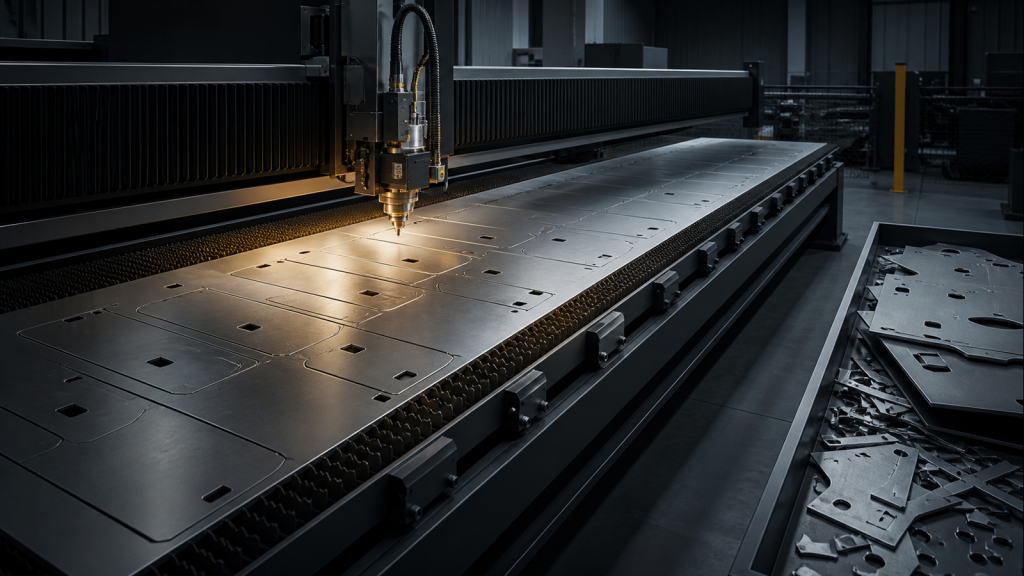
Planen Sie die Abnahme der Automatisierung für das Schneiden langer Bleche unter Berücksichtigung von Bezugspunkten, Stützänderungen, Kopffreiheit, Schnittreihenfolge, Abfallstabilität, Entladung und Neustart.
Reichweitentest für robotergestütztes Schweißen großer Werkstücke

Verwenden Sie einen Test zur Überprüfung der Reichweite eines großen Werkstücks beim Roboterschweißen, um den Zugang zur Schweißnaht, die Handgelenkshaltung, den Kabelabstand, das Zurückziehen, das Neupositionieren und die Wiederherstellung des Stopps zu überprüfen.