
Vor-Ort-Roboterschweißen: Boden, Blockierung, Kabel
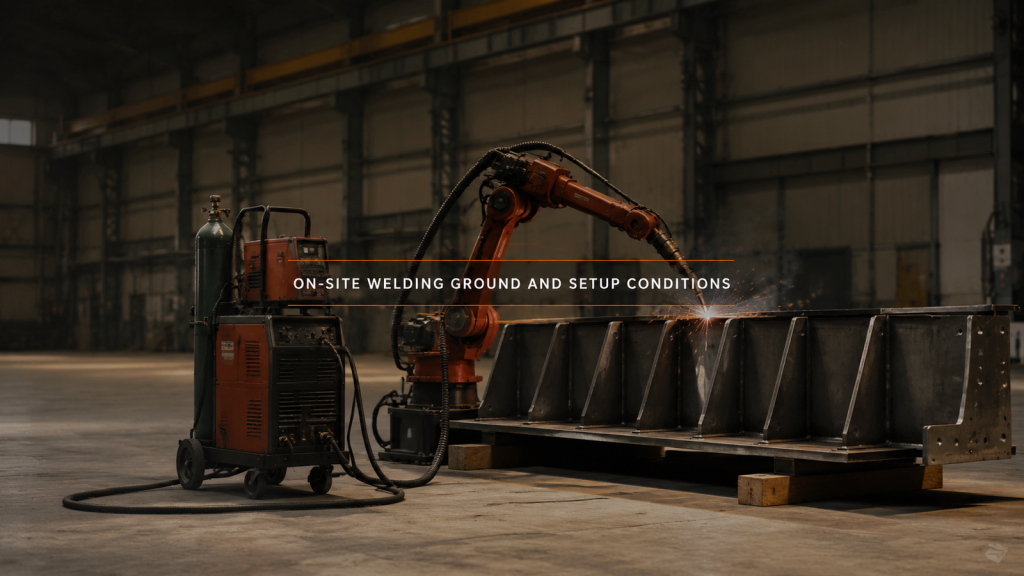
Wenn das Teil nicht angehoben werden kann, fährt die Schweißeinheit darauf zu, und der Boden, die Blockierung und das Schleppkabel bilden die Vorrichtung.
Spezielle Schweißmaschine oder Schweißroboter: Ist das Produkt ausgereift?
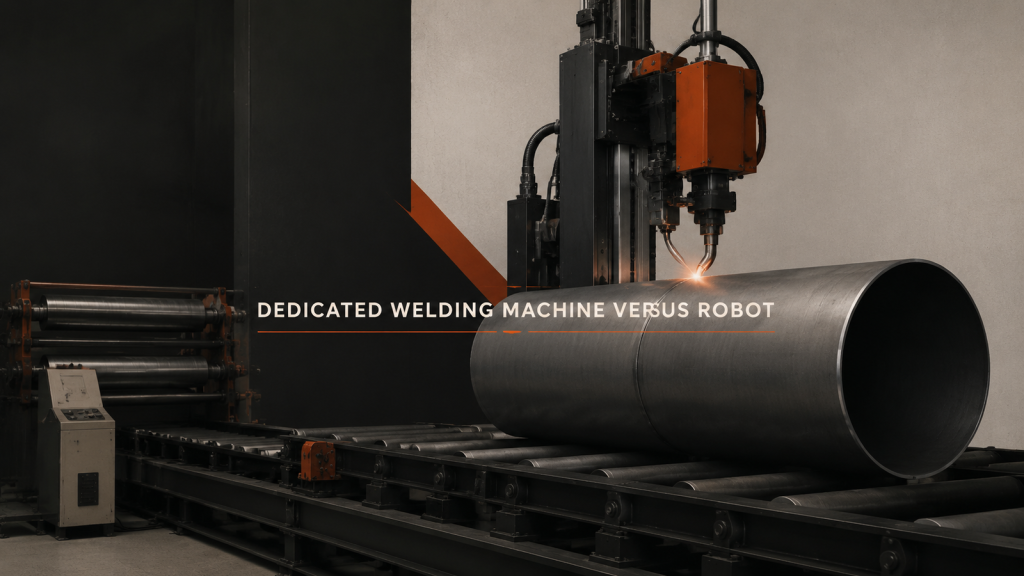
Die Entscheidung zwischen einer dedizierten Schweißmaschine und einem Schweißroboter hängt davon ab, wie etabliert das Produkt ist: was die jeweilige Lösung bietet und welche Umstellungskosten anfallen.
Nachrüstung der Lüfterfertigungsautomatisierung: Erste Einschränkungen
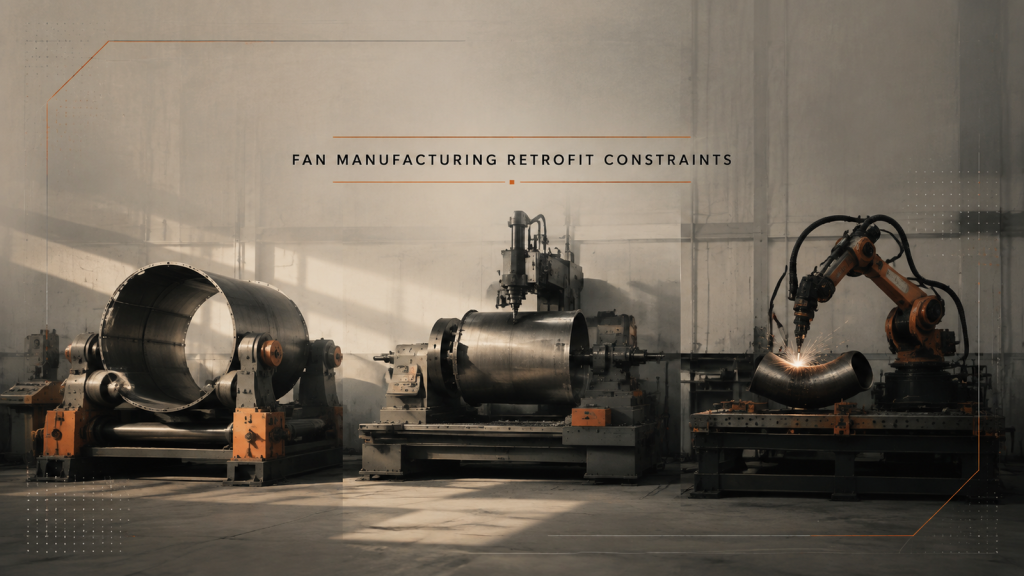
Bei der Modernisierung der Automatisierung in der Lüfterfertigung steht eine Produktionskette im Vordergrund, keine einzelne Station. Listen Sie die Einschränkungen auf, bevor Sie einen Roboter auswählen.
Vorfertigungsautomatisierung: Kosten der Übergabe
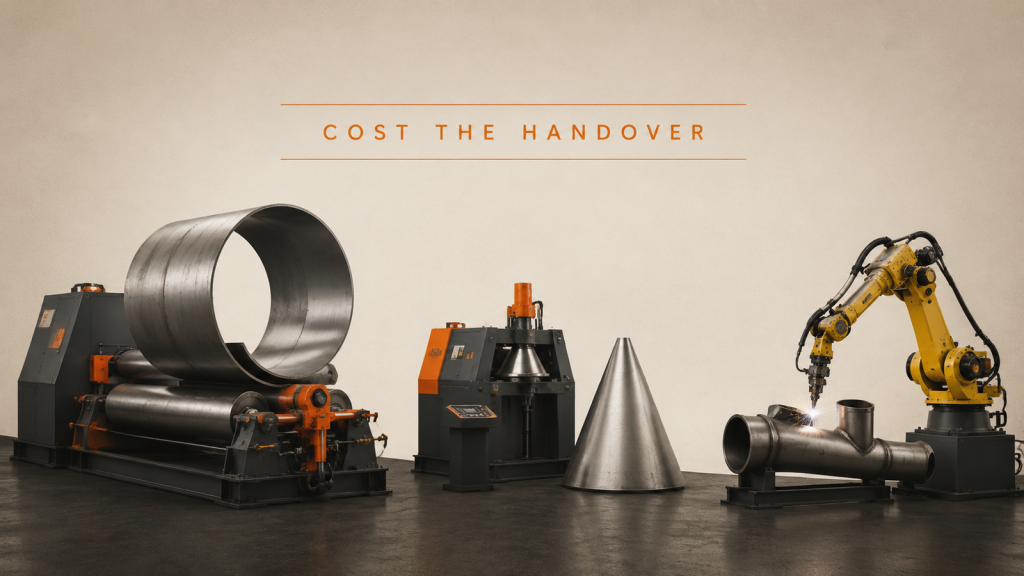
Bei der Vorfertigungsautomatisierung funktionieren Walzen, Umformen und Schweißen jeweils gut für sich. Entscheidend für den Output ist die Übergabe zwischen den einzelnen Prozessen.
Robotergesteuertes Schneiden: Bahn, Ausrichtung und Schneidkante
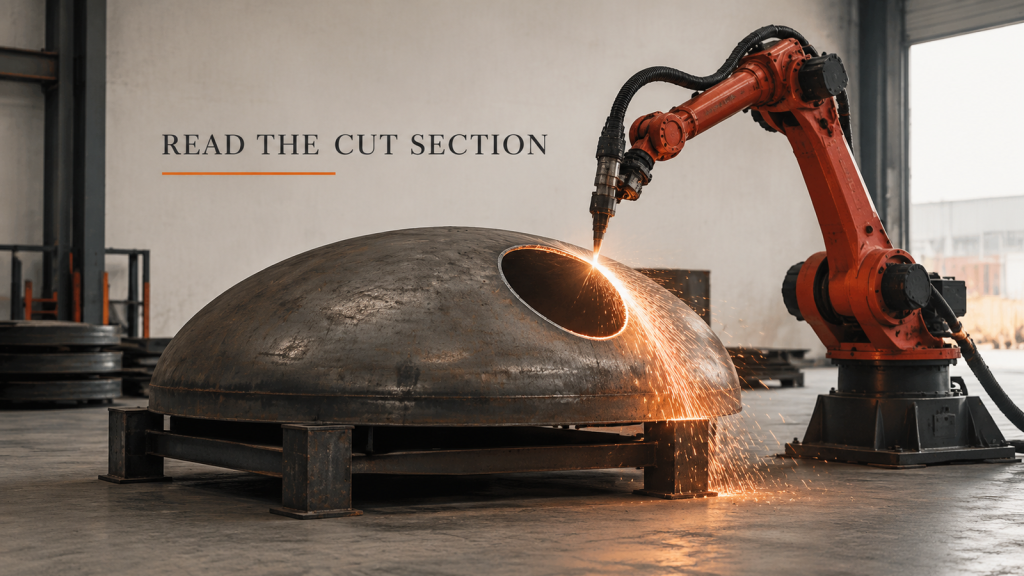
Das robotergestützte Schneiden erzeugt eine geschlossene Bahn auf einer gekrümmten Oberfläche. Die Bahn und die Brennerausrichtung werden gemeinsam geplant, anschließend wird die Schnittkante beurteilt.
SCARA-Roboter oder Sechs-Achs-Roboter: Die Bewegung wählt
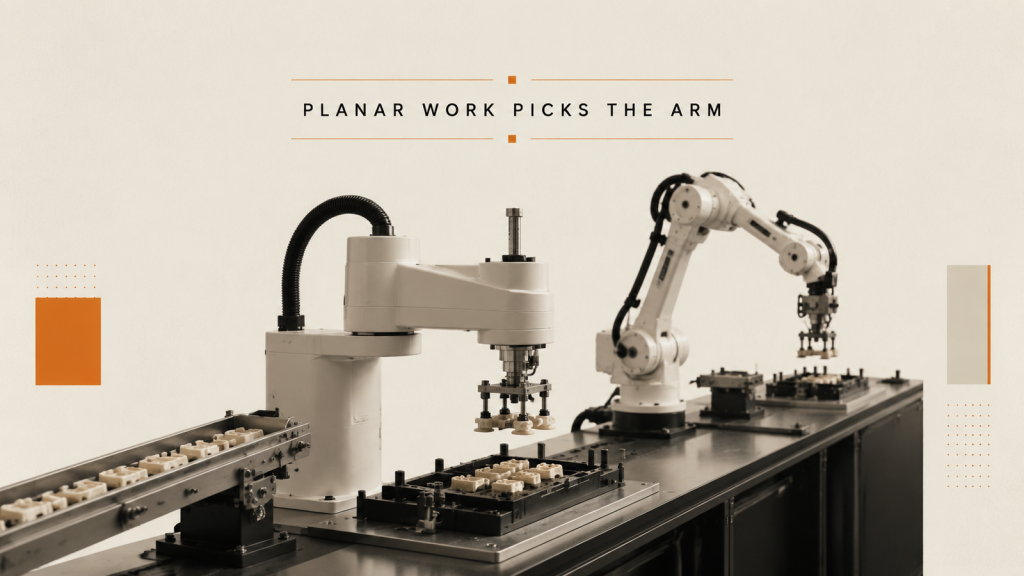
Die Wahl eines SCARA-Roboters oder eines Sechs-Achs-Roboterarms für die Kleinteilemontage beginnt mit der Bewegung jedes einzelnen Schritts, nicht mit der Achsenanzahl in einem Katalog.
Nutzlast des Roboters: Warum der Greifer dazugehört
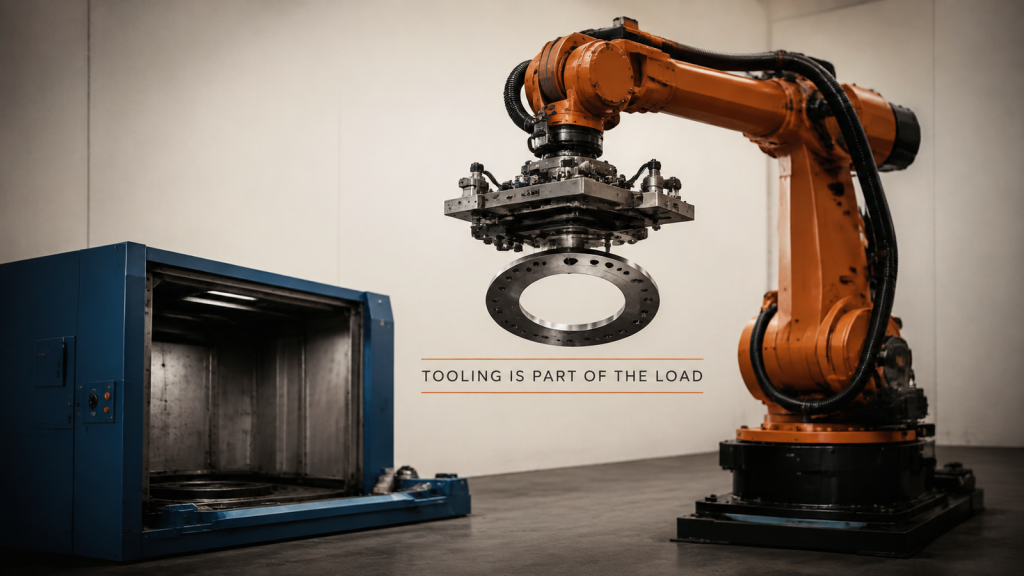
Die Nutzlast des Roboters muss sowohl das Werkzeug als auch das Werkstück abdecken, und zwar im tatsächlichen Abstand zwischen dem Handgelenkflansch und dem Massenschwerpunkt.
Schweißnahtabnahme: Erscheinungsbild sichtbar, Durchschweißung nicht vorhanden
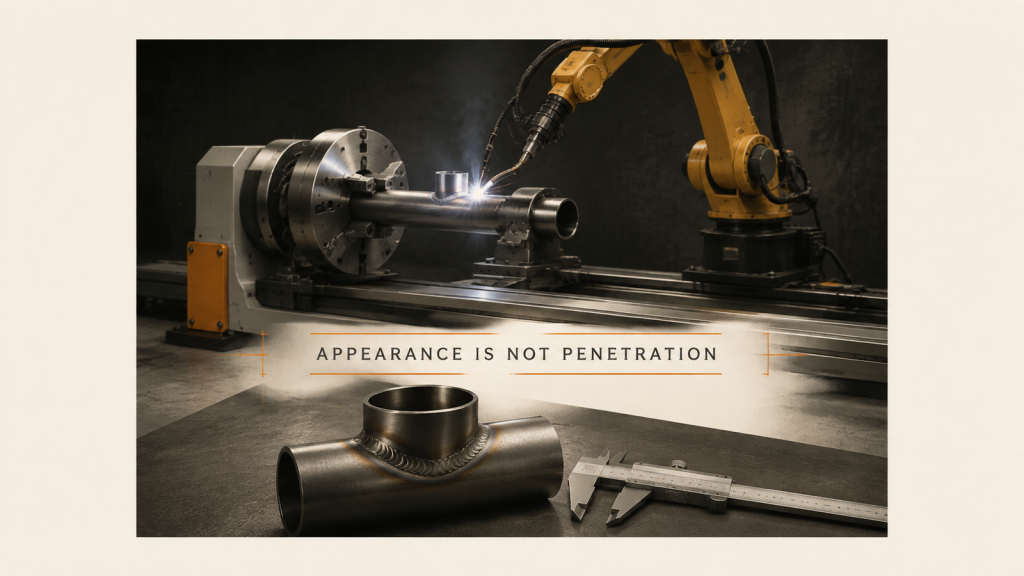
Die Schweißnahtabnahme schlägt fehl, wenn Aussehen und Einbrand als eine einzige Klausel aufgeführt werden. Trennen Sie die Linienprüfung von der Verfahrensprüfung.
Cobot Reach: Sowohl der Greifer als auch der Montagepunkt
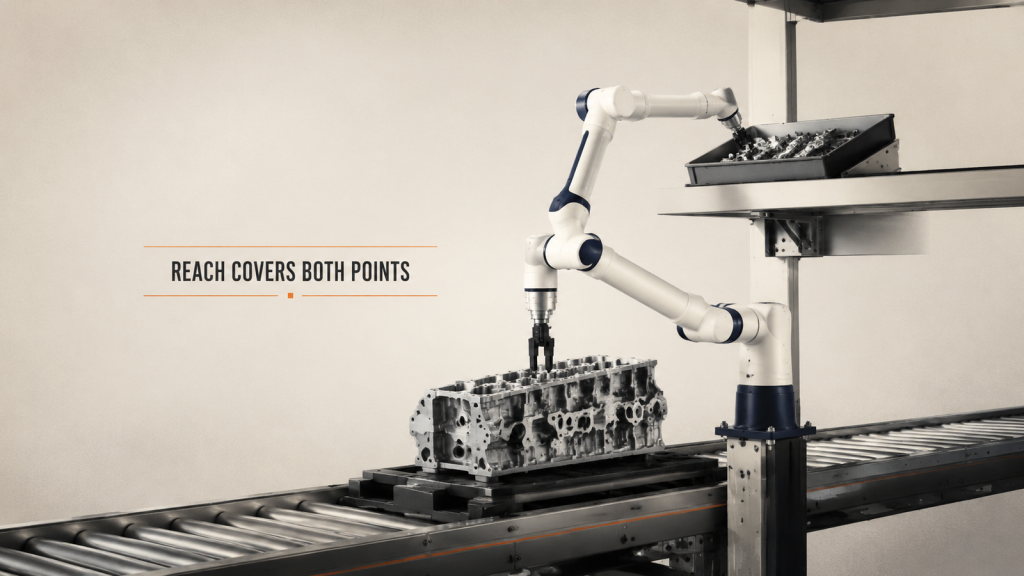
Die Reichweite des Cobots ist keine geradlinige Entfernung. Jeder Arbeitspunkt, jede Werkzeuglänge, jeder Haltungsspielraum und jeder Personenabstand müssen in dieselbe Überprüfung einbezogen werden.
Mobiles Schweißen: Arbeitspositionen für große Bauteile planen
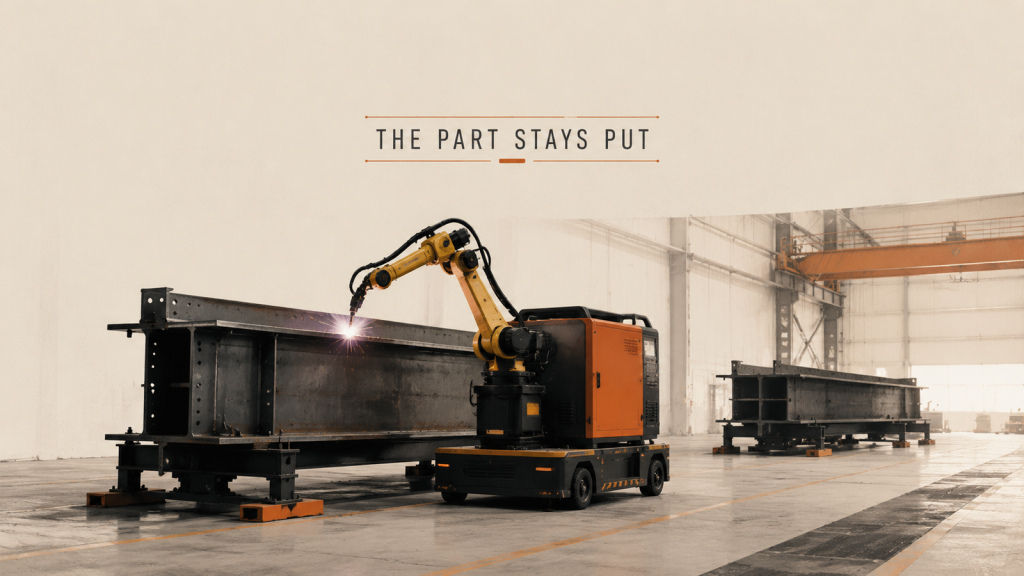
Ist ein Bauteil zu groß zum Anheben, wird die Ausrüstung stattdessen mobil verladen. Parkposition und Bezugspunktwiederherstellung bilden die Planungseinheit.
Maschinenbedienung: Ein Roboter bedient mehrere Automaten
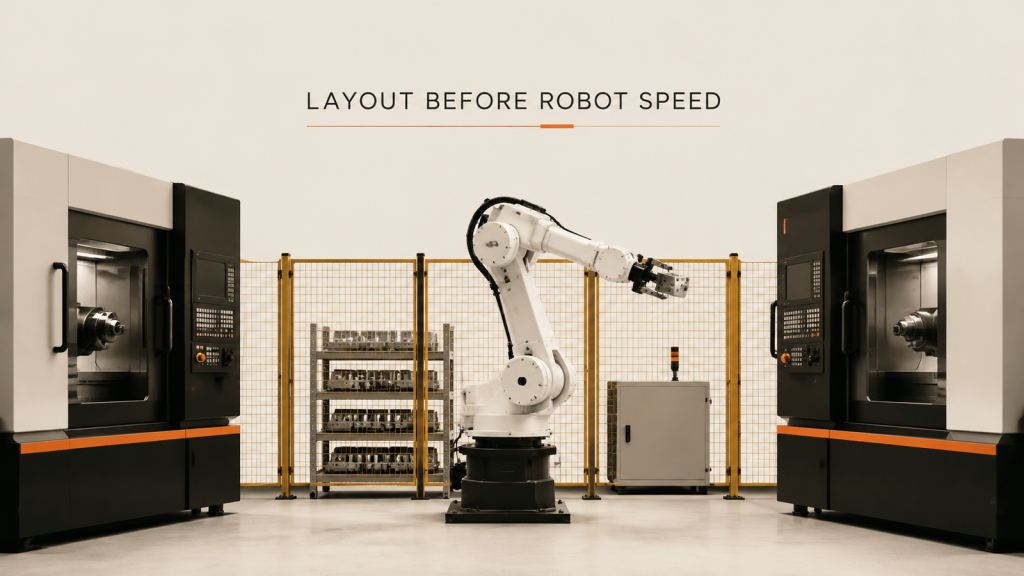
Bei der Maschinenbedienung mit einem Roboter und mehreren Maschinen entscheiden Reichweite, Wartezeit und abgesperrter Zugang lange vor der Armgeschwindigkeit über den Erfolg.
Dünnblechschweißen: Verformung beginnt beim Einspannen
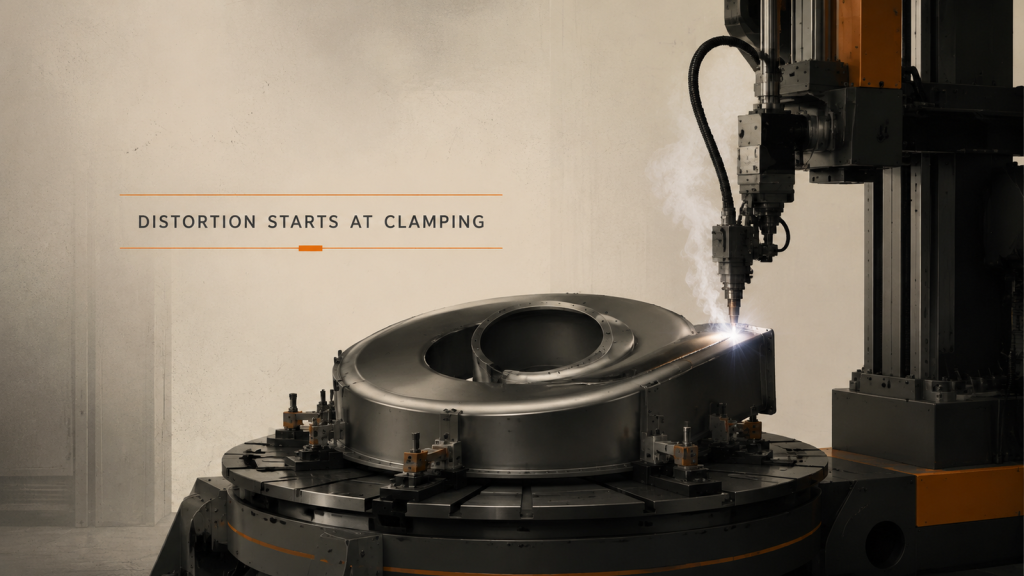
Beim Dünnblechschweißen verursacht Verzug mehr Nacharbeit als Schweißfehler. Die Position der Spannvorrichtungen und die Schweißreihenfolge bestimmen die endgültige Form.