
Eine geplante Rohrrahmenvorrichtung muss einen vollständigen Handhabungstest bestehen und darf nicht nur eine ungeschweißte Baugruppe fixieren. Positionieren Sie die Teile, schließen Sie die Klemmen, prüfen Sie die Annäherung und den Austritt des Schweißbrenners und stellen Sie sicher, dass der verbundene Rahmen gelöst und entfernt werden kann. Diese Schritte decken verschiedene Probleme auf; eine Erhöhung der Klemmkraft löst weder einen blockierten Schweißbrenner noch ein eingeklemmtes Fertigteil.
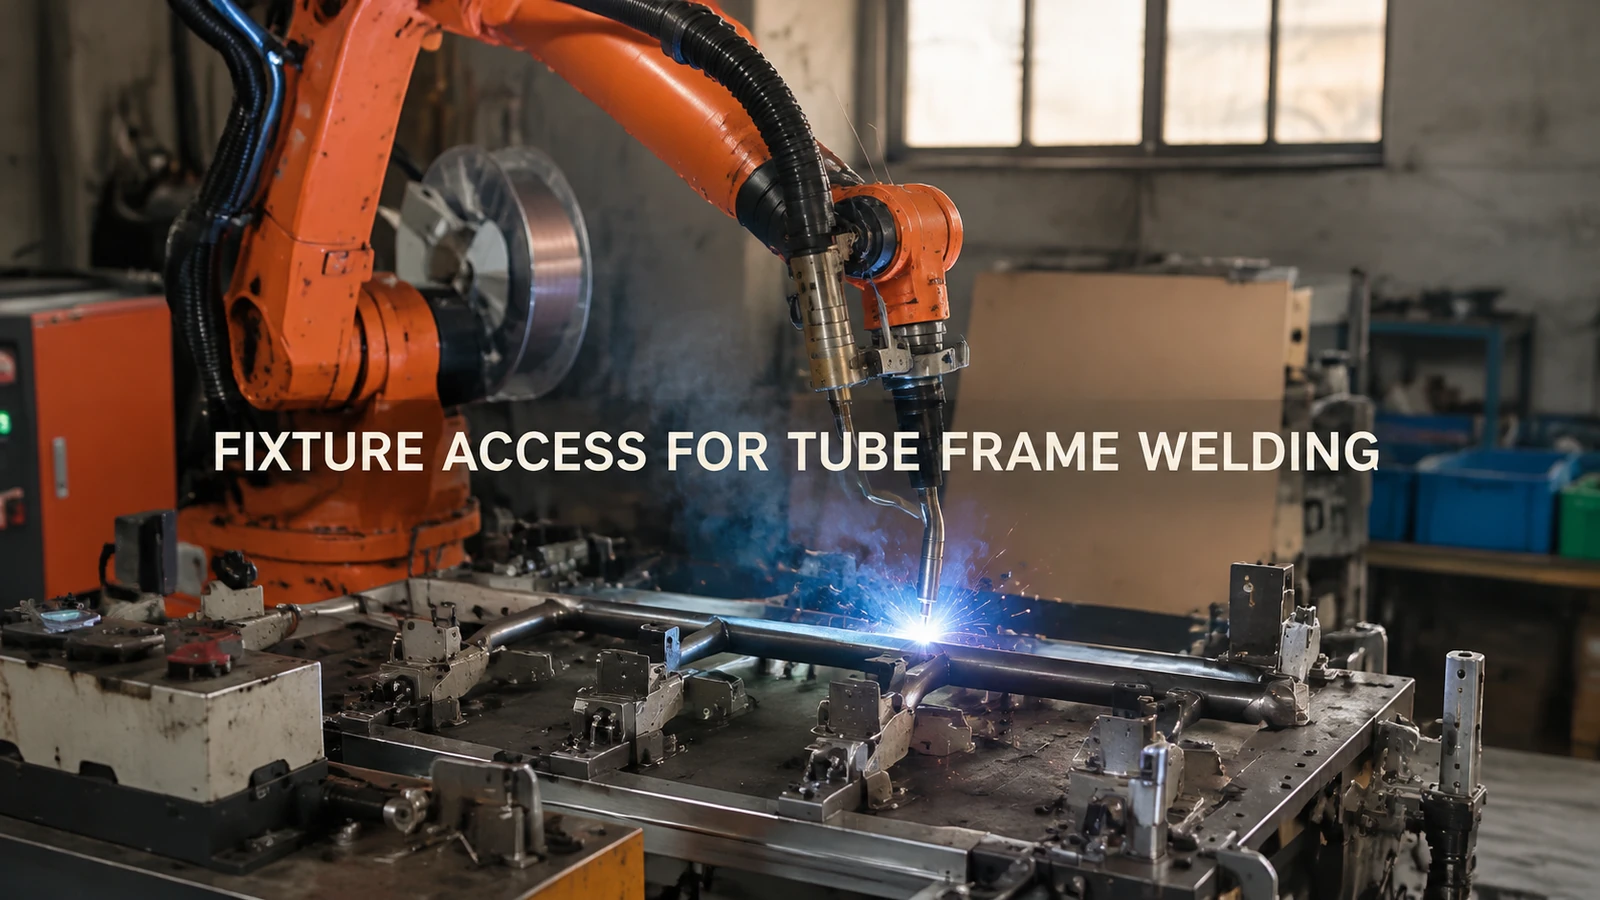
Die Anwendung zeigt einen orangefarbenen Industrieroboter, der in einer horizontalen Vorrichtung einen gebogenen Rohrrahmen und Plattenbauteile verschweißt. Die Anordnung von Rahmen, Platten und Befestigungselementen macht die Zugänglichkeit zu einer wichtigen Konstruktionsfrage, bevor die Werkzeugauswahl getroffen wird.
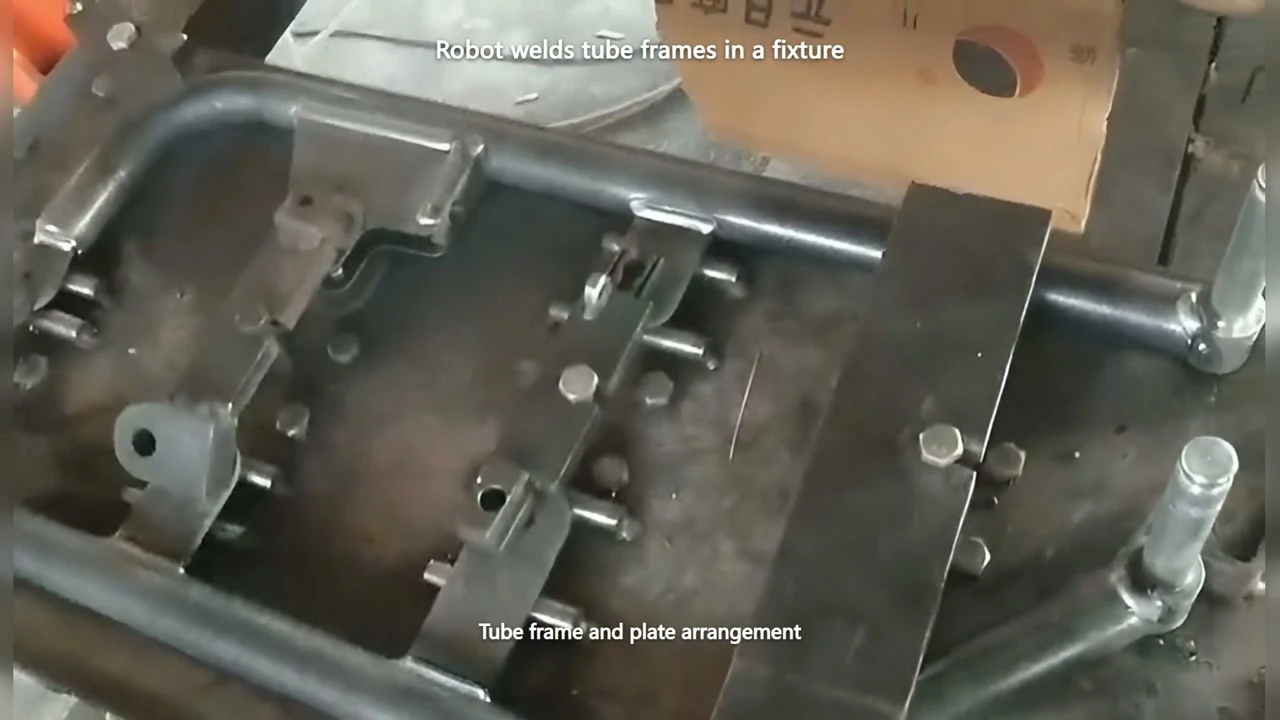
Nahaufnahme des gebogenen Rohrrahmens, der Plattenbauteile und der Befestigungselemente. Video 01:09.
Eine Klemme hält das Rohr, verdeckt aber die Verbindungsstelle.
Ein Positionieranschlag oder eine Klemme kann nahe an einer Blech-Rohr-Verbindung angebracht werden, da dies ein praktischer Platz zum Fixieren der Teile ist. Dasselbe Bauteil kann den Zufahrtsraum des Brenners beanspruchen. Eine von oben sichtbare Verbindung ist nicht unbedingt im erforderlichen Schweißwinkel zugänglich.
Markieren Sie bei einer Mustervorrichtung die erforderlichen Verbindungen an der tatsächlichen Baugruppe und schließen Sie alle Klemmen, die während des Schweißvorgangs geschlossen werden. Überprüfen Sie den gesamten Werkzeugkörper, das Handgelenk und den Kabelverlauf entlang der geplanten Annäherung, Schweißbahn und des Rückzugs. Eine Überprüfung bei geöffneter Klemme übersieht genau das Hindernis, auf das der Roboter stoßen wird.
Wenn der Zugang nicht möglich ist, versuchen Sie, den Klemmkontakt zu verschieben, sich aus einer anderen Richtung zu nähern oder die Abstützung der Baugruppe zu ändern. Überprüfen Sie nach jeder Änderung die Position und den Halt erneut. Das Entfernen einer Klemme, um den Brenner passend zu machen, ist keine vollständige Lösung, wenn die Teile dann nicht mehr sicher sitzen.
Die Teile passen nur, wenn der Bediener sie mit Gewalt hineinzwängt.
Ein weiterer Fehler kann bereits vor dem Schweißen auftreten: Bauteile liegen an einigen Positionierungspunkten an, benötigen aber Kraft, um andere zu erreichen. Beobachten Sie in einem geplanten Versuch zunächst, wie die einlaufenden Teile positioniert werden und welche Veränderungen sich beim Schließen der einzelnen Klemmen ergeben. Eine Klemme kann ein Rohr oder eine Platte von einem Bezugspunkt wegziehen, anstatt ein bereits positioniertes Teil lediglich zu fixieren.
Verwenden Sie repräsentative Teile aus der zulässigen Eingangstoleranz und dokumentieren Sie deren Kontaktpunkte mit der Vorrichtung. Tritt das Problem bei einer Teilevariante auf, überprüfen Sie die entsprechende Vorbereitung oder Geometrie; tritt es am selben Kontaktpunkt der Vorrichtung auf, überprüfen Sie die Positionierung. Dieser Vergleich hilft, wiederholte Änderungen des Roboterwegs zur Kompensation von Passungsfehlern zu vermeiden.
Die Fixierung der Vorrichtung beeinflusst auch die Schweißbewegung. Das optimale Verhältnis hängt vom Bauteil und vom Prozess ab; mehr Fixierung garantiert keine Verformungsfreiheit. Bei der Musterprüfung sollten die Anforderungen an das Endprodukt berücksichtigt werden, anstatt ein Teil nur deshalb zu akzeptieren, weil es im eingespannten Zustand korrekt aussieht.
Die losen Teile lassen sich belasten, aber der geschweißte Rahmen kann nicht abgenommen werden.
Einzelne Rohre und Platten können vor dem Zusammenfügen um Positionierstifte oder Halterungen platziert werden. Nach dem Zusammenfügen kann die Baugruppe in umgekehrter Richtung nicht mehr über den gleichen Lastpfad geführt werden. Ein fertiger Rahmen kann ein festes Bauteil umschließen, oder eine hervorstehende Platte kann die Ausheberichtung blockieren.
Vor der endgültigen Montage der Vorrichtung die gesamte Verbindungsgeometrie darstellen und das Lösen und Entfernen durch die vorgesehene Öffnung üben. Den Schwenkbereich der Klemme, den Stiftauszug (sofern vorhanden) und den Spielraum für die Platte bei Bewegung des Rahmens prüfen. Anschließend das Entfernen mit einem Schweißmuster unter den vereinbarten Handhabungsbedingungen wiederholen.
Wenn die gewählte Route nicht funktioniert, kann es sinnvoll sein, einen einziehbaren Positionierer, eine andere Trennrichtung oder eine geänderte Beladungsanordnung zu prüfen. Dies sind zu testende Optionen und keine vorausgesetzten Merkmale der gefilmten Leuchte. Jede Änderung muss die erforderliche Position im geschlossenen Zustand gewährleisten.
Dem Gerätetest einen klaren Abschluss geben
Verlangen Sie Nachweise über den vollständigen Ablauf von Beladen, Positionieren, Spannen, Schweißen, Lösen und Entladen der Baugruppe. Dokumentieren Sie Hindernisse oder Probleme mit der Positionierung an ihrer jeweiligen Stelle, ändern Sie diese gezielt und wiederholen Sie die betroffenen Schritte. Ein reibungsloser Roboterweg im unbeladenen Zustand allein reicht für die Werkzeugauswahl nicht aus.
Vollformatige Fotos oder Zeichnungen, die Positionen der Platten und ein kurzer Clip der geplanten Ladeaktion können eine EVST-Diskussion anstoßen. Besprechen Sie die Spielanordnung und das Roboterspiel. bevor ein günstiger Klemmstandort zu einem teuren Zugangsproblem wird.