
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 12. Oktober 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Die Anzuchttrays werden gestapelt angeliefert, daher muss eine Palettierzelle mehrere Trays gleichzeitig verarbeiten. In diesem Beispiel nimmt ein orangefarbener Roboter mit einem rechteckigen Werkzeug einen Stapel schwarzer Anzuchttrays von rechts auf, transportiert ihn zu einer blauen Palette links und platziert ihn auf der wachsenden Ladung. In späteren Zyklen werden die Trays abwechselnd angeordnet und platziert, um abwechselnde Schichten zu bilden. Sobald die Palette bestückt ist, transportiert das Förderband die gesamte Ladung ab.
Planen Sie eine ähnliche Produktlinie? Senden Sie uns die Zeichnung des Tabletts, die Stapeldetails, die Palettengröße und die Tagesleistung. für eine Layout- und Zykluszeitabschätzung.
Der Zyklus von der Zufuhr bis zur Ausfuhr
- Der Roboter nimmt an der rechten Aufnahmeposition eine gestapelte Gruppe schwarzer Anzuchttrays auf.
- Es transportiert den Stapel quer durch die Zelle zur blauen Palette.
- Es fährt herunter und platziert den Stapel an der zugewiesenen Position auf der obersten Ebene.
- Das Werkzeug gibt den Vorgang frei und kehrt leer für den nächsten Pick zurück.
- In aufeinanderfolgenden Zyklen werden Position und Ausrichtung verändert, um das Schichtmuster aufzubauen.
- Die fertige Palette wird auf dem Rollenförderer in Richtung Kamera transportiert.
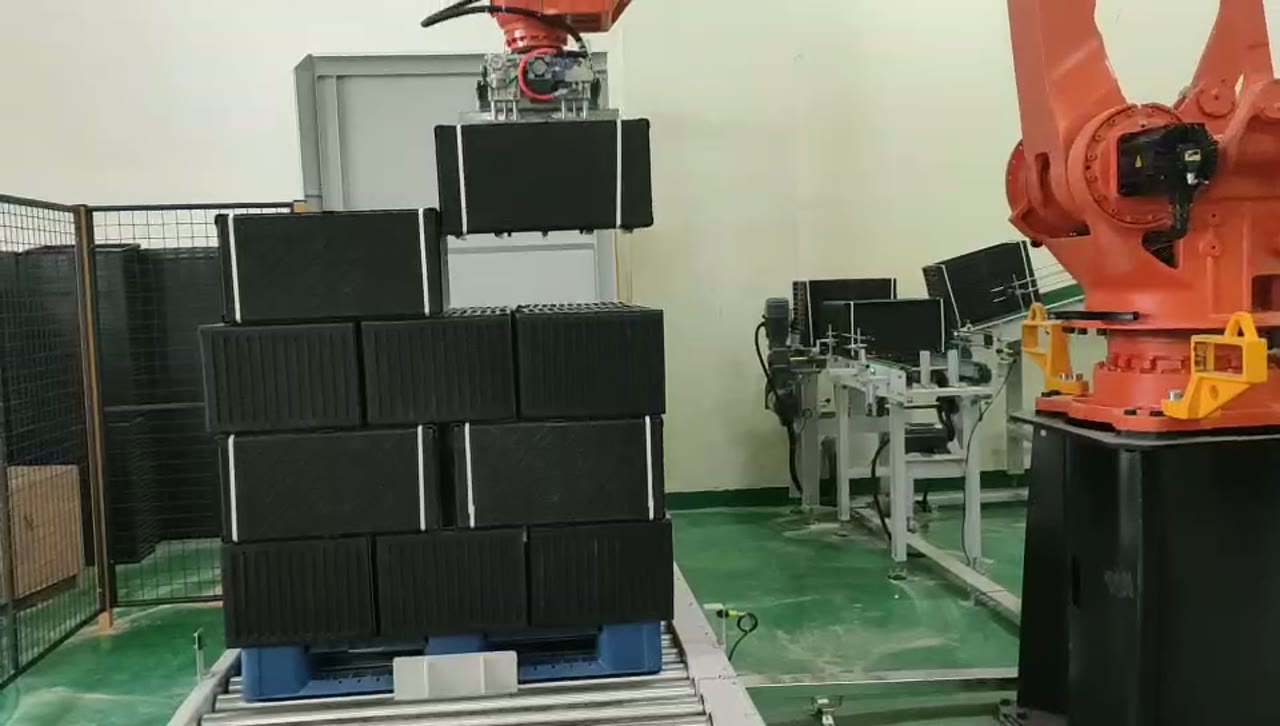
Behandeln Sie die gestapelte Gruppe als die behandelte Einheit.
Das Werkzeug handhabt keine einzelne Ablage. Die gestapelte Gruppe hat ihre eigene Höhe, Steifigkeit und Toleranz, und diese Eigenschaften beeinflussen das Aufnehmen und Absetzen. Daher benötigt das Projekt die minimale und maximale Stapelhöhe, die Abweichungen der gestapelten Gruppe sowie die Punkte, an denen das Werkzeug sicher in den Stapel eingreifen kann.
Die Aufnahmestation muss jeden Stapel an einer wiederholbaren Position bereitstellen. Bei variierender Stapelhöhe benötigt die Zelle ein definiertes Verfahren zur Ermittlung oder Begrenzung der Aufnahmeebene. Der Werkzeugfreiraum um den Rand der Ablage und um benachbarte Stapel sollte insbesondere beim vertikalen Anheben überprüft werden.
Die abwechselnden Ebenen beginnen mit einer Platzierungskarte.
Das Video zeigt Stapel in verschiedenen Ausrichtungen und Positionen. Eine praktische Palettenvorlage definiert jede Platzierung als Reihe, Spalte, Schicht und Ausrichtung. Diese Vorlage verdeutlicht die beabsichtigte Abfolge und ermöglicht es den Ingenieuren zu überprüfen, ob das Werkzeug jede Position erreichen kann, ohne den bereits fertiggestellten Teil der Ladung zu überfahren.
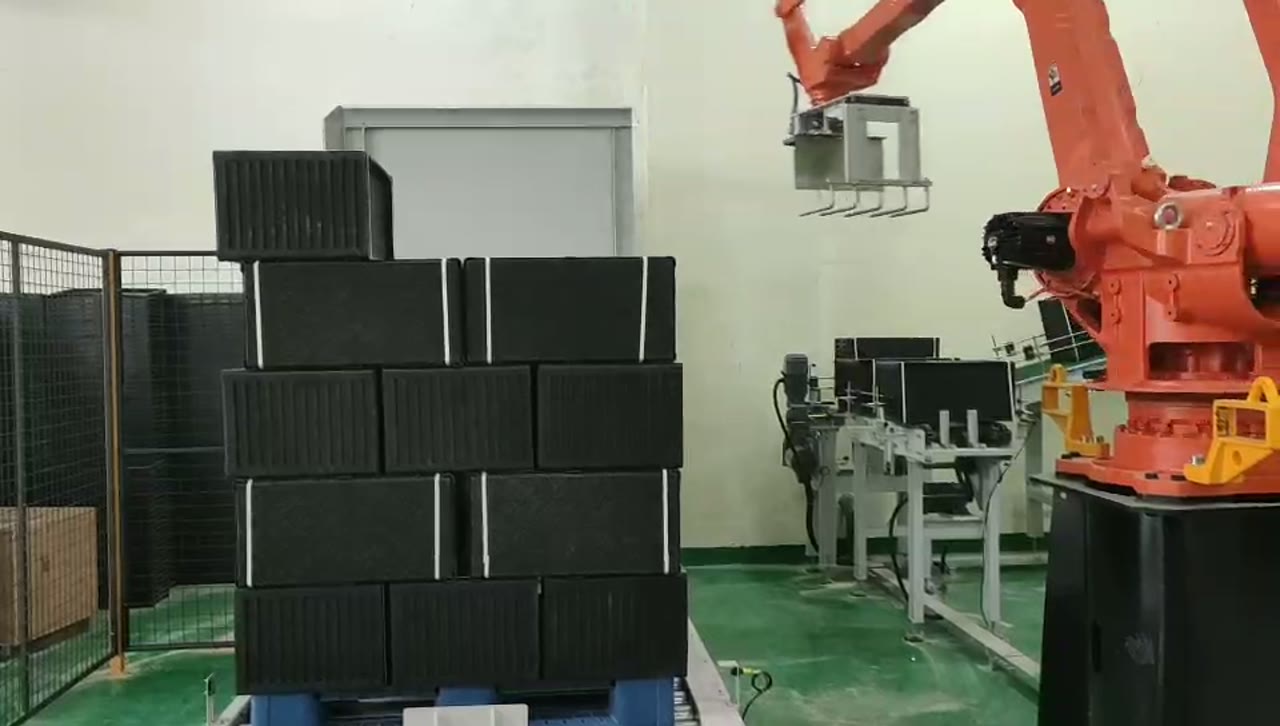
Der Lagenwechsel beeinflusst auch die Anfahrhöhe. Mit zunehmender Last benötigt der Roboter eine freie vertikale Anfahrfläche über dem höchsten platzierten Stapel und anschließend einen kontrollierten Rückzug, bevor er zur Aufnahmeseite zurückkehrt. Prüfen Sie die Eckpositionen und die dem Roboterfußpunkt nächstgelegene Lage auf ausreichend Freiraum für Handgelenk und Werkzeug.
| Planungseingabe | Warum es wichtig ist |
|---|---|
| Abmessungen von Tabletts und gestapelten Gruppen | Definiert Werkzeugeingriff und Stapelabstand |
| Palettengröße und zulässiger Überhang | Definiert das Platzierungsraster |
| Schichtorientierungssequenz | Definiert das Roboterrezept und das Lademuster |
| Volllasthöhe | Definiert die vertikale Reichweite und die lichte Höhe |
| Förderbandbezugspunkt und Stoppposition | Gleicht das Palettenrezept mit dem Auslauf ab. |
Das Förderband ist Teil des Palettierzyklus
Nach der letzten Platzierung muss der Roboter die Palette freigeben und das Förderband muss wissen, dass die Ladung transportbereit ist. Die am Ende dargestellte Entladung ist daher Teil der Zellensequenz und kein separates Logistikdetail. Die Übergabe sollte die folgenden Bedingungen umfassen: Roboter frei, Palette vollständig, Förderband bereit und Palette freigegeben.
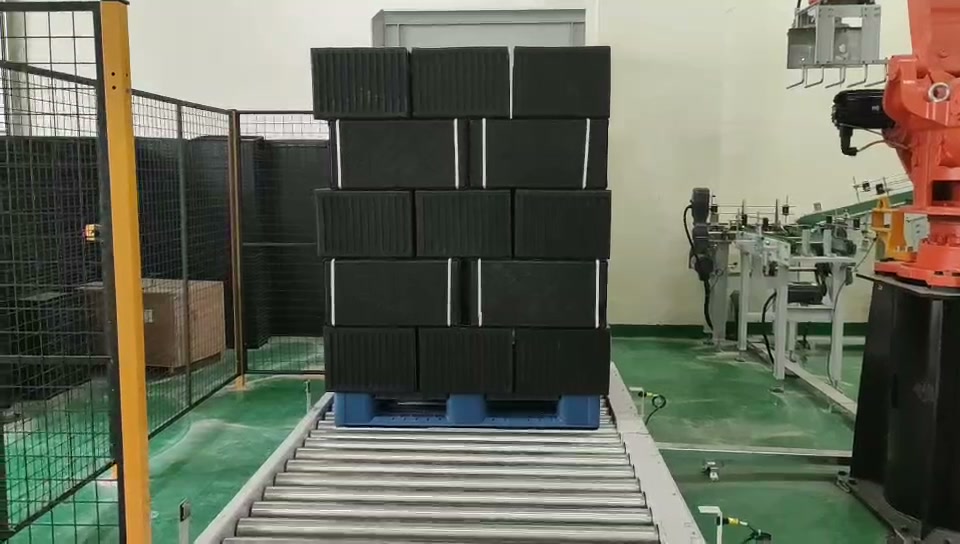
Die nächste leere Palette benötigt ebenfalls einen wiederholbaren Anschlag an demselben Bezugspunkt, der im Palettenrezept verwendet wird. Andernfalls verschieben sich alle Platzierungspunkte gleichzeitig.
Was in einem Prozess überprüft werden soll
Verwenden Sie reale Trays und repräsentative Stapelgruppen. Stellen Sie sicher, dass das Werkzeug den Stapel aufnehmen kann, ohne angrenzendes Material zu beeinträchtigen, ihn in der schnellstmöglichen geplanten Bewegung transportieren, ihn ohne Ziehen über die Schicht platzieren und sauber absetzen kann. Erstellen Sie das vollständige Muster einschließlich der höchsten und entferntesten Positionen und führen Sie anschließend die Entlade- und Leerpaletten-Austauschsequenz aus.
Was Sie uns senden sollen
- Trayzeichnung, Material und Stapelgruppenbereich.
- Anzahl oder Höhe des Stapels bei der Abholung angegeben.
- Palettenabmessungen, Lagenmuster und maximale Ladehöhe.
- Anordnung der Zuführ- und Abführbänder.
- Tagesleistung, Schichtmuster und Leerpalettenmethode.
- Anforderungen an die Ladungsannahme und den Transport.
Kontaktieren Sie EVST Oder senden Sie eine E-Mail mit diesen Angaben an sales@evsrobot.com, um ein Palettierungskonzept und eine Zykluszeitabschätzung zu erhalten.
Das endgültige Werkzeugdesign, das Schichtmuster, die Laststabilität und die Produktionsrate müssen mit den tatsächlichen Tabletts, Paletten und Förderbändern validiert werden.