
作者:EVST 编辑团队 · 最后更新:2026 年 6 月 11 日
焊接定位器、转盘和机械手都能移动工件或焊枪以更高效地焊接焊缝,但它们解决的问题各不相同。定位器旋转并倾斜工件,使每条焊缝都达到平整位置。转盘在装料工位和焊接工位之间移动工件,实现装料与焊接的重叠。机械手则负责搬运和移动焊头,使其能够覆盖大型或固定工件。正确的选择取决于您的限制条件是工件方向、焊接循环重叠还是焊枪的有效范围。
三种机器的定义
这些术语之间的混淆源于它们之间的重叠:一个单元格可以包含所有这三个功能。将它们的核心功能分开,就能简化选择过程。
焊接变位机
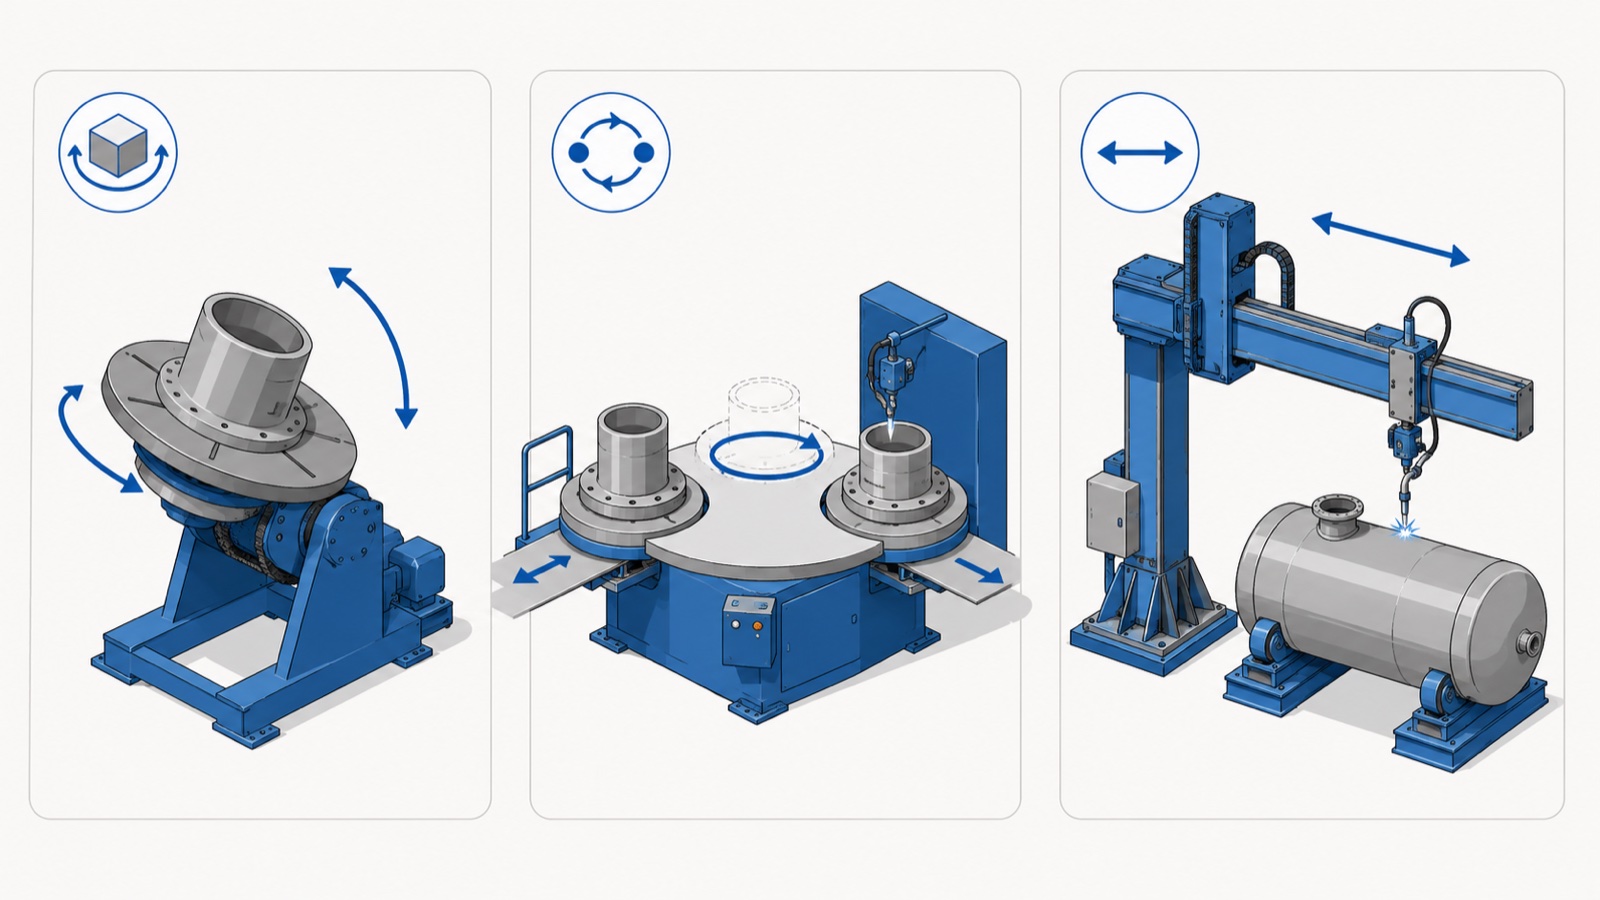
定位器用于固定工件并移动它,通过旋转、倾斜或两者兼具的方式,使每条焊缝都处于最佳的水平或平整位置,从而获得最高的焊接质量和熔敷率。它的主要功能是确定工件的方位。当焊接瓶颈在于难以触及那些原本需要缓慢且容易产生缺陷的非定位焊接位置时,定位器是理想的选择。定位器的完整分类详见我们的产品手册。 焊接定位器指南.
焊接转台(分度台)
转盘(通常是双工位或旋转分度转盘)用于在装卸工位和焊接工位之间交换零件。当机器人于焊接工位焊接零件时,操作员在装卸工位卸下成品零件并装载新的零件,然后转盘进行分度。其作用在于循环重叠:将装卸时间隐藏在焊接时间之后,从而提高工位利用率。转盘的每个面上都可以安装定位器,两者并不相互排斥。
焊接机械手
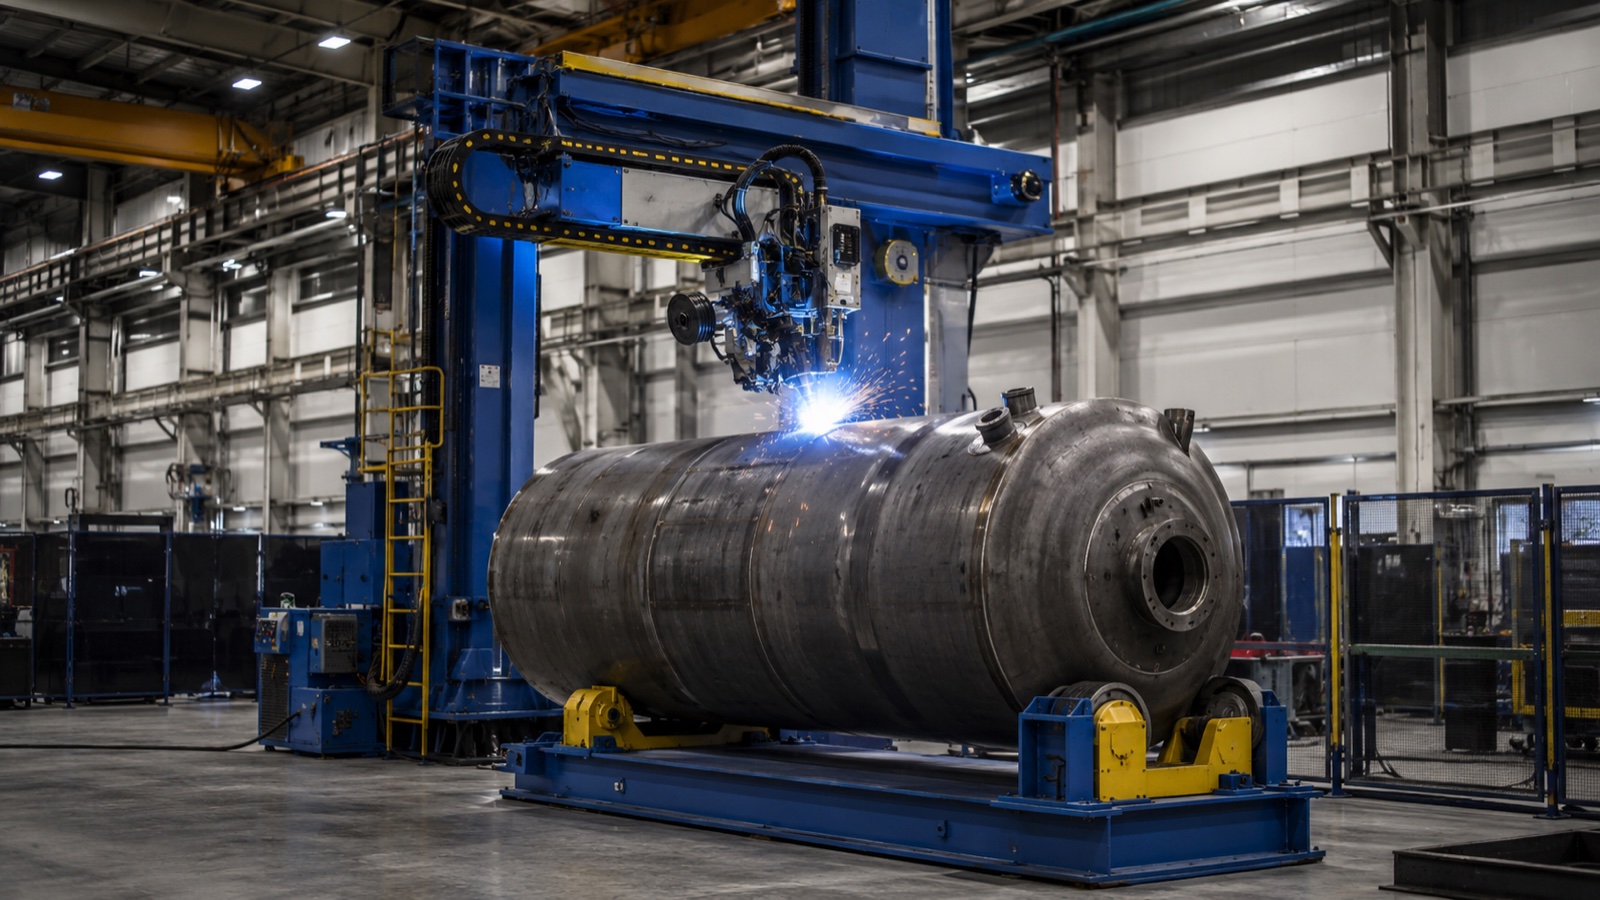
机械臂(有时也称为立柱臂)移动的是焊头而不是工件。垂直的立柱和水平的臂架将焊枪(通常还包括送丝机和焊剂系统)延伸到大型工件上方,焊接容器、储罐和大型长构件上的焊缝,这些工件体积过大,无法自由旋转。它的作用是使焊枪能够伸到固定或缓慢旋转的大型工件上方,通常与单轴定位器配合使用,该定位器负责在臂架下方旋转工件。
| 包装机械 | 什么运动 | 核心工作 | 获胜时 |
|---|---|---|---|
| 定位 | 该部件(旋转/倾斜) | 将接缝拉平 | 活动部件上的接缝位置不对 |
| 转盘/索引表 | 该部分(站点之间的索引) | 焊接重叠载荷 | 装卸时间限制吞吐量 |
| 机械臂(立柱和臂架) | 火炬/头部 | 大型固定工程的接缝 | 该部件太大,无法自由调整方向。 |
如何选择:使机器与限制条件相匹配
最简洁的决策方法是找出当前流程中的瓶颈,然后选择能够消除瓶颈的机器。
如果约束条件是焊接位置
当焊工进行仰焊或立焊作业,或者机器人无法保持合适的焊接角度时,瓶颈在于工件的定位,而定位器正是解决之道。根据AWS D1.1标准,平焊和水平焊比非水平焊支持更高的电流和焊接速度,因此将工件重新定位到水平位置通常是提高焊接质量和速度的最有效方法。双轴定位器适用于多平面焊缝的焊接;单轴定位器则适用于圆柱形工件的焊接。
如果限制条件是加载时间
当机器人或焊机闲置等待零件装卸时,瓶颈在于循环重叠,而双工位转盘正是解决之道。根据常见的单元设计实践,通过将装卸工序从关键路径转移出去,分度台可以将机器人的通电时间从大约一半的循环周期提升到远超 80%。这通常是现有机器人成本最低的提升产能的方法。
如果约束条件是零件尺寸
当工件是大型容器、储罐或无法在固定焊炬下自由旋转的长构件时,瓶颈在于作业范围,而机械臂(通常配备单轴定位器来旋转工件)则是解决方案。机械臂的臂杆沿着焊缝移动焊头,而定位器则负责旋转,这种组合方式是压力容器和管段制造中的标准配置。
他们经常一起工作
在实际应用中,EVST工程师在设计焊接单元时,很少会考虑“选择哪一个”,而是考虑“选择哪种组合”。典型的重型制造单元会将单轴定位器(用于旋转工件)与立柱臂式机械手(用于沿长度方向移动焊头)组合使用。典型的机器人加工车间单元则会将双工位转台(用于工件重叠)与每个面上的双轴定位器(用于焊缝定向)组合使用,这样,一台机器人焊接一个零件的同时,操作员可以重新装载另一个零件。根据每台机器的作业、方向、重叠或工作范围来命名,即使这三台机器都出现在同一个单元中,也能确保布局决策清晰明了。
对于自动化单元,所有这些轴都成为机器人控制器控制下的协同运动轴。EVST 产品网站上详细介绍了如何同时指定和报价机器人、电源和定位器。 焊接机器人单元选型指南.
成本与复杂性简述
粗略排序来看,单轴定位器是三种设备中最简单、成本最低的;双工位转台增加了一套夹具和分度机构;立柱臂式机械手通常是最大的投资,因为其结构和作业范围都比较大。但正确的比较并非标价,而是以您的产量计算的每次优质焊接的成本。一台能使机器人利用率翻倍的转台,其投资回报速度可能比其价格预期更快,而一台为一年只焊接两次的零件而购买的大型机械手则不然。有关定位器的具体预算和投资回报率,请参阅 EVST(经济效益测试报告)。 焊接定位器成本和投资回报率指南.
EVST的工件搬运系列
EVST总部位于成都,生产基地位于温岭,提供单轴、双轴和三轴焊接变位机,作为完整机器人焊接单元的一部分,并配套QJAR焊接机器人和电源集成。变位机可与分度工位和焊头承载结构组合使用,从而针对特定零件系列,对零件方向、负载重叠和焊枪行程进行一体化设计,而非单独购买。
根据EVST的认证记录,其机器人和焊接自动化产品线已获得IATF 16949汽车级质量认证,以及CE、SGS和TUV等第三方认证。由于最佳解决方案通常是多种因素的综合考量,EVST会综合考虑最坏情况下的零件需求和吞吐量目标来选择合适的搬运设备,而不是单独销售某台机器。
常見問題解答
焊接定位器和转台有什么区别?
焊接变位器通过旋转和倾斜工件,使每条焊缝都达到水平位置,从而解决焊缝方向问题。转盘(或称分度台)在装料工位和焊接工位之间交换工件,使得在焊接前一个工件的同时进行装料,从而解决循环重叠问题。它们通常组合使用:一个转盘的每个面上都可以安装变位器。
焊接机械手是用来做什么的?
焊接机械手(或称立柱臂式焊接机械手)移动的是焊头而非工件。垂直的立柱和水平的臂架将焊枪延伸至大型工件、容器、储罐和长条形构件上方进行焊接,这些构件体积过大,无法自由旋转。它通常与单轴定位器配合使用,定位器负责在臂架下方旋转工件,这是压力容器和管道制造中的标准配置。
我需要定位器还是机械臂?
根据零件尺寸选择合适的设备。如果零件可以旋转和倾斜以使接缝平整,则定位器就足够了,而且操作更简单。如果零件太大,无法自由调整方向,并且焊枪必须移动到接缝处,则需要机械臂,通常配备单轴定位器来旋转零件。许多大型制造单元会同时使用这两种设备。
一个细胞能否同时使用定位器、转盘和机械臂?
是的,很多单元都采用这种方式。这三者分别解决了不同的约束条件:方向、负载重叠和作业范围,因此一个单元通常会将它们组合起来:转台用于处理负载重叠,转台侧面的定位器用于调整接缝方向,机械臂用于搬运大型零件。在自动化单元中,它们被配置为机器人控制器控制下的协同运动轴。
哪种方案能最大程度地提升吞吐量?
这取决于瓶颈所在。如果焊工位置不正确,定位器可以通过将焊缝调整到平整,从而最大程度地提高焊接质量和速度。如果机器人需要等待装载,双工位转盘可以通过重叠装载时间,最大程度地提高利用率。如果零件太大而无法调整方向,机械臂就是关键设备。首先确定瓶颈所在,然后选择能够消除瓶颈的设备。
下一步去哪里
有关定位器类别的工程细节,请阅读以下内容: 焊接定位器指南如需将 EVST 定位器与您的零件匹配并获取报价,请参阅 EVST焊接定位器选型有关完整的机器人焊接单元,请参阅我们的 焊接机器人指南 和 细胞选择指南如有采购方面的问题,可通过以下方式联系 EVST 销售部门: 联系方式页面.
关于作者:EVST 编辑团队致力于为评估自动化项目的工程师和运营负责人撰写有关工业机器人和智能制造的文章。EVST(成都艾维斯科技有限公司)成立于 2018 年,总部位于成都,已交付 600 多个自动化项目,产品销往 100 多个国家/地区。其 QJAR、协作机器人、SCARA 和 Delta 产品系列均已获得 IATF 16949 汽车级认证以及 CE、SGS 和 TUV 等第三方认证。