
制动管组件送料试验应验证约定的进料条件能否转化为装配夹具所需的姿态。试验首先要考虑管材种类、允许的夹持区域以及实际料箱情况。识别零件、无干涉地取出零件以及以可用姿态交付零件是需要在同一次试验中满足的独立要求。
该报价接受哪些输入条件?
提供照片或代表性批次,展示管道的实际到货情况。描述容器、填充范围、可能的安装方向以及上游进行的任何分离或排列操作。如果到货的部件缠绕、损坏或超出范围,请商定如何处理这些情况,而不是默默地将它们排除在演示成功之外。
拟议的基于视觉的拣选系统需要有关物体形状和姿态的可用信息。遮挡或不清晰的可见特征会导致同一料箱内不同物体的拣选信息存在差异。这说明需要测试实际的进料情况,但这并不意味着添加摄像头就能使所有排列方式都可拣选。
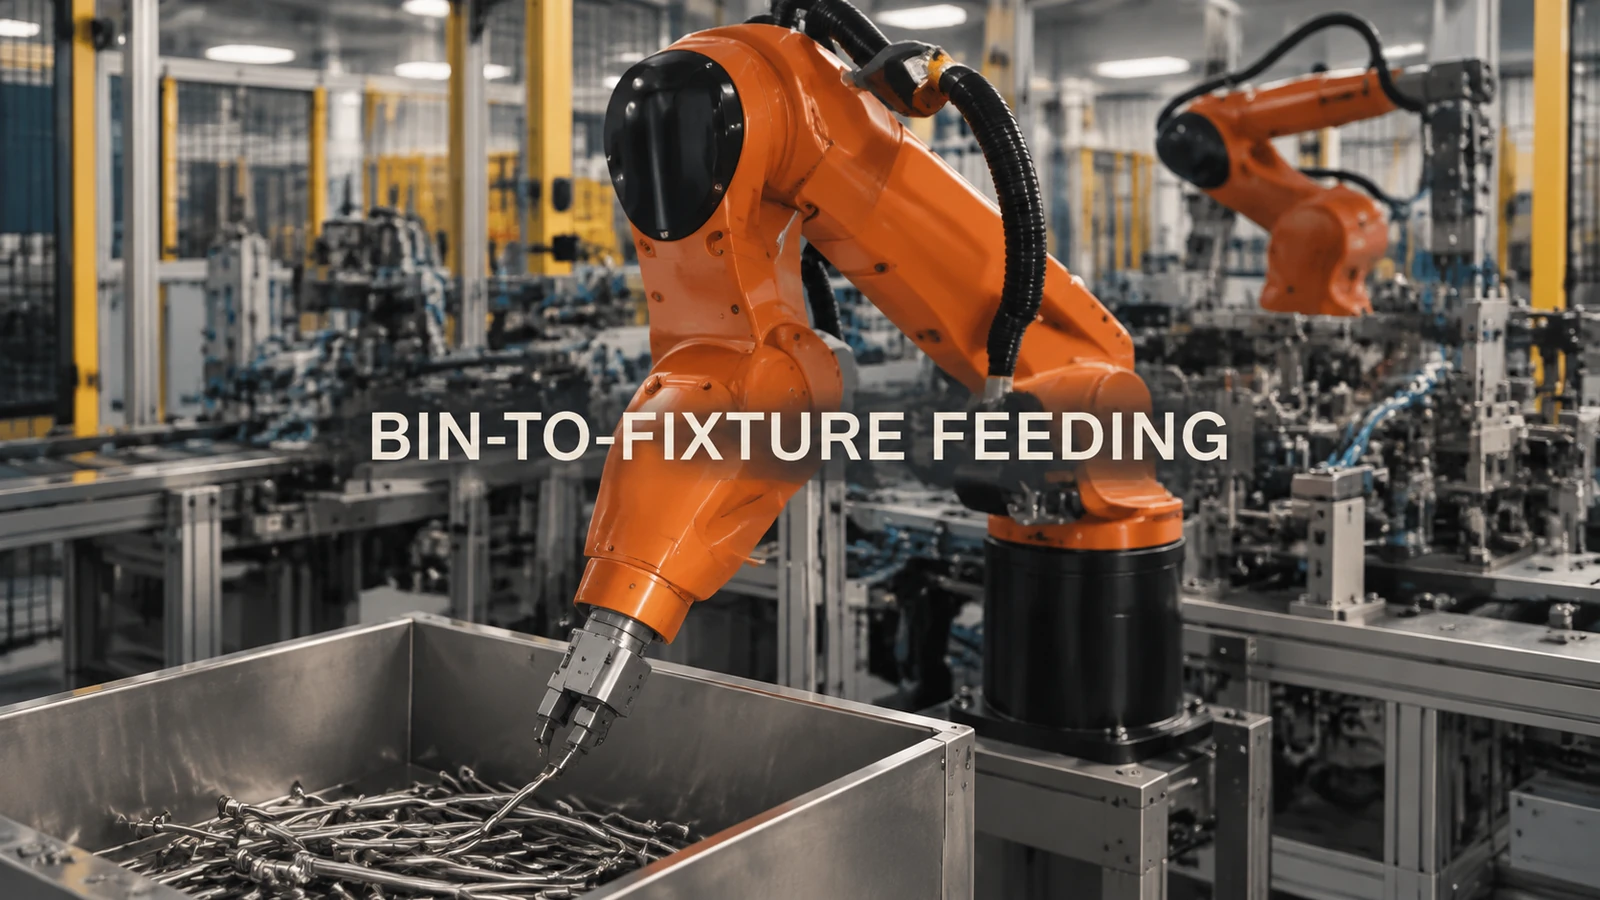
视频示例展示了机器人在制动管装配应用中,将管状零件从料箱转移到右侧的夹具上。它提供了一条从料箱到工作站的具体路径,用于定义送料任务。
机器人末端工具伸入装有管状零件的料斗中。
该工具可以把管道固定在哪里?
标记允许的夹持区域和工具必须避开的区域。将这些区域与容器内的实际方向进行比较。允许的区域可能可见,但由于墙壁或其他部件的阻挡,整个夹具无法触及。反之,易于抓取的位置可能并不适合将管道输送到固定装置。
对于每个拟定的夹持方案,均需进行试探性操作、接合、拔出和退出,并考虑实际的管道几何形状和工具。干涉检查应包含管道本身。如果必须限制供料安排才能实现该路径,则应将该限制写入可接受的输入条件中。
到达集会入口时必须摆出什么姿势?
首先从接收夹具入手,确定用于定位管道的特征。明确所需的安装角度、可用空间以及夹具支撑或定位零件的位置。反向推导,找到一种能够实现所需安装角度并在不妨碍后续操作的情况下释放零件的夹具。
这揭示了从料箱中取出管道和提供可直接装配的零件之间的范围差异。方案可能需要明确的定位步骤或单独的定位交接。请确认是否包含该步骤;不要想当然地认为成功拣选就满足了装配入口的要求。
验收批次应包含哪些内容?
使用报价单中包含的进料状态、代表性管道规格和约定的容器。如果生产过程中存在实际的近壁、低填充和重叠情况,则应将其纳入考虑。记录哪些状态构成整个路线,哪些状态需要干预,以及哪些状态超出可接受的范围。
判断事件是否完成的依据是既定的工装交接点,而不是零件离开料箱的点。当没有允许的拣货或可用的交付时,应展示约定的应对措施。这样就能确定一个可审查的应用范围,而不是基于一次成功的拣货而做出的承诺。
请与EVST分享您的垃圾箱状况和组装入口。管道范围照片、标记的夹持区域和接收夹具草图可以引发关于试验范围和要包含的送料功能的讨论。