
如果机器人能够将符合规定的包装盒内物品装入纸箱,而无需人工反复调整包装盒形状、拨开盒盖或纠正装箱错误,那么机器人就是下一步的理想选择。如果人工干预过多,那么首先稳定包装盒和纸箱的摆放可能更为重要。在决定哪些人工操作需要自动化之前,应评估已完成的包装任务,包括包装盒形状的调整和恢复情况。
产品形状会改变;开口也会改变。
填充后的软包装并非完全由其标称长度和宽度定义的刚性块体。其接触面在抓取过程中可能会变形。因此,允许的填充状态应在搬运试验中进行测试,尤其是在考虑使用真空吸盘工具时。应测试实际允许的包装,而不是空薄膜或会掩盖问题的刚性替代品。
纸箱引入了另一个边界。一个看似能顺利通过标准矩形开口的包装,可能会卡住纸箱的翻盖,或者在实际开口处遇到内凹的侧面。对于拟建的单元,应在包装保持预期方向的情况下,测试纸箱允许的各种尺寸变化。测试内容应包括工具的插入、释放和取出:顺利交付产品与能够干净利落地取出工具是两回事。
这些是条件性试验问题,并非认定机器人无法处理软包装的理由。它们旨在确定哪些展示或指导方面的改变可以使转移过程可重复进行。
明确机器人将接管哪些工作。
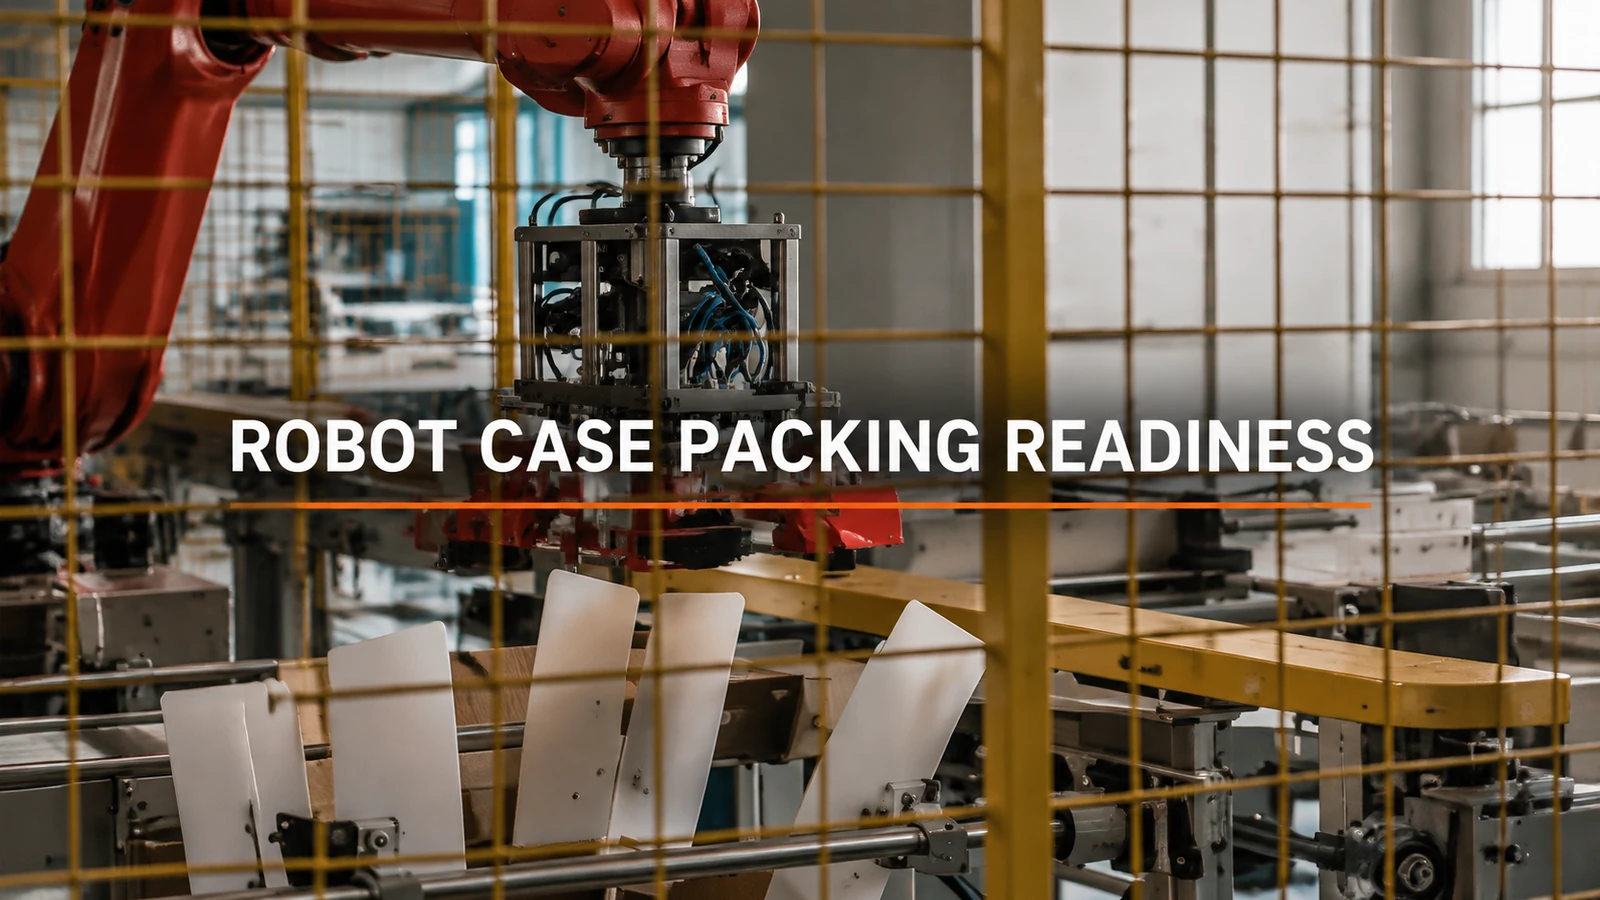
该案例申请文件显示,一台红色工业机器人正在安全防护单元内将包装好的产品放入敞开的纸箱中。纸箱口周围有白色的竖直部件,起到支撑或导向作用。这些部件是设备零件,而非包装好的产品本身。
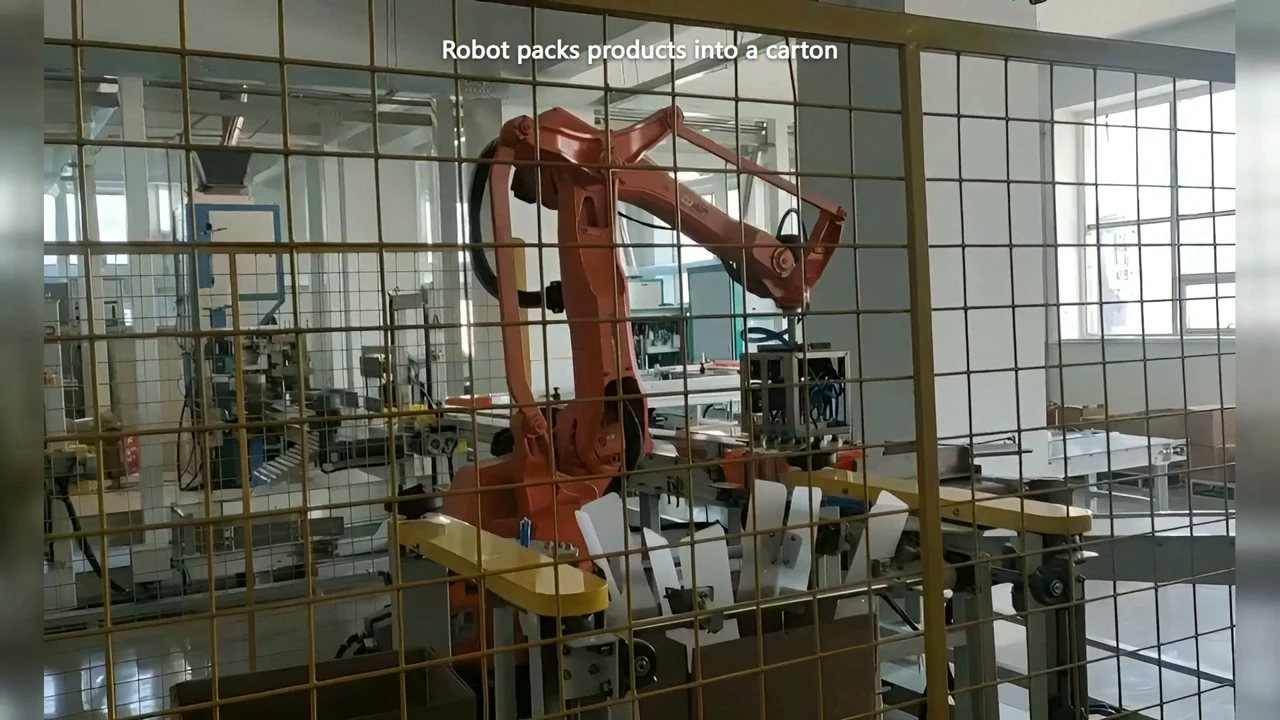
机器人工具位于一个敞开的纸箱上方,纸箱内设有白色导向板,位于带围栏的包装单元内。视频 00:25。
与准备、包装和封箱相比,插入任务的范围更窄。在人工对比中,应明确谁负责展示产品、打开并找到纸箱、检查结果以及管理下一个包装单元。如果这些任务仍然由操作员负责,则应将其保留在建议的人员配置和工作分配中,而不是从插入视频中减去整个包装作业。
对于包装规格固定、外观稳定的产品,机器人插入可能是一个切实可行的首选方案。而对于包装或纸箱开启需要频繁人工校正的情况,首先改进这一操作流程可以提高后续单元的效率。这两种方案都没有统一的产量门槛。
即使包裹被放入,审判也必须继续进行。
明确合格包装箱的标准:内容物正确且方向正确、包装状况良好、工具取出干净利落以及符合要求的封口。如果包装膜延伸至封口区域,请检查其是否会妨碍封口。例如,已发布的袋装包装应用规范会控制纸箱铰链和粘合区域周围包装膜尾部的方向;这是针对特定包装的特定解决方案,并非为每个包装单元都配备视觉或粘合设备的理由。
除了常用格式外,还要运行一个具有代表性的格式变更。不同的包装方向可能需要在某些系统中更改工具和展示方式,而不仅仅是修改配方。记录实际的调整以及执行调整的人员。对于需要大量干预的特殊格式,在项目初期阶段可以合理地继续采用手动操作。
最后,在约定的调试测试中加入中断或受阻插入的模拟。建立一套可控的方法来移除受影响的包装,确认包装箱内的物品,并从已知状态重新开始测试。反复尝试将同一物品插入损坏的开口并非恢复方案。
已灌装产品和已打开纸箱的照片、规格变化范围以及所需的轮班模式足以开始 EVST 讨论。 讨论分阶段装箱的范围哪个可重复性任务应该先进行,试验应该确定哪些包装或纸箱条件?