
为多个模具服务的压铸操作单元的设计应围绕铸件变化时的变化展开:例如,模具的夹持位置、下游工位如何接收铸件以及下一工序所需的零件方向。机器人臂展只是其中一项。在比较布局之前,应记录每个铸件的这些项目,以免将单模演示误判为多模方案。
这段影像能告诉你什么,不能告诉你什么?
视频00:04处,一个橙色机器人站在压铸机旁,转向下一个工位。00:12处,工具位于一个黄色接收架上方。这些画面展示了一个单元中的一条铸造路线:机械臂和工具避开机器结构,然后将零件送到接收架可以放置的位置。
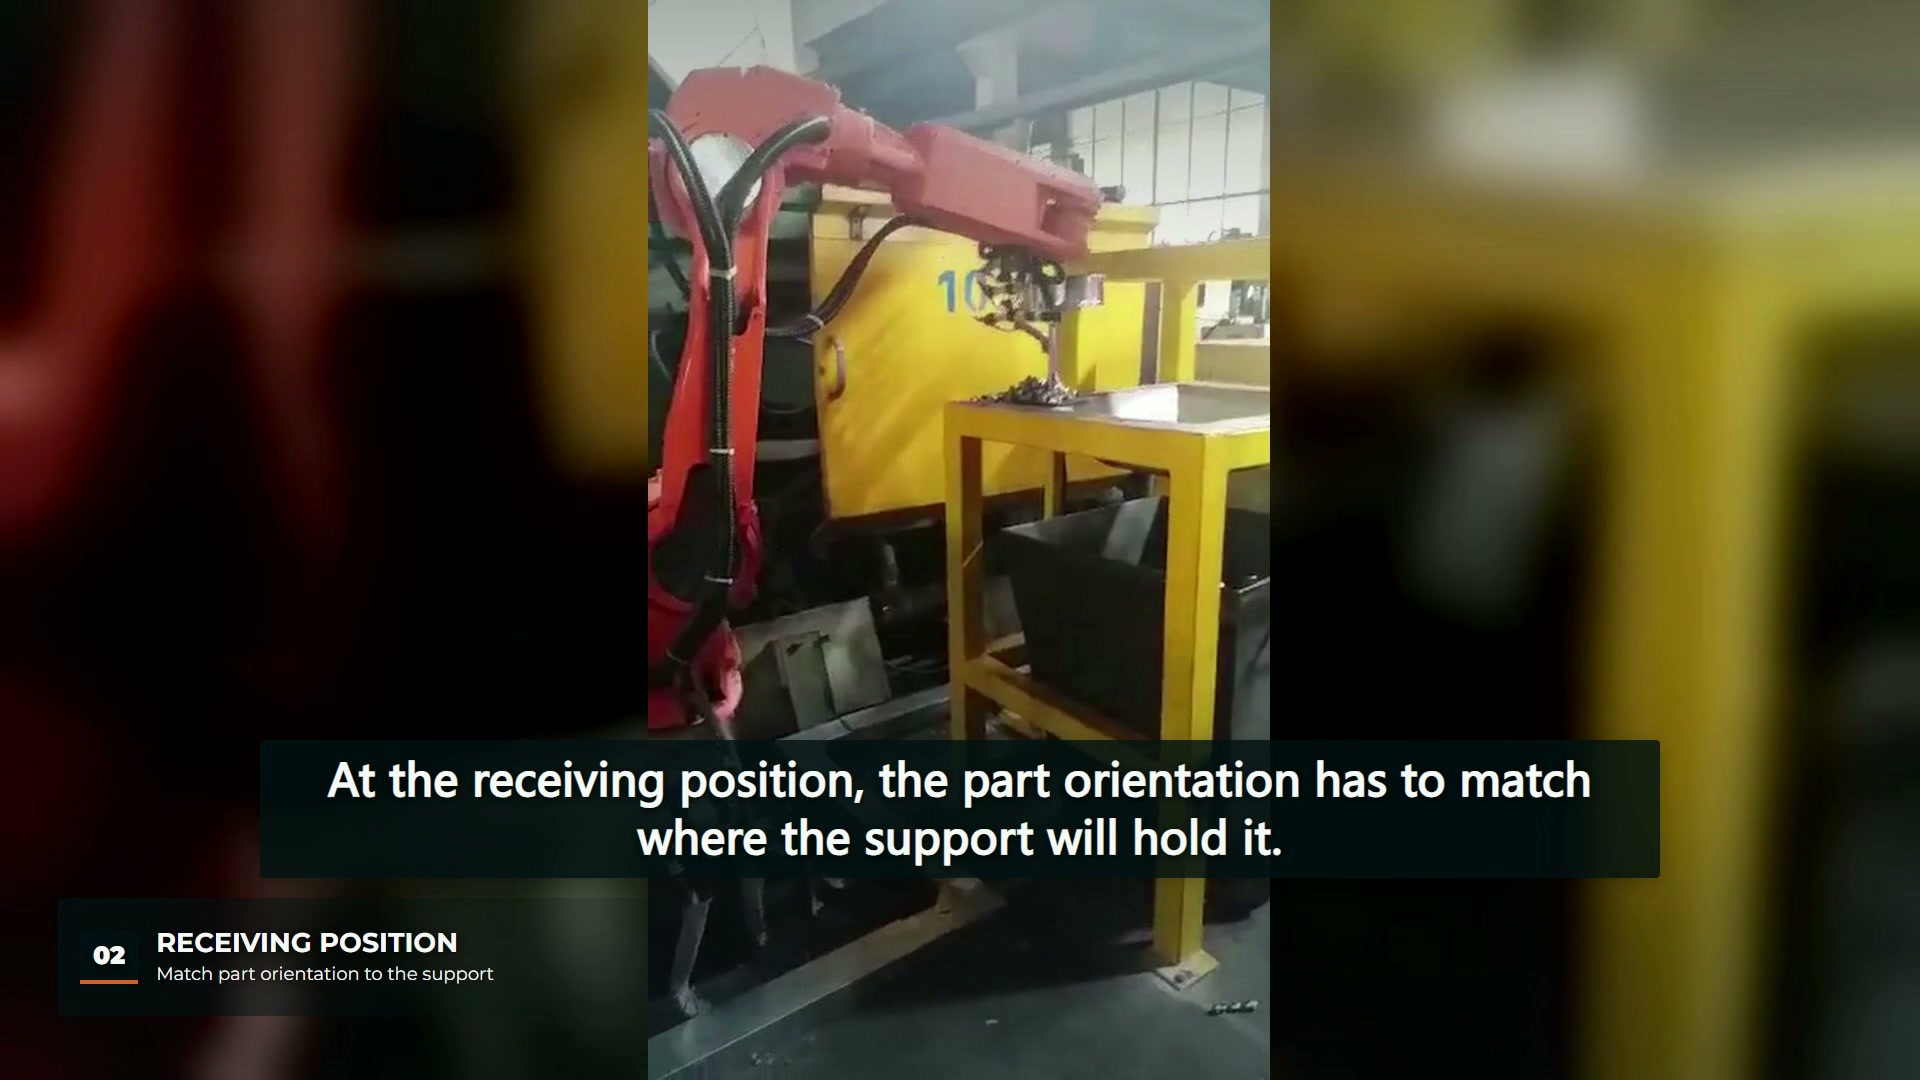
视频中并未明确指出该单元运行多少个芯片,本文也并未假设它运行多个芯片。多芯片问题属于单元设计规划范畴,视频素材仅用于具体展示单元的物理组成部分。
列出每次铸造的变化。
《美国机械师》杂志对压铸机器人单元的报道 文章描述了如何利用仿真测试多种产品样式和模具,从而使布局能够适用于多种设计,减少切换时间和成本。文章还指出,铸件的形状和尺寸、温度、有效载荷和作用力都会影响末端执行器的设计。综上所述,建议的审查顺序是:首先找出哪些方面可以保持不变,然后列出每种铸件需要改变的方面。
| 每个铸件的物品 | 待回答的问题 | 为什么这在换班时很重要 |
|---|---|---|
| 握持区域 | 工具可能会接触到哪些面或特征? | 不同的接触面积可能意味着需要不同的钳口或不同的工具。 |
| 重量和平衡 | 铸件离开模具时(包括浇注系统在内)的重量是多少? | 工具和机器人装载方式随零件变化而变化 |
| 获得支持 | 支架将如何放置零件,以及零件的朝向是什么? | 为一种铸造工艺设计的巢穴可能无法找到另一种铸造工艺。 |
| 下一步 | 接下来该零件是要进行冷却、修整还是标记? | 下游所需的方向决定了机器人如何释放它。 |
| 出口通行 | 新的铸件或模具是否会改变模具区域的出口路径? | 针对一个骰子检查过的路径不会针对另一个骰子进行检查。 |
这些是计划单元的拟议审查领域,而不是对拍摄的安装过程中完成的检查的观察结果。
决定工具是否需要更换或保持通用。
在换班时更换工具是一种既定做法。 SME制造工程专题报道快速更换模具一家刀具更换器制造商的产品经理指出,车间在换模过程中经常需要更换夹具或刀具,而手动或自动快速更换系统可以减少原本会产生的停机时间。这是供应商对其自身产品类别的看法,本文讨论的是机器人刀具的总体情况,而非压铸。
对于压铸单元而言,工具接口的设计至少有三种方案:一种是带有可互换接触部件的工具;一种是每个铸件配备一个工具,并通过快速更换接口进行更换;还有一种是适用于该系列所有铸件的工具。每种方案都会将精力转移到不同的方面。哪种方案更合理取决于铸件之间的实际差异程度,这也是为什么首先要考虑每个铸件的差异的原因。
ComTech的机器人提取页面 这段文字描述了一种用于取出铸件的定制工具,以及一个用于执行铸后工序(例如冷却、装载到修边压力机或零件标识标记)的单元。这只是其中一家供应商的配置,并未提及视频中展示的单元。但它确实说明了为什么接收位置应该与工具列入同一换模清单:取出铸件后的任何工序都必须接收每个铸件。
将接收支架视为固定装置
接收机器人浇铸件的支架正在进行定位工作。 卡尔巷的定位和夹紧原则 描述使用六个定位器限制工件的 3-2-1 定位方法,并将重复性与精确定位联系起来。这些原则最初是为加工夹具设计的,因此在这里仅作为一种规划方法适用:确定每个铸件的哪些表面将与夹具台面进行定位,然后检查一组定位器是否足以满足整个工件组的需求,或者每个铸件是否需要单独的定位套。
本次转换审查与我们方案中的单路径问题并列。 压铸倾向路径文章那篇文章探讨的是某种萃取路径是否已被证实有效。这篇文章则探讨当铸造工艺发生变化时,哪些方面需要改变。
EVST的编辑观点是,评估多模铸造单元时,如果每个铸件都有其自身的简要记录,包括夹持区域、重量、支架支撑和下游方向,则评估最为简便。视频提供了单个铸件的物理信息;循环时间、冷却效果和铸件质量仍需生产数据佐证。