
一份有效的机器人涂装简报应明确每个表面(包括边角、凹槽和悬空接触点)所需的表面处理效果。如果仅对整个零件进行单一的表面处理描述,则这些区域可能存在歧义。因此,在比较喷涂路径之前,应先标记这些区域的具体要求,以便工艺团队能够区分难以处理的表面和未明确指定表面。
将零件图转换为曲面图
视频00:05处,一个绿色机器人从侧面接近悬挂的工件。00:18处的俯视图则展示了工件的另一部分及其支撑结构。这些观察结果引出了一个有用的问题:在这种悬挂结构中,涂层必须覆盖哪些表面?它们并未确定涂层厚度或是否存在被遮挡的表面。
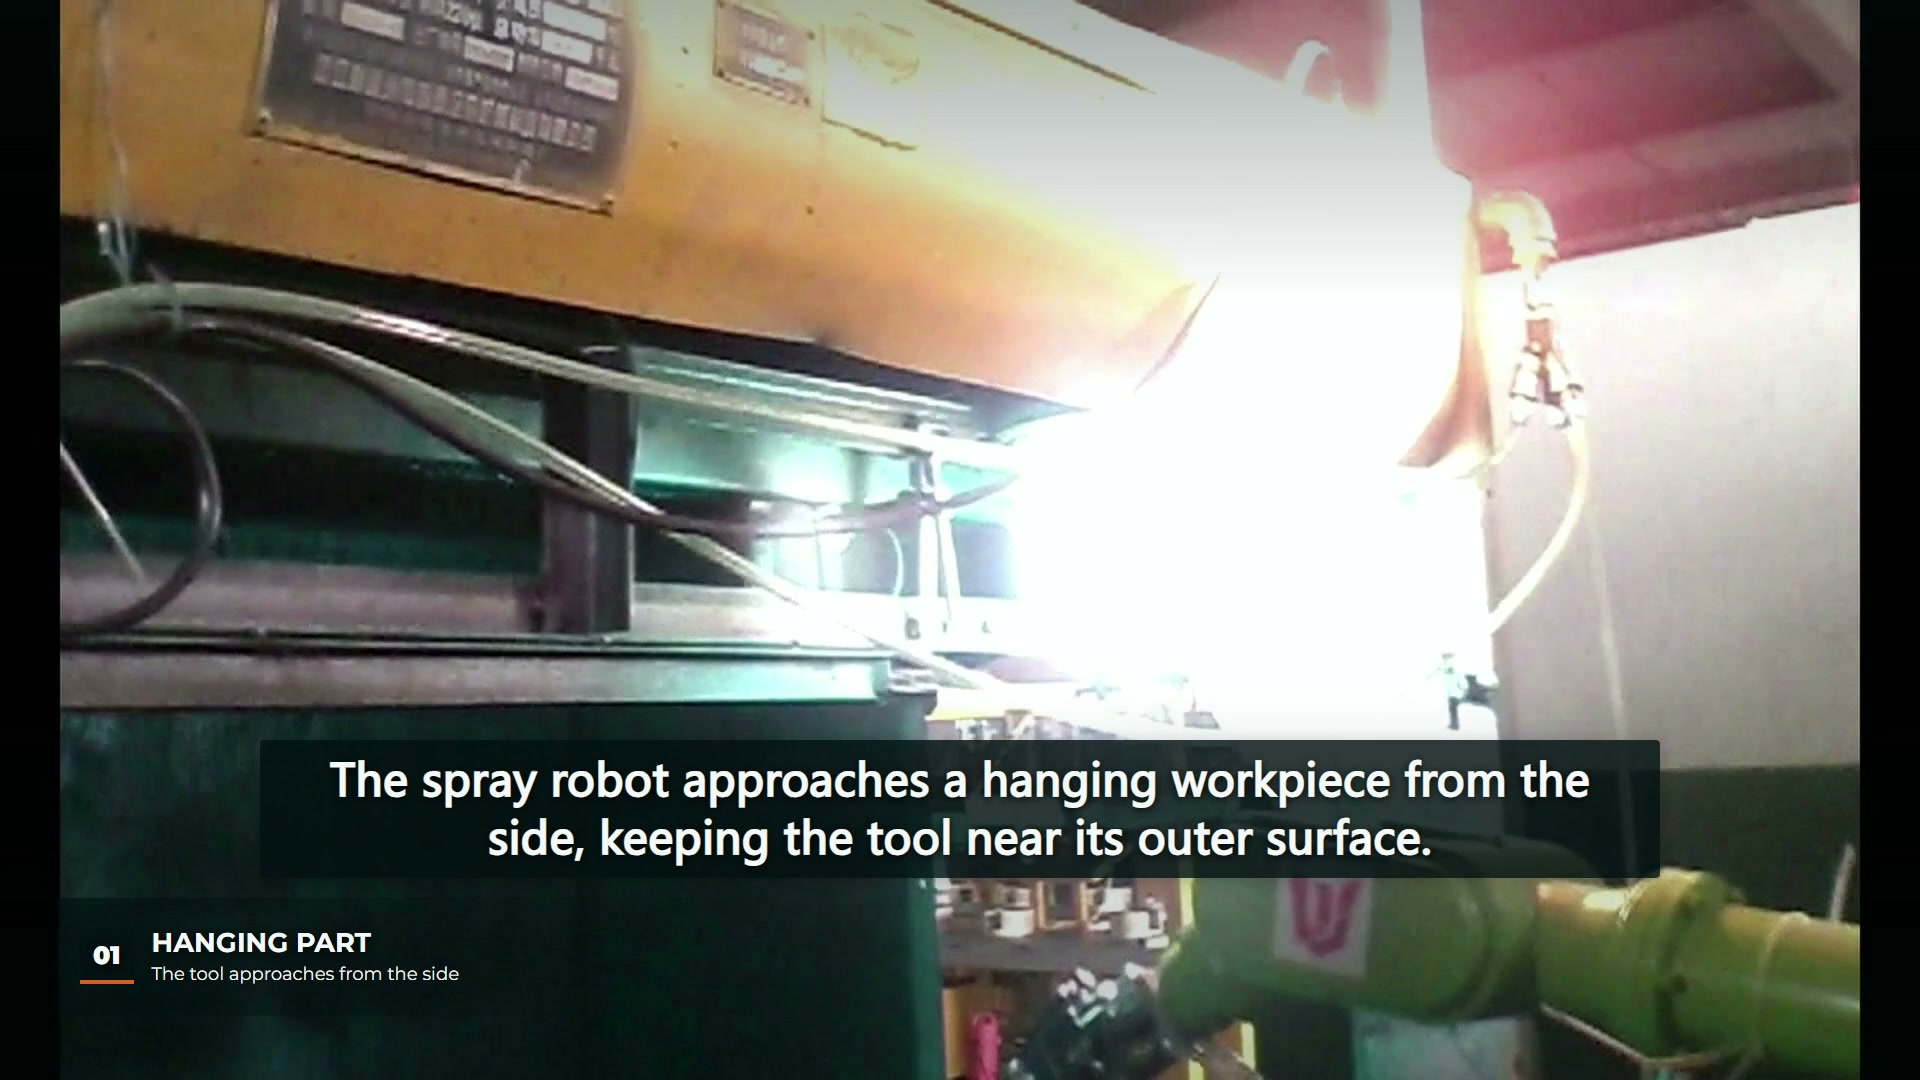
利用图纸中已有的特征参照物来区分宽面、凸边、凹陷区域和悬挂触点。为每个区域指定一个需求负责人,并制定解决不确定性的方法。例如,在一种应用中,触点区域可以保持未涂覆状态,而在另一种应用中则必须涂覆;这是产品要求,而非机器人编程人员可以决定的事项。
| 拟建部分的区域 | 澄清记录 | 还有什么需要核查? |
|---|---|---|
| 宽阔的裸露面部 | 所需完成和检验地点 | 所选流程是否满足该要求 |
| 角或凸起 | 哪些相邻面需要覆盖 | 拟议悬挂方向下的局部覆盖范围 |
| 凹槽或背面 | 是否包含在镀膜范围内 | 进入和适当的检查视野 |
| 悬空触点 | 允许的接触区域和任何表面处理例外情况 | 关于该区域的处理或后续处置的协议 |
这些是建议的简要字段,而不是对拍摄的安装过程中已完成的检查的观察结果。
将几何指导控制在其范围内
Graco的喷涂技术指南 解释了改变喷枪角度和距离如何影响喷涂覆盖范围。其家用无气喷涂的距离和重叠率不应作为此机器人的设置。相关的规划原则更为具体:拐角会改变工具与局部表面的关系,因此其要求需要特别关注。
已发表 Sames机器人喷涂解决方案 该视频描述了通过调整气动形状来使喷涂模式适应工件的情况。这是一个设备示例。它说明了为什么涂装讨论可能涉及喷涂机配置以及机器人运动;本视频并未具体说明喷涂机或其可用功能。
根据未解答的要求选择样本
对于拟议的应用,样品方案可以参照表面图。如果不确定性涉及凹槽,则仅凭宽阔正面的测试结果无法解答。如果问题出在悬挂触点上,则应将测试的悬挂装置与检测结果一同记录。切勿仅检查了易于观察的区域就断定整个零件合格。
这份需求图先于我们之前讨论的动作检查。 机器人喷洒路径干运行指南该图定义了涂层必须达到的目标;空运行审查则评估了设备如何接近工件。两者都不能替代后续的涂层评估。
EVST的编辑观点是,未解决的表面处理要求应在项目简报中明确列出。通过标注零件图、实际悬挂装置以及针对特定区域的检验要求,可以更轻松地解决这些不确定性,而不会将流畅的喷涂动作演变成对涂层质量的质疑。