
โดยทีมบรรณาธิการ EVST · อัปเดตล่าสุด: 11 มิถุนายน 2026
อุปกรณ์จัดตำแหน่งชิ้นงานสำหรับการเชื่อม แท่นหมุน และเครื่องมือเคลื่อนย้ายชิ้นงาน ล้วนเป็นอุปกรณ์ที่ใช้เคลื่อนย้ายชิ้นงานหรือหัวเชื่อมเพื่อเชื่อมรอยต่อได้อย่างมีประสิทธิภาพมากขึ้น แต่แต่ละอุปกรณ์ก็แก้ปัญหาที่แตกต่างกัน อุปกรณ์จัดตำแหน่งชิ้นงานจะหมุนและเอียงชิ้นงานเพื่อให้รอยเชื่อมแต่ละรอยอยู่ในตำแหน่งราบเรียบ แท่นหมุนจะจัดตำแหน่งชิ้นงานระหว่างสถานีโหลดและสถานีเชื่อมเพื่อให้การโหลดและการเชื่อมซ้อนทับกัน เครื่องมือเคลื่อนย้ายชิ้นงานจะยกและเคลื่อนย้ายหัวเชื่อมไปบนชิ้นงานขนาดใหญ่หรือชิ้นงานที่อยู่กับที่ การเลือกใช้อุปกรณ์ที่เหมาะสมนั้นขึ้นอยู่กับข้อจำกัดของคุณ ไม่ว่าจะเป็นทิศทางของชิ้นงาน การซ้อนทับของรอบการเชื่อม หรือระยะการเข้าถึงของหัวเชื่อม
เครื่องจักรทั้งสามชนิด นิยามอย่างไร
ความสับสนระหว่างคำศัพท์เหล่านี้เกิดจากการทับซ้อนกัน กล่าวคือ เซลล์เดียวอาจประกอบไปด้วยทั้งสามอย่าง การแยกหน้าที่หลักของพวกมันออกจากกันจะทำให้การเลือกทำได้ง่ายขึ้น
เครื่องเชื่อมตำแหน่ง
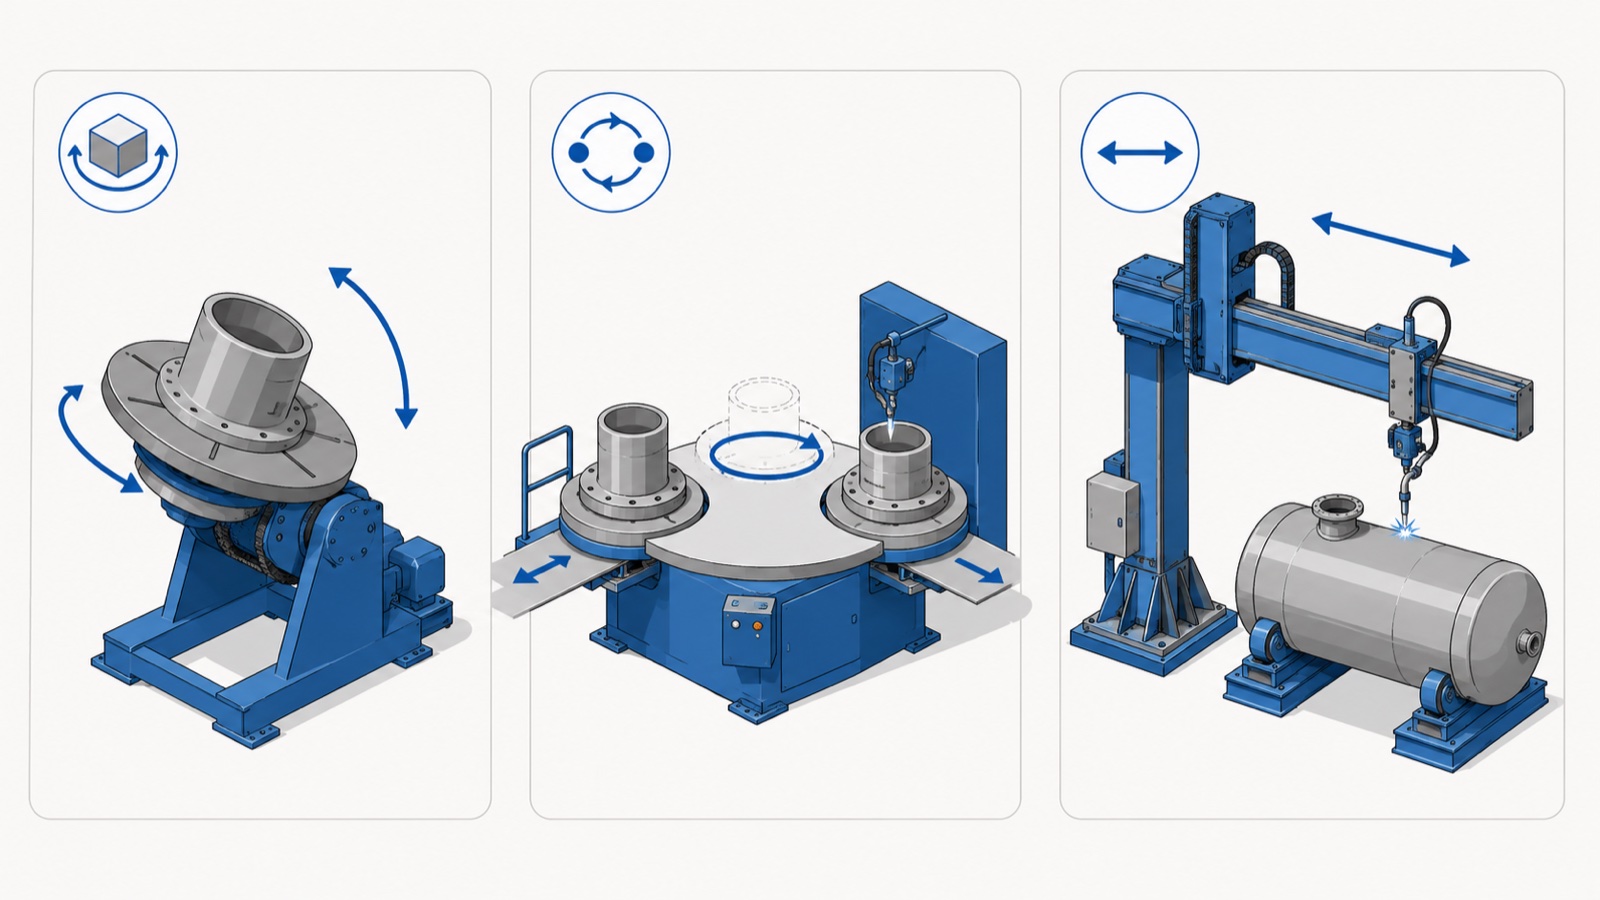
อุปกรณ์จัดตำแหน่งชิ้นงานจะยึดชิ้นงานและเคลื่อนย้ายชิ้นงาน โดยการหมุน การเอียง หรือทั้งสองอย่าง เพื่อให้รอยเชื่อมแต่ละรอยอยู่ในตำแหน่งราบหรือแนวนอน ซึ่งเป็นตำแหน่งที่ให้คุณภาพการเชื่อมและการเติมเนื้อโลหะได้ดีที่สุด หน้าที่ของมันคือการจัดวางตำแหน่งชิ้นงาน อุปกรณ์จัดตำแหน่งชิ้นงานเป็นเครื่องมือที่เหมาะสมเมื่อปัจจัยจำกัดคือการเข้าถึงรอยเชื่อมที่หากไม่มีอุปกรณ์นี้ จะต้องใช้การเชื่อมที่ช้าและมีโอกาสเกิดข้อบกพร่องสูง รายละเอียดทั้งหมดของประเภทอุปกรณ์จัดตำแหน่งชิ้นงานอยู่ในเอกสารของเรา คู่มือการจัดตำแหน่งการเชื่อม.
แท่นหมุนสำหรับงานเชื่อม (โต๊ะกำหนดตำแหน่ง)
แท่นหมุน ซึ่งมักเป็นแท่นสองสถานีหรือแท่นหมุนดัชนี จะสลับชิ้นส่วนระหว่างตำแหน่งการโหลด/ขนถ่ายและตำแหน่งการเชื่อม ในขณะที่หุ่นยนต์ทำการเชื่อมชิ้นส่วนที่สถานีเชื่อม ผู้ปฏิบัติงานจะขนถ่ายชิ้นส่วนที่เสร็จแล้วออกและโหลดชิ้นส่วนใหม่ที่สถานีโหลด จากนั้นแท่นหมุนจะหมุนกลับตำแหน่งเดิม หน้าที่ของมันคือการซ้อนทับรอบการทำงาน: มันซ่อนเวลาการโหลดไว้เบื้องหลังเวลาการเชื่อม ทำให้การใช้ประโยชน์จากสถานีเพิ่มขึ้น แท่นหมุนอาจมีตัวกำหนดตำแหน่งอยู่บนแต่ละด้าน ซึ่งทั้งสองอย่างนี้ไม่จำเป็นต้องแยกจากกัน
เครื่องมือควบคุมการเชื่อม
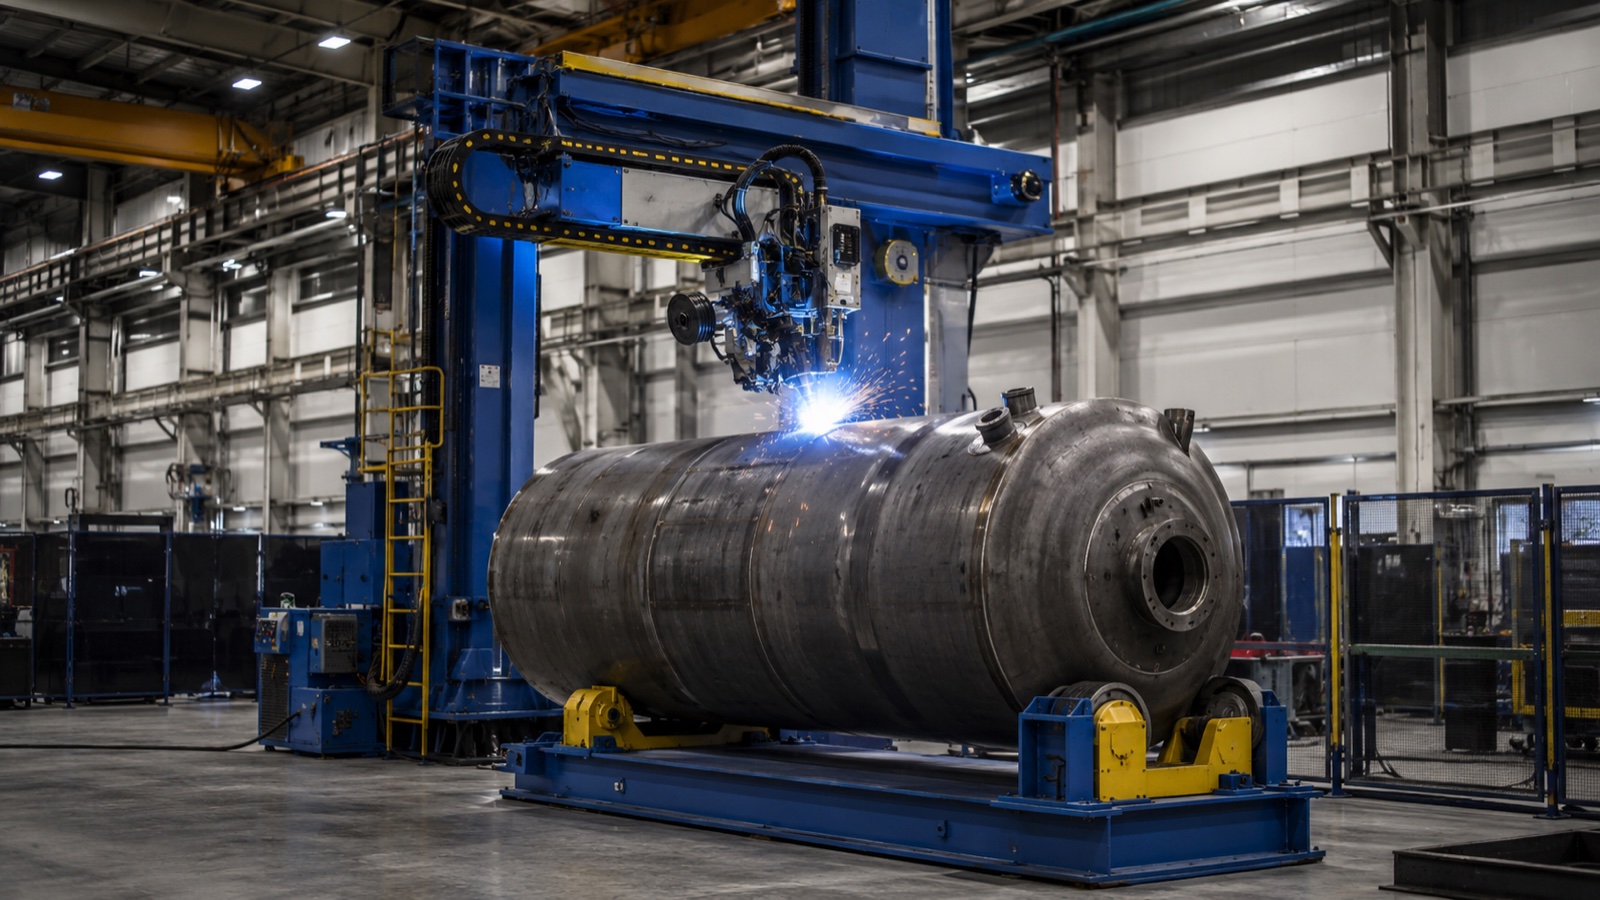
เครื่องมือควบคุมการเชื่อม หรือบางครั้งเรียกว่า เครื่องมือแบบเสาและแขนยื่น จะเคลื่อนหัวเชื่อมแทนที่จะเป็นชิ้นงาน เสาแนวตั้งและแขนยื่นแนวนอนจะยกหัวเชื่อม (และมักจะมีระบบป้อนลวดและสารช่วยเชื่อม) ออกไปเหนือชิ้นงานขนาดใหญ่ เพื่อเข้าถึงรอยเชื่อมบนภาชนะ ถัง และชิ้นส่วนโลหะยาวๆ ที่มีขนาดใหญ่เกินกว่าจะหมุนได้อย่างอิสระ หน้าที่ของมันคือการเข้าถึงหัวเชื่อมเหนือชิ้นงานขนาดใหญ่ที่อยู่กับที่หรือหมุนช้าๆ ซึ่งมักจะใช้ร่วมกับเครื่องกำหนดตำแหน่งแกนเดียวที่หมุนภาชนะใต้แขนยื่น
| เครื่อง | สิ่งที่เคลื่อนไหว | งานหลัก | ชนะเมื่อ |
|---|---|---|---|
| Positioner | ส่วน (หมุน/เอียง) | จัดตะเข็บให้เรียบเสมอกัน | รอยต่อไม่อยู่ในตำแหน่งที่ถูกต้องบนชิ้นส่วนที่เคลื่อนที่ได้ |
| แท่นหมุน / โต๊ะหมุนแบบมีดัชนี | ส่วน (ดัชนีระหว่างสถานี) | การโหลดแบบซ้อนทับพร้อมการเชื่อม | เวลาในการโหลด/ขนถ่ายจำกัดปริมาณงาน |
| แขนกล (เสาและแขนกล) | คบเพลิง/หัว | ตะเข็บที่เข้าถึงได้บนชิ้นงานขนาดใหญ่ที่ติดตั้งอยู่กับที่ | ชิ้นส่วนนั้นมีขนาดใหญ่เกินไป จึงไม่สามารถจัดวางได้อย่างอิสระ |
วิธีการเลือก: เลือกเครื่องจักรให้เหมาะสมกับข้อจำกัด
วิธีที่ชัดเจนที่สุดคือ ระบุจุดที่เป็นปัญหาคอขวดในกระบวนการปัจจุบันของคุณ จากนั้นเลือกเครื่องจักรที่สามารถขจัดปัญหาคอขวดนั้นได้
หากข้อจำกัดคือตำแหน่งการเชื่อม
เมื่อช่างเชื่อมทำงานในที่สูงหรือแนวตั้ง หรือหุ่นยนต์ไม่สามารถรักษาองศาการทำงานที่ดีได้ ปัญหาคอขวดอยู่ที่การวางแนวชิ้นงาน และอุปกรณ์จัดตำแหน่งชิ้นงานคือคำตอบ ตามมาตรฐาน AWS D1.1 การเชื่อมในแนวราบและแนวนอนรองรับกระแสไฟฟ้าและความเร็วในการเคลื่อนที่สูงกว่าการเชื่อมในตำแหน่งที่ไม่ตรง ดังนั้นการปรับทิศทางชิ้นงานให้ราบเรียบจึงมักเป็นการเพิ่มคุณภาพและความเร็วที่มากที่สุด อุปกรณ์จัดตำแหน่งชิ้นงานแบบสองแกนเหมาะสำหรับชิ้นงานที่มีรอยเชื่อมหลายระนาบ ส่วนอุปกรณ์แบบแกนเดียวเหมาะสำหรับงานทรงกระบอก
หากข้อจำกัดคือเวลาในการโหลด
เมื่อหุ่นยนต์หรือเครื่องเชื่อมหยุดทำงานรอการโหลดและขนถ่ายชิ้นส่วน ปัญหาคอขวดคือการทับซ้อนกันของรอบการทำงาน และแท่นหมุนสองสถานีคือคำตอบ ตามหลักปฏิบัติทั่วไปในการออกแบบเซลล์การผลิต แท่นหมุนสามารถเพิ่มเวลาการทำงานของหุ่นยนต์จากประมาณครึ่งหนึ่งของรอบการทำงานไปเป็นมากกว่า 80 เปอร์เซ็นต์ได้ โดยการย้ายการโหลดออกจากเส้นทางวิกฤต ซึ่งมักเป็นการเพิ่มผลผลิตด้วยต้นทุนที่ต่ำที่สุดสำหรับหุ่นยนต์ที่มีอยู่แล้ว
ถ้าข้อจำกัดคือขนาดของชิ้นส่วน
เมื่อชิ้นส่วนเป็นภาชนะขนาดใหญ่ ถัง หรือโครงสร้างยาวที่ไม่สามารถหมุนได้อย่างอิสระภายใต้หัวเชื่อมแบบตายตัว ปัญหาคอขวดคือระยะการเข้าถึง และเครื่องมือควบคุมการเคลื่อนที่ ซึ่งโดยปกติจะมีตัวกำหนดตำแหน่งแกนเดียวสำหรับหมุนชิ้นส่วน จะเป็นคำตอบ แขนกลจะพาหัวเชื่อมไปตามรอยเชื่อม ในขณะที่ตัวกำหนดตำแหน่งจะให้การหมุน ซึ่งเป็นการผสมผสานที่เป็นมาตรฐานในการผลิตภาชนะรับแรงดันและท่อ
พวกเขามักจะทำงานร่วมกัน
ในทางปฏิบัติ เมื่อวิศวกรของ EVST ออกแบบผังการเชื่อม คำถามที่มักถูกถามไม่ใช่ “เลือกเครื่องไหน” แต่เป็น “การจัดวางแบบไหนที่เหมาะสม” ผังการเชื่อมสำหรับงานโลหะหนักโดยทั่วไปจะใช้เครื่องกำหนดตำแหน่งแกนเดียว (สำหรับหมุนชิ้นงาน) ร่วมกับเครื่องเคลื่อนย้ายหัวเชื่อมแบบมีเสาและแขน (สำหรับเคลื่อนย้ายหัวเชื่อมไปตามความยาว) ส่วนผังการเชื่อมสำหรับงานช่างด้วยหุ่นยนต์โดยทั่วไปจะใช้แท่นหมุนสองสถานี (สำหรับการซ้อนทับของชิ้นงาน) ร่วมกับเครื่องกำหนดตำแหน่งสองแกนในแต่ละด้าน (สำหรับการกำหนดทิศทางของรอยเชื่อม) เพื่อให้หุ่นยนต์ตัวเดียวเชื่อมชิ้นงานหนึ่งชิ้นในขณะที่ผู้ปฏิบัติงานทำการโหลดชิ้นงานอีกชิ้นหนึ่ง การตั้งชื่อเครื่องจักรแต่ละเครื่องตามลักษณะงาน ทิศทาง การซ้อนทับ หรือระยะการทำงาน จะช่วยให้การตัดสินใจในการจัดวางผังมีความชัดเจน แม้ว่าเครื่องจักรทั้งสามชนิดจะปรากฏอยู่ในผังเดียวกันก็ตาม
สำหรับเซลล์อัตโนมัติ แกนการเคลื่อนที่ทั้งหมดนี้จะกลายเป็นแกนการเคลื่อนที่ที่ประสานกันภายใต้ตัวควบคุมหุ่นยนต์ รายละเอียดเกี่ยวกับวิธีการระบุและเสนอราคาหุ่นยนต์ แหล่งจ่ายไฟ และตัวกำหนดตำแหน่งนั้นมีอธิบายไว้ในเว็บไซต์ผลิตภัณฑ์ของ EVST คู่มือการเลือกชุดหุ่นยนต์เชื่อม.
ต้นทุนและความซับซ้อน (โดยสังเขป)
โดยคร่าวๆ แล้ว เครื่องจัดตำแหน่งแบบแกนเดียวเป็นแบบที่ง่ายที่สุดและต้นทุนต่ำที่สุดในสามแบบ แท่นหมุนสองสถานีจะเพิ่มชุดจับยึดและกลไกการจัดตำแหน่งอีกชุดหนึ่ง ส่วนเครื่องมือจับยึดแบบเสาและแขนมักจะเป็นอุปกรณ์ที่มีราคาสูงที่สุดเนื่องจากโครงสร้างและระยะการทำงาน แต่การเปรียบเทียบที่ถูกต้องไม่ใช่ราคาที่ระบุไว้ แต่เป็นต้นทุนต่อการเชื่อมที่ดีในปริมาณงานของคุณ แท่นหมุนที่เพิ่มประสิทธิภาพการใช้งานหุ่นยนต์เป็นสองเท่าสามารถคืนทุนได้เร็วกว่าราคาที่ระบุไว้ ในขณะที่เครื่องมือจับยึดขนาดใหญ่เกินไปที่ซื้อมาสำหรับชิ้นส่วนที่คุณเชื่อมเพียงปีละสองครั้งจะไม่คุ้มค่า สำหรับการจัดทำงบประมาณและผลตอบแทนจากการลงทุน (ROI) สำหรับเครื่องจัดตำแหน่งโดยเฉพาะ โปรดดูที่ EVST คู่มือต้นทุนและผลตอบแทนจากการลงทุนของเครื่องจัดตำแหน่งการเชื่อม.
กลุ่มผลิตภัณฑ์การจัดการชิ้นงานของ EVST
EVST ซึ่งมีสำนักงานใหญ่อยู่ที่เฉิงตูและโรงงานผลิตอยู่ที่เหวินหลิง จัดจำหน่ายเครื่องจัดตำแหน่งชิ้นงานสำหรับการเชื่อมแบบแกนเดียว สองแกน และสามแกน โดยเป็นส่วนหนึ่งของระบบการเชื่อมด้วยหุ่นยนต์แบบครบวงจร ควบคู่ไปกับหุ่นยนต์เชื่อม QJAR และระบบจ่ายไฟ เครื่องจัดตำแหน่งชิ้นงานสามารถใช้งานร่วมกับสถานีหมุนและโครงสร้างรองรับหัวเชื่อม เพื่อให้การวางแนวชิ้นงาน การทับซ้อนของโหลด และระยะการเข้าถึงของหัวเชื่อมได้รับการออกแบบร่วมกันสำหรับกลุ่มชิ้นงานที่กำหนด แทนที่จะซื้อเครื่องจักรแบบแยกส่วน
จากบันทึกการรับรองของ EVST สายการผลิตหุ่นยนต์และระบบเชื่อมอัตโนมัติของบริษัทได้รับการรับรองคุณภาพระดับยานยนต์ IATF 16949 พร้อมด้วยการรับรองจากหน่วยงานภายนอกอย่าง CE, SGS และ TUV เนื่องจากคำตอบที่ถูกต้องมักเป็นการผสมผสานกัน EVST จึงออกแบบอุปกรณ์จัดการชิ้นงานโดยพิจารณาจากชิ้นส่วนที่มีปัญหาหนักที่สุดและเป้าหมายปริมาณงานที่ต้องการ แทนที่จะขายเครื่องจักรเพียงเครื่องเดียว
คำถามที่พบบ่อย (FAQs)
อุปกรณ์จัดตำแหน่งชิ้นงานสำหรับการเชื่อมกับแท่นหมุนแตกต่างกันอย่างไร?
อุปกรณ์จัดตำแหน่งชิ้นงานสำหรับการเชื่อมจะหมุนและเอียงชิ้นงานเพื่อให้รอยเชื่อมแต่ละรอยอยู่ในตำแหน่งราบเรียบ ช่วยแก้ปัญหาเรื่องทิศทางการเชื่อม ส่วนแท่นหมุนหรือแท่นดัชนีจะสลับชิ้นงานระหว่างสถานีโหลดและสถานีเชื่อม เพื่อให้การโหลดเกิดขึ้นในขณะที่ชิ้นงานก่อนหน้ากำลังเชื่อมอยู่ ช่วยแก้ปัญหาเรื่องการทำงานซ้อนทับกัน โดยทั่วไปมักจะใช้ร่วมกัน เช่น แท่นหมุนสามารถติดตั้งอุปกรณ์จัดตำแหน่งชิ้นงานได้ทั้งสองด้าน
เครื่องมือควบคุมการเชื่อมใช้สำหรับอะไร?
เครื่องมือควบคุมการเชื่อม หรือที่เรียกว่า "แขนจับชิ้นงานเชื่อม" นั้น จะเคลื่อนหัวเชื่อมแทนที่จะเป็นชิ้นงาน แขนจับชิ้นงานแนวตั้งและแขนจับชิ้นงานแนวนอนจะนำหัวเชื่อมออกไปเหนือชิ้นงานขนาดใหญ่ ภาชนะ ถัง และโครงสร้างยาวๆ ที่มีขนาดใหญ่เกินกว่าจะหมุนได้อย่างอิสระ โดยปกติแล้วจะใช้ร่วมกับเครื่องกำหนดตำแหน่งแกนเดียวที่หมุนชิ้นงานใต้แขนจับชิ้นงาน ซึ่งเป็นการตั้งค่ามาตรฐานในการผลิตภาชนะรับแรงดันและท่อ
ฉันจำเป็นต้องใช้ตัวจัดตำแหน่งหรือตัวควบคุมการเคลื่อนที่?
เลือกตามขนาดของชิ้นส่วน หากชิ้นส่วนสามารถหมุนและเอียงเพื่อให้รอยเชื่อมเรียบได้ อุปกรณ์จัดตำแหน่งชิ้นส่วนก็เพียงพอและใช้งานง่ายกว่า แต่ถ้าชิ้นส่วนมีขนาดใหญ่เกินกว่าจะจัดวางได้อย่างอิสระและหัวเชื่อมต้องเคลื่อนที่ไปยังรอยเชื่อม คุณจะต้องใช้เครื่องมือควบคุมการเคลื่อนที่ ซึ่งโดยทั่วไปจะมีอุปกรณ์จัดตำแหน่งแกนเดียวสำหรับหมุนชิ้นส่วน โรงงานผลิตขนาดใหญ่หลายแห่งใช้ทั้งสองอย่างร่วมกัน
เซลล์หนึ่งเซลล์สามารถใช้ตัวกำหนดตำแหน่ง แท่นหมุน และตัวจัดการพร้อมกันได้หรือไม่?
ใช่ และหลายๆ ที่ใช้แบบนั้น ทั้งสามอย่างนี้แก้ปัญหาข้อจำกัดที่แตกต่างกัน ได้แก่ การวางแนว การทับซ้อนของโหลด และระยะการเข้าถึง ดังนั้นเซลล์การผลิตจึงมักรวมพวกมันเข้าด้วยกัน: แท่นหมุนสำหรับแก้ปัญหาการทับซ้อนของโหลด ตัวกำหนดตำแหน่งบนพื้นผิวของแท่นหมุนเพื่อกำหนดทิศทางของรอยต่อ และแขนกลสำหรับชิ้นส่วนขนาดใหญ่ ในเซลล์การผลิตอัตโนมัติ พวกมันจะถูกกำหนดให้เป็นแกนการเคลื่อนที่ที่ประสานกันภายใต้ตัวควบคุมหุ่นยนต์
ตัวเลือกใดให้ผลลัพธ์ที่ดีขึ้นมากที่สุดในด้านประสิทธิภาพการประมวลผล?
ขึ้นอยู่กับปัญหาคอขวด หากช่างเชื่อมทำงานในตำแหน่งที่ไม่เหมาะสม เครื่องจัดตำแหน่งชิ้นงานจะให้ผลลัพธ์ที่ดีที่สุดทั้งในด้านคุณภาพและความเร็ว โดยการปรับแนวเชื่อมให้เรียบ หากหุ่นยนต์ต้องรอการโหลด แท่นหมุนสองสถานีจะให้ประโยชน์สูงสุดในด้านการใช้ประโยชน์โดยการซ้อนทับเวลาการโหลด หากชิ้นส่วนมีขนาดใหญ่เกินกว่าจะจัดวางได้ หุ่นยนต์แขนกลจะเป็นเครื่องจักรที่ช่วยให้ทำได้สำเร็จ ระบุข้อจำกัดก่อน จากนั้นเลือกเครื่องจักรที่สามารถขจัดข้อจำกัดนั้นได้
จะไปที่ไหนต่อไป
สำหรับรายละเอียดทางวิศวกรรมเกี่ยวกับคลาสของตัวกำหนดตำแหน่ง โปรดอ่าน... คู่มือการจัดตำแหน่งการเชื่อมหากต้องการจับคู่ตัวกำหนดตำแหน่ง EVST กับชิ้นส่วนของคุณ พร้อมเส้นทางไปยังใบเสนอราคา โปรดดูที่นี่ การเลือกอุปกรณ์จัดตำแหน่งการเชื่อม EVSTสำหรับรายละเอียดเกี่ยวกับชุดเชื่อมโลหะด้วยหุ่นยนต์แบบครบชุด โปรดดูที่หน้าของเรา คู่มือหุ่นยนต์เชื่อม และ คู่มือการเลือกเซลล์สำหรับคำถามเกี่ยวกับการจัดซื้อ สามารถติดต่อฝ่ายขายของ EVST ได้ทางช่องทางต่อไปนี้ 'ติดต่อเรา'..
เกี่ยวกับผู้เขียน: ทีมบรรณาธิการของ EVST เขียนเกี่ยวกับหุ่นยนต์อุตสาหกรรมและการผลิตอัจฉริยะสำหรับวิศวกรและผู้นำด้านการปฏิบัติงานที่ประเมินโครงการระบบอัตโนมัติ EVST (EVS TECH CO., LTD) ก่อตั้งขึ้นในเมืองเฉิงตูในปี 2018 ได้ส่งมอบโครงการระบบอัตโนมัติมากกว่า 600 โครงการ และส่งออกไปยังกว่า 100 ประเทศ โดยได้รับการรับรองมาตรฐาน IATF 16949 ระดับยานยนต์ และการรับรองจากหน่วยงานภายนอก CE / SGS / TUV สำหรับผลิตภัณฑ์ตระกูล QJAR, หุ่นยนต์ร่วมปฏิบัติงาน, SCARA และ delta