
กำหนดขอบเขตของแผงควบคุม พื้นที่รองรับที่อนุญาต สถานะการวางซ้อน และระยะห่างในการปลดล็อก ก่อนที่จะเลือกเส้นทางของหุ่นยนต์ อภิปรายใบสมัคร หรือส่งอีเมลไปที่ sales@evsrobot.com พร้อมแนบแบบร่างแผงควบคุม เอกสารนำเสนอ และข้อกำหนดเกี่ยวกับจำนวนแถวของแผง
ภาพวิดีโอแสดงให้เห็นหุ่นยนต์อุตสาหกรรมสีส้มที่มีหัวจับรูปสี่เหลี่ยมผืนผ้ากำลังเคลื่อนย้ายและวางซ้อนแผ่นเหล็กตาข่ายเชื่อมที่สถานีขนถ่ายและวางซ้อน แท่งเหล็กที่ยื่นออกมาและแผ่นเหล็กที่ซ้อนกันทำให้การควบคุมขอบเขตมีความสำคัญมากกว่าพิกัดการหยิบจับแบบกำหนดจุดเดียว
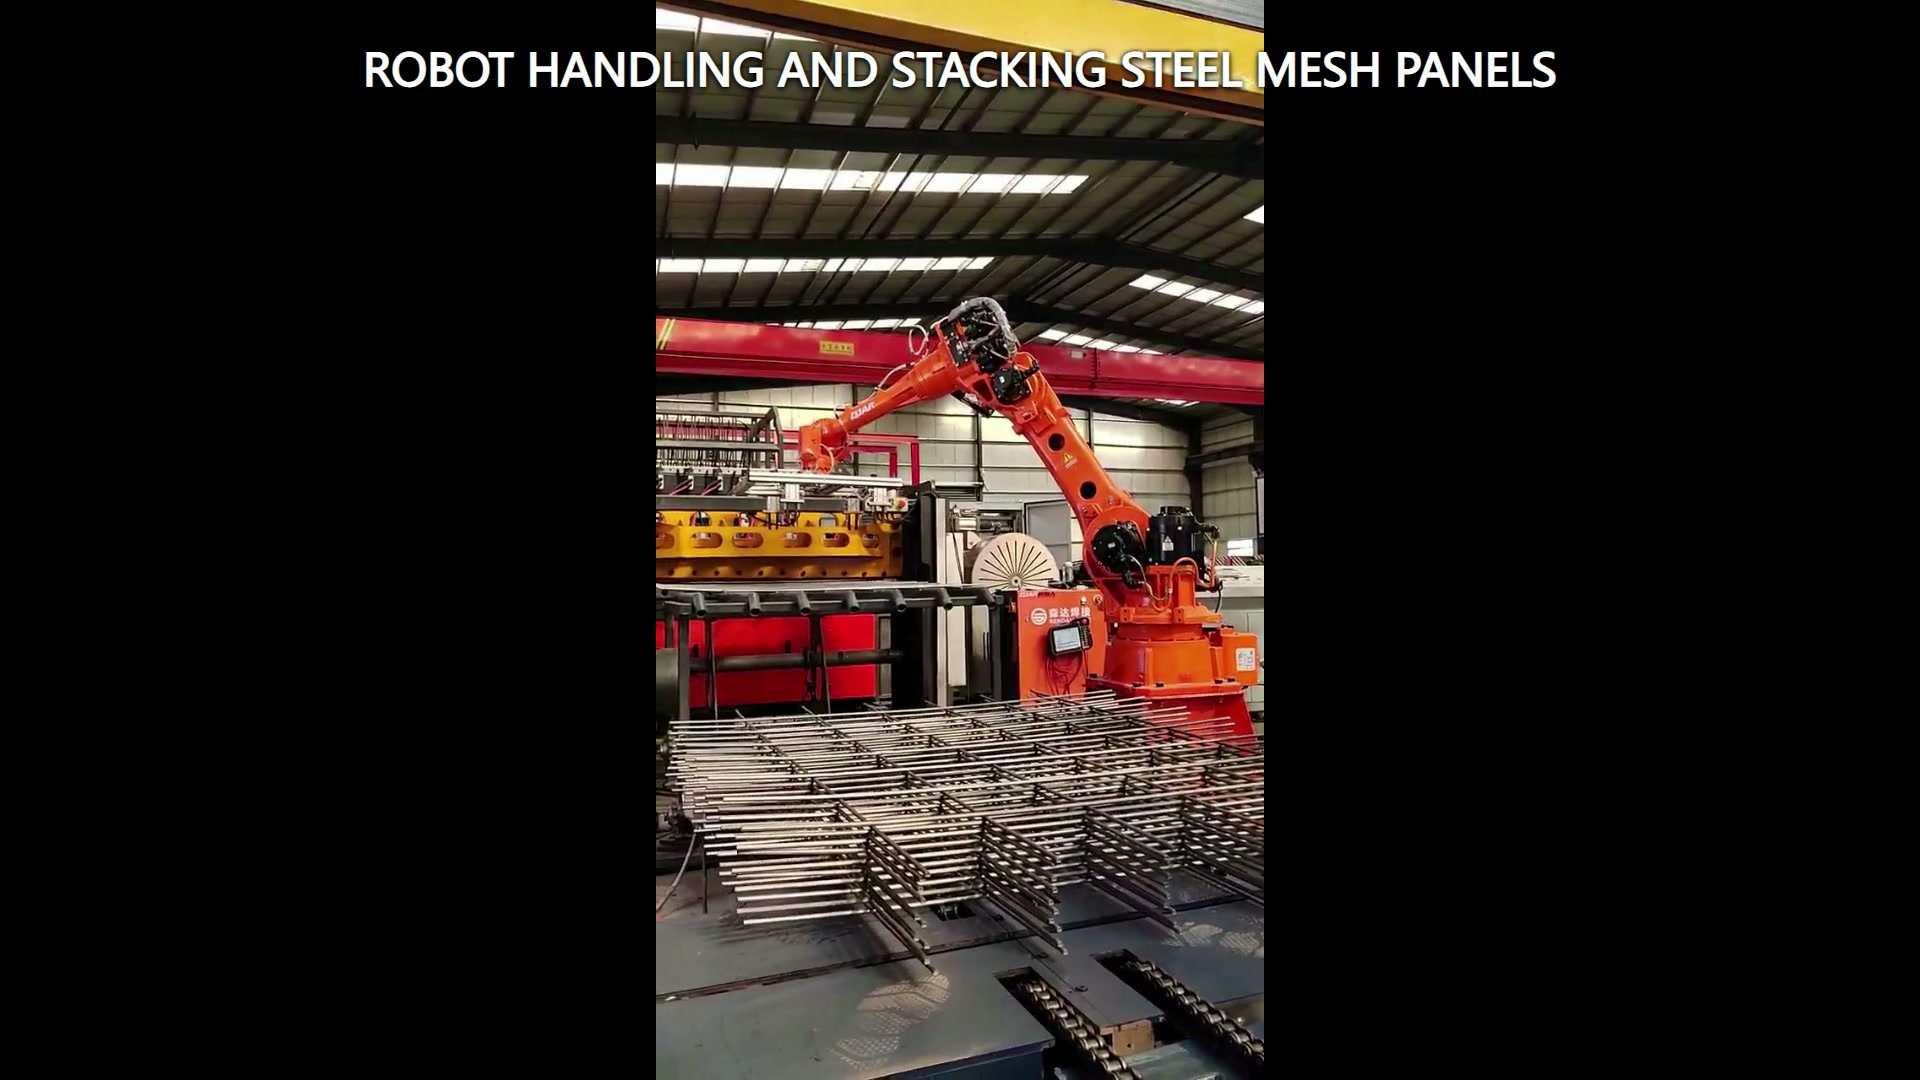
จำลองแผงควบคุมเป็นซองจดหมายแบบแปรผัน
แผงตาข่ายประกอบด้วยรูปสี่เหลี่ยมผืนผ้าด้านนอก แท่งตัดกัน และขอบที่ยื่นออกมาจำนวนมาก บันทึกความยาวและความกว้างโดยรวม ระยะห่างระหว่างแท่ง การยื่นของขอบ ช่วงความเรียบ และเงื่อนไขที่แผงอาจซ้อนทับหรือล็อกเข้าด้วยกัน แบบจำลองการใช้งานควรรวมถึงเครื่องมือและแผงเข้าด้วยกันตลอดการเคลื่อนไหวทั้งหมด
ควรใช้ตัวอย่างขอบเขตแทนที่จะใช้ภาพวาดที่สมบูรณ์แบบเพียงภาพเดียว แผงที่โค้งงออาจเพิ่มปริมาตรการกวาด แท่งที่เลื่อนอาจลดระยะห่างของเครื่องมือ แผงสองแผงที่ติดกันบางส่วนอาจสร้างภาระรวมที่ไม่คาดคิด สภาวะเหล่านี้ควรอยู่ในขั้นตอนการทดสอบความเป็นไปได้และการวางแผนการแก้ไขปัญหา
กำหนดข้อจำกัดด้านการสนับสนุนและการติดต่อ
ทำเครื่องหมายบริเวณที่อาจมีการรองรับหรือสัมผัสแผง และบริเวณที่เครื่องมือส่วนปลายต้องไม่สัมผัส วิธีการที่เลือกใช้ต้องรักษาแผงให้อยู่ในสภาพที่ใช้งานได้ตลอดกระบวนการยก เคลื่อนย้าย วาง และปล่อย การเลือกเครื่องมือควรเป็นไปตามแบบร่าง ตัวอย่าง ข้อจำกัดของพื้นผิว และการทดลองจริง
ภาพวิดีโอแสดงให้เห็นเครื่องมือปลายรูปสี่เหลี่ยมผืนผ้า แต่โครงการควรระบุหลักการทำงานของเครื่องมือดังกล่าวแยกต่างหาก แบบจำลองการใช้งานจำเป็นต้องแสดงตัวเครื่องมือ ท่อหรือสายเคเบิล การโก่งตัวของแผง และโครงสร้างโดยรอบเป็นหนึ่งเดียว
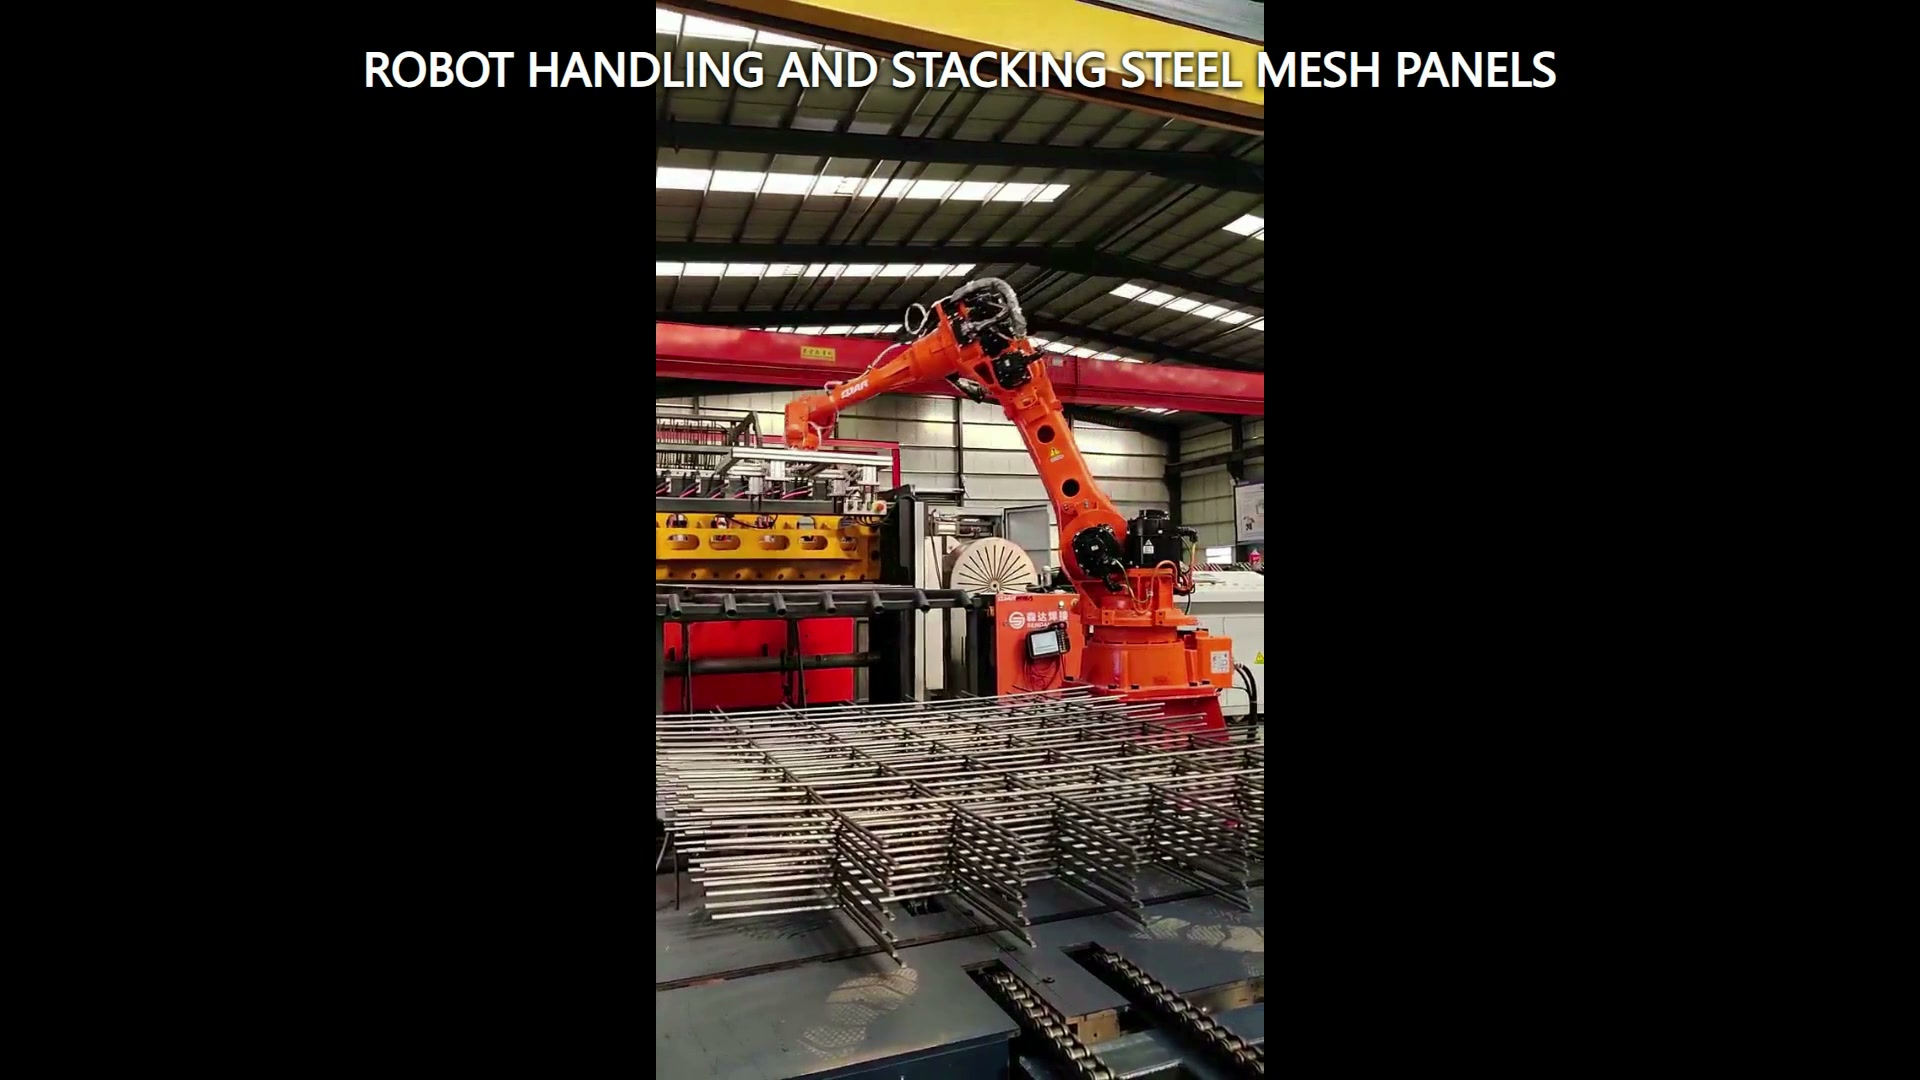
ระบุสแต็กที่วางไว้เป็นสถานะ
การเรียงซ้อนชิ้นงานจะไม่สมบูรณ์เพียงเพราะแผงชิ้นงานถึงพิกัดที่กำหนด ต้องระบุการจัดแนวขอบ การหมุนที่อนุญาต พื้นที่รองรับ ระยะห่างระหว่างชั้น (ถ้ามี) สภาพการเรียงซ้อนสูงสุดที่วางแผนไว้ และระยะห่างที่จำเป็นสำหรับการปลดเครื่องมือ ระบุตำแหน่งของแผงชิ้นงานถัดไปเทียบกับจุดอ้างอิงของการเรียงซ้อนด้วย
เส้นทางการปล่อยวัสดุควรเป็นไปอย่างราบรื่นโดยไม่ลากแท่งที่ยื่นออกมาหรือรบกวนชั้นที่อยู่ติดกัน ตรวจสอบชั้นแรก ชั้นกลาง และสภาพที่วางแผนไว้สูงสุด แต่ละชั้นอาจมีมุมของเครื่องมือและระยะห่างโดยรอบที่แตกต่างกัน
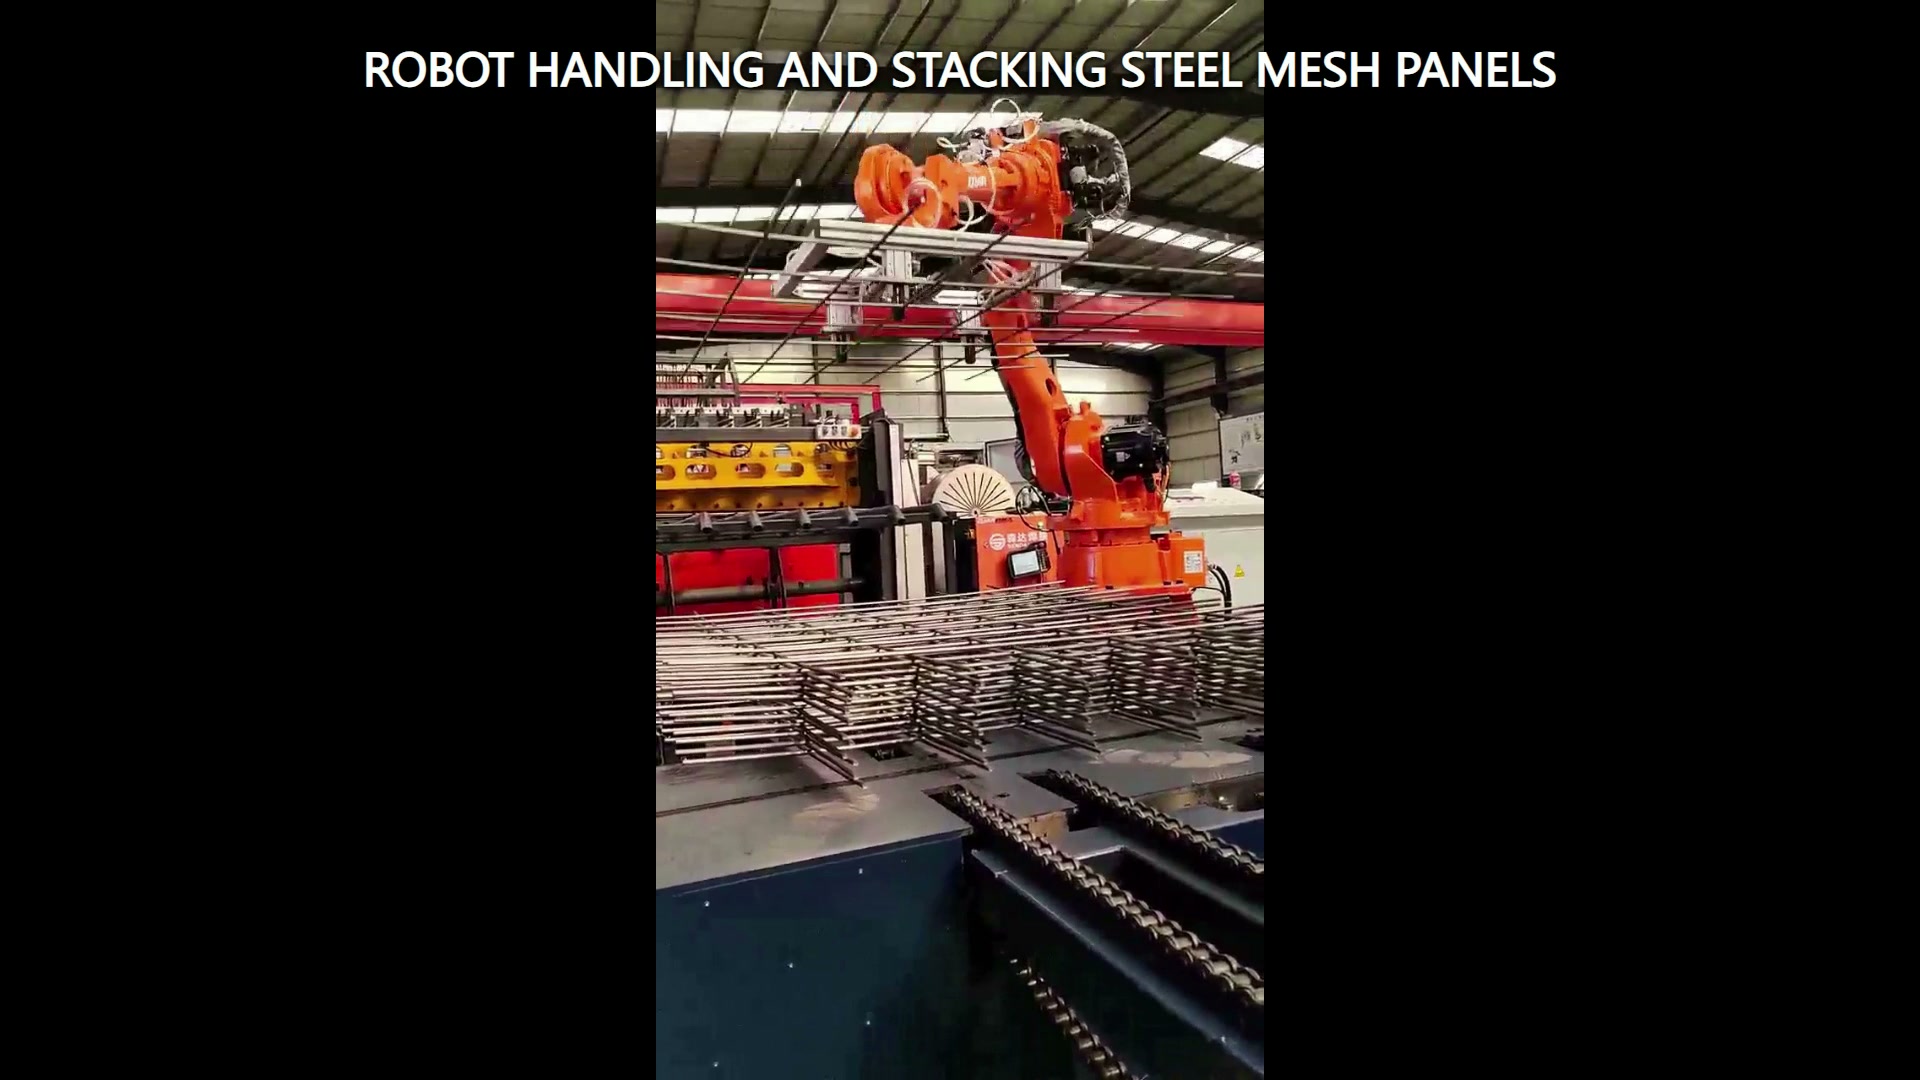
วางแผนการฟื้นฟูสถานการณ์ที่ยากลำบาก
ตารางสถานะควรครอบคลุมแหล่งที่มาที่ถูกใช้งาน แผงควบคุมได้รับการยืนยัน ปลายทางพร้อมใช้งาน สถานะที่วางได้รับการยืนยัน และเครื่องมือพร้อมใช้งาน เพิ่มการตอบสนองสำหรับแผงควบคุมที่หายไป แผงควบคุมที่เลื่อน แผงควบคุมซ้ำที่สงสัย ปลายทางถูกใช้งาน หรือการปล่อยที่ไม่สมบูรณ์ ทีมงานโครงการควรตัดสินใจว่าเงื่อนไขใดจะหยุดเพื่อการตรวจสอบ และเงื่อนไขใดจะเข้าสู่การกู้คืนแบบควบคุม
ในการทดลองควรบันทึกสถานะของแผงขาเข้า สภาพการรองรับจริง การยืนยันเครื่องมือ การวางแนว การจัดแนวขอบ และผลลัพธ์ของการฟื้นตัว ซึ่งจะให้หลักฐานที่ดีกว่าการบันทึกเพียงว่าหุ่นยนต์ทำการเคลื่อนไหวเสร็จสมบูรณ์หรือไม่
จัดทำเอกสารรายงานความเป็นไปได้
จัดเตรียมแบบร่างและตัวอย่างขอบเขต ช่วงมวลและจุดศูนย์ถ่วง ขีดจำกัดความเรียบและการฉายขอบ พื้นที่รองรับที่อนุญาต การนำเสนอแหล่งที่มา แบบร่างปล่องเป้าหมาย ระดับอ้างอิงของปล่อง แผนผังโดยรอบ การยืนยันที่จำเป็น และวิธีการยอมรับ รวมถึงสถานะปล่องที่ต่ำที่สุดและสูงสุด และรูปแบบแผงใด ๆ ที่ใช้สถานีเดียวกัน
ควรพิจารณาหุ่นยนต์ เครื่องมือ แผงควบคุม กองซ้อน อุปกรณ์ขนถ่าย และสภาพการเข้าถึงในฐานะแอปพลิเคชันแบบบูรณาการเดียวกัน ติดต่อ EVS เพื่อตรวจสอบซองจดหมาย แผนที่การรองรับ สถานะที่วางไว้ และเมทริกซ์การทดลอง ส่งอีเมลไปที่ sales@evsrobot.com
ภาพวิดีโอแสดงให้เห็นเพียงหุ่นยนต์สีส้มที่มองเห็นได้ อุปกรณ์ปลายรูปสี่เหลี่ยมผืนผ้า แผงตาข่ายเหล็กเชื่อม และการเคลื่อนที่แบบเรียงซ้อนเท่านั้น หลักการจับยึด น้ำหนักบรรทุก เวลาในการทำงาน ความแม่นยำ คุณภาพการเรียงซ้อน และข้อมูลลูกค้า จำเป็นต้องมีหลักฐานจากโครงการเพิ่มเติม