
ขอให้ตรวจสอบใบสมัคร หรือส่งอีเมลไปที่ sales@evsrobot.com พร้อมระบุข้อมูลชิ้นส่วน ตัวลำเลียง อินเทอร์เฟซอุปกรณ์ และรูปแบบการจัดวาง
ภาพวิดีโอแสดงให้เห็นหุ่นยนต์ร่วมปฏิบัติงานสีขาวและเขียวกำลังเคลื่อนที่อยู่ข้างๆ สถานีงานพันขดลวดสเตเตอร์ มองเห็นขดลวดสเตเตอร์รูปวงแหวนหรือตำแหน่งของเครื่องมือต่างๆ รวมถึงสายพานลำเลียงหรือพื้นที่จัดวางชิ้นงาน และอุปกรณ์ที่อยู่ภายในห้องปิด คำถามทางวิศวกรรมที่น่าสนใจคือ จะกำหนดสถานะในแต่ละขั้นตอนการส่งต่อได้อย่างไรโดยไม่ต้องสมมติลำดับการถ่ายโอนที่กล้องไม่ได้บันทึกไว้อย่างครบถ้วน
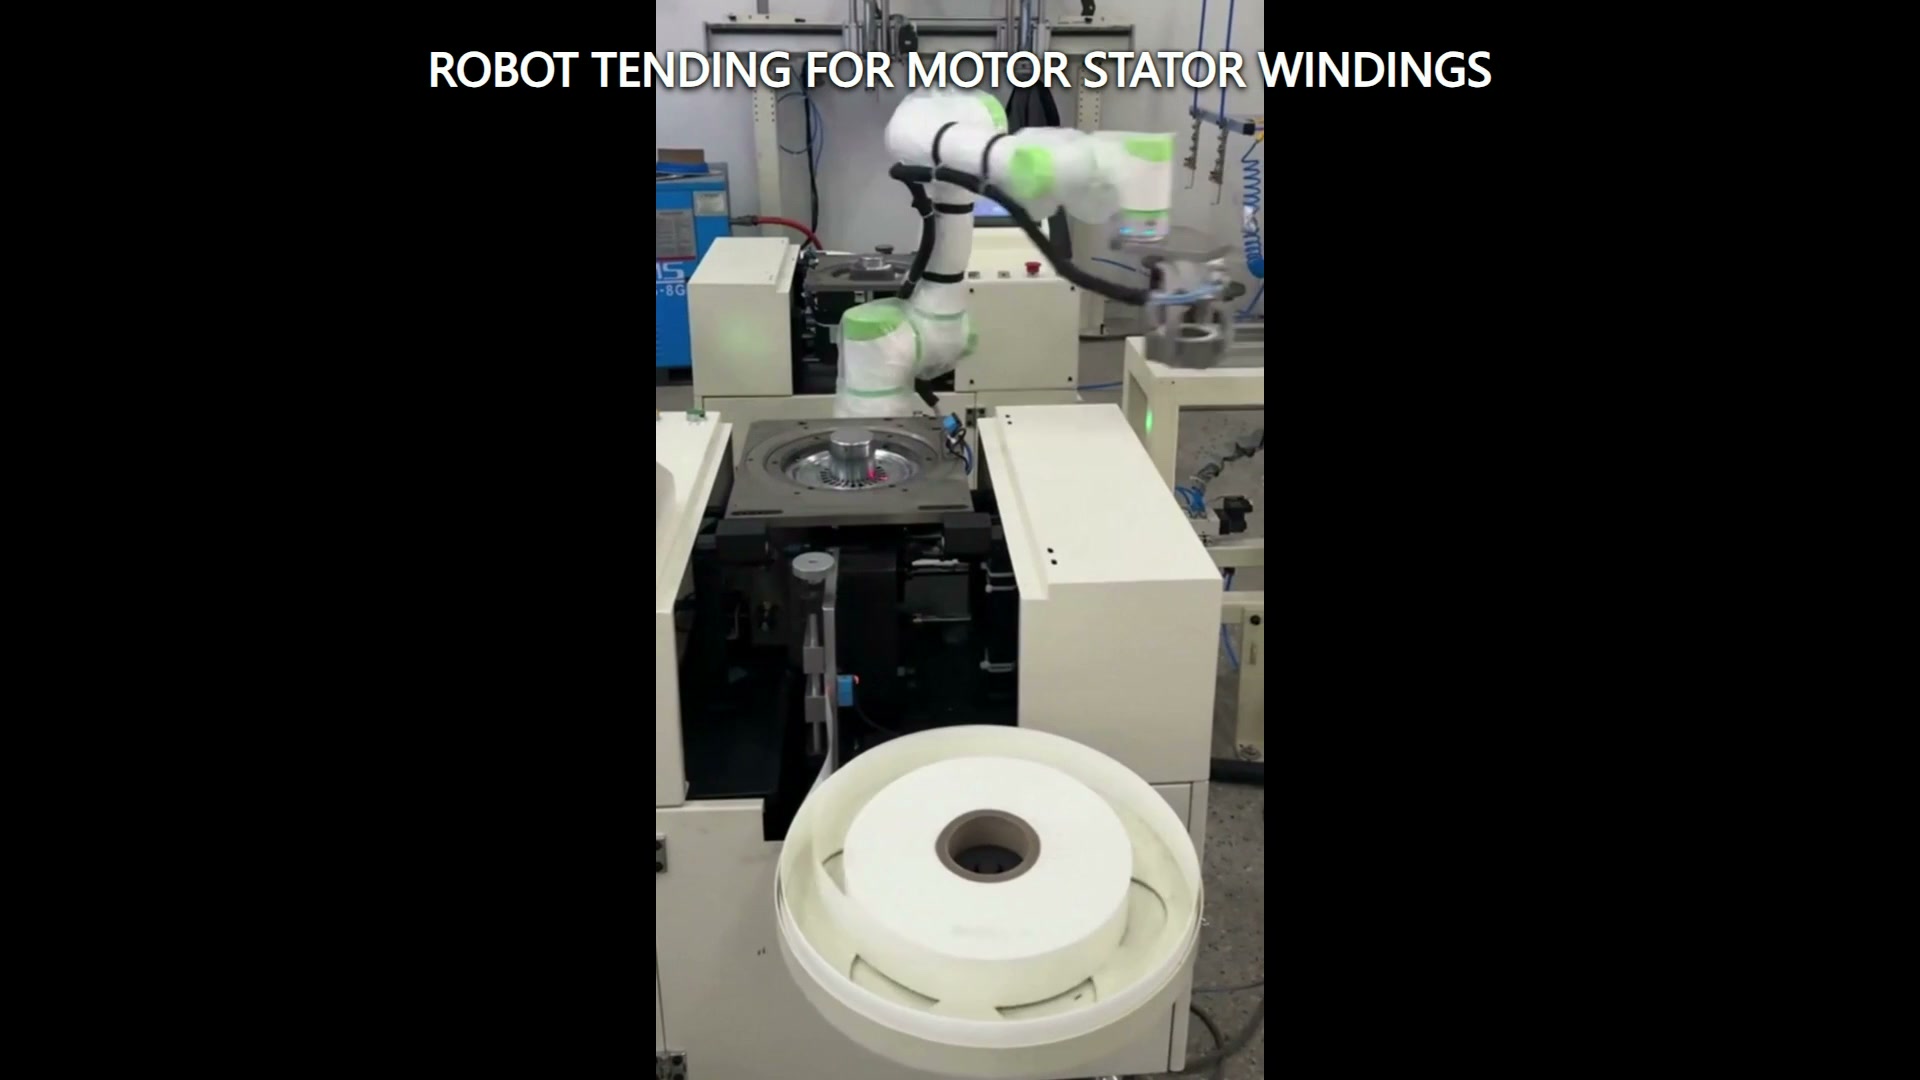
กำหนดขอบเขตทั้งสองด้านของการส่งต่อสัญญาณ
การดูแลโดยหุ่นยนต์เชื่อมต่อระบบสองระบบเข้าด้วยกัน ด้านหนึ่งนำเสนอชิ้นส่วนหรือตัวกลาง อีกด้านหนึ่งต้องพร้อมที่จะรับชิ้นส่วนหรือตัวกลางนั้น การศึกษาความเป็นไปได้ควรอธิบายถึงทั้งสองสถานะ สำหรับด้านที่นำเสนอ ให้บันทึกคุณลักษณะในการระบุตำแหน่ง ความแปรผันของท่าทางที่อนุญาต สัญญาณการใช้งาน และระยะห่างเหนือและรอบๆ ชิ้นส่วน สำหรับด้านที่รับ ให้กำหนดทิศทางที่ต้องการ สภาพการวางตัว ช่องเปิดที่มีอยู่ และการยืนยันว่าปลายทางสามารถรับน้ำหนักได้
คำอธิบายขอบเขตนี้มีประโยชน์มากกว่าคำขอทั่วไปที่ให้เคลื่อนย้ายชิ้นส่วนรูปวงแหวนจากจุดหนึ่งไปยังอีกจุดหนึ่ง มันบอกทีมงานโครงการว่าหุ่นยนต์สามารถพึ่งพาอะไรได้บ้างก่อนที่การเคลื่อนไหวจะเริ่มต้น และอะไรคือสิ่งที่ต้องเป็นจริงก่อนที่จะปล่อยหุ่นยนต์ออกไป
แยกรูปทรงเรขาคณิตของชิ้นส่วนออกจากรูปทรงเรขาคณิตของตัวพา
ขดลวดรูปวงแหวนอาจได้รับการรองรับโดยแท่นวาง รัง แกนหมุน ตัวแยก หรืออุปกรณ์จับยึดในกระบวนการผลิต ต้องตรวจสอบเครื่องมือและเส้นทางการเคลื่อนที่ของหุ่นยนต์เทียบกับขอบเขตโดยรวมของชิ้นส่วน ตัวรองรับ ตำแหน่งข้างเคียง และช่องเปิดของอุปกรณ์
ทำเครื่องหมายบริเวณที่อนุญาตให้สัมผัสได้ และพื้นที่ใด ๆ ที่ต้องคงไว้โดยไม่สัมผัส จากนั้นสร้างแบบจำลองซองจดหมายที่เล็กที่สุดและใหญ่ที่สุดที่คาดว่าจะเกิดขึ้น รวมถึงสถานะการนำเสนอที่เคลื่อนที่หรือเอียง ซึ่งอุปกรณ์ต้นทางอาจยังคงจัดประเภทว่ามีอยู่ หากตัวลำเลียงหมุนเวียนผ่านสายการผลิต ให้บันทึกการสึกหรอของตัวลำเลียง เศษสิ่งสกปรก และความแปรผันของการติดตั้งแยกต่างหากจากความแปรผันของชิ้นส่วน
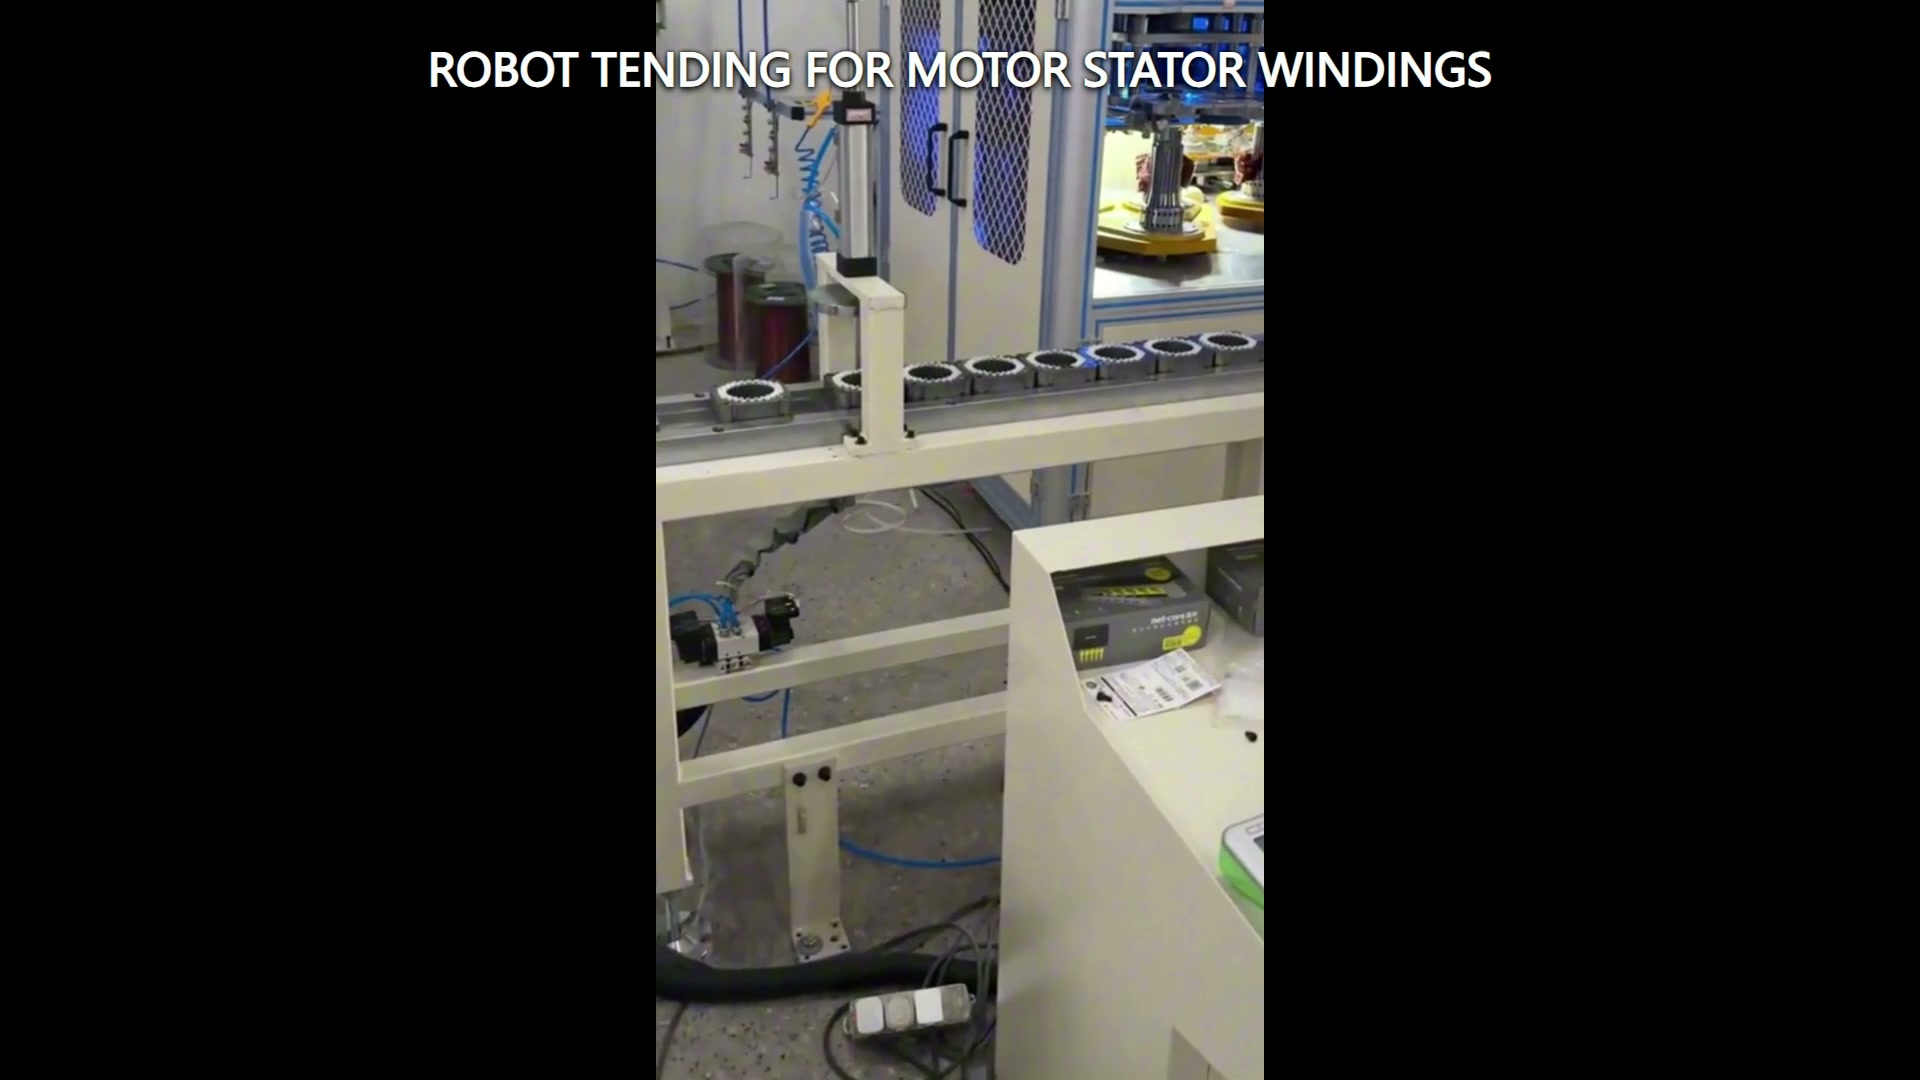
ระบุสถานะการแลกเปลี่ยนให้ชัดเจน
การส่งต่อควรมีสถานะการแลกเปลี่ยนที่กำหนดไว้ชัดเจน แทนที่จะอาศัยเพียงแค่จังหวะเวลา ตารางสถานะที่ใช้งานได้จริงอาจรวมถึง แหล่งที่มาถูกใช้งาน ปลายทางพร้อมใช้งาน หุ่นยนต์ว่าง การเคลื่อนที่ของอุปกรณ์หยุดลงเมื่อจำเป็นตามการประเมินความเสี่ยง สถานะของเครื่องมือได้รับการยืนยัน และชิ้นส่วนเข้าที่หลังจากวางแล้ว สัญญาณและฟังก์ชันความปลอดภัยที่แน่นอนขึ้นอยู่กับแอปพลิเคชันที่ผสานรวม และต้องได้รับการออกแบบและตรวจสอบความถูกต้องสำหรับโครงการนั้นๆ
ขั้นตอนการกู้คืนก็ควรอยู่ในตารางด้วยเช่นกัน หากชิ้นส่วนหายไป เอียง ไม่ได้ถูกปล่อย หรือไม่เข้าที่ ทีมงานจำเป็นต้องมีวิธีการตอบสนองที่ตกลงกันไว้ เช่น หยุดเพื่อตรวจสอบ กลับไปยังตำแหน่งที่ทราบ ลองใหม่ภายใต้สภาวะที่ควบคุมได้ หรือส่งชิ้นส่วนไปยังตำแหน่งอื่น บันทึกวิธีการตอบสนองที่เลือกไว้ในตารางอินเทอร์เฟซและตรวจสอบความถูกต้องในระหว่างการทดลองที่เป็นตัวแทน
ตรวจสอบเส้นทางการเปลี่ยนถ่ายผู้โดยสารทั้งหมด
การศึกษาเส้นทางการเคลื่อนที่ควรครอบคลุมจุดสอนมากกว่าสองจุด ตรวจสอบแขนหุ่นยนต์ ข้อมือ เครื่องมือปลายแขน ชิ้นส่วน สายเคเบิล ตัวลำเลียง ขอบสายพานลำเลียง ประตูหรือตู้เก็บอุปกรณ์ และโครงสร้างใกล้เคียงทั้งหมดเสมือนเป็นพื้นที่เคลื่อนที่เดียวกัน ทบทวนการเข้าใกล้ การทำงาน การยกหรือการถอน การเคลื่อนย้าย การวาง การปล่อย และการถอยกลับ
ภาพวิดีโอแนวตั้งดั้งเดิมอาจทำให้ความสัมพันธ์ของพื้นที่ทำงานได้ชัดเจนขึ้น ในขณะที่บริบทแนวนอนอาจมีจำกัด ดังนั้น การศึกษาการจัดวางจึงจำเป็นต้องใช้รูปทรงเรขาคณิตที่วัดได้จริงหรือแบบจำลองที่ได้รับการตรวจสอบแล้ว ไม่ใช่การประมาณการจากมุมมองของกล้อง ควรให้ความสนใจเป็นพิเศษกับช่องเปิดของอุปกรณ์และพื้นที่ที่จำเป็นสำหรับการถอดเครื่องมือออกหลังจากติดตั้งแล้ว
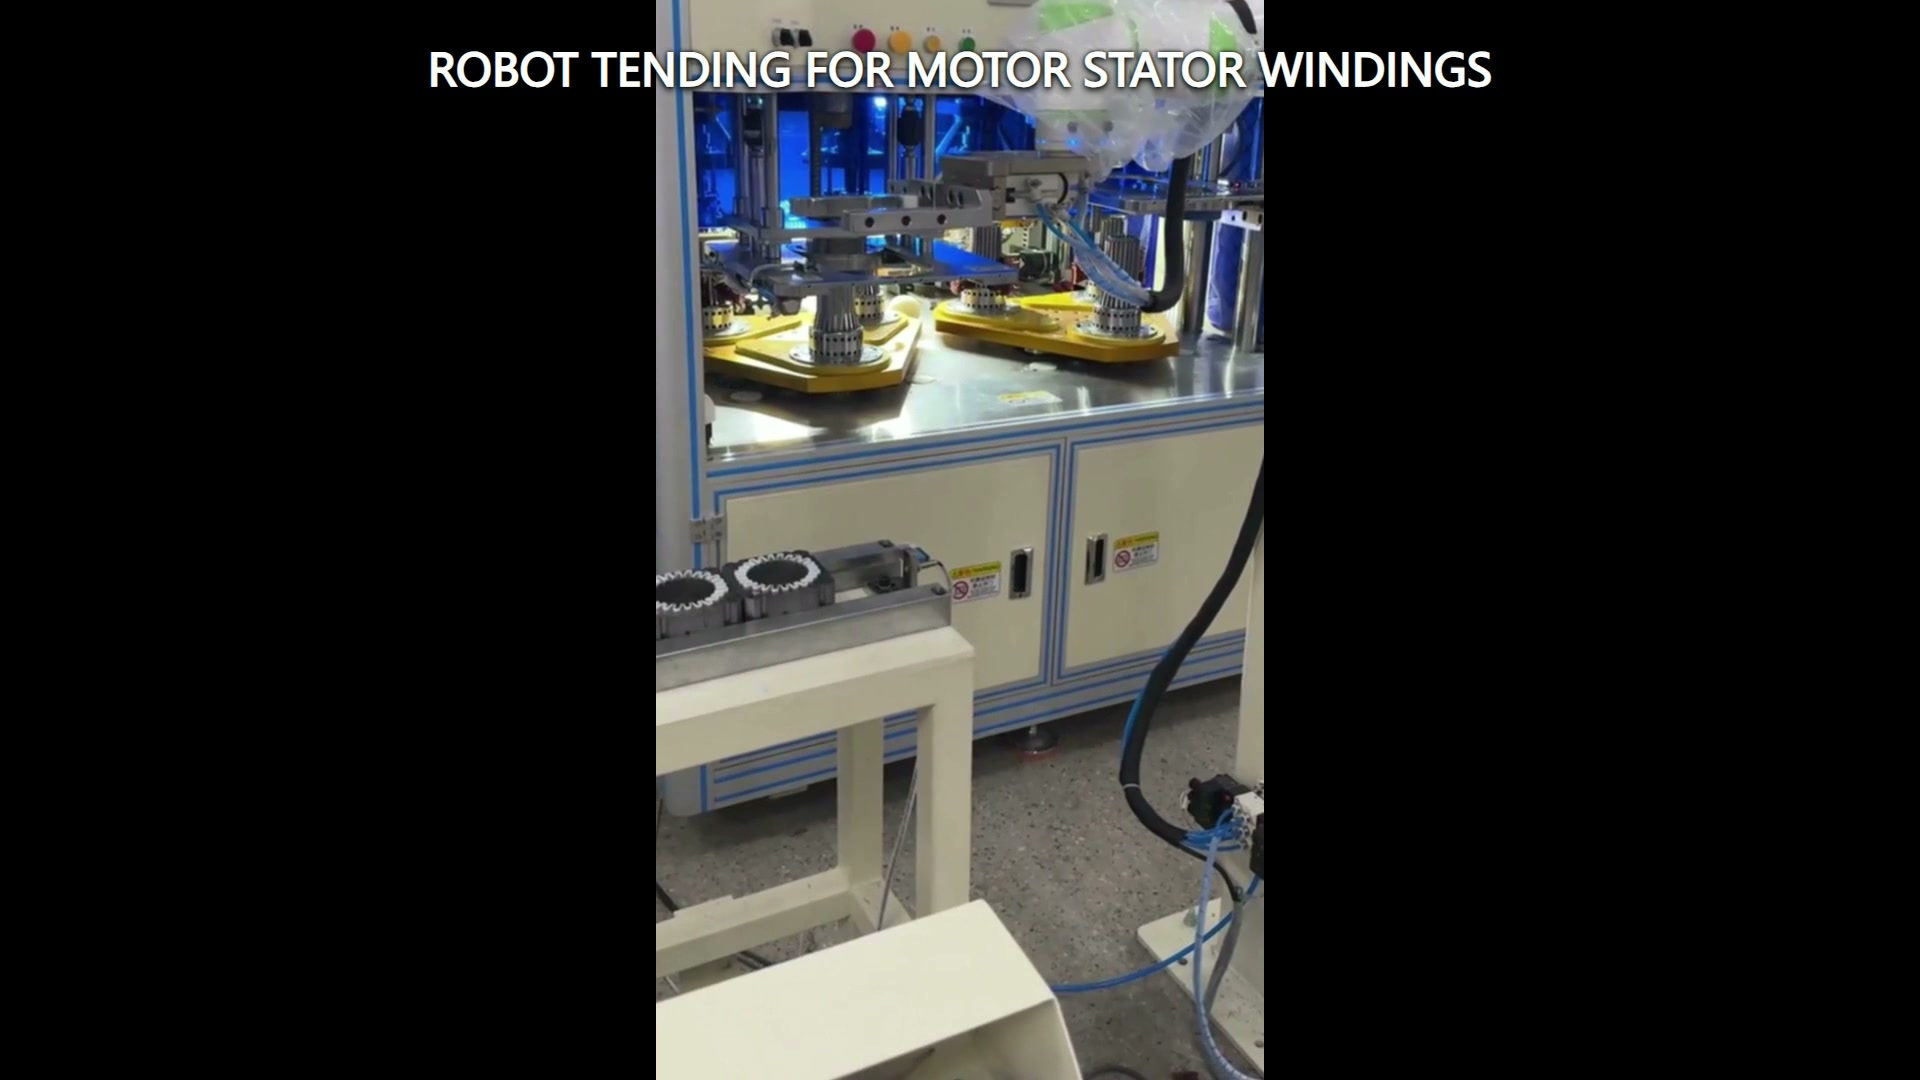
สร้างการทดลองโดยพิจารณาจากเงื่อนไขขอบเขต
การทดลองที่เป็นตัวแทนควรครอบคลุมสถานะชิ้นส่วนและการนำเสนอที่อาจจำกัดการทำงานของเครื่องมือหรือเส้นทางมากที่สุด รวมถึงซองจดหมายที่ได้รับอนุมัติที่ใหญ่ที่สุดและเล็กที่สุด ท่าทางที่อนุญาตซึ่งไม่เหมาะสมที่สุด ตำแหน่งข้างเคียงที่ใกล้ที่สุด และสภาวะของตัวกลางที่มีการเบี่ยงเบนที่คาดการณ์ไว้มากที่สุด บันทึกสถานะขาเข้า การยืนยันเครื่องมือ สถานะที่วาง และผลลัพธ์การกู้คืนสำหรับการทดลองแต่ละครั้ง
หากการใช้งานเกี่ยวข้องกับการพันขดลวดที่ละเอียดอ่อนหรือพื้นผิวที่ได้รับการปกป้อง เกณฑ์การยอมรับควรระบุข้อจำกัดในการสัมผัสและวิธีการตรวจสอบก่อนที่จะสรุปการออกแบบเครื่องมือ เกณฑ์เหล่านี้มาจากข้อกำหนดของผลิตภัณฑ์และกระบวนการจริง ไม่ควรอนุมานจากวิดีโอหรือลักษณะทั่วไปของชิ้นส่วน
ข้อมูลป้อนเข้าสำหรับการตรวจสอบความเป็นไปได้แบบเจาะจง
ส่งแบบร่างชิ้นส่วนและตัวลำเลียง, ช่วงมวลและจุดศูนย์ถ่วง, แผนที่การสัมผัสที่อนุญาต, จุดอ้างอิงต้นทางและปลายทาง, สถานะการเปิดและการเข้าถึงอุปกรณ์, ขนาดเค้าโครง, การยืนยันที่จำเป็น, กฎการกู้คืน และตัวอย่างที่เป็นตัวแทน ระบุว่าสถานะเครื่องจักรหรือสายพานลำเลียงใดถูกควบคุมโดยเซลล์หุ่นยนต์ และสถานะใดถูกควบคุมโดยตัวควบคุมอื่น
ประเมินหุ่นยนต์ อินเทอร์เฟซอุปกรณ์ ตัวขนส่ง สภาพการเข้าถึง การทดสอบระบบ การใช้งาน และการบำรุงรักษา ในฐานะแอปพลิเคชันแบบบูรณาการ
ติดต่อ EVS เพื่อตรวจสอบสถานะการส่งมอบ เส้นทางการขนส่ง ข้อจำกัดของเครื่องมือ และแผนการทดลอง โปรดส่งอีเมลไปที่ sales@evsrobot.com
ภาพวิดีโอสนับสนุนหลักฐานเกี่ยวกับหุ่นยนต์ร่วมปฏิบัติงานที่มองเห็นได้ ตำแหน่งการพันขดลวดสเตเตอร์หรือเครื่องมือรูปวงแหวน สายพานลำเลียงหรือพื้นที่กำหนดตำแหน่งที่อยู่ติดกัน และอุปกรณ์ที่ปิดล้อม ลำดับการถ่ายโอนที่แม่นยำ หลักการจับยึด การควบคุม ฟังก์ชันความปลอดภัย ประสิทธิภาพ ผลการตรวจสอบ และกระบวนการปลายทาง ล้วนต้องการหลักฐานจากโครงการ